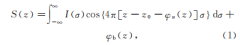|
-
针对燃气轮机叶片无机铝涂层的抛光需求,研发了一种以二氧化硅为磨粒、过氧化氢为氧化剂、丝氨酸为 pH 调节剂和络合剂的环境友好型化学机械抛光液。 通过单因素实验研究抛光液成分对无机铝涂层表面粗糙度的影响规律,采用光学显微镜、白光干涉仪和扫描电子显微镜分析抛光前后的表面变化。 结果表明,采用优化后的抛光液配方和工艺参数能有效提高无机铝涂层的表面质量,表面粗糙度值 Sa 从 1.138 μm 降低至 0.279 μm,降低 75.48%,且未发现明显元素偏析,该研究为无机铝涂层的化学机械抛光提供参考。
-
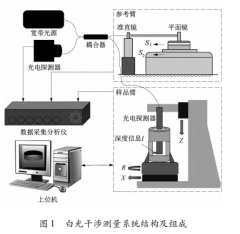
针对频域白光干涉法在色散测量中存在的准确度较低的问题,提出了一种基于优化时延和光谱计算带宽的色散测量系统设计方法。针对测量系统中光谱仪波长分辨率的限制,建立了基于白光干涉法进行色散测量的理论模型,分析了干涉时间延迟与光谱计算带宽对测量准确度的影响。模拟结果表明:对于理想的高斯光谱,色散曲线的均方根误差随着计算带宽和时延的增大而减小;而对于实际光源,存在最优的时延范围和计算带宽,可使得误差最小化,误差最小值低于 20 fs2。实验中搭建了基于迈克耳孙干涉仪的色散测量系统,对 SF66 和 F2 两种标准光学玻璃进行了测量,并将测量结果与 Sellmeier 方程推导的色散结果进行对比。通过优化时延与计算带宽,SF66 和 F2 玻璃色散测量结果的均方根误差分别达到 7 fs2和 20 fs2。
-
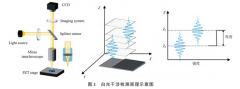
白光干涉测量技术具有精度高和非接触式测量的优点,是超精密加工领域中的一项重要测量手段。针对白光干涉测量技术容易受环境振动影响的问题,提出了一种动态垂直扫描干涉测量方法(DVSI)。该方法将白光干涉光路分为两个成像通道,得到与白光干涉图同步移相的准单色光干涉图。通过相位-倾斜迭代方法(PTI)对准单色光干涉图进行处理得到实际的移相扫描位置,对白光干涉信号进行相干峰位置的定位,并计算出粗糙的形貌分布,之后利用局部最小二乘方法(LLS)计算出精细的相位分布,将粗糙形貌以及精细相位相结合来复原出待测件的三维形貌。本研究通过数值仿真和实验对比对该方法进行了验证,结果表明本方法具有较好的抗振性能。
-
白光扫描干涉测量中,频域分析(FDA)方法通过波数域的相位解包裹和线性拟合得到斜率来计算物体表面形貌,干涉仪中的振动噪声和背景噪声会给斜率测量带来误差,从 而 影 响 FDA 方法的测量精度。研 究 发 现,波 数域相位线性拟合后的常数项能够有效补偿噪声对 FDA 方 法 的 影 响,波数域相位补偿(PCWD)方法通过对波数域的线性相位作傅里叶逆变换,得到空域的振幅和相位分布,以距离振幅最高点最近的相位零点测量光滑反射镜表面形貌。仿真结果表明:存在振动噪声时,PCWD方法有90%的概率补偿 FDA 测量结果中平均8.9nm 的误差,也有10%的概率给 FDA 测量结果额外引入平均1.9nm 的误差;存在背景噪声时,FDA 与 PCWD方法的平均测量误差分别为4.5nm 和 0.6nm。实 验 结 果 表 明:FA方法测量的反射镜表面结构的起伏小于 25nm,重 复 率 为7.4nm;PCWD方法测量的反射镜表面结构的起伏小于4nm,重复率为1.1nm。综上所述,PCWD方法在 FDA 方法的基础上进一步提升了测量精度。
-
超精密的微纳器件是制造领域的核心器件,随着超精密加工技术的迅猛发展,对相应的微纳检测技术要求越来越高。微纳检测技术是保证超精密加工技术精确稳定的重要手段,是超精密加工技术进一步发展的前提。现有的微纳器件表面轮廓检测方法按是否使用光学原理可以分为光学类和非光学类,非 光 学
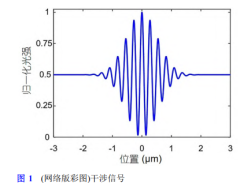
类检测通常为点扫描、接触检测的方式,检测效率低,容易破坏待测器件的表面形貌。光学类的检测方式多为面扫描,非接触式测量,不会划伤待测器件,检测效率高。在光学检测中,白光干涉技术由于其相干长度短的特点,可实现微纳器件三维形貌的高精度测量,受到国内外研究人员的广泛关注。在白光干涉检测技术中,信号解调算法对整个检测系统至关重要,传统的白光干涉信号解调算法只采用了干涉信号的部分信息,解调精度较低,而高精度的相移解调算法又依赖于粗定位的精度,无法直接实现高精度的三维形貌恢复。为了解决以上问题,提出以相关度为基础的信号解调算法,该算法通过三级滑动窗口计算相关度,利用了白光干涉信号的全部信息,无需粗定位,就可直接确定待测物体的表面三维形貌信息。为验证该算法的性能,对其进行了模拟仿真和实验验证。模拟仿真结果表明该方法具有可行性,可准确恢
-
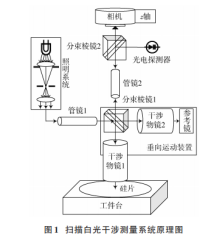
晶圆检测设备常采用机器视觉方法采集晶圆图像,但基于光谱共焦位移传感器的调焦系统测量精度低、鲁棒性差,基于三角测量原理的调焦系统虽精度足够高,但硅片表面图案与沟槽会影响探测光路从而导致系统无法工作。针对这些问题,提出一种基于扫描白光干涉技术的调焦系统,以实现对于不同工艺属性硅片焦面位置的快速精准测量。此检焦系统首先进行相机最佳焦面位置与 PZT 零光程差位置之间垂向距离的标定,使得在检焦测量时可将零光程差位置作为检出对象,极大地提高了检出速度,并且在零光程差位置定位时,根据干涉波形的形状自适应选择定位算法,提高了检焦系统的工艺适应性。实验结果表明,对于单峰波形和双峰且双峰半分离波形,重心法处理得到的焦面位置的平均绝对误差分别为20 nm 和 56.1 nm,而包络法则有 38 nm 和 56.2 nm,并且重心法处理耗时在 1 ms之内,包络法则需 25 ms左右,故选用重心法作为零光程差定位算法。对于双峰且双峰完全融合波形和双峰且双峰完全分离波形,重心法处理得到的焦面位置的平均绝对误差分别为 20.3 nm 和 17.8 nm,而包络法则有 13.2 nm 和 15.8 nm,故选用包络法作为零光程差定位算法。模板匹配法对于 4 种波形的处理精度最高,在模板形状确定
-
白光干涉仪广泛应用于各类微纳米台阶高度、微观表面形貌以及表面粗糙度测量。本文从外部使用环境、被测件表面、仪器自身参数设置、设备维护等几个方面,分析可能引起白光干涉仪测量结果不准确的原因,并结合使用情况,提出相应的建议,从而提高测量结果准确性。
-
光学薄膜元件是高功率激光器中的关键器件,其抗激光损伤的能力对整个激光系统的运行至关重要。精确测量薄膜元件激光诱导损伤阈值对提升激光器使用寿命与出光效率有着重要意义。提出一种新型激光损伤程度量化评估法,该方法对薄膜元件在不同能量密度下的激光损伤程度量化分析,通过损伤趋势拟合,评估激光损伤阈值。对激光损伤区域的量化采用图像超分辨白光显微干涉测量法,可实现纳米量级测量精度。通过仿真验证该测量方法可实现纳米量级损伤结构的三维重构,重构损伤区域误差小于 0.01%。在实验部分,以激光谐振腔镜及窗口片为测试样品,无需大量重复性激光损伤实验,基于单片样品在一组不同能量密度激光束照射下产生的单次损伤结果实现测量,结果数据与 S-on-1 方法吻合,偏差小于 0.5 J/cm2,两个样品多次测量结果的标准差分别为0.361 J/cm2 和0.064 J/cm2。
-
为了解决传统四波横向剪切干涉测量系统中特定分光器件存在的加工难度高、光谱适用范围受限等问题,利用空间光调制器替代分光光栅将入射光分为 4 束横向剪切相干子波,通过灵活调整光栅的折射率来调制子波衍射效率以适应照明光源,再根据子波两两干涉效应重建出反映样品折射率和高度信息的光程差分布,即可实现宽光谱大尺寸范围内的表面形貌精确测量;结合傅里叶变换法研究了入射光不同波长对光程差重建精度的影响规律,并利用空间光调制器搭建了 1 套适用于可见光至近红外的宽光谱四波横向剪切干涉测量系统。 结果表明,该系统对石英标准样件刻蚀深度的测量结果为209. 39 nm ± 1. 72 nm,与其标称值210. 83 nm ± 2. 39 nm 和白光干涉仪测量值212. 92 nm ± 1. 35 nm 基本保持一致,验证了所提表面形貌测量方法的有效性。 该研究可为四波横向剪切干涉技术在表面形貌测量领域的扩展应用提供理论参考。
-
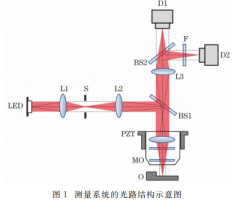
基于国产化的 2 倍迈克尔逊型干涉物镜组,优选配置 0.5 倍适配镜,对白光 LED 照明光源进行带通滤波参数的仿真估算和实验性能比较,构建了整套大视场白光干涉精密测量装置系统并进行了实验测试,通过白光干涉轴向响应实验曲线确定了中心波长。实验结果表明:通过光谱滤波获得了较为理想的白光干涉轴向响应曲线;系统的水平最大视场达到了 14 mm;高度为 2.04 μm 和 20.43 μm 的标准台阶样品的测量结果分别为 2.05 μm 和 20.47 μm,10 次测量重复精度(标准差)分别为 12 nm 和 16 nm。对粗糙度样板、微机电系统传感结构和半导体晶圆膜层进行了实测,表明所研制的系统装置在三维光学无损精密检测领域的应用具有可行性。
-
白光显微干涉术在平面阶跃型结构的形貌测量中具有显著优势。但在测量斜率变化的曲面样品时,由于物镜数值孔径的限制,样品表面反射光随着斜率的增大而减弱,干涉信号对比度降低,导致形貌测量结果的误差增大。基于表面传递函数(surface transfer function, STF)计算得到的逆滤波器可用于校正曲面样品的形貌测量误差,但现有方法的逆滤波器增益受限,无法有效提升频谱中的高频信号,对最大可测量斜率的提升有限。针对该问题,提取由白光干涉仪特性参数计算获得的虚拟 STF 的模作为振幅增益函数,由干涉图傅里叶变换得到的实测 STF 的相位作为相位补偿函数,形成虚实融合型逆滤波器,据此实现白光干涉仪曲面形貌测量误差的校正。应用该方法校正微球的形貌测量结果,校正后最大可测量斜率从 8.09°提升到 21.20°,均方根误差从 0.545 5 μm 降低至 0.175 9 μm,实现了提升曲面样品的最大可测量斜率和减小测量误差的目的,有效提升了仪器针对曲面样品的测量范围。
-
为了提升现有触针式表面粗糙度测量仪的计量能力,从降低仪器噪声水平的角度出发,研制了具有低噪声、无阿贝误差特性的触针式表面粗糙度探测系统。该系统采用样品扫描的方式进行接触测量,利用高精度电容传感器对触针的垂直运动进行实时测量,从而表征被测物的真实微观表面,实现了纳米尺度测量下的低噪声水平。系统使用校准触针式表面粗糙度测量仪的标准样板进行 Ra 测量和不确定度评估,结果表明: 对 Type C3 标准样板测量的扩展不确定度 U = 2. 8 nm( k = 2) 。
-
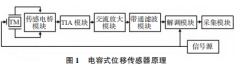
在已有传感电桥电路的数学模型和噪声模型的基础上,针对变压器参数对应用于空间引力波探测的电容式位移传感器的影响进行研究。 仿真分析表明,采用品质因数为 197、电感值为 4. 4 mH 的变压器 1 和品质因数为 395、电感值为 4. 37 mH 的变压器 2 时,电桥等效输出阻抗相差约 0. 5 倍,输出电压噪声相差约 1. 4 倍。 在此基础上,使用 2 种变压器进行实验。 在 0. 1 Hz 频点处对电路输出电压噪声和电容传感噪声进行了测量,电路输出电压噪声分别约为 29,24. 7 μV/ Hz,电容传感噪声分别约为 1. 1,0. 95 aF/ Hz。电感值相近时,采用品质因数较高的变压器 2 时,电路输出电压噪声更低,电容传感噪声更低。 该测试结果为后续实验中提升传感器系统性能提供研究方向。
-
带冠涡轮叶片在热变形、气动载荷等作用下产生的轴向位移会导致电容传感器偏离标定位置,严重降低其篦齿叶顶间隙的测量精度。 针对这一问题,提出了一种基于 V 型电容探头的叶顶间隙与轴向位移同步测量方法。 首先,通过理论分析揭示了传统圆形芯极电容传感器因对称结构无法识别轴向位移方向的根本缺陷,并推导了轴向位移对叶顶间隙测量误差的非线性影响模型。 在此基础上,设计了一种 V 型芯极电容探头,通过其传感信号的电压峰峰值(Vpp)与特征波形面积( Scw )参数分离轴向位移与叶顶间隙的耦合效应。 其次,建立了 Vpp 和 Scw 与轴向位移、叶顶间隙的二元多项式映射模型,结合自适应滤波和三阶正弦拟合算法,实现了轴向位移和叶顶间隙的精确提取。 最后,搭建了篦齿动态实验台,在轴向位移±1 mm、叶顶间隙 0. 5 ~1. 5 mm 范围完成了二维标定与验证实验。 实验结果表明:叶顶间隙测量精度优于 8 μm,较传统电容法提升 96. 8% ;轴向位移测量精度为 21. 6 μm,且同步实现了位移方向辨识。 此外,与传统圆形芯极探头对比实验显示,叶顶间隙测量误差由 0. 25 mm降至 8 μm,验证了所提方法的有效性。 该方法为轴向位移工况下的带冠叶片动态间隙监测提供了可靠解决方案,对航空发动机智能运维与主�
-
针对传统时域解调算法等光程点定位稳定性差、抗干扰能力弱,而频域解调算法效率低且部分方法受扫描采样步长限制等问题,课题组提出一种基于自应极值的白光干涉解调算法。从干涉信号统计学规律出发,通过对干涉信号包络曲线加权平均,将它修正为高斯型包络曲线; 然后,通过对包络曲线高斯拟合插值得到等光程点,进而得到测量方向的深度信息以及三维形貌; 最后,以高度为 20 μm 标准台阶样块为测量对象进行多次实验。结果表明: 与传统算法相比,课题组所提出算法的测量重复性和精度均有显著提升。该算法为白光干涉中信号解调提供了一种重复性更好、误差更小的方法。
-
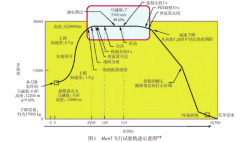
开发满足临近空间高速飞行器所用的高精度光纤压力测量传感器,可有效提高高速飞行器飞行高度的测算精度,提高其控制稳定性,为加速高速飞行技术发展提供支持。利用MEMS光纤传感器技术研制了临近空间高速真空压力传感器,对未做封装保护的裸传感器1#、2#和3#,以及做封装保护的传感器4#和5#分别做了升、降压试验,实现了100~2000 Pa范围内的临近空间真空压力测量。试验结果表明,5支传感器都具有较好的腔长-压力灵敏度和拟合系数。做封装保护的传感器4#、5#与未做封装保护的裸传感器1#、2#、3#具有接近的拟合系数,表明二次封装没有改变传感器的性能。最后,针对现有研究给出总结和议,对高速飞行器的真空度测量研究具备参考价值和推广意义。
-
实现精密测量的前提在于被测物理量的准确获取,目前高精度且昂贵的数控齿轮测量仪器得到普遍应用。然而模数小于 0.1 mm、直径小于 1 mm 的微型齿轮由于齿槽宽度过小,传统的接触式测量手段无法测量完整齿廓。光学测量手段也因轮齿遮挡和齿面倾角的限制存在无法获取齿根数据的问题。针对此现状,提出了一种基于白光干涉测量原理的微小齿轮高精度测量方法。根据干涉图样的出现顺序实现对微小齿轮端面倾斜程度的实时监测,确保了齿轮轮廓的提取精度;基于齿轮端面三维点云数据确定齿轮中心,有效提升了齿轮定心精度。重点介绍了面向微小齿轮的白光干涉测量原理、端面调平模型以及齿轮误差计算方法。试验结果表明,该方法能够实现对微小齿轮的高精度测量,为解决微小齿轮的精密测量提供了有效手段。
-
白光干涉测量技术由于具有非接触、无损伤、量程大、精度高和灵敏度高等特点,被应用于微纳米结构三维表面形貌测量中,但存在受限于显微物镜视场限制测量范围问题。提出了一种可以有效提高测量范围的三维表面形貌拼接方法。通过对多次采集的小范围高分辨率白光干涉图样进行域划分,采用三维形貌数据拼接配准方法,利用模板匹配算法对图像的二值化矩阵进行匹配计算,实现了待测元件的表面形貌的有效表征。研究发现,当采用不同的图像拼接方式即上下拼接、左右拼接和2&2拼接方式时,图像拼接效果有一定差异,其准确度和产生的误差不同。三种拼接方式中,2&2拼接方式能够有效减小操作误差,实现大范围和高分辨干涉图样拼接,在白光干涉三维形貌表征中具有广阔应用前景。
-
为了提高微结构加工中的在位测量效率, 本文提出一种基于白光干涉原理的微结构光学表面形貌快速在位测量方法. 该方法仅采集特定轴向间隔的两幅干涉图像, 进而通过所构建的灰度-高度映射关系实现微结构表面形貌的快速重建, 避免了传统轴向扫描数据存储量大和效率低等不足. 针对该方法, 详细分析了影响测量精度的主要因素, 证明了测量系统抵抗外部纳米振动的能力, 确定了关键测量参数的最优取值范围. 为验证新方法的有效性, 基于超精密车床和白光干涉装置搭建了在位测量系统, 结合子孔径拼接测量技术实现了典型微结构表面的大视场测量. 实验结果表明, 在位测量系统仅需采集16张干涉图像进行表面重建, 传统扫描白光干涉方法则需要1024张, 且两者测量面型均方根偏差为9.1367 nm, 验证了所提出方法的高效性和精确性.
-
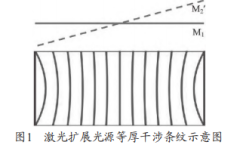
白光等厚干涉条纹是迈克尔逊干涉仪等光程的标志,由于其可观察范围小导致调节困难。通过分析常规调节方法中存在动镜调节方向、速度和是否消除回程差不易确定以及实验者易失去耐心等问题,提出使用白光和激光扩展光源协同调节的方法。根据激光干涉条纹的形状和移动方向确定动镜调节的方向和速度以及回程差是否消除,使实验者集中注意力,获得良好效果。通过实时对比激光和白光等厚干涉条纹,加深学生对白光等厚干涉条纹特点的理解。
|
|