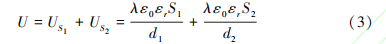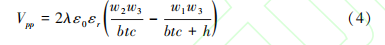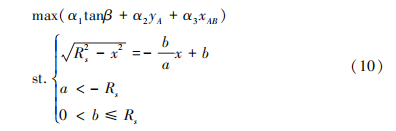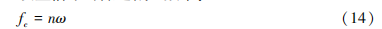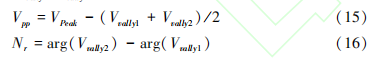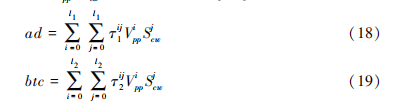|
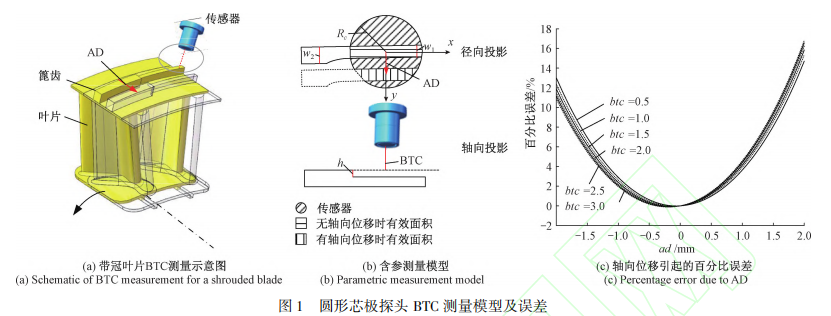
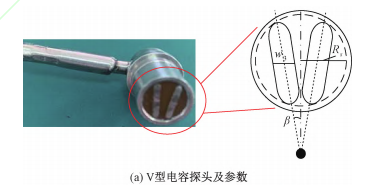
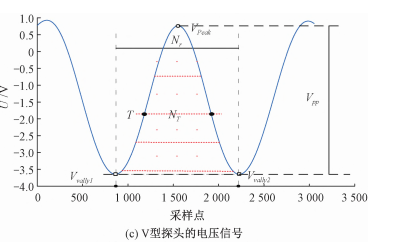
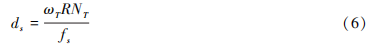
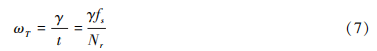
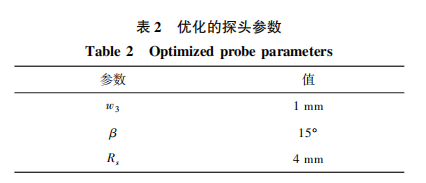
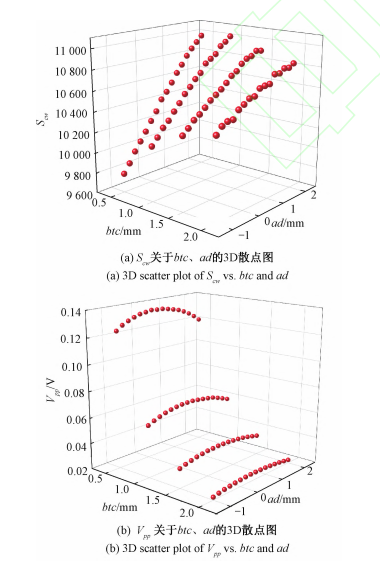
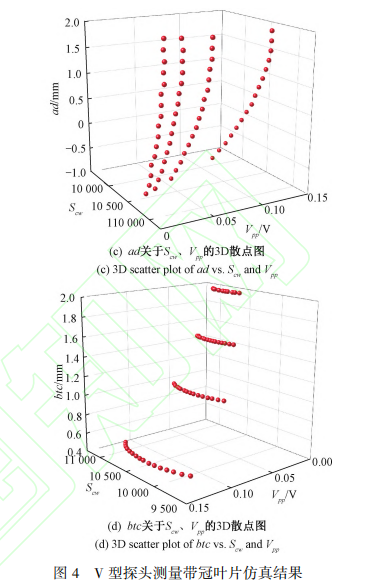
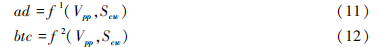
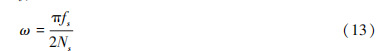
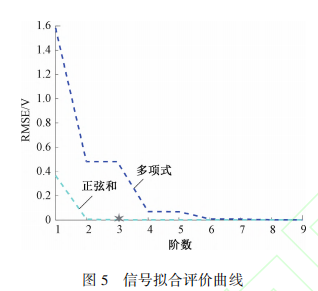
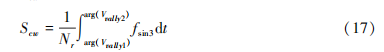
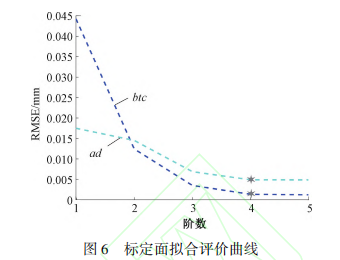
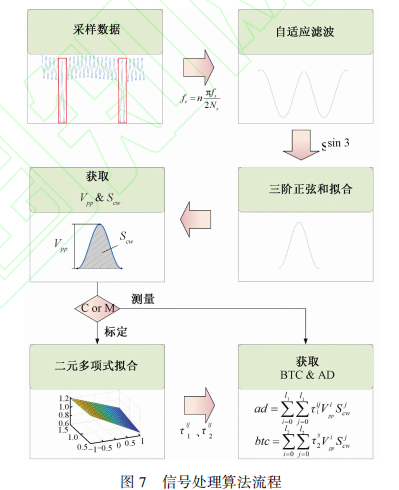
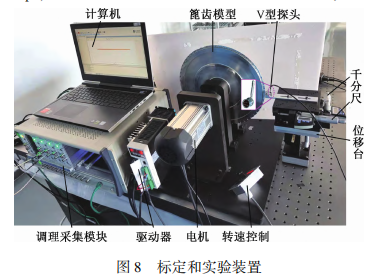
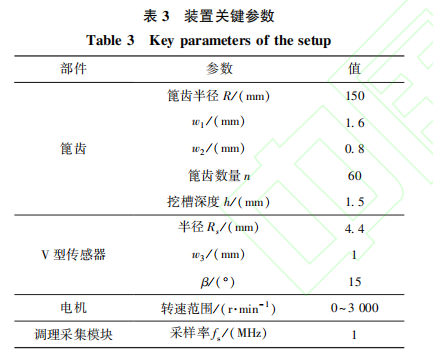
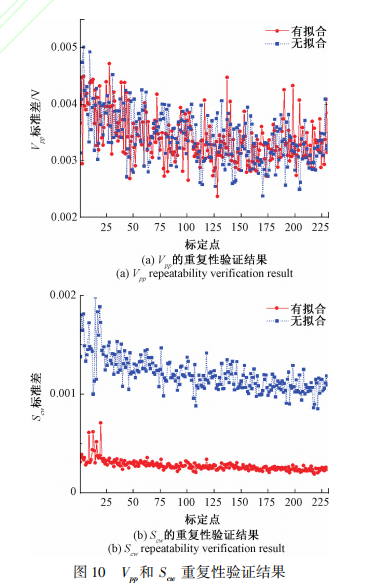
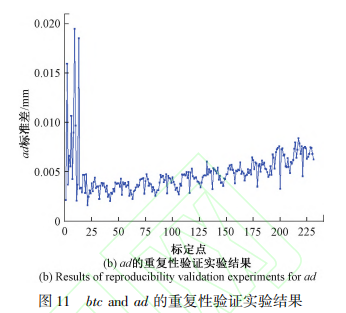
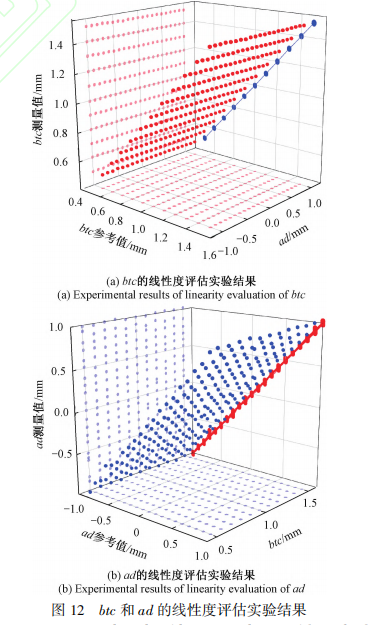
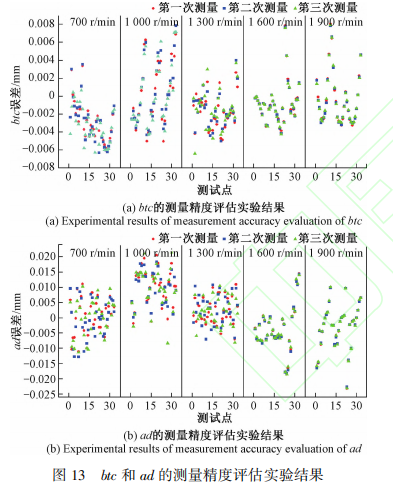
基于 V 型电容探头的轴向位移下篦齿叶顶间隙测量方法0 引 言 带冠涡轮叶片是航空发动机、汽轮机、燃气轮机等重 大旋转设备的核心部件,其通过叶冠结构显著提升了气 动效率并抑制了叶片振动问题[1-2] 。 叶冠表面封严篦齿 的设计进一步降低了气体泄漏(二次损失) [3] ,但篦齿端 面至 机 匣 内 壁 的 径 向 距 离, 即 叶 顶 间 隙 ( blade tip clearance,BTC)的动态变化直接影响涡轮效率与运行安 全[4-5] 。 研究表明,BTC 过大会导致气动效率下降[6] ,而 BTC 过小则会引发叶顶与机匣的碰摩风险[7] 。 因此, BTC 的实时高精度测量成为发动机状态监测与智能运维 的关键技术[8] 。 现有 BTC 测量方法中,电容法因简单、可靠、易于安 装和维护、耐高温和宽带宽等优势成为主流方案[8] 。 然 而,带冠叶片在安装偏差、热变形、气动载荷等作用下产 生的轴向位移( axial displacement,AD) 会导致电容传感 器偏离标定位置,造成严重 BTC 测量误差[9] 。 传统圆形 芯极电容传感器因对称结构无法识别 AD 方向,测量过 程中需预设 AD 为 0,严重制约了实际工程应用的可靠 性[10] 。 近年来,国内外学者针对 AD 与 BTC 同步测量问 题提出了部分改进方案:Kwapisz 等[11] 通过多位置微波 传感器 校 准 补 偿 AD, 但 需 复 杂 的 现 场 标 定 流 程; Borovik 等[12]利用涡流传感器聚类分析实现多参数测量, 但需多探头协同且精度受限;薛志飞等[13-14] 将电容传感 器芯极设计成矩形以抑制 AD 的影响,效果有限且无法 测量 AD。 李发富等[5] 提出基于频谱的 AD 与 BTC 同步 检测方法,但频谱泄漏会严重影响测量精度。 此外, Mohamed 等[15-17]基于叶尖定时技术研究了 AD 对叶片振 动的影响,但未涉及 BTC 测量。 上述方法普遍存在精度 不足、复杂度高或适应性差等缺陷,难以满足带冠叶片动 态监测的严苛需求。 针对上述瓶颈,提出一种基于 V 型芯极电容探头的 BTC 与 AD 同步测量方法,核心创新在于:1)设计了 V 型 芯极 结 构, 通 过 特 征 波 形 参 数 峰 峰 值 ( peak-to-peak voltage,Vpp)与特征波形面积(characteristic waveform area, Scw )分离 AD 与 BTC 的耦合效应;2)建立二元多项式标 定模型,突破传统单变量线性标定的局限性;3)结合自适 应滤波与三阶正弦拟合算法,将 BTC 测量精度提升至8 μm(AD 为±1 mm 时)。 提出的方法不仅突破了传统电 容传感器因 AD 导致的测量失效问题,还实现了 AD 与 BTC 的同步高精度测量,为带冠涡轮叶片动态监测与智 能运维提供了新的技术手段。 本文首先介绍了新技术的原理和方法,包括问题描 述、测量原理、探头参数优化和信号处理方法。 其次,介 绍了实验装置,进行了标定和各项验证并进行了结果展 示。 最后,总结了本文的主要工作、创新点和展望。 1 模型和方法 1. 1 问题描述 本节主要分析带冠叶片发生 AD 时对 BTC 测量的 影响。 如图 1(a)所示,带冠叶片主要由叶片、叶冠、以及篦 齿组成。 其 BTC 实际上是篦齿端面到机匣内壁的径向 距离。 测量时,带冠叶片整体绕轴旋转,篦齿端面扫过电 容传感器形成电容器,其容值通过调理、采集模块转换为 电压量,通过该电压量的峰峰值 Vpp 即可得到带冠叶片的 BTC,其中 Vpp 和 BTC 的关系系数通过标定获取。 由于轴向载荷、装配误差、热应力等综合因素,BTC 测量过程会发生 AD,篦齿和传感器的结构参数和相对位 置关系如图 1( b) 所示,根据平行平板电容原理,Vpp 和 BTC 的关系可以表示为: 式中:λ 是调理模块放大倍数;ε 是介电常数,w2 、w1 是 篦齿厚度;h 是篦齿凹槽深度( 凹槽存在于带冠叶片整 圈篦齿的对称位置,扫过传感器时能产生类似自由叶 片那样的高信噪比信号,本研究称这些位置为“类自由 叶片” ,对应的信号波形成为特征波形) ;Rc 是电容传感 器芯极半径,ad 是 AD 的值;btc 是 BTC 的值。 除了 ad 和 btc 其他都是常量。 可见,AD 通过改变平板电容有 效面积影响了 BTC 的测量精度,而带冠叶片的篦齿轴 向纤薄,有效面积对 AD 非常敏感,导致 AD 对其 BTC 测量影响更甚。 为了量化这一误差,令 ad = 0 时表示 Vpp 和 BTC 的 标定关系式。 则 AD 引起 Vpp 的百分比误差 Ep 为: 根据式(1)、(2)对 AD 引起的误差进行数值仿真分 析,篦齿和传感器相关参数如表 1 所示,btc 范围为 0. 5 ~ 3 mm。 结果如图 1(c)所示。 可以得到结论: 综合考虑两个方向,BTC 和 AD 越大,引起的误差越 大,±1 mm ad 下误差大约为 4% ,而当 ad 增加到±2 mm, 误差将快速增加到 16% 左右。 不同方向等大的 ad 引起 的误差不完全一致,和标定位置选取有关。 并且,实际测 量过程中同一大小的误差是无法确定叶片 AD 的方向 的,这一致命的缺陷导致传统电容结构无法解决 AD 条 件下的 BTC 测量问题。 1. 2 传感器结构及最优化参数 1. 1 节的描述说明 AD 对 BTC 测量的影响本质上是 AD 导致电容传感器偏离标定位置,使得传感器和篦齿有 效面积发生了改变。 为了克服这一问题并同时实现 AD 的测量,提出了一种结构新颖的 V 型电容传感器,主要 由 V 型芯极、内垫环和外壳组成,与传统圆形芯极电容 探头最大的不同之处就在于芯极呈现一定夹角的 V型,其结构和相关参数如图 2( a)所示。 直观上,提出的 新型探针的有效面积不会像传统电容探针那样因带冠 叶片的 AD 而改变,保证了 BTC 测量精度,同时,转子 AD 引起 V 型芯极两部分有效面积的距离发生线性变 化,并且能通过变化的正负识别 AD 的方向。 后续会说 明如何解算。 V 型芯极电容探针在存在 AD 时的探测模型如图 2 (b)所示,与 1. 1 节类似,由双平板电容公式和叠加原理 可得采集的 V 型探头调理电压信号 U 可表示为: 式中:λ 是调理模块放大倍数;ε0 、εr 是真空介电常数和 相对介电常数;S1 和 S2 表示 V 型探头和篦齿间的两块有 效面积;d1 ,d2 是有效面积 S1 和 S2 对应的径向间隙,等 于 btc 或 btc+h,其中 h 是篦齿凹槽深度。 则 Vpp 可表示为: 式中:w1 、w2 是篦齿厚度,w3 是 V 型芯极宽度,均为常 数。 可见 Vpp 的大小和 ad 无关,且 btc 与 Vpp 一一对 应,通过标定二者关系曲线即可经由 Vpp 实现 BTC 的 测量。 另一方面,AD 引起 V 型芯极有效面积 S1 和 S2 间的 周向距离变化为: 式中:d0 是标定位置 S1 和 S2 间的周向距离;同时,ds 也 可以表示为篦齿扫过 V 型芯极有效面积 S1 和 S2 的 距离: 式中:R 是篦齿半径;NT 是篦齿接近和远离传感器使得 电压信号为阈值 T 所对应的采样点数(如图 2( c)中 NT 所示);f s 是采样率;ωT 表示对应的未知瞬时角速度,可 用相邻两个篦齿的平均角速度代替,可表示为: 式中:Nr 表示篦齿接近和远离传感器时电压信号左右两 个波谷间的采样点数(如图 2( c)中 Nr 所示),因谷值间 真实角度未知,因此式(7)中乘了角度系数 γ。 联立式(5) ~ (7)可得: 式中:Δ0 = d0 / (2tanβ) 表示无 AD 时的偏置常量;δ 表示 整个测量过程引入的噪声总和。 式( 8) 表明通过获取 NT / Nr 即可实现 AD 的测量,同时考虑到噪声的随机性, 因此对整个特征波形区域内所有 T 对应的 NT 进行积分 消噪,以提高测量 AD 的准确性和稳定性: 式中: 积分项∑NT 表示电压信号在 Nr 内的面积, 将 ∑NT / Nr 定义为 Scw ;ka 表示式(9) 中的总常数系数。 ka 和 Δ0 都可以通过校准来确定。 1. 3 V 型探头参数优化 1. 2 节利用平行平板理论建立了 V 型探头测量 BTC 的数学模型。 这为 V 型电容传感器的优化设计提 供了理论依据,为传感器标定奠定了基础。 V 型探头涉 及的参数有探头半径 Rs、夹角 β 和芯极厚度 w3 ,其中 Rs 的值保持和 Rc 一致,仅需要优化夹角 β 和芯极厚度 w3 。 V 型芯极是对称的,可以以其中一半来分析,分析 时忽略 V 型探头芯极的加工圆角,则参数优化模型如 图 3 所示。 其中半径 Rs 的圆代表 V 型探头尺寸,直线 l 与圆的两交点组成的线段 AB 即为 V 型芯极上边界, l 与 x 轴和 y 轴的交点坐标分别是 a 和 b,根据间隙测量 需求和 1. 2 节的推导,优化的目标函数是最大化 Vpp、 Scw 以及 AD 的测量范围,对应到图 3,则参数优化的过 程可以描述为:在( -∞ ,-R)内移动 a,(0,R)内移动 b, 使得 yA ( ∝ w3 、 Vpp ) 、 xAB ( ∝ AD 测 量 范 围 ) 以 及 tanβ( ∝Scw )尽可能大,显然这是一个约束优化问题,抽 象成数学表达为: 式中:α1 、α2 、α3 代表目标函数的权重参数,取 α1 = 2Rs, α2 = 4,α3 = 1 来控制 3 个目标的函数值范围相当。 可以 通过序 列 最 小 二 乘 规 划 算 法 ( sequential least squares programming,SLSQP)算法求解该约束优化问题,最后转 化为夹角 β 和芯极厚度 w3 的值,结果如表 2 所示。 1. 4 V 型探头真实信号处理算法 借助 Maxwell16 软件仿真 ad = [ - 1 ∶ 0. 2 ∶ 2] mm、 btc = [0. 5 ∶ 0. 5 ∶ 2] mm 条件下 V 型探头测量带冠叶片的 过程,其中带冠叶片篦齿和探头的参数由表 1 和 2 给出。 相关结果如图 4(a) ~ ( d)所示。 可以发现,由于边缘效 应等非线性因素的影响,Vpp、Scw 都和 btc、ad 存在非线性 关系。 非线性产生了 1 对多的关系,单一的 Vpp 无法测量 btc 且单一的 Scw 也无法测量 ad,但(Vpp,Scw )的二维点唯 一确定了 btc 和 ad。 因 此, btc、 ad 都 可 以 表 示 成 Vpp 和 Scw 的 二 元 函数: 通过多项式对 f 1 、f 2 拟合即可通过( Vpp,Scw ) 实现 BTC、AD 的测量。 真实采样的信号波形蕴含了从探头至采集模块的高 频噪声,呈现出与篦齿数目相关的周期性,且被类自由叶 片数目个特征波形所调制。 本研究采用的篦齿盘有 4 个 类自由叶片,就像是等角度安装了 4 个转速同步器(once per revolution,OPR),相邻特征波形差 90°,其中采样点数 为 Ns,则转子转速 ω 可表示为: 设置信号的低通截至频率: 即可实现不同转速下的采样信号自适应滤波降噪。 其中 n = 60 表示篦齿数目。 为了更加准确获取 Vpp、Scw 等参数,考虑对滤波后的特征波形进行拟合,拟合波形样式和阶数是人工参 数需要设定。 根据式( 1) ,并且注意到有效面积 S1 和 S2 是周期的,不同阶数的正弦和( sin1 to sin10) 函数被 用作拟合函数,不同阶数的多项式( poly1 to poly10) 函 数用 来 对 比。 平 均 均 方 根 误 差 值 ( root mean square error,RMSE)和复杂度( 阶数) 作为波形拟合好坏的评 价标准。 100 个周期的仿真数据的拟合误差结果如图 5 所示,正弦和函数能更快让拟合 RMSE 值收敛至 0 附 近。 综合考虑拟合误差和复杂度,三阶正弦和( sin3)被 视为最优拟合曲线。 通过对拟合曲线寻峰很容易得到 VPeak、Vvally1 、Vvally2 , 以及 Vvally1 、Vvally2 的索引,则有: 式中:arg(·)表示取索引。 Scw 可以表示为: 式中:f sin3 表示特征波形的最优拟合曲线。 最后,由于缺乏 ad、btc 对 Vpp、Scw 显式函数的先验知 识,采用 Vpp、Scw 的二元多项式对 f 1 、f 2拟合: 通过 ad = [ -1 ∶ 0. 1 ∶ 1] mm、btc = [0. 5 ∶ 0. 1 ∶ 1. 5] mm 的仿真数据,遍历不同阶次的 Vpp、Scw 来确定最合适的拟 合阶次。 拟合误差和复杂度同样被用作综合评价指标。 结果如图 6 所示,最终取阶次 l 1 = l 2 = 4。 最后,通过标定 得到多项式系数 τ1 ij 、τ2 ij 即可用式(18)、(19)求得 ad、btc。 总之,整个算法遵循的处理流程如图 7 所示。 2 实验和分析 2. 1 实验装置 为了验证所提出的 V 型电容探头和 Vp p&Scw 方法的 有效性,搭建了一个篦齿 BTC 和 AD 测量实验台,如图 8 所示,它主要由篦齿盘(带冠叶片篦齿以外部分不重要, 因此将非篦齿部分做成了实心盘)、V 型探头(对比试验 时采用同尺寸圆形芯极探头)、3 自由度位移机构、电机、 调理采集模块以及 PC 组成。 驱动器驱动电机(转速范 围 0 ~ 3 000 r/min),带着篦齿盘转动,并由转速控制器控 制。 传感器安装于提供间隙和位移标准的移动精度 1 μm 的位移台上,借助位移台升降保证探头和转轴等高,通过调节径向千分尺模拟 BTC,调节轴向千分尺模拟 AD。 相 关参数如表 3 所示。 测量过程中,电容传感器信号经调理 模块转换为电压信号并由高速采集模块(采样率设置为 1 MSps)采集上传至计算机以进行实时或离线分析。 2. 2 标定 在所提出的系统上进行了一系列实验,以评估所提 出的 V 型探头及间隙测量方法的性能。 这些实验旨在评 估所提出方法的重复性、动态精度以及和圆形芯极探头 的对比结果。 实验的第一步是对整个装置进行二维动态标定,转 速控制在 700 r / min,BTC 校准范围为 0. 5 ~ 1. 5 mm,AD 校准范围为-1 ~ 1 mm。 篦齿与探头轻微接触且位于探头 中心设置为标定零点( ad = btc = 0),然后,从( ad,btc) = ( -1 mm,0. 5 mm)开始,以 0. 1 mm 的步进距离先将 ad 从 -1 mm(或 1 mm)移到 1 mm(或-1 mm),再以 0. 1 mm 动 一步 btc,直到( ad,btc)移动到(1 mm,1. 5 mm)。 在每个 标定点,记录采集模块和千分尺的数据,其中千分尺记录 值作为标准值。 接着,按照 1. 4 节方法处理数据,得到的转速和滤波前后的波形如图 9 所示,可知利用类自由叶 片获取的转速与真实转速一致,滤波效果良好,高频噪声 和毛刺被完全滤除。 如图 10(a)、(b)所示,按照标定顺序展示了 0. 1 s 内 各标定点处是否进行正弦和函数拟合所提取的 Vpp 和 Scw 参数的标准差,可见滤波后直接寻峰和拟合后再寻峰得 到的 Vpp 的标准差基本一致,但拟合后的 Scw 的标准差减 小到未拟合的大约 1 / 3,说明拟合后参数的提取确实更 加准确和稳定。 最后,BTC 和 AD 的最优标定系数和标 定误差如表 4、5 所示,光滑的形状 ( 即小系数) 和小 RMSE 值(0. 001 396 、0. 005 967 )表明校准面是合适的。 2. 3 测量性能评价实验 标定后,进行了一系列性能评价实验。 首先,完成了测量重复性评价实验。 btc 在 0. 5 ~ 1. 5 mm 范围一次移动 0. 1 mm,每个间隙下 ad 从-1 mm 每次移动 0. 1 mm 直到 1 mm,得到总共 231 个测量点。 在每个测量点,测量时间为 0. 1 s。 然后计算每个点的 标准差,如图 11( a) 、( b)所示,结果按照测量点移动顺 序给出。 btc 的最大标准差为 3. 0 μm,且在同一间隙 下,标准差随 ad 的绝对值增加而增加;ad 的最大标准 差为 19. 48 μm。 接着,完成了线性度评估实验。 以 btc 和 ad 的参考值 为 x、y 轴,btc、ad 的测量值为 z 轴绘制了标定范围内 btc 测 量值、ad 测量值与千分尺示值的 3 维散点关系图,同时给 出了其在各个坐标面上的投影,如图 12(a)、(b)所示。 计 算得 btc 和 ad 的线性度分别为 0. 42%和 4. 08% 。 然后,完成了 700 ~ 1 900 r / min(间隔 300 r / min)下 的测量精度评估实验,考虑到对全量程范围进行精度测 试是困难的,采取抽样检验的方式,选取 btc = 0. 6 mm, 1. 0 mm,1. 4 mm 3 个涵盖小中大的间隙值,每个间隙下 ad 从-1 mm 每次移动 0. 2 mm 直到 1 mm,即每个转速下 33 个点,总共 165 个点。 在各测量点,将 btc、ad 测定值 与从千分尺得到的基准值进行比较,求出测定精度。 进 行 3 次精度评价实验。 各测量点处的 btc 以及 ad 的测量 误差如图 13(a)、(b)所示。 图中横轴按照测量点移动顺 序给出。 实验结果表明,在 0. 5 ~ 1. 5 mm 的测量范围内, 该系统的 btc 测量精度优于 8. 0 μm。 在±1 mm 范围内, 该系统的 ad 测量精度优于 21. 6 μm。 最后,完成了所提 V 型电容探头间隙测量方法和同 尺寸圆形芯极方法的对比实验。 首先进行了圆形芯极探 头的标定,标定零点选取与 2. 2 节相同,保持 ad = 0 不 变,转动径向千分尺使 btc 从 0. 5 mm 以 0. 1 mm 的步进距 离移动到 1. 5 mm,测量的电压值和千分尺示值间的多项 式拟合曲线作为标定曲线。 然后,分别用两种探头在 ad = -1. 0 mm、 ad = - 0. 5 mm、 ad = 0 mm、 ad = 0. 5 mm、 ad = 1. 0 mm 5 个位置进行了 BTC 测量,每个位置 btc 从 0. 5 mm 以 0. 1 mm 的移动量移动至 1. 5 mm。 结果如图 14 所示。 并且,图 14 中还给出了 V 型芯极电容探头仅 用圆形芯极探头标定方法进行标定的测量结果。 对比结果表明,在 ad = 0 mm 时,本文的方法和传统圆形芯极方 法精度相差无几,但随着 ad 的逐渐增大,后者的性能快 速恶化,当 ad 绝对值到 1 mm 时,测量误差最大可到 0. 25 mm,这在工程应用中是无法接受的。 相反,V 型探 头结合所提方法在±1 mm ad 下表现良好,最大误差不超 过 8 μm。 并且,即使是仅通过更改圆形芯极为 V 型, ±1 mm ad 下的测量误差也有所下降,大约为原先的一 半。 总之,本研究所提出的电容探头结构和方法实现了 AD 下的 BTC 高精度测量,同时实现了 AD 的有效监测。 3 结 论 带冠涡轮叶片在轴向载荷、热载荷、气激力等综合因 素影响下不可避免地产生 AD,给 BTC 的准确可靠测量 带来了巨大的挑战。 在本文研究中,提出了一种 V 型芯 极电容探头和 Vpp & Scw 方法。 该方法利用 V 型芯极电容 探头来检测带冠叶片叶顶篦齿的“类自由叶片”特征,监 测转子叶片的瞬时转速。 并根据转速信息对探测信号进 行滤波降噪。 然后对滤波后的“类自由叶片” 特征信号 进行拟合获取 Vpp & Scw 参数。 通过校准二者分别与 BTC、AD 的二元多项式函数关系,最终实现了 BTC、AD 的同时测量。 仿真和实验验证了该方法的准确性和有效 性。 本文主要工作总结如下: 1) 针对带冠叶片在 AD 条件下间隙高精度测量需 求,提出了一种新颖的 V 型芯极结构电容传感器,同时监 测 BTC 和 AD。 2) 提出了利用 V 型传感器与篦齿“类自由叶片”产 生的特征波形的 Vpp & Scw 参数实现 BTC 和 AD 同时测量 的方法。 通过数学推导,明确了 btc、ad 分别与 Vpp & Scw 的关系。 3) 搭建了一个带冠叶片篦齿 BTC 和 AD 测量实验台,针对所提方法,实现了 btc 和 ad 关于 Vpp & Scw 的最优 二元多项式标定。 4) 通过一系列实验对所提方法进行了验证。 实验 结果表明,在 0. 5 ~ 1. 5 mm btc、±1 mm ad 测量范围下,重 复性评价实验中 btc 的标准差不超过 3 μm( ad 的标准差 不超过 19. 48 μm)。 btc 和 ad 的线性度分别为 0. 42% 和 4. 08% 。 btc 测量精度优于 8. 0 μm, ad 测量精度优于 21. 6 μm。 相较于传统圆形结构探头在 ± 1 mm ad 下 0. 25 mm 糟糕的性能表现,本文提出的方法更具吸引力 和工程应用价值。 未来的研究应侧重于温度、振动等环境因素对该方 法的影响,并提出消除相关影响的措施。 |