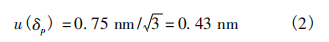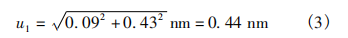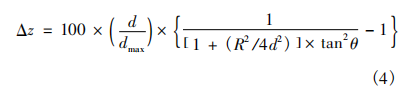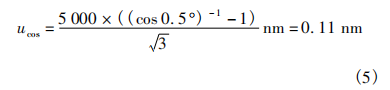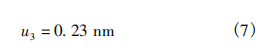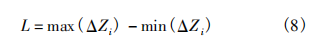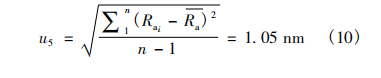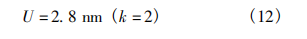|
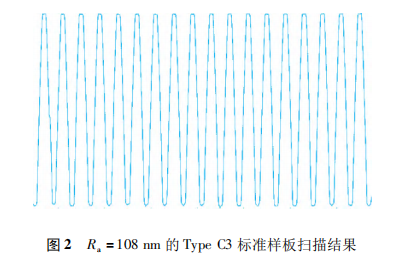
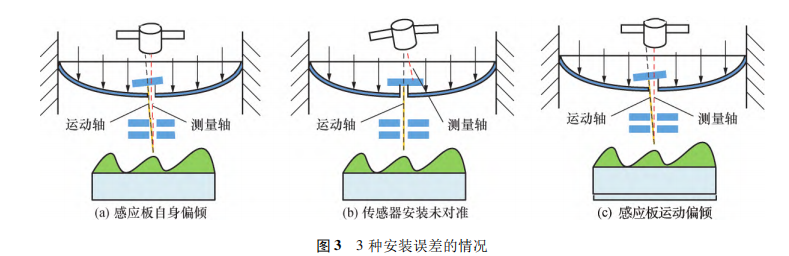
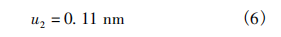
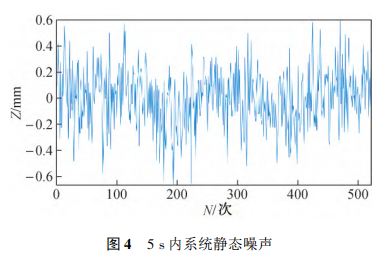
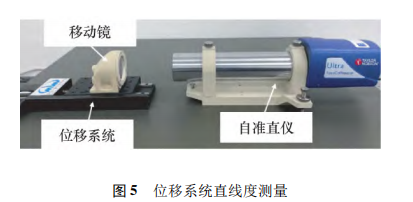
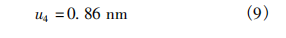
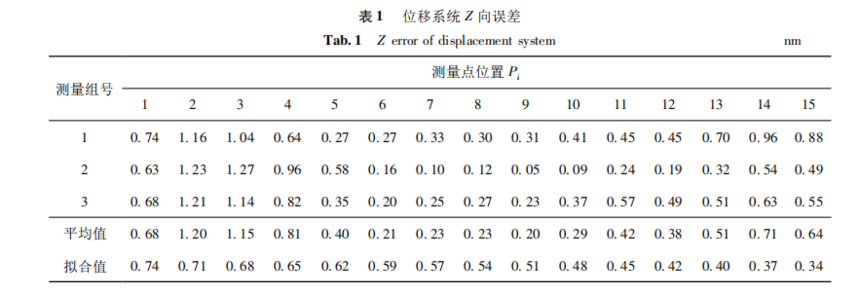
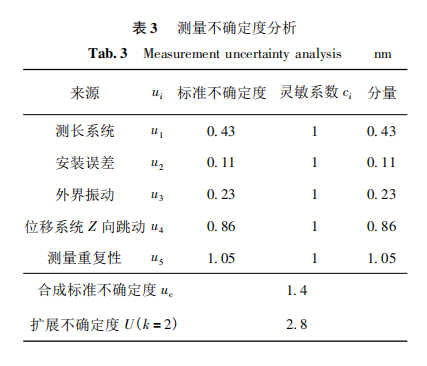
低噪声触针式表面粗糙度探测系统及 测量不确定度分析1 引 言 目前,在工业领域中表面粗糙度的数据通常被 用于监测生产过程中的变化,进而对生产的产品质 量实行监控。测量表面粗糙度的仪器原理,根据被 测物表面微观形貌的波长与幅值可以分为触针原理 和光学原理[1 ~ 4],其中基于触针原理的表面粗糙度 测量仪被广泛应用于形状趋势、表面波纹度、表面粗糙度等一类表面纹理测量中。 在微纳尺度下的表面粗糙度测量中,仪器的噪 声水平往往决定了测量的最终结果。根据来源,噪 声主要可分为以地面振动、声音振动为主的外部噪 声和仪器部件工作时产生的内部噪声。因此,在触 针类仪器的设计初期,就需要根据这一分类考量以 下两个要点: ( 1) 如何通过隔振手段消除外部噪声 在触针类仪器的设计过程中,为了解决地面振动,一般采用主动或被动隔振平台来隔绝从地面传 入测量循环中的绝大多数频率的振动[5,6],例如实 验室排风循环系统产生的低频振动( 通常为25 Hz) 。 尽管这种手段对于如楼体晃动等一类的极低频信号 隔振效果欠佳,但对于仪器整体降噪的效果是非常 显著的。另外设计面积越大的仪器对于外界的声音 与空气流动的变化是越敏感的,在测量过程中保证 人员安静与禁止走动是最基本的要求,实验结果表 明,在设计外部框架时采用隔声材料以及阻止内部 空气流通是有利于降低仪器噪声水平的。 ( 2) 如何通过 设计来降低各个部件的内部噪声 根据不同仪器的设计结构需要进行针对性的分 析,很难有统一的处理方案,不过这里仍具有一些相 关性的问题,比如在电气部件的布线方面,需要避免 50 Hz 的工频信号,这类噪声源可以通过频谱分析 来检测。还有在工作过程中能够产生热量的电气部 件( 例如电磁线圈等) 应尽可能地远离测量循环,一 方面是因为局部膨胀会导致安装误差,另一方面是 会对传感器的测量结果产生影响,尤其是在使用激 光干涉仪作为测长传感器时。以及宏动位移系统在 扫描过程中所产生的振动也应当避免,值得指出的 是,这里应区别于由于直线度所叠加到测量结果上 的系统误差。 尽管噪声水平对于触针类仪器的整体性能起着 决定性的作用,但对于触针类仪器的噪声水平评价 仍没 有 较 为 标 准 统 一的方法。通 常 可 根 据 JJF 1105—2018《触针式表面粗糙度测量仪校准规范》 中残余轮廓的校准方法来对仪器的噪声水平进行评 价[7],评价方法为选取被测仪器最小取样长度,以 一定探测力令触针针尖在超光滑表面上匀速滑行至 少 5 个取样长度,经滤波后计算 Ra 值,这样得到的 残余轮廓 Ra 可当做仪器的动态噪声。也有例如 NPL 在评估 Nanosurf 4 时采用 RMS 值作为动态噪 声。不过这类通过滤波得到的结果,并不能准确地 表现出仪器的“真实”动态噪声水平,一方面是高斯 滤波无法滤除由超光滑表面引入的表面噪声信号以 及与粗糙度处于同一波长区间的中高频信号,另一 方面是滤波本身可能导致剔除了原始信号中本该存 在的一些尖锐信号,从而产生表面伪影。这两方面 原因使得很难评估两台测量不同超光滑表面的仪器 噪声水平,将仪器的噪声从测量结果中完全剥离仍是现今的研究难点[8]。本文采用该方法对所设计 的低噪音仪器进行了评估,并对具有模拟正弦波特 征 的 Type C3 样板的测量不确定度进行了 分析[9 ~ 11]。 2 低噪声触针式表面粗糙度探测系统 2. 1 探测系统整体结构 所研制的低噪音表面粗糙度测量系统主要由探 测系统、运动学框架、位移系统以及隔振系统这 4 个 部分组成,如图 1 所示。该探测系统基于垂直式测 量结构,测量轴与被测轴处于同一条直线上,在结构 上具有无阿贝误差的特性。 位移系统分为上下两个部分。上部分是由一个 粗调位移台组成,整个探测系统通过一个转接板固 定在这个粗调位移台上,通过调节可以实现落针的 过程; 下部分是由一个单轴位移台组成,位移台固定 在基板上通过搭带动样品,令样品与金刚石针尖产 生相对位移,进而实现样品扫描测量。探测系统所 采用的是垂直式触针测量结构,这种结构的触针会 随着表面粗糙度做垂直起伏运动,触针、触杆、传感 器三者的中心轴线在设计上处于同一直线,符合阿 贝原则。整个探测系统主要是用于控制和测量触针 的运动。 在不发生针尖飞行现象的情况下[12],由于触针 与样品表面时刻接触,并且当样品与触针发生相对 位移时,触针会随着样品表面形貌进行垂直上下运 动,因此可以将触针的位移变化量认为是表面粗糙 度的幅值变化量。而系统的运动学框架是根据运动 学原理设计而成[13],为了实现高重复性和低迟滞性 的安装,搭载了整个探测系统的龙门框架,通过点接 触球槽结构来限制自由度从而实现框架通过自重固定在基板上,这比螺纹螺孔的固定设计方式,能够实 现更高重复性的定位精度。 2. 2 探测系统测量 Type C3 标准样板扫描结果 利用具有模拟正弦波特征的 Type C3 标准样 板[14],对所研制的低噪声触针式表面粗糙度探测系 统进行扫描,得到的二维轮廓曲线如图 2 所示。 3 测量不确定度的分析与评估 测量不确定度的计算均遵循国际公认的评估和 表达不 确 定 度 的 准 则《测量不确定度表示指南 ( GUM) 》以及 JJF 1059. 1—2012《测量不确定度评 定与表示》。系统的不确定度主要包括 5 个部分: 使用电容传感器进行长度测量导致的标准不确定 度,装置安装设置误差导致的标准不确定度,外界环 境因素影响的标准不确定度,位移系统直线度引入 的标准不确定度,标准样板参数测量中引入的标准 不确定度。 3. 1 测长系统误差引入的标准不确定 测长系统误差引起的不确定主要由分辨力误差 和非线性误差 2 项组成[15 ~ 18]。 3. 1. 1 分辨力误差 测长系统所使用的电容传感器的标称分辨力为 0. 325 nm,其最大误差为 ± 0. 163 nm,并且满足矩形 分布。采用 B 类方法进行评定,电容传感器的分辨 力误差所引起的标准不确定度为 3. 1. 2 非线性误差 非线性误差主要是由于电容传感器的测量感应 板移动时,电容传感器本身的非线性所引起的。传 感器厂商通常会给出出厂校准值与非线性曲线,根 据厂商提供的实验报告上的数据,本系统所选的电 容传感器线性度为 0. 015% ,可以得到非线性误差 的最大误差为 ± 0. 15L,L 为测量时的测量范围。在 测量 Type C3 标准样板时考虑到表面趋势与波纹度 的影响,一般 L≤5 μm,并满足矩形分布。其标准不 确定度为 因此测长系统误差引起的标准不确定度为 3. 2 安装设置误差引入的标准不确定 测量回路( measurement loop) ,指由传感器-触 针-位移系统-框架-传感器组成的闭环回路,安装设 置误差引起的标准不确定度主要由 3 项组成,分别 是余弦误差、阿贝误差以及偏倾误差。 该类误差是由于传感器的测量轴与触针的运动 轴始终存在一些未对准的情况所造成的。尽管电容 传感器的测量轴在设计上是与触针运动轴的重合 的,而在实际情况中,测量轴与运动轴通常呈现一定 夹角,这导致在测量长度时产生了余弦误差与阿贝 误差,图 3 给出了 3 种测量轴与运动轴不重合的安 装误差的情况。 该探测系统在 Z 方向上的阿贝误差基本忽略 不计,尽管 X、Y 方向上的阿贝误差依旧存在,但在 计算不需要横坐标值的 Ra 时,这两个阿贝误差并 不会引入到测量不确定度当中,因此也可以同样 忽略。 偏倾误差主要是由于固定在触杆上方的传感器 感应板的偏倾所造成的,见图 3( a) ,感应板自身偏 倾时,板中心与传感器中心距离保持不变,并且偏倾 角度一般不大于 0. 5°,这种系统误差可进行补偿, 如式( 4) 所示: 式中: θ 为感应板轴线偏倾角度; R 为测量区域半 径; d 为工作距离; dmax为探头线性量程; Δz 为 Z 方 向上信号误差。 余弦误差则是由多个因素所共同导致的。主要 来源有传感器的安装偏倾( 见图 3( b) ) 和垂直导向 自身直线度导致的感应板运动偏倾( 见图 3 ( c) ) 。 其中,传感器安装所带来的偏倾,通常倾斜角度 θ < 0. 5°,在测量感应板的最大位移变化为 5 μm,按矩 形分布计算,由此引入的标准不确定度分量为 由于垂直导向的导向面在加工过程中被严格要 求了平面度,因此感应板运动偏倾所引入的标准不 确定度基本可忽略不计。 因此安装设置误差引入的标准不确定度为 3. 3 振动引入的标准不确定度 振动引入的标准不确定度主要为外部噪声。在 实际测量过程中很难单独把各个噪声源分别测量出 来( 或者说分离开来) ,并且为了避免过度的重复计 算,这里将系统测得的静态噪声作为由振动引起的 标准不确定度: 探测系统的静态噪声水平定义为: 当金刚石针尖 尖端以 0. 1 mN 的力接触样品时,在 5 s 内以 100 Hz 采样频率进行 500 次位移测量的均方根值( RMS) 。 系统的静态噪声测量结果如图 4 所示,纵坐标为Z 方向位移,横坐标 N 代表次数。 3. 4 位移系统直线度引入的标准不确定度 位移系统在带动样品产生相对运动时,丝杠与 导轨的配合会令滑块在沿空间运动方向的切面上径 向跳动,本节主要计算由直线度产生的 Z 方向径向 跳动误差而引入的标准不确定度分量。 根据 GB /T 1031—2009《产品几何技术规范 ( GPS) 表面结构 轮廓法 表面粗糙度参数及其数 值》中的规定[19],对 Ra 标称值为 100 nm 的 Type C3 标准样板选取的评定长度应当为 1. 5 mm,因此在计 算位移系统直线度引入的标准不确定度分量时,应 当计算 1. 5 mm 位移内的 Z 方向径向跳动。 位移系统 X 方向运动时,产生的 Z 向跳动通过 自准直仪进行测量,令移动镜固定在位移系统的滑 块上,并且正对自准直仪,自准直仪的出光轴向应与 位移系统的位移方向处于同一条直线上,如图 5 所示。 将自准直仪的计数清零,选取常用的扫描区间 作为被测区间或可对全行程进行粗略的测量然后从 中优选最佳的区间,令位移系统以 0. 1 mm 的位移 量连续运动 15 次,并记录下自准直仪中每个点 Pi 的 Z 向偏移角度 θi ( i = 15) ,进行同样的 3 次测量 后,通过 Z 向偏移角度 θi 计算每一个点的 Z 向偏移 位移 Zi,并算得平均值作为测量值 Zl,测量结果如 表 1 所示。 将数据拟合之后求出测量点与拟合点的差 值 ΔZi。X 轴 运 动 时 Z 方向的直线度计算公式如下: 由位移系统直线度引入的标准不确定度为 3. 5 测量标准样板引入的标准不确定度 均匀的选取样板上 10 个不同区域进行 10 次测 量,采用 A 类方法进行评定。用中国计量科学研究 院( NIM) 开发的表面粗糙度分析软件对测量结果进 行分析,测量实验数据见表 2。根据贝塞尔公式计算标准偏差,得到由测量标准样板引入的标准不 确定度: 3. 6 扩展不确定度 本探测系统测量 Type C3 标准样板的测量不确 定度分析如表 3 所示。 合成标准不确定度为 扩展不确定度为 4 结 论 针对触针类仪器的噪声水平问题,本文设计了 一种具有低噪音特性的触针式表面粗糙度探测系 统,并对 Type C3 标准样板进行了测量,给出了测量 结果的不确定度分析。 ( 1) 从降低噪声的角度出发,对触针类仪器设 计时需要注意的关键点进行了总结。 ( 2) 通过测量 Type C3 标准样板,从测长系统 误差、安装设置误差、振动误差、位移系统直线度误 差和重复性测量等几项误差来源,对该探测系统的各个不确定度分量进行了详细的分析。结果表明, 本探测系统测量 Type C3 标准样板 Ra 值的扩展不 确定度 U = 2. 8 nm( k = 2) 。
|