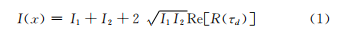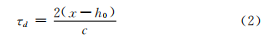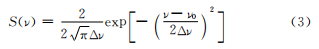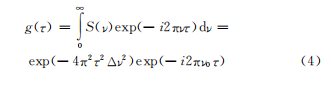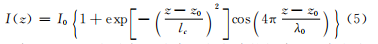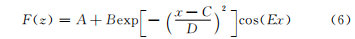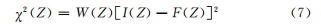|
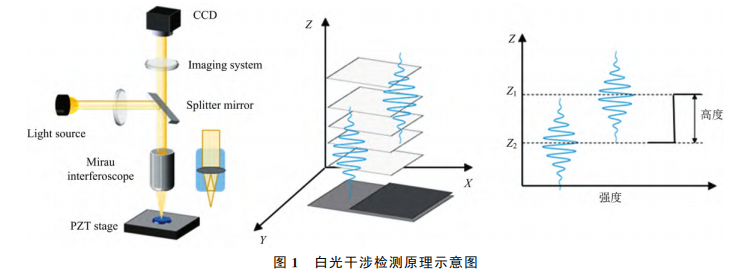
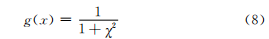
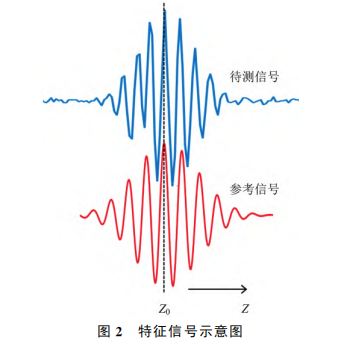
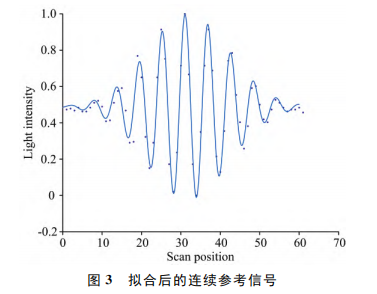
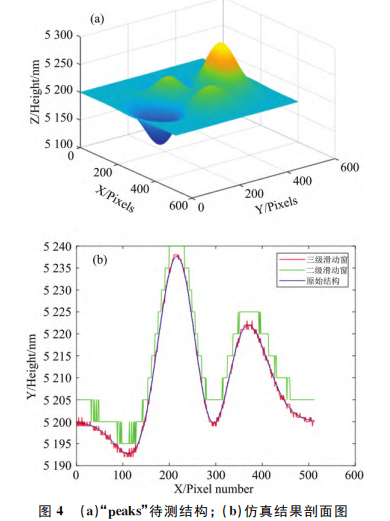
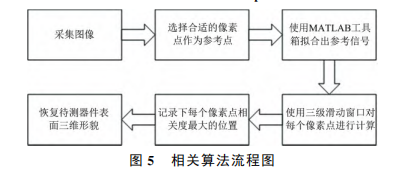
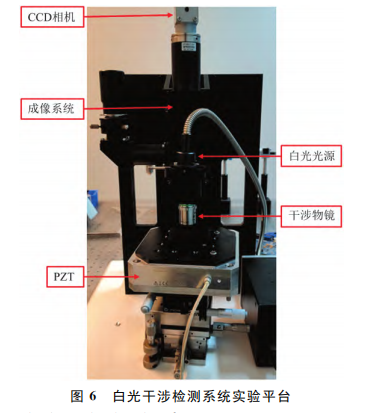
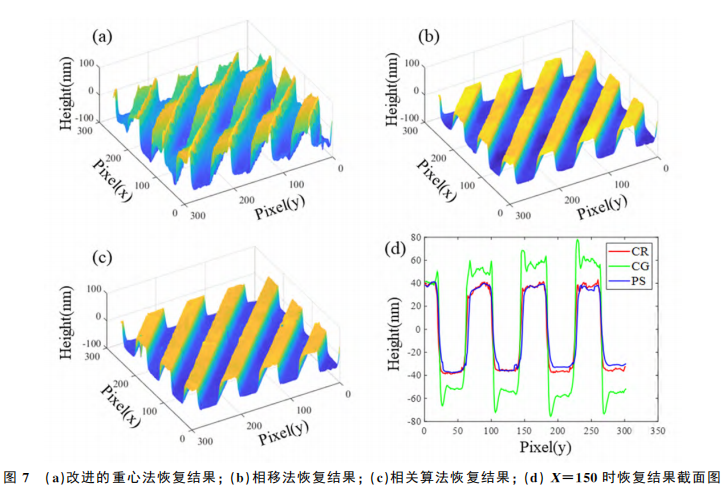
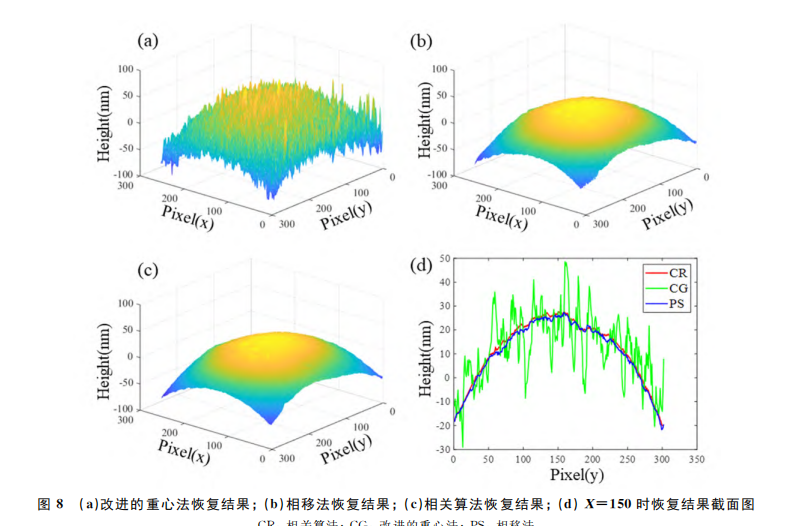
基于相关度的白光干涉信号解调算法引 言 白光干涉仪利用宽光谱光源产生干涉条纹,其干涉条纹 具有空间范围小、级次 明 显、相 干 长 度 短、对 光 程 差 的 变 化 十分敏感等特性,可以实现较高的纵 向 分 辨 率,且 避 免 了 单 色光的级次不明显,相位模糊等问题,在微纳检测领域具有 很大的潜力,受到国内外研究人员的广泛关注[1-5]。白 光 干 涉仪的基本原理如图1所示,光源发出的光经物体表面反射 后与干涉物镜内部的参考光发生干涉,形成白光干涉条纹。 白光干涉条纹的强度与光程差有关,在零光程差点时,白 光干涉条纹的光强最强。根据此特性,白光干涉仪在检测过程 中,首先需要纵向扫描待测物体获取一系列白光干涉图像, 然后将其堆叠起来组成三维数组,纵向提取每个像素点的白 光干涉信号,通过白光干涉信号解调算法找到干涉信号零光 程差点的相对位置信息,最后将每个像素点的相对位置信息 结合到一起,获得待测物体表面的三维形貌信息。 在白光干涉检测系统中,白光干涉信号解调算法十分关 键,其性能直接决定了整套系统的检测精度与检测效率,是 该领域的热门研究方向。基于白光干涉的物体表面三维形貌 恢复算法有很多,形貌恢复算法的本质是要精确的定位每个 像素点光强最大,也就是零光程差点 的 纵 向 位 置。目 前 主 要的方法包括极值法、重 心 法、傅 里 叶 变 换 法、空 间 频 域 法 和 相移法等[6-11],其中应 用 最 广 泛、精度最高的为相移法。白 光干涉相移法利用零级条纹附近的几个点计算相位信息,同时利用光强信息和相位信息进行定位,所以具有较高的精 度,但其首先需要精确粗定位,不能直接计算出零光程差点 的位置。 目前的白光干涉信号解调算法大多采用了白光干涉信号 的部分信息,精度较低,而相移法又依赖于粗定位精度,不 能直接计算出高度信息。为了解决以 上 问 题,本 文 提 出 基 于 相关度的白光干涉信号解调方法,该方法利用参考信号与实 验信号之间的相关度信息进行相对定位,恢复待测物体的表 面高度信息。该方法使用了白光干涉信号的全部信息,可 实 现较高的精度,同时不依赖于粗定位,可直接计算出零光程 差点的位置。 1 白光干涉理论模型 由光学的基本干 涉 原 理 可 知,要形成稳定的干涉条纹, 必须满足相干条件,此时干涉光强值I(x)可以表示为 式(1)中,x 为干涉区域垂直坐标;I1 和I2 分别为测量光 强 和参考光强;Re[R(τd)]是白光光源相干函数的实部;τd 为 两束光到达 CCD的时间差。τd 表示为 式(2)中,c为光的传播速度(真空),h0 为参考板与分光板之 间的距离。 白光干涉技术采用的光源为宽光谱光源,当宽光谱光源 在发生干涉时,相当于多个单色光干涉条纹的组合叠加,其 光谱分布可用高斯函数表示。因此,其宽光谱分布为 式(3)中,ν为光谱大小,Δν为高斯光谱高度的一半,ν0 为光 谱的中心频率。 由维纳-辛钦定理可知,归一化后,光谱傅里叶变换之后 的干涉方程可表示为 式(4)中,τ为空间坐标,分光器为 理 想 状 态,即 通 过 分 光 器 的两束光光强相等,则可得宽光谱干涉强度为 式(5)中,z和z0 分别为测量臂和参考臂的长度,lc 为 白 光 干涉的相干长度,λ0 为白光光源的中心波长。由此可知白光 干涉条纹的周期与中心波长λ0 有关,由系统本身决定,与检 测对象无关。 2 相关算法原理 目前定位零光程差点的方法可分为两种:最初在单色干 涉中引入的相位法和依赖于白光干涉信号频谱特性的相关图 包络评估法。包络评估方法的精度较低,相移法依赖于粗定 位精度,而且这两种方法都只使用了白光干涉信号中包含的 部分信息[12-13]。而从理论上讲,使用更多的信息 可 以 获 得 更 高的精度以及较强的噪声鲁棒性[14-15]。因此,本 文 提 出 通 过 计算参考信号与待测信号的相关度,找到每个像素点相关度 最大的位置,进而恢复三维形貌。该方法利用了白光干涉信 号的全 部 信 息,且避免了粗定位,可直接实现高精度的 测量。 如图2所示,要进行相关度的 计 算,首先要提取待测物 体表面噪声较小的点作为参考信号,利用上述物理模型,拟 合得到参考信号的数学表达式,拟合式可表示为 式(6)中,F(z)为参考信号,A 为 背 景 光 强,B、C、D、E 分 别代表白光干涉信号的待测参数,它们受材料以及系统相关 参数的影响。在拟合得到参考信号后,使用最小二乘法衡量 参考信号与实际信号的相关性,其表达式如式(7) 式(7)中,W(Z)为使用“滑动窗”进行计算,作用是将 计 算 的 区域限制在白光干涉级次明显的部分,以提高运算的效率以及准确性,I(Z)为实验获取的信号,F(Z)为参考信号。由式 可知,当参考信号与实验信号完全相同时,最 小 二 乘 法χ 2 (Z)等于零,而当参考信号与实验信号出现偏 差时,χ 2(Z)迅 速变大。利用此特性,可将相关度定义为 由式 (8)可 知,当 两 个 信 号 完 全 一 致 时,相 关 度 最 高 为1。 3 仿 真 本文利用 MATLAB曲线拟合工具箱拟合出表达式中的 各个参数,得到参考光强信号的函数表达式,拟 合 后 的 信 号 如图3所示。同时为了减小计算量,利用多级滑动窗提高系 统的工作效率。在第一级滑动窗口中,粗定位白光干涉信号 中条纹级次较明显的区域,将滑动窗的步距设置为扫描步距 50nm,滑动窗的工作区域为整个实验信号的区域。在 第 二 级滑动窗口中,准确定位出零光程差点所在的条纹的位置, 滑动步距为5nm,工作区域为左次一级条纹到右次一级条 纹之间。在第三级滑动窗口中进行精确定位,第三级窗口的滑动步距为1nm,工作区域在第二级定位的基础上,零光程 差点为中心的10nm。 本文的仿真结构为 MATLAB自带的“peaks”结构,其三 维结构如图4(a)所示,设定系统扫描步距为50nm,采 集 的 图像帧数为200幅,扫描范围为0~10μm。同时为了能够更 好地模拟真实情况,在其中加入了两种随机干扰信号,一 种 是模拟外界光强干扰,在白光干涉信号中加入的随机噪声信 号,另一种是模拟压电陶瓷位移误差以及系统振动等因素, 在扫描过程的位移量中加入随机噪声信号,噪声大小为信号 大小的5%。分 别 使 用 二 级、三级滑动窗恢复其三维形貌, 恢复结果如图4。 以上结果表明相关算法可以恢复待测物体的表面三维形 貌,与二级滑动窗相比,采用三级滑动窗的设置恢复出的图 像接 近 原 始 形 貌,精 度 可 以 达 到2nm,为 了 平 衡 效 率 与 精 度,采用三级 滑 动 窗 的 设 置。相关算法的主要流程如图 5 所示。 4 实验部分 根据实验原理图搭建了如图6所示的白光干涉垂直扫描 系统,该系统的主要器件包括宽光谱白光光源、干涉物镜、CCD相机、压电陶瓷微位移台以及相关机械加工件。其中宽 光谱白光光源由卤素灯和滤波片组成,光源光谱的中心波长 为575nm 左右;干涉物镜选用 NikonMirau型干涉物镜,放 大倍数为20×,数 值 孔 径 为 0.40;CCD 相 机 型 号 为 Basler acA2040-55μm 型相机,相机靶面大小为2048×1536个 像 素点,单个像素点大小为3.45μm×3.45μm;压电陶瓷微位 移台 采 用 德 国 PI公 司 生 产 的 P-528型压电陶瓷微位移台, 纵向定位重复性小于10nm。 本次实验共测试了光栅和微透镜两种物体,系统的扫描 步距设置为50nm,纵向 扫 描 距 离 为10μm。光 栅 物 体 的 实 验结果如图7所示,分别使用了改 进 的 重 心 法、相 移 法 和 相 关法对实验数据进行处理。从图7(a)可以看出,改进的重心 法未能成功恢复光栅的表面三维形貌,其结果表面扭曲且光 栅高度误差较大。而相移法和相关法均成功恢复了光栅的表 面三 维 形 貌,光栅高度分别为 75.8和76.2nm,误 差 小 于 0.5nm,表明相关算法具有可行性,其性能优于改进的重心 法,精度接近相移法[16-18]。 为了进一步验证本方法的可行性,对微透镜结构进行了 检测,微透镜为塑料材质,与 光 栅 相 比,表 面 更 加 粗 糙,背 景噪声更强。测试结果如图8所示,改进的重心法受噪声影 响,恢复结果的毛刺现象严重,不能准确反映待测物体的表 面特征。与此同时,相移法与相关法恢复结果表现出强烈的 一致性。说明本文提出的相关算法具有鲁棒性和可行性,可 以恢复不同结构、材质器件的表面三维形貌。 5 结 论 提出了一种以相关度为基础的白光干涉信号解调算法, 相比于其他方法,使用了白光干涉信号的全部信息,无 需 进 行粗定位就可实现高精度的三维检测。本文首先对其进行了模拟仿真,确定参数设置,模拟仿真结果表明该方法具有可 行性。然后搭建实验系统检测了光栅和微透镜两种物体,并 分别使用相关算法、改进的重心法、相移法对其进行了三维 形貌的恢复。实验结果表明相关算法能准确地恢复出待测样 品的表面三维形貌,适用于不同物体的三维形貌检测,精 度 高于改进的重心法,接近相移法。 |