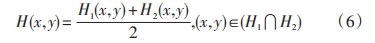|
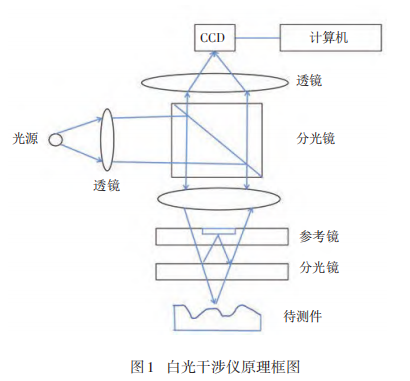
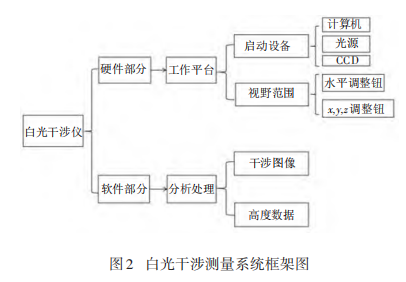
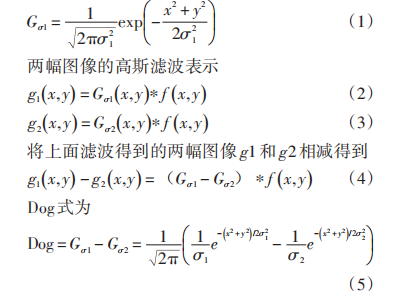
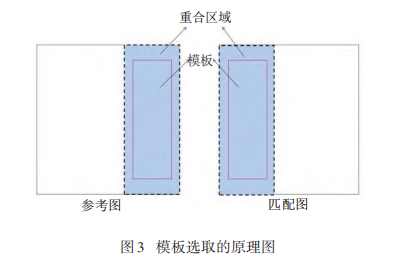
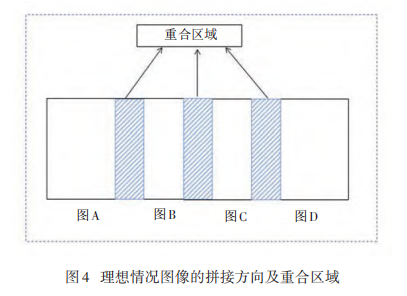
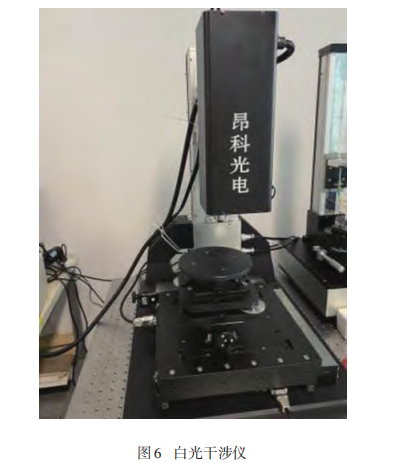
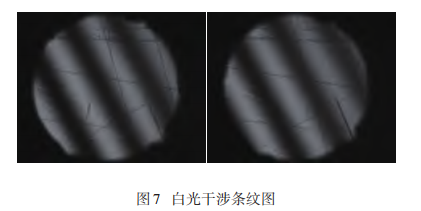
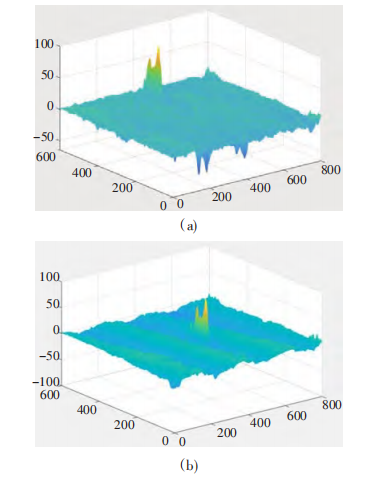
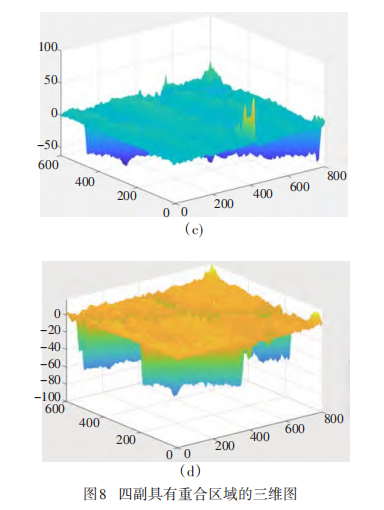
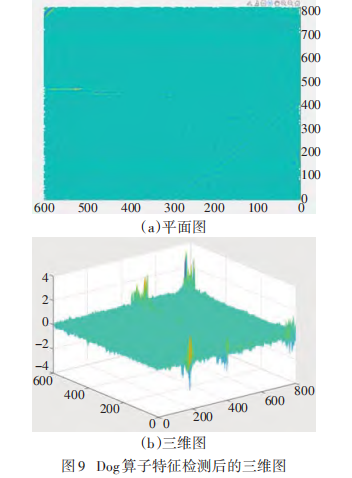
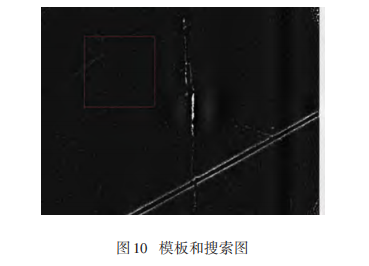
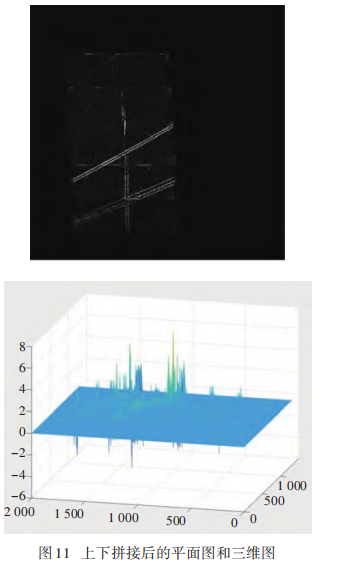
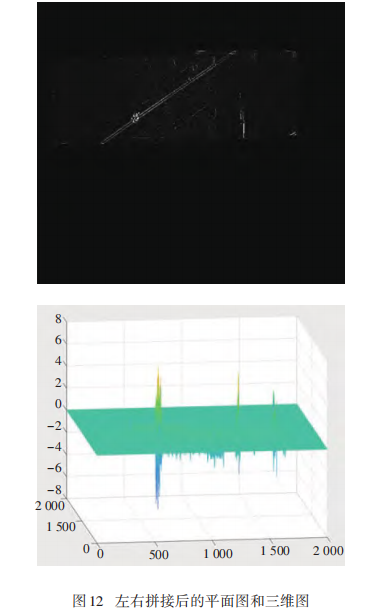
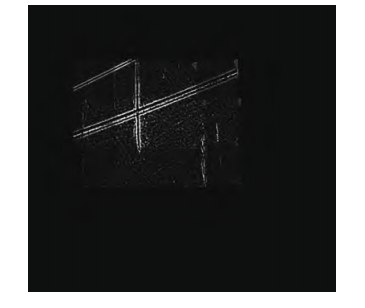
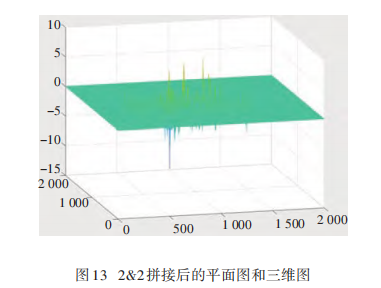
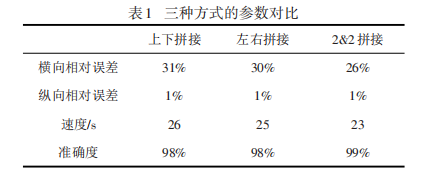
基于白光干涉的三维表面形貌拼接方法研究表面形貌是零部件表面产生的微观几何特性, 其特性主要由表面波纹度、表面轮廓形状及表面粗 糙度等多种因素组成,是零部件功能的决定因素[1] 。 表面形貌测量方法大致可以分为接触式的探针法和非接触式的光学测量法[2] 。在诸多测量方法中, 白光干涉测量技术因具有测量范围大、高效率、垂 直精度高和非接触等而被广泛关注[3] 。白光三维形 貌测量技术是通过相机扫描样品表面干涉条纹的变化来进行获得表面形貌、表面粗糙度、深度和高 度等定量的数据。但存在一次图像采集很难获取 完整表面形貌,即使通过调整显微镜放大倍率同时 也会带来分辨率的降低[4] 。因此,获取大视场和高 分辨率的微观表面形貌成为要解决的关键问题。 随着计算机视觉领域数字图像处理技术的发 展,在白光干涉三维表面形貌表征中运用图像拼接 技术成为解决问题的途径[5] 。图像拼接技术通过将 两张或多张不同视角或不同传感器获得具有相同 区域的数字图像,进行一系列的图形几何变换关 系,拼接得到单张更大视野更高质量的图像。将图 像拼接技术应用到精密检测仪器例如白光干涉仪, 将会在微观表面形貌测量中提高测量范围和高分 辨率,可以促进精密测量技术的发展,并同时促进 精密加工制造业的发展。针对基于重合区域特征 信息的图像拼接方法, 国内外很多学者进行了相关研究,在无重合区 域的拼接测量领域做了深入研究。2004 年,德国 PTB 研究所利用原子力显微镜与高精纳米测量机 (NMM)结合的方式,实现了对样品的大范围检测[6] 。 2005 年,天津大学的郭彤等人通过 NMM 拓展了普 通原子力显微镜的测量范围,实现对多组数据的 拼接测量,该方法的横向测量范围为 25 mm×25 mm,纵向测量范围为 5 mm。结合 Harr小波与积分 图像,提高了特征点检测效率。2011 年,天津大学 的马龙等人利用 NMM 实现子区域间精确位移,并 使用白光干涉仪实现对光学非球面反射镜的大范 围的测量[7] 。2013 年,KURITA 将 BOF 描述符与 SIFT 描述符相结合,提高了算法的特征点识别 率。2018 年,哈尔滨工业大学的吴昊堃对 SIFT 算 法进行改进,提高了对二维图像拼接工作的效率 [8] 。2019 年华中科技大学的张中宇等人使用 SIFT 特征检测算法实现对一般微结构的拼接测量工作 [9] 。在白光干涉仪采集的干涉形貌图,采用模板匹 配的方法可以更精确的拼接,因此,将采用模板匹 配的方法进行白光干涉仪的三维形貌拼接。不同 的拼接方向,在模板的行和列引起的位移校正量 和误差将不同,对图像拼接精度也造成不同的影 响[10] 。为了能更好的实现拼接的效果,将对比不同 的拼接方式,确定一个能呈现更好的拼接图像的方向,并在实际的实验中采取此方向进行操作。 1 原 理 1.1 白光干涉仪原理 白光干涉仪是超精密表面轮廓测量仪器,利用 光学干涉原理研制开发的。光学干涉原理为照明 光束经半反半透分光镜分成两束光,分别投射到样 品表面和参考镜表面。从两个表面反射的两束光 再次通过分光镜后合成一束光,并由成像系统在 CCD 相机感光面形成两个叠加的像。由于两束光 相互干涉,在CCD相机感光面会观察到明暗相间的 干涉条纹。干涉条纹的亮度取决于两束光的光程 差,根据白光干涉条纹明暗度以及干涉条纹出现的 位置解析出被测样品的相对高度。 光源发出的光经过扩束准直后经分光棱镜后 分成两束,一束经被测表面反射回来,另外一束光 经参考镜反射,两束反射光最终汇聚并发生干涉, 显微镜将被测表面的形貌特征转化为干涉条纹信 号,通过测量干涉条纹的变化来测量表面三维形 貌。如图 1 所示为白光干涉仪原理框图。 白光干涉仪测量系统主要包括两个部,分为 硬件部分和软件部分。如图 2 所示为白光干涉 测量系统框架图。硬件部分为工作平台部分,实 验操作在一定的工作平台上进行。软件部分包 括采集部分和分析部分,采集部分包括干涉图像 和高度数据,分析部分是计算粗糙度和生成三维 图像[11] 。 1.2 图像拼接原理 为了实现大范围和高精度的样品表面三维形 貌的测量,可以通过多次测量得到具有高分辨率的 子区域三维形貌,然后利用图像拼接技术将其拼接 成一个大范围和高精度的三维形貌[12] 。利用图像拼 接技术完成基于重合区域的多区域拼接测量更具 实际应用意义。 对于基于重合区域的拼接测量方法,拼接流程 主要包括预处理、面内配准以及图像融合三个步骤 [13] 。预处理主要有特征提取,特征提取采用的方法 为 Dog 算子检测,Dog 算法原理即对不同尺度下的 高斯函数的差分。 高斯函数表示 具体图像处理中,就是将两幅图像在不同参数 下的高斯滤波结果相减,得到Dog。 面内配准方法采取模板匹配算法,模板匹配原 理是在检测得出参考图与匹配图的特征信息后,分 别得到两幅子区域的边缘二值化矩阵[14] 。首先,根 据两幅匹配图的重合区域,如图 3黑色虚线框为两 幅图像的重合区域部分,在重合区域根据拼接的方向来向内取一特征区域作为匹配模板,如图 3红色 实线框为选取的模板。在没有误差的情况下,此区 域对应的是搜索图中的理想位置的模板。利用二 值化矩阵与对应模板的梯度矩阵卷积得到边缘梯 度矩阵[15] 。然后用边缘梯度矩阵进行匹配模板与搜 索模板之间的差值平方和的计算。 在实验中给定一个方向进行采集图像,当给定 位移平台从左向右移动的采集方向,在理想情况 下,当没有误差时,如图4所示为理想情况下图像拼 接的方向和重合区域。 实验中由于外界环境和振动因素,引起位移量 发生变化,在模板的行和列引起的位移校正量和误 差将不同。如图5为现实情况下采集图像从左到右 的拼接方式和重合区域。 图像融合是进行子区域高度数据的拼接工作。 在图像采集过程中,无法避免一些光照和视角等因 素造成的图像重叠区域的差异性,会使得拼接处有 明显的缝隙[16] 。对于同一个重合区域出现两种不同 的高度值,就要对这两组数据进行融合处理,使拼接 的三维形貌在重合区域过渡自然,没有拼接痕迹。 能够较好地提升场景图像的信息量和清晰度[17] 。 图像融合算法采用均值法。均值法就是将重 合区域的两组高度数据取平均值后,作为拼接之后 的高度数据,融合后的形貌高度为 式中,H1(x,y)和H2(x,y)为子区域 H1 和 H2 的高度数 据。 2 实验与分析 相关的实验验证工作在白光干涉仪上进行,仪 器照片如图 6所示。在实验中使用 10×干涉物镜进 行测量,实验测量的视场为(0.45×0.45)mm,xy位移 移动范围为(100×100)mm,待测件选择连续型样品 玻璃。 对于连续型样品玻璃,使用移相算法恢复表面 形貌,采用 Dog子对连续区域的二阶导数过零点特 征进行检测并配准。采用模板匹配的方法进行面 内配准完成后,采用全局拼接算法和均值法融合对 样品整体三维形貌进行面外误差校正和融合。 白光干涉仪在实验中观察的图像为二维的干 涉条纹图像,实验先上下手动调整干涉物镜,产生 干涉条纹,再用微位移调整系统进行相移的微调, 出现明暗相间的干涉条纹后,控制压电陶瓷连续 采集九张图,并通过相位解包裹算法处理进行提 取像素并计算实际高度,可以得到此位置的整体 形貌[18] 。如图 7所示为实验的白光干涉条纹图。 通过白光干涉仪采集并相位解包裹处理后的 某一个位置的三维形貌图像,从此位置开始将给从 上到下的进行等距离移动,如图 8所示为四副有重 合区域的三维形貌图。 在白光干涉仪采集的三维形貌图像进行预处 理即特征提取,对于连续型的样品,首先要用Dog算 子进行特征提取。如图9为进行特征检测处理的xy 平面和三维形貌图。不同的平滑尺度,检测的特征 点也将呈现不同的提取效果。 通过实验进行采集得到的数据,在实验操作 中,将给定一个方向进行等距离移动,并根据此方 向进行拼接[18] 。在参考图的重合区域内选择一块比 重合区域小的特征区域作为模板,并在搜索图中找 出相对应的位置,根据两幅图的位移变化进行匹 配。如图 10 红线框内为参考图中选取的模板在搜 索图中对应的位置。 在实验中,根据不同的拼接方向可分为三类, 第一类是上下拼接的方式,在实验中从上到下的方 向给固定的位移量进行采集图像,如图11为上下拼 接融合完成后的xy平面图和三维图。 第二类是左右拼接的方式,在实验中从左到右 的方向给固定的位移量进行采集图像,如图12为左 右拼接融合完成后的xy平面图和三维图。 第三类是 2&2拼接的方式,在实验中先根据移 动方向形成 2&2的拼接进行采集图像,四张图像的 重合区域面积更大,且通过此方向,横向误差和纵 向误差会减少,如图13为2&2拼接融合完成后的xy 平面图和三维图。 将三种方式的拼接方向进行对比,对横向相对 误差和纵向相对误差、速度和准确度进行对比。如 表1所示进行的对比。 根据数据显示可知,2&2 拼接的误差较少,并 速度上有一定的优势,拼接之后的图像准确度也更 好,将在实验中采用此拼接方向进行实验,来达到 更优的拼接效果。 3 结 论 提出了一种可以有效提高测量范围的三维表 面形貌拼接方法。通过对多次采集的小范围高分 辨率白光干涉图样进行域划分,利用 Dog算子进行 特征提取,再用模板匹配算法对多次采集的小范 围高分辨白光干涉图样的二值化矩阵进行配准,有 效实现了大范围三维表面形貌干涉图样的自然融 合。研究对比了上下拼接、左右拼接和 2&2拼接方 式对拼接效果的影响,分析了不同拼接方式的拼 接速度、准确度和横向、纵向相对误差。研究发现, 2&2的拼接方式能够有效降低拼接误差,拼接后的 图像准确度更高。在基于白光干涉的三维表面形 貌表征中,是一种实现大范围和高分辨干涉图样 测量的有效方法,能够提高白光干涉三维形貌测 量精度。 |