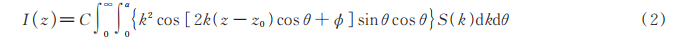|
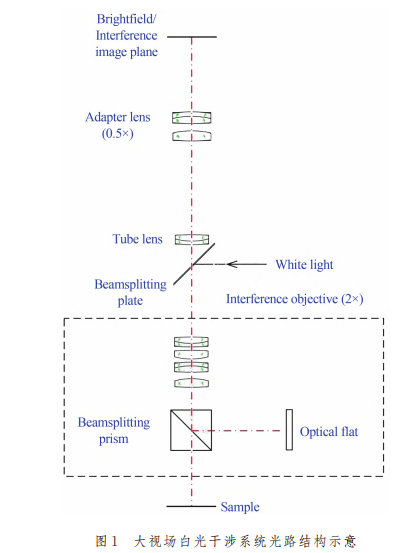
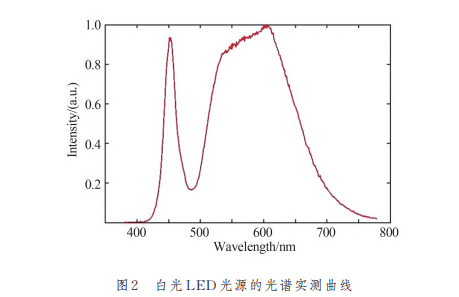
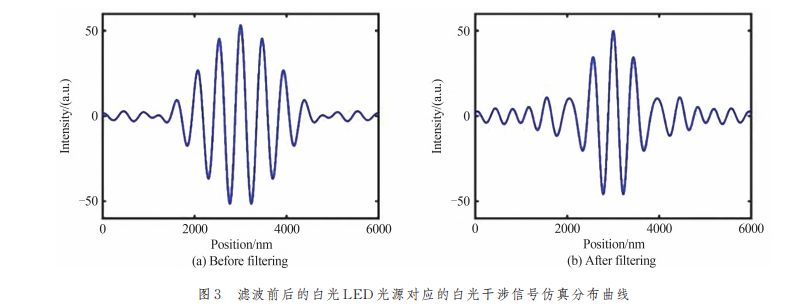
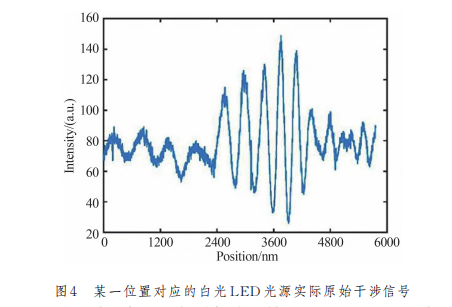
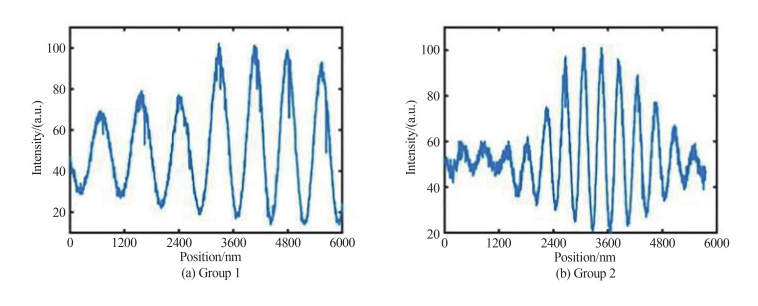
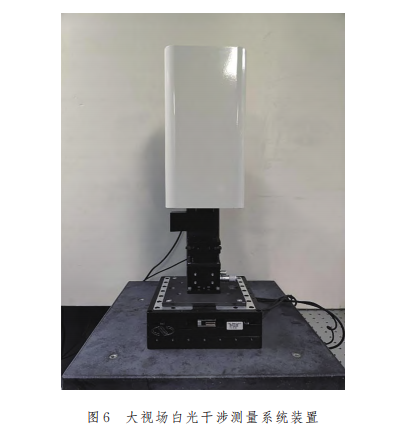
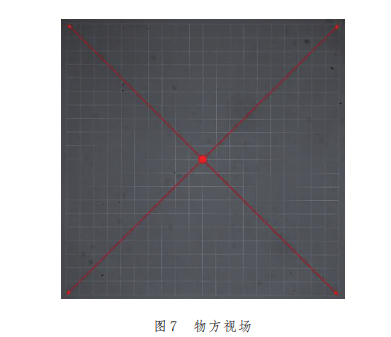
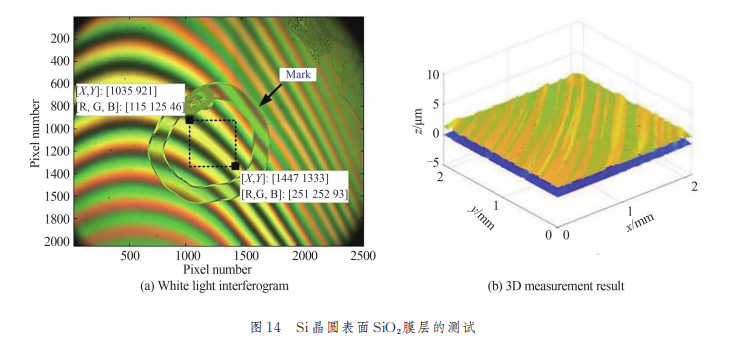
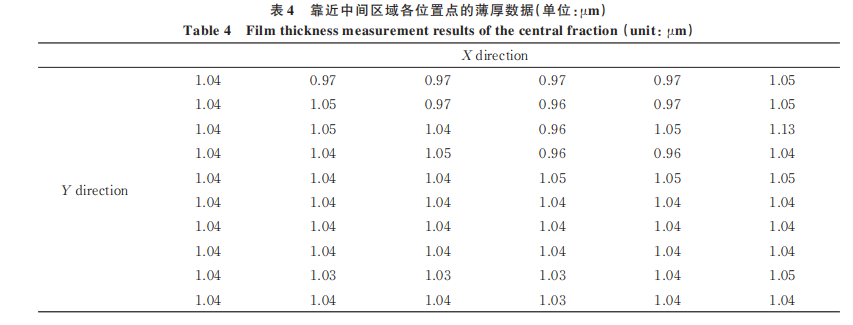
大视场白光干涉测量系统及性能研究0 引 言 普通激光干涉仪是单色激光照明,轴向干涉条纹随测量臂和参考臂之间光程差的改变呈现等幅余弦规 律变化,这是造成普通干涉测量无法适用于表面高度半波长跳变检测(即 2π 相位不确定性问题)的根本原 因[1-2] 。共焦干涉显微技术由于引入了共焦针孔的层析作用从而使得余弦干涉条纹被调制,结果轴向干涉响 应是幅度衰减的振荡变化,因此干涉共焦显微技术可以克服 2π 相位不确定性问题[2] ,然而干涉共焦依赖三 维点扫描制约了其实际应用。另一类基于干涉原理的宽场层析显微测量技术为低相干性干涉显微技术,采 用了低相干宽带光源照明。目前最典型的测量手段主要是白光干涉技术(White Light Interferometry, WLI) (1986 年由美国 KLA 公司的 Davidson 申请了专利[3] ),WLI 属于光学面层析显微技术,主要应用于表面形 貌、粗糙度、膜层形态等的非接触精密测量[4-9] 。2015 年,美国 Zygo 公司的 Groot全面总结了干涉显微技术和 白光干涉测量技术的基本原理、进展、应用和标准化问题[10] 。白光干涉测量技术是纳米及亚纳米光学精密 检测的重要方法,其垂直分辨率与原子力显微镜相当,在超精密加工制造,如半导体晶圆生产质量控制中, 发挥着一般 3D 检测仪器难以替代的作用[11-12] 。 国内在白光干涉测量的理论研究和仪器化方面均晚于国外,近年来通过开展大量研究,也取得了显著 进展[13-25] ,包括理论算法、干涉镜头、系统装置、超分辨和应用等几个方面。在理论算法方面,北京理工大学 系统研究了光纤白光干涉测量算法[13] ,天津大学研究比较了空间域和频率域相干峰值提取算法[14] ,华中科技大学提出了基于干涉信号包络匹配和相位判别的表面形貌恢复算法[15] ,广东工业大学研究了基于复合相 移的高精度三维重建新算法和基于内群特征点对的多视场三维形貌快速配准方法[16] ,大连理工大学研究了 白光干涉测量蝠翼效应修正算法以及高频形貌误差补偿算法[17] 。在干涉镜头研制方面,上海理工大学仿真 设计了放大倍数为 50 的 Mirau 型干涉显微物镜参数[18] ,南京理工大学设计并研制了一款放大倍数仅为 0.5 的大视场白光干涉物镜[19] ,中国电子科技集团公司第十一研究所理论设计了 20 倍 Mirau 型白光干涉显微物 镜[20] 。天津大学[21-22] 、华中科技大学[23-24] 、哈尔滨工业大学[25-26] 、大连理工大学[27] 、南京理工大学[28] 、西安交通 大学[29] 等在系统装置研制及应用方面进行了深入研究。在横向分辨率提升方面,中科院沈阳自动化研究所 提出了近场辅助的高分辨白光干涉显微技术[29] ,山东大学基于深度学习重构出了超分辨白光干涉图[30-31] 。 本文基于国产化的 2 倍大视场迈克尔逊型白光干涉物镜,优选配置 0.5 倍适配镜,构建了白光干涉成像 系统。针对照明光源,进行了滤波参数的理论估计和实验测试,获得了良好的白光干涉轴向响应曲线,为白 光干涉三维精密测量提供了基础条件;通过白光干涉轴向响应实验曲线确定中心波长,为精密相移补偿提 供了基本参数;研制了大视场白光干涉测量系统,并编写了专用软件系统;进行了系统畸变、分辨率和精度 等的测试比较。实测了标准台阶、粗糙度样板等典型样品,验证了所构建的白光干涉测量系统具有大视场、 高测量精度的特性,可实际应用于三维表面形貌、微纳米缺陷、粗糙度、薄膜厚度等的光学精密检测。 1 大视场白光干涉光路系统 所设计的大视场白光干涉测量系统光路结构如图 1,包括国产化的 2 倍迈克尔逊型干涉物镜镜组、0.5 倍 适配镜组、焦距为 200 mm 的管镜镜组,等。迈克尔逊型干涉物镜镜组采用了不同折射率和阿贝常数的折射 球面透镜的组合。0.5 倍适配镜的优选配置目的是在固定探测像面条件下,有效增大物方线视场,实现单镜 头下更大视场的三维光学层析测量。图像探测器选用了彩色 CCD。 系统中,干涉物镜设计横向放大倍数 Mo = 2,适配镜横向放大倍数 Ma = 0.5,彩色 CCD 有效探测靶面 像素数 2 592 × 2 048,像元尺寸为 4.8 μm,探测靶面实际尺寸为 12.442 mm × 9.830 mm,对角线长度 y'max =15.857 mm,可得理论物方最大视场为 2 照明光源带通滤波及干涉响应 白光 LED 体积小、寿命长、成本低,适合作为白光干涉测量系统中低相干宽带白光光源。图 2 为所选白 光 LED 的实测光谱分布,真实的光谱分布曲线一般要通过严格校准的光谱仪才可准确测得。白光 LED 光 源的光谱分布基本特点是在可见光光谱范围内存在两个波峰段,特别是 500 nm 以下存在一个显著的单峰波 段。固有的双峰光谱特性会对相应的白光干涉响应信号造成不利影响,一方面导致相移法峰值位置补偿时 中心波长难以确定,另一方面轴向干涉响应会发生次级振荡干扰,影响白光干涉薄膜测厚。因此,有必要通 过合理选择带通滤波参数来改善白光干涉轴向响应分布。 白光 LED 光源的光谱分布可以使用洛伦兹模型进行模拟,该模型在一定程度上可改善各种环境因素如 干涉物镜的数值孔径、参考光和测量光的相位偏差等的影响[18,19] ,一般采用经验公式来仿真白光 LED 光源 的轴向干涉光强信号分布,表示为[20] 式中,C 为常数;α 为物镜最大会聚半角,由干涉物镜的数值孔径 NA 决定(NA = n sin α,n 为干涉物镜所处介 质 的 折 射 率);k 为 波 数,k = 2π/λ,λ 为 波 长;z 为 轴 向(或 高 度)位 置 坐 标;z 0 为 测 量 点 位 置;ϕ 为 相 位 偏 移; S ( k) 为光源光谱强度分布曲线。 将实际测量得到的 LED 光源光谱曲线(如图 2)代入式(2),并取 n = 1,NA = 0.4,得到如图 3(a)所示的 白光干涉轴向强度响应曲线,可见,使用未经滤波的白光 LED 光源将在两侧出现非振荡衰减分布及明显的 拖尾,同时有效干涉信号的宽度较窄。接着,将图 2 所示光源光谱中的主峰(约 500 nm 以上)代入式(2),重 新计算得到了较为理想的白光干涉信号分布(如图 3(b))。仿真结果表明:经过谱峰分离后的白光 LED 光 源,其双峰特性对干涉信号的不利影响得到了有效抑制。 在仿真计算的基础上,通过实验验证经过光谱滤波后白光干涉响应的实际效果。图 4 为所用白光 LED 光源对应的原始白光干涉实际分布(随机位置采集),从图中可以看出,白光干涉信号不对称,重心发生偏 移,这 主 要 是 由 光 源 的 双 峰 特 性 引 起,同 时 受 到 光 路 系 统、干 涉 物 镜 结 构、环 境 噪 声 等 多 种 因 素 的 共 同 影响。 通过定制不同宽度的带通滤光片来实现光谱滤波,带通滤光片的基本参数如表 1,实验得到的白光干涉 信号分布如图 5(a)~(d)。从图中可以看出,随着滤光片带宽的增加,白光干涉响应曲线变得对称,干涉信 号总长度变窄,零级条纹清晰可见。实验结果表明,通过分离 LED 光谱的主峰可获得较为理想的白光干涉 信号分布,通过合理滤波可以消除由光谱双峰特性造成的固有缺陷,信号主体分布接近对称,干涉信号长度 适中。本文采用表 1 中第四组带宽为 240 nm 的带通滤波片对白光 LED 光源进行有效滤波,便于更准确地提 取白光干涉零光程差峰值位置,提高测量精度。第四组参数对应的空间相干长度估算为 1.5 μm。 通过随机选择的位置点,提取实测的白光干涉响应信号并进行比较,尽管与理论分布有差异,但仍可以 充分说明光谱滤波对白光干涉响应信号的直接影响,从而为高精度白光干涉测量系统中照明光源的选择提 供设计依据。 3 系统装置及性能测试 3.1 系统装置 研制的大视场白光干涉测量装置实物如图 6(未包括控制系统和计算机),该装置分为测头和底座两部 分。底座是三维组合精密位移台,包括自制的样品倾斜调整机构,Z 向扫描利用纳米位移台(闭环和开环最 大行程分别为 250 μm 和 350 μm,闭环和开环分辨率分别为 1 nm 和 0.5 nm,线性度误差为 0.02%,双向重复 性为±1 nm)实现,通过纳米位移台等间隔轴向步进扫描并利用 CCD 采集干涉图像。X、Y 方向运动由二维 精密位移台实现,该装置的实际三维最大检测能力为(XYZ)90 mm×90 mm×350 μm。根据图 5 所示实验 测试结果,在照明光路中加入第 4 组带通滤光片(表 1),以获得较为理想的白光干涉信号。利用 C++编写 了整套白光干涉测量软件系统。 3.2 畸变、视场和放大倍数测试 利 用 二 维 网 格 板 和 分 辨 率 板 分 别 对 光 学 系 统 畸 变、物 方 最 大 视 场 及 横 向 放 大 倍 数 等 进 行 实 验 测 试。 图 7 为系统采集的二维网格板,网格板实际大小为 10 mm×10 mm,对角线长度为 14.14 mm。按照显微镜最 大视场的对角线评价方法,物方最大视场达到了 14 mm。物方视场的大小取决于适配镜的倍数,通常可以 选 1 倍、0.65 倍、0.5 倍等参数。 以中心(图 7 中红点所示)为原点,以 45°方向每一个十字交叉点计算一次横向放大倍数,各位置的计算 结果如表 2。表 2 中各点位置从中心开始算起,方向 1 至 4 分别是从中心点开始沿四个对角线的方向。最终 得到光学成像系统的有效横向放大倍数为 M=0.94(表 1 中数据的平均值),计算得到像场边缘的相对畸变 为 1%(将均值 M 作为参考值)。 利 用 分 辨 率 板(大 恒 光 电 ,型 号 :GC020101)对 系 统 的 分 辨 率 进 行 测 试 ,对 分 辨 率 分 别 为 80,100, 120 lp/mm 的线对成像,结果如图 8,提取中心线得到三种线对的对比度 V 分别为 12%、7%、5%。根据 5% 的对比度结果,系统成像时的水平分辨率达到了 120 lp/mm(周期为 8.33 μm)。 3.3 实际中心波长确定 实际的白光 LED 光谱分布并不是对称的,与高斯分布也存在较大差异,而中心波长参数又直接影响峰 值位置的相移补偿结果,也直接影响测量结果。本文根据一系列位置点随机选择的、实测的白光干涉轴向 响应曲线,通过数个级次条纹的拟合计算,取均值后得到同一个干涉物镜条件下的中心波长参数。研究发 现,中心波长的计算与不同样品、不同位置、拟合方法、条纹选取级次数量等都有关系,因此根据若干组数据 取均值,最终确定的中心波长为 λc = 574 nm。 3.4 标准台阶测试 为了验证系统的测量准确度和精度,选用标定过的高度分别为 2.04 μm(台阶 1)和 20.43 μm(台阶 2)的 标准台阶样品(日本 TOKYO SEMITSU,型号:E-MC-S57A),实物照片如图 9,针对该样品开展实验测试。 使用重心法结合相移法提取零光程差峰值位置,得到三维形貌分布,对三维形貌数据进行滤波和倾斜校正, 结果如图 10 和 11。针对台阶 1,同时给出了原子力显微镜(Atomic Force Microscopy, AFM)测试结果,如 图 10(e)和 10(f),AFM 测量结果为 2.04 μm。 图 10(a)为实验装置采集过程中的一幅原始干涉信号图,图 10(b)是经过了滤波和倾斜校正的三维形貌 测量结果,图 10(c)和 10(d)分别是俯视图和对应红色虚线的线轮廓图,根据图 10(d)计算得到台阶高度。 图 11 为针对台阶 2 的测量结果。 如图 10(d)和 11(d),台阶上下表面高度值相减得到台阶高度,进行 10 次重复测量,结果如表 3。台阶 1 和 台 阶 2 的 10 次 测 量 的 平 均 值 分 别 为 2.05 μm 和 20.47 μm,极 差 分 别 为 0.03 μm(台 阶 1)和 0.05 μm (台阶 2)。以标定值作为真值(参考值),绝对误差分别为 0.01 μm(台阶 1)和 0.04 μm(台阶 2),相对误差分别 为 0.5 %(台阶 1)和 0.2 %(台阶 2),测量重复精度(标准差)分别为 12 nm(台阶 1)和 16 nm(台阶 2),验证了 所研制测量系统具有高准确度和高精度的特性。 4 典型样品的实际测量 4.1 粗糙度样板 对粗糙度刻线样块进行表面检测,样块的粗糙度标称值为 Ra=0.191,取刻线板中间一条线进行估算,如 图 12,粗 糙 度 测 量 结 果 为 Ra=0.193,单 位 为 微 米(μm)。图 12(a)为 实 测 干 涉 图,刻 线 板 的 三 维 表 形 貌 如 图 12(b),二维俯视图和一维线轮廓图(对应红色虚线)分别如图 12(c)和(d)。 4.2 微机电系统结构 选取一块微机电系统(Micro-electromechanical System, MEMS)单元结构,图 13(a)为白光干涉图,选 取黑色虚线框目标区域进行形貌提取,结果如图 13(b)。经提取数据分析,各点的高度在 70~100 nm 之间, 进一步使用原子力显微镜表征该区域结构,结果表明,局部单元结构的实际高度约为 80 nm 左右。由于大视 场白光干涉测量系统的水平分辨率较低,因此 MEMS 单元结构的三维真实形貌细节未能清晰展示,可采用 10 倍或 20 倍干涉物镜进行精确测量。 4.3 晶圆膜层 利用研制的白光干涉精密测量系统对薄膜进行整个表面形态和厚度的精密测量。选取一半导体 Si 晶 圆,Si晶圆表面上有厚度为 1 μm 的 SiO2薄膜层(折射率取 1.45)。图 14(a)为整个视场下的白光干涉图,标记 圈内选取一方形区域提取三维膜层结果,如图 14(b),膜层上下表面的形态分布清晰可见。进一步选取一小 区域将各位置点的薄厚数据列入表 4,这些膜厚数据的平均值为 1.03 μm。 利用所研制的装置对粗糙度刻线板、MEMS 结构、半导体晶圆分别进行了实测,包括三维形貌和膜层形 态,展示了白光干涉测量技术在微纳测量方面的重要用途。 5 结 论 基于国产化的 2 倍白光干涉镜组和 0.5 倍适配镜构建了白光干涉光路系统,通过白光干涉光源滤波的理 论计算和实验测试确定了带通滤波参数,根据实测白光干涉响应曲线确定了中心波长参数,设计了大视场 白光干涉测量装置,并编写了软件系统。对系统的放大倍数标定、畸变和分辨率等进行了实验测试。实验 结果表明:系统物方视最大场达到了 14 mm;通过对标准台阶的实际测量,验证了测量结果具有高准确度和 高精度。对典型样品的实测展示了白光干涉测量技术在微纳结构表面形貌和薄层厚度形态分析等领域的 应用前景。 |