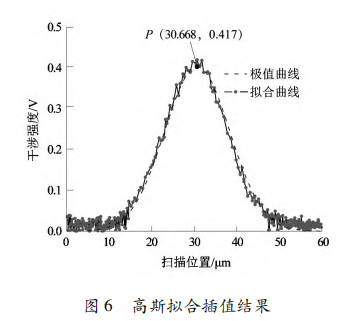
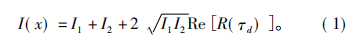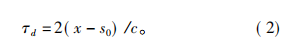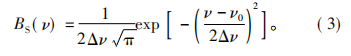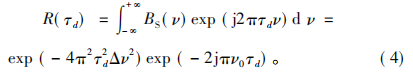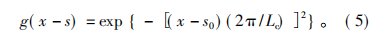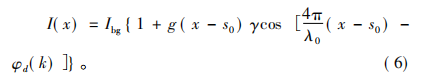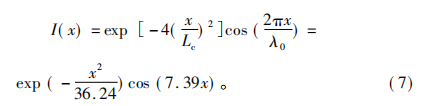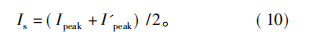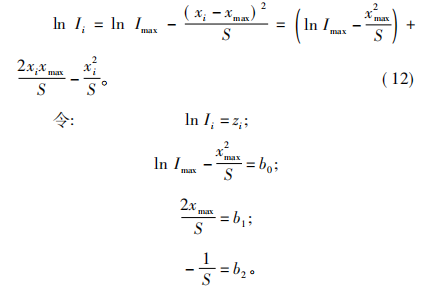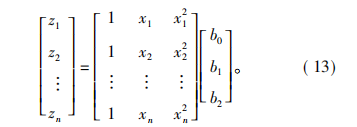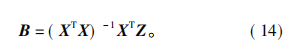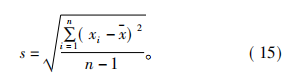|
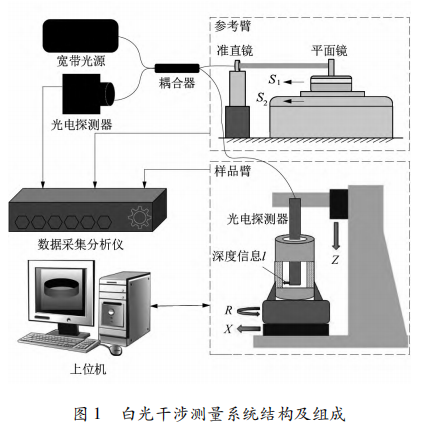
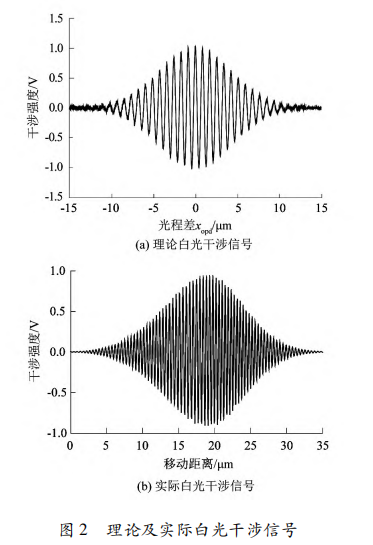
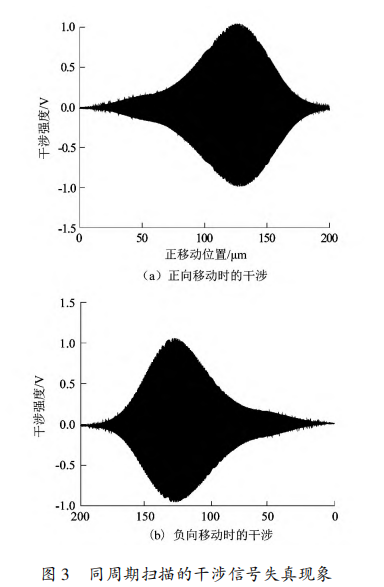
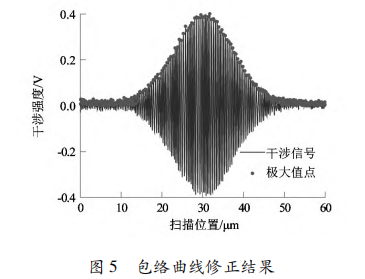
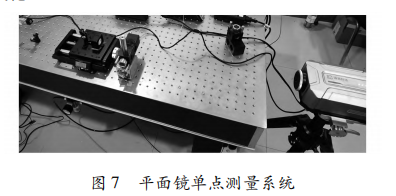
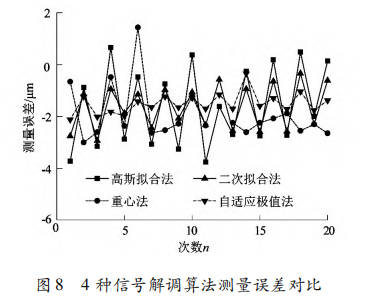
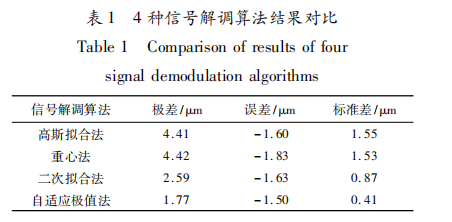
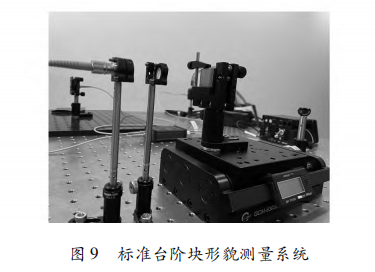
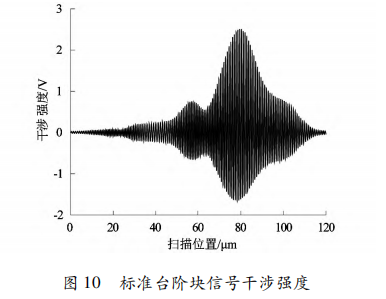
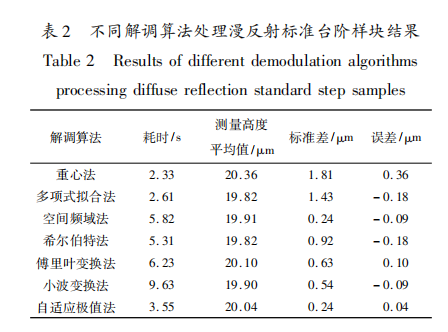
基于自适应极值的白光干涉信号解调算法研究白光干涉测量是一种高精度微观结构表面形貌测 量技术,具有零级条纹位置明确的特点。单色光干涉 测量技术在相位解包裹过程中,由于不能对周期数进 行有效评估,因此会产生“相位模糊”问题。与单色光 干涉测量技术相比,白光干涉测量解决了相位解调存 在的相位模糊问题,且具备较高的分辨率[1]。另外, 与传统的接触式测量技术相比,白光干涉测量具有非 接触、精度高和效率高等优点。因此,近年来白光干涉 测量被广泛应用于逆向工程、数字城市、文物保护、精 密测量和智能机器人等领域中. 白光干涉测量是基于等光程点解调法的垂直扫描 测量技术[5],等光程点解调算法是一种基于参考光与 测量光 2 路光干涉生成的干涉信号解调出等光程点, 进而得到空间测量深度信息的方法。等光程点提取算 法是影响系统整体测量精度的关键因素。目前,常用 的白光干涉等光程点提取算法包括: 时域解析算法 ( 重心法、多项式拟合法和插值法) [6-8]、空间频域算法 ( frequency domain algorithm,FDA) [9] 及包络检测法 ( 希尔伯特法、傅里叶变换法和小波法) [10-12] 等。其 中,时域解析算法使用数学统计学方法直接从离散的 干涉信号数据中定位并提取零级条纹位置,该算法简 单高效,但是易受外界环境的干扰,解调精度低,不稳 定。空间频域算法利用干涉信号的频谱相位信息来提 取等光程点,并描述样品表面形貌,运算量小、不受采 样步长的限制,但当噪声频率恰好接近干涉信号中心 频率时,相位计算会出现较大误差,进而影响最终的计 算精度。包络检测法通过白光信号的频谱特性、相位 或幅值的高斯衰减等信息熵来解调出高斯型的干涉包 络曲线,然后利用取插值法来确定信号等光程点,从而 实现对形貌的测量。包络检测法对光谱信息利用有 限,且测量稳定性不高,另外往往需要经过傅里叶变换 转换到频域,甚至还需要对包络高斯拟合插值处理,所 以其数据处理量很大、处理时间较长。 在本研究所使用的白光干涉测量系统中,测量光 直接照射到漫反射被测表面上,导致参考光与测量光 相位不同,这会引入色散,从而改变干涉条纹的形状和位置。光谱相位是一个随光源波数变化的变量。光谱 相位会引起不同干涉条纹叠加、拖尾等干涉条纹畸形 的现象,传统干涉条纹解调算法并不适用于解调此类 条纹,其测量精度和稳定性都无法保证。为解决此问 题,课题组提出了一种基于滑动窗口自适应极值提取 白光干涉信号包络并解算等光程点的方法,该方法应 用于快速动态测量中具备很高的测量鲁棒性。 1 白光干涉系统组成 本研究所采用的白光干涉测量系统基于迈克尔干 涉仪原理,其整体结构及组成如图 1 所示,系统主要由 宽带光源、耦合器、参考臂、样品臂、光电探测器、数据 采集分析仪和上位机等组成。 图 1 中样品臂的移动轴 X 和 Z,转动轴 R 分别表示 被测件沿水平、垂直和圆周 3 个方向运动。白光干涉系 统测量原理为: 光源发出的光经耦合器分为 2 束,一束 进入参考臂后被反射镜返回至耦合器,另一束进入样品 臂并通过光学探针聚焦后射向被测件表面,经过被测表 面反射并进入耦合器,2 束反射光在耦合器中发生干涉 并形成干涉条纹。其中,通过参考臂中的压电扫描位移台实现对光程的匹配,如果参考臂与样品臂的光程差在 相干长度内,2 束光会发生干涉,形成干涉信号。数据 采集分析仪将干涉信号传输给计算机软件处理,通过干 涉信号解调算法解析出等光程点,并得到待测表面的距 离信息。再结合样品臂各轴的位置信息计算得到三维 点云,最后可以重建被测表面的三维形貌。 2 白光干涉信号数学模型 根据双光束干涉理论[13],当 2 束光相交并满足相 干条件时,可形成稳定的干涉条纹,其光强 I( x) 可以 表示为: 式中: x 为参考臂中扫描台坐标,I1 和 I2 分别表示参考 光和测量光的光强,Re[R( τd) ]为光源自相干函数的 实部,τd 为 2 束干涉光之间的时间延迟。 τd取值由探头出光点到被测表面的距离 s0 决定, 可表示为: 式中,c 为光速。 以归一化的高斯函数 BS ( ν) 表示照明光源的光谱 分布,且有: 式中: ν 为频率,ν0 为光源中心频率,Δν 为光谱带宽。 光源的自相关函数 R( τd ) 可以表示为: 式中,j 为虚数单位。 为了简化信号表达式,令 g( x - s) 为白光干涉条 纹光强的高斯函数,可表示为: 式中,Lc 为光源的相干长度。 令 cos [4π( x - h0 ) /λ0]为高斯包络的余弦调制 项,则白光干涉信号的一般形式可以写为: 式中: Ibg = I1 + I2,为 干 涉 信 号 的 背 景 光 强; γ = 2 ■I1 I2 /( I1 + I2 ) ,为干涉条纹的可见度; φd ( k) 为测量过程中引入的附加相位,与干涉仪结构、材料表面相移 和色散等因素有关; s0 为出光点到被测表面的距离。 课题组选用的宽带光源是中心波长为 850 nm,带 宽为 60 nm 的超辐射发光二极管( super-luminescent diodes,SLD) 光源,光谱分布近似为高斯型。使用光谱 仪检测了由光源产生的光谱干涉信号,并通过傅里叶 变换还原了光源光谱在不同波长处对应的振幅强度。 将得到的光谱强度带入干涉公式,假设测量光与参考 光光强相等,即 I1 = I2,且在不考虑色散影响的前提 下,即附加相位 φd ( k) 为 0,则有: 设其中横坐标为被测物与参考镜之间的光程差 xOPD,理论干涉信号仿真得到如图 2( a) 所示的白光扫 描干涉条纹。由于实际测量采样频率更高,实际干涉 信号如图 2( b) 所示。 3 白光干涉信号解调算法 在测量实际漫反射表面过程中发现干涉信号出现 如图 3 所示拖尾、左右不对称等现象。若使用传统时 域解调算法处理,则会在同一周期扫描采集的 2 个数 据点之间引入一定的系统误差,为了解决传统信号解 调方法效率低、稳定性差的问题,课题组通过对提取的 极值包络曲线进行修正,并补偿连续 2 个包络偏差来 提取等光程点,该方法使等光程点的提取更加准确及 稳定。 干涉信号光强的离散采样序列记作 I( n) ,采样总 数为 N,零光程差点的位置为 Z0。根据信号空域统计 学特点,可通过以下流程实现基于滑动窗口自适应极 值算法的干涉包络及等光程点提取: 1) 经过降噪后得到干涉信号 I( n) ,计算 I( n) 的 局部极大值点; 2) 以局部极大值点序列数组 Ipeak为基准点,修正 干涉包络曲线,补偿同周期干涉条纹漂移误差; 3) 高斯拟合插值计算实际等光程点 Z0。 3. 1 极大值点提取 干涉信号经过平滑滤波及降噪处理后得到 I( n) , 根据数据采集分析仪采样频率的大小设定初始滑窗宽 度 L [14]以及滑动距离 d,并通过对窗口进行平移来获 取其所包含的子区间 S,且有: 图 5 所示为提取拖尾的干涉条纹信号极值点包络曲线,与传统空域拟合的方法相比,使用包络曲线修正 算法修正后的曲线更接近高斯型,这表明包络曲线修 正算法在处理拖尾包络时精度更高。 3. 3 高斯曲线拟合插值 常用的插值方法有线性插值、高斯拟合插值和三 次多项式插值等,考虑到白光干涉信号理论上是高斯 调制的余弦信号,而包络线呈现高斯形,因此采用高斯 拟合插值获取信号包络线中等光程点具备更高的稳 定性[15]。 式中: xi 为第 i 次扫描的位置; Imax,xmax和 σ 分别为高 斯曲线中的峰值、峰值位置和标准差。 令 S = 2σ2 ,对式( 11) 两边同时取自然对数,将其 简化为矩阵表达形式。 考虑全部干涉离散信号,式( 12) 可以用矩阵的形 式表示如下: 即: Z = XB。 根据最小二乘原理,构成矩阵 B 的广义最小二乘 解为: 再根据矩阵 B 的结果得到高斯函数的特征参数 Imax,xmax和 σ。 对修正的包络轮廓曲线进行高斯拟合,插值提取 最大值坐标为 P( 30. 668,0. 417) ,得到最大值对应的 横坐标扫描位置,即为参考光与测量光光程相等的位 置,从而实现对等光程点的辨识。 4 实验结果对比分析 为了验证课题组提出的干涉信号解调算法的有效 性,首先通过连续重复测量平面镜单点距离来比较课 题组算法与传统算法的误差大小; 其次,通过测量标准 样品块来验证本文方法在实际形貌测量过程中的稳定 性和效率。引入贝塞尔公式计算实验标准差作为测量 的重复性: 式中: s 为实验标准差,即测量的重复性; xi为第 i 次观 测值,i = 1,2,…,n; x %为 n 次观测值的算术平均值。 4. 1 平面镜单点测量实验 为了评价课题组方法在实际测量中的测量精度, 尽可能排除其他因素的干扰,搭建了如图 7 所示的平 面镜单点测量系统。被测件以平面镜代替,安装在手 动位移台上,通过移动手摇台模拟被测样品表面起伏 变化。 课题组分别使用高斯拟合法、重心法、二次拟合法 和自适应极值法( 课题组提出的算法) 处理得到干涉 信号,并把测量值与激光干涉仪测量得到的标准值进 行对比,重复进行 20 次实验,4 种方法的测量误差如 图 8 所示。 从图 8 可以看出,每种算法连续两次之间测量值 均存在较大偏差。这是由压电扫描台正、负两个不同 方向扫描时干涉信号的拖尾造成的,与理论分析结论 相符。采用传统的高斯拟合法、重心法和二次拟合法, 并没有降低误差。但使用自适应极值算法后,测量误 差的波动明显下降,这说明课题组提出的自适应极值法通过对包络曲线的修正能够降低测量误差,并提高 测量稳定性。 表 1 所示为 4 种解调算法对等光程点判读的结 果,分别对比了 4 种解调算法的极差、误差及标准差。 从表 1 中可以看出,自适应极值算法对等光程点的判 读精度高于其他 3 种方法,误差为 - 1. 50 μm,测量结 果的极差也最小,为 1. 77 μm,其测量的标准差相对于 其他 3 种算法提升了 2 倍以上,标准差为 0. 41 μm。 4. 2 标准台阶块形貌测量 为了进一步验证课题组所提出算法在测量实际漫 反射表面时的精度、重复性和处理效率,以同一个粗糙 度为 Ra 6. 3 的标准台阶( 标定高度为 19. 999 μm) 阶 梯形貌的 10 个固定点为测量对象,对比了 6 种传统算 法( 重心法、多项式拟合法、空间频域法、希尔伯特法、 傅里叶变换法和小波变换法) 及课题组提出的自适应 极值算法的测量结果。图 9 所示为标准台阶块形貌测 量系统。 该标准台阶的典型干涉信号如图 10 所示,存在多 波峰、不对称等现象。通过以上 7 种算法对白光干涉信号进行处理,并重复进行 10 次,每种算法的处理时 间以及测量结果如表 2 所示。 从表 2 可以看出,重心法耗时最短,仅 2. 33 s; 小 波变换法耗时最长,达到 9. 63 s; 多项式拟合法、重心 法等传统时域测量方法以及自适应极值算法耗时较 短,均小于 4. 00 s; 频域算法中的傅里叶变换法、小波 变换法和希尔伯特变换法由于涉及时域-频域转换、卷 积等复杂计算过程,耗时较长,因此不适合应用于大数 据量的连续测量。从测量结果来看,重心法、多项式拟 合法等传统时域测量方法精度相对较低,误差较大,而 空间频域法、小波变换法和自适应极值法测量精度高、 误差小。另外,自适应极值算法展示出较优的测量重 复性及测量误差,分别为 0. 24 μm 和 0. 04 μm。综合 来说,在该高度为 20 μm 标准台阶测量实验中,与传 统算法相比,笔者提出的自适应极值算法测量精度及重复性均更高。 5 结语 课题组对白光干涉信号的解调算法进行了研究, 结合信号理论数学模型,提出了基于自适应极值的解 调算法,并通过单点镜面反射及标准台阶漫反射进行 了对比测试。 首先,课题组采用滑动窗口提取干涉条纹的极值 点,得到极值曲线; 其次,通过实际曲线首尾反转平均 实现对包络曲线修正,得到近似高斯分布包络曲线; 然 后,使用高斯拟合插值得到包络曲线实际等光程点,并 补偿由包络不对称带来的系统误差; 最后,通过实验证 明了课题组提出的自适应极值法具备低耗时及高精度 的优势,是一种适用于白光干涉信号处理的方法。 |