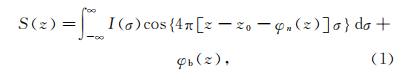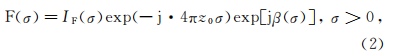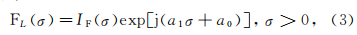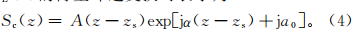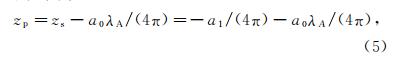|
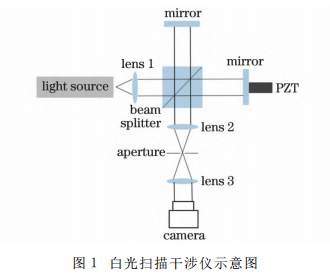
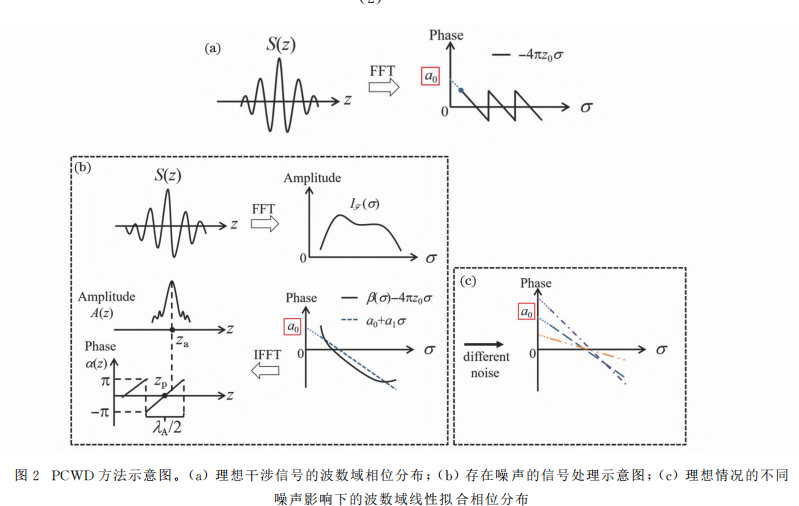
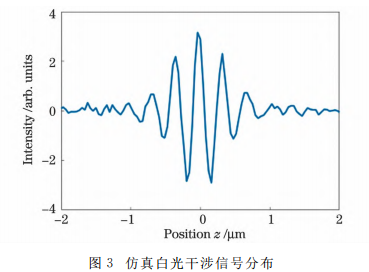
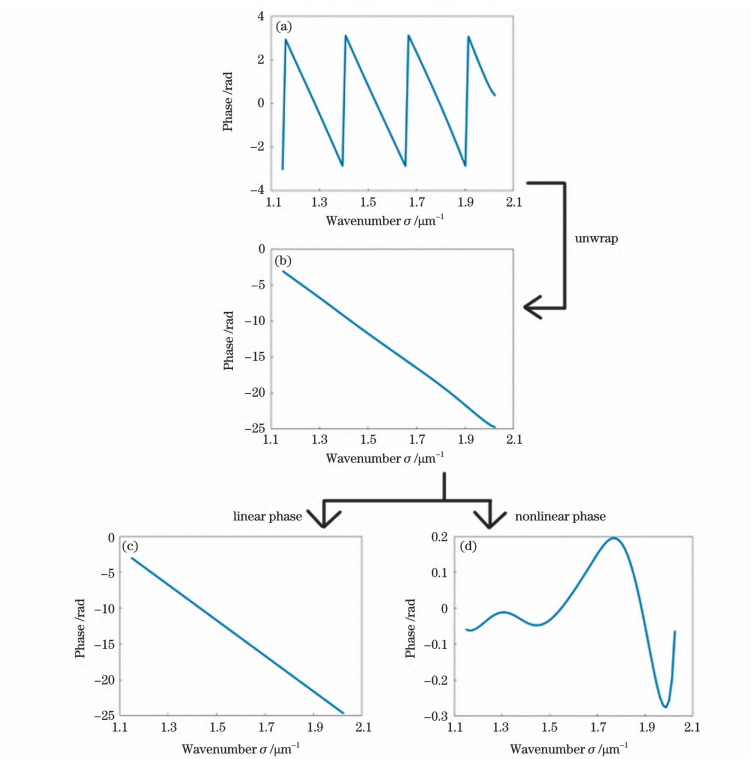
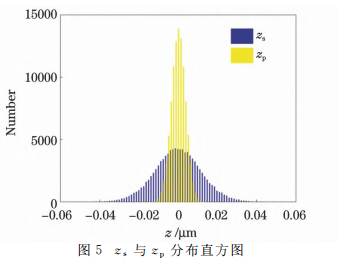
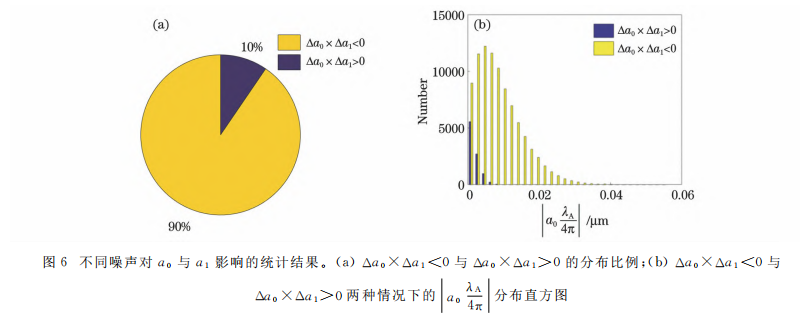
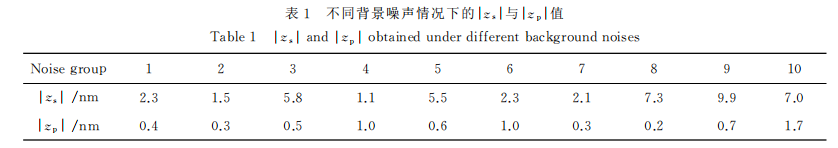
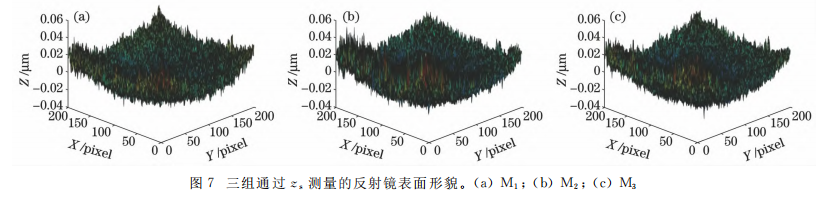
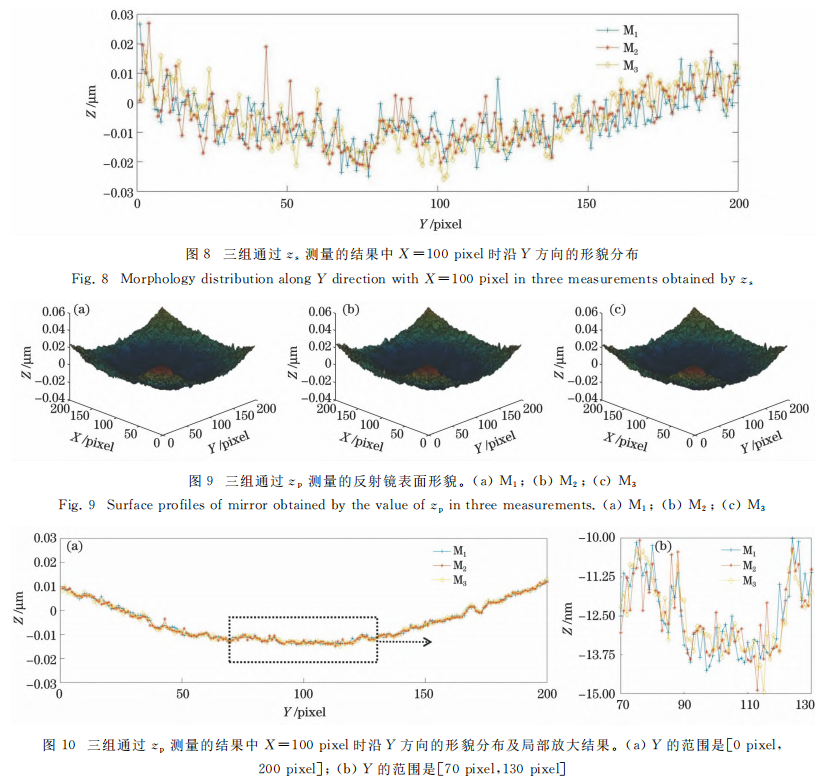
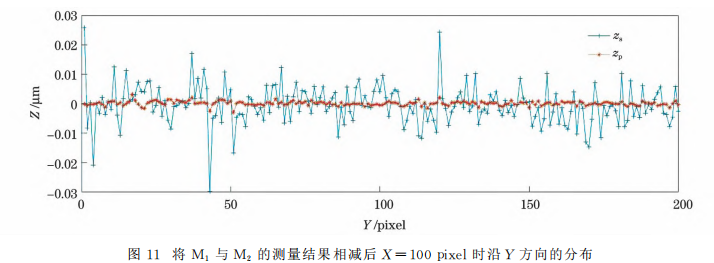
基于波数域相位补偿的白光干涉测量1 引 言 干涉测量技术以高精度、高速度和非接触性等 优点受到广泛关注[1-4],使用单波长光 源 时,干 涉 信 号易受噪声的影响且测量范围不能超过光源波长的 1/4。当使用白光光源时,弱时间相干性减小了光源 纵向相干长度,使干涉仪具有更大的测量范围和更 强的抗噪能力[5-10]。白光扫描干涉仪通过移动参考 臂来改变光程差,得到随时间变化的白光干涉信号, 信号中存在两个重要的参数———包络峰值和光强峰 值,研究结果表明光强峰值[11]比 包 络 峰 值[12]有 更 高的测量精度。另外,利用相移法[13-15]可以求解干 涉信号的初始相位,但相移法对参考臂的位移精度 要 求 较 高。由 deGroot等[16-18]提出的频域分析 (FDA)方法,通过处理波数域的相位得到物体表面 形貌,该方法对采样频率的要求较低,具有较高的测量精度。 FDA 方法中,波数域的相位经解包裹和线性拟 合后为a0+a1σ,a0 与a1 为常数,σ 为波数,噪声使 a1 偏离真实值,给 FDA 方法引入了测量误差。研 究发现,a0 可有效抑制噪声对a1 的影响。 波数域相位补偿(PCWD)方法通过在波数域使 用线性拟合相位a0+a1σ代替原相位进行傅里叶逆 变换的方式在干涉信号中加入a0 部分,得到空域中 干涉信号的振幅和相位分布,振幅最高点的位置为 za,距离za最近的相位零点的位置为zp,zp受a0 与 a1 共同影 响。2017 年,本 课 题 组 提 出 一 种 PCWD 方法[19],通过探测色散相位并在波数域消除非线性 色散相位得到近似线性的相位分布,再进行傅里叶 逆变换得到za 与zp的 分 布,但该方法将测量精度 的提升归于色散相位的消除,并未对 PCWD 方法进 行理论研究,也 未 与 FDA 方 法 进 行 比 较。本 文 通过仿真分析a0 与a1 的特性,并与FDA 方法的结果 进行比较,评估 PCWD 方 法 对 噪 声 的 抑 制 能 力,并 利用 FDA 和 PCWD 方法测量表面 光 滑 的 反 射 镜, 实验结 果 表 明,PCWD 方 法 在 FDA 方 法 的 基 础 上 进一步提升了噪声抑制能力。因 此 PCWD 方 法 可 帮助干涉仪适应复杂的工作环境,具有一定的应用 前景。 2 白光干涉原理 图1为白光扫描干涉仪示意图,光源选用光谱 分布为I(σ)的超连续谱激光(SCL),样品表面的位 置为z0,参考面的位置为z,当利用压电陶瓷(PZT) 促动器 控 制 参 考 面 扫 描 时,相 机 检 测 到 的 干 涉 信 号[20]可表示为 式中:φn (z)为 由 外 界 振 动 引 起 的 光 程 差 的 变 化; φb(z)为背景噪声。对式(1)作傅里叶变换,得到波 数域的干涉信号为 式中:β(σ)可由φn(z)和φb(z)的傅里叶变换得到。 在理想情况下,波 数 域 的 相 位 分 布 如 图2(a)所 示, 如果从蓝色的采样点开始进行相位解包裹,解包裹 后的相位 为a0 +a1σ,其 中a1 =-4πz0,a0 =2nπ, 整数n 取决于第一个相位解包裹的采样点和z0,a1 是波数域 中 相 位 的 斜 率,FDA 方 法 通 过 参 数zs= -a1/4π得到z0。当干涉信号中存在噪声时,对 式 (2)中的相位 进 行 解 包 裹 和 线 性 拟 合,得 到 的a0 + a1σ如图2(b)波数域相位分布中的虚线所示,受 β(σ)影响,a1≠-4πz0,这给参数zs 引入了误差。 将线性拟合的相位a0+a1σ组成新的波数域干 涉信号: 把IF(σ)的傅里叶逆变换表示 为A(z)exp[jα(z)], 则 FL(σ)的傅里叶逆变换可表示为 如图2(b)所示,Sc(z)的 相 位 周 期 为λA/2,λA 为平均波长,振 幅 分 布 的 最 高 点 位 置 为za,从 振 幅 A(z-zs)可知za=zs,距离za 最近的相位零点zp 可表示为 其中,a0 通过a0±2nπ的形式存在于区间[-π,π] 中。 图2(c)为理想情况的不同噪声相位β(σ)影响 下的线性拟合相位示意图,其延长线与纵轴的截距 为a0,斜率为a1,当a0 的 值 减 小 时,a1 的 值 增 大, 此时a0 与a1 受噪声影响产生相反的变化趋势,根 据式(5),a0 可补偿噪声对a1 的影响,从而提升zp 的测量精度。但是,噪声的影响是否总与图2(c)所 示虚线的变 化 情 况 相 符,则需要通过仿真来验证。 因此,本研究将在仿真中讨论以下两个问题: 1)相比于参数zs,参数zp 是否普遍具有更高 的测量精度? 2)受噪声影响,是否存在a0 与a1 的变化趋势 相同的情况,导致zp 产生更大的测量误差? 3 仿真分析 通过在仿真中加入振动噪声和背景噪声来分析 参数a0 和a1 对参数zs(FDA)和zp(PCWD)的 影 响,参 考 实 验 数 据 中 的 噪 声 特 性,生 成 平 均 值 为 0nm、标准差 为 20nm 的高斯噪声作为振动噪声 φn(z),采集实验中的背景噪声φb(z),把φb(z)与 干涉信号之间的信噪比设为RSNR=10。 图3为仿真的干涉信号分布图,样品表面的位 置z0=0μm,采样点数 N 为1024,采样间隔 Δz 为 0.0396μm,波 数 的 采 样 间 隔 Δσ=1/(2NΔz)= 0.0123μm-1。对干涉信号作傅里叶变换后,波数域 范围[1.15μm-1,2.05μm-1]的 相 位 如 图 4(a)所 示,解包裹后的相位 分 布 如 图4(b)所 示,线 性 拟 合 后得到的线性相位分布和非线性相位分布分别如 图4(c)、(d)所示。从图4(c)得到a0 和a1 的值,本 节将通过归纳数据讨论前文提出的两个问题。 首先讨论问题一“相比于参数zs,参数zp 是否 普遍具有更高的测量精度”。在仿真干涉信号中加 入10万组数据振动噪声φn(z),对参数zs 和zp 进 行统计,结果如图5所示,横坐标是zs 和zp 的分布 区间,纵坐标是分布在各个区间的zs 和zp 的个数。 由图5 可 知,参 数 zs 的 分 布 区 间 在 [-0.04μm, 0.04μm],参 数 zp 的 分 布 区 间 在 [-0.01μm, 0.01μm],在仿真中物体的位置为z0=0μm,就整 体而言,zp 比zs 更 加 接 近 于 真 实 位 置z0 =0μm, 因此zp 具有更强的相位噪声抑制能力。 其次讨论问题二“受噪声影响,是否存在a0 与 a1 的变化趋势 相 同 的 情 况,导 致zp 产 生 更 大 的 测 量误差”。在仿真中,a0 与a1 受振动噪声φn(z)影 响的变化量定义 为 Δa0 与 Δa1,通 过 Δa0 ×Δa1 的 符号判断a0 与a1 的变化趋势。图6(a)所示为10万 组 Δa0×Δa1 值的符号分布比例:Δa0×Δa1<0,表 示a0 与a1 的 变 化 趋 势 相 反,占 比 为90%;Δa0 × Δa1 >0,表 示 a0 与 a1 的 变 化 趋 势 相 同,占 比 为 10%。根据式(5),当a0 与a1 的变化趋势相反时, Δa0 补偿 Δa1 给参 数zs 引 入 的 误 差,因 此 参 数zp 具有更高的测量精度。由此可见,90%的数据中参 数zp 的测量精度比zs 高,10%的数据中参数zp 的 测量精度比zs 低。 为了进一步分析a0 对参数zp 的影响,分析了 10万组 数 据 中a0 对zp 测量结果的影响,结 果 见 图6(b),其中横坐 标 是 式(5)中a0 对 参 数zp 的 影 响。从图6(b)可以看出:当 Δa0×Δa1>0时,多数 a0 λA 4π 的值小于3nm,平 均 值 为1.9nm,说 明 此 时zp 的测量误差在zs 的测量结果的基础上平均增 大了1.9nm;当Δa0×Δa1<0时,多数 a0 λA 4π 的值 小于20nm,平均值为8.9nm,说明此时zp 的测量误 差在zs 的测量结果的基础上平均减小了8.9nm。 此外,在干涉信号中加入10组实验中采集的背 景噪声φb(z),得到|zs|与|zp|的值如表1所示,其 中物体的位置信息为z0=0nm。|zs|的 平 均 值 为 4.5nm,均方差为3.0nm;|zp|的平均值为0.7nm, 均方差为0.5nm。由此可见,zp 有更强的背景噪声 抑制能力。 综上所述,参数zp 相 比 于zs 普 遍 具 有 更 高 的 测量精度,但并非对于所有的噪声分布,参数zp 都 可以提供更高的测量精度。在10万组高斯分布相 位噪声的仿真中,有10%的概率为zp 相 比 于 参 数 zs的 测 量 误 差 平 均 增 大 了1.9nm,90% 的 概 率 为 zp 相比于参数zs 的测量误差平均减小了8.9nm, 从整体而言,参数zp 具有更高的测量精度。在仿真 中加入10组从实验中采集的背景噪声,背景噪声给 zp 带来的平均误差为0.7nm,相比于相位噪声,背 景噪声产生的影响较小,因此本研究不对背景噪声 进行过多的讨论。 仿真结 果 表 明,PCWD 方 法 中 的 参 数zp 具 有 更好的噪声抑制能力,因此在使用 PCWD 方法测量 光滑的 反 射 镜 表 面 形 貌 时,其 测 量 结 果 应 相 比 于 FDA 方法的结果更为光滑,多次测量的重复率值也 应该更小。 4 实验结果 根据图 1 搭 建 干 涉 光 路,光 源 的 光 谱 范 围 为 400~1200nm,被测样品和参考镜是表面光滑的反射镜,Lens1、Lens2和 Lens3是消色差 透 镜。高 速相机的像素尺寸为 20μm,相 机 采 样 面 积 为 200pixel×200pixel,X 和Y 表示像素点的位置,压 电陶瓷促动器的扫描 速 度 为80μm/s,干 涉 信 号 的 采样点数为1024。被测物体为反射镜,可以认为其 表面是光滑的连续曲面,因此本实验用测量结果的 粗糙度和重复率来评估参数zs 与zp 的测量精度。 对反射 镜 进 行 多 次 测 量,测 量 的 时 间 间 隔 为 10min,把每次 测 量 命 名 为 M1,M2,…,Mn。图 7 所示为 M1、M2、M3 通过参数zs 测量得到的反射镜 表面形 貌,其 中 X =100pixel、沿Y 方 向 的 三 组 表 面形貌分布如 图8(a)所 示,起 伏 基 本 小 于25nm。 图9所示为 M1、M2、M3 通过参数zp 测量得到的反 射镜表 面 形 貌,其 中 X =100pixel、沿Y 方 向 的 三 组表面形 貌 分 布 如 图10(a)所 示。为 了 方 便 对 比, 图10(b)放大了Y 在区间[70pixel,130pixel]的部分, 图10(b)中表面中的起伏小于4nm。首先对比整体 表面形貌分布(图7、图9),发现参数zp 的测量结果 比参数zs 的测量结果光滑;其次对比 X=100pixe的这条线上的测量结果(图8、图10),发现参数zp 测 量结果的起伏小于参数zs。由此可见,参数zp 的测 量结果更符合反射镜具有光滑连续曲面的实际情况, PCWD方法相比FDA方法具有更高的测量精度。 为了分析 PCWD 方 法 的 稳 定 性,将 M1 和 M2 的测量结果相减,X=100pixel时沿Y 方向的分布 如图11所示,参数zs 的测量结果 起 伏 小 于30nm, 而参数zp 的 测 量 结 果 起 伏 小 于4nm,表 明 在 M1 和 M2 的 测 量 中,参 数zp 的 测 量 结 果 相 比zs 更 加 稳定。参数zs 和 参 数zp 对整个平面的多次测量 结果的重 复 率 分 别 为7.4nm和 1.1nm,证 明 了 参 数zp 对系统中的随机噪声的抑制能力更强。实验结果表明,PCWD 方 法 在 表 面 测 量 中 具 有 更 高 的 测量精度 和 更 好 的 稳 定 性,与 第 3 节 的 仿 真 结 果 相符。 5 结 论 在 FDA 方 法 的 基 础 上 提 出 了 PCWD 测 量 方 法,通过仿真分析了 PCWD方法中的常数项a0 的 特性,仿 真 结 果 表 明a0 有 90% 的 概 率 降 低 FDA 测量结果中平均8.9nm 的 误 差,也 有10%的 概 率 增 大 FDA 测量结果平均1.9nm 的误差,所以从整 体而言,a0 有 一 定 的 噪 声 抑 制 能 力。对 光 滑 反 射 镜表面的测量结果显示:FDA 方法测量的表面起 伏小于25nm,重复率为7.4nm;PCWD 方 法 测 量 的表面 起 伏 小 于 4nm,重 复 率 为 1.1nm。因 此, PCWD的测量结果更 加 符 合 反 射 镜 表 面 光 滑 的 特 点,低重复 率 也 说 明 了 PCWD 方法有更强的随机 噪声抑制能力。 |