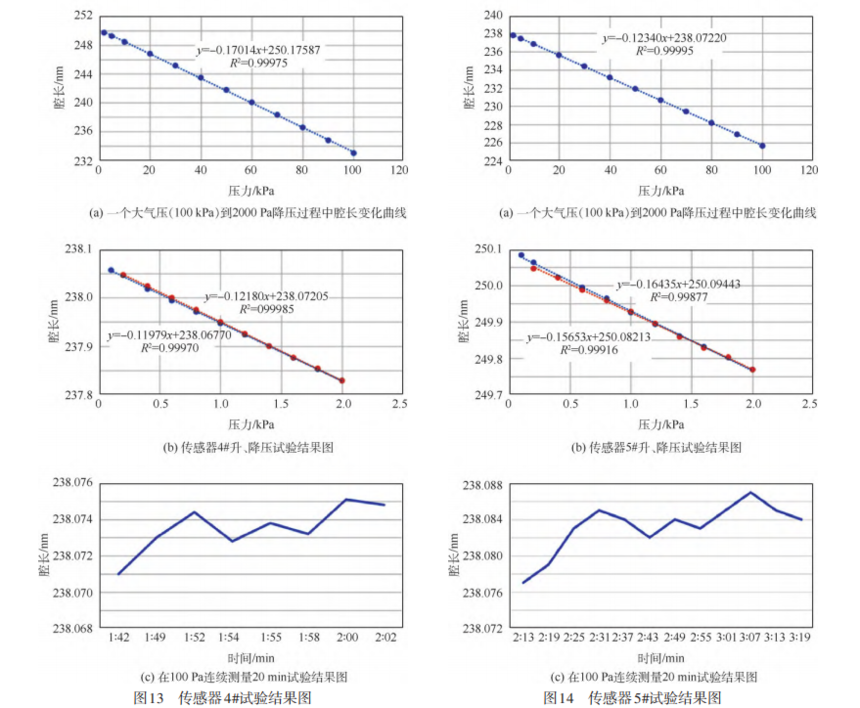
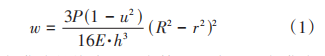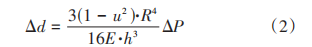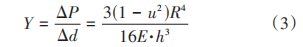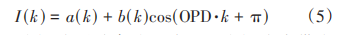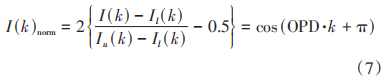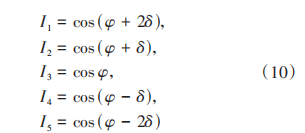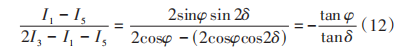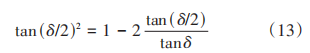|
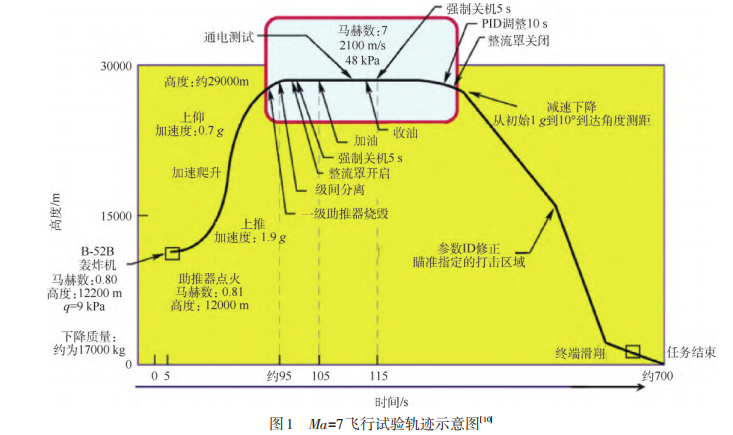
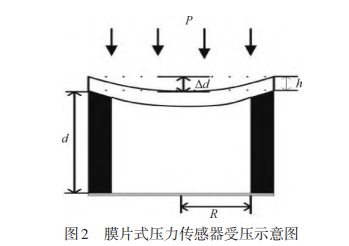
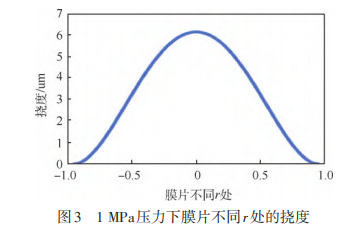
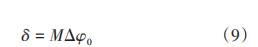
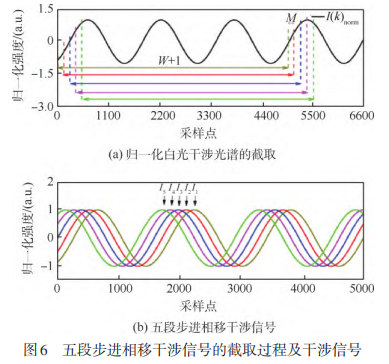
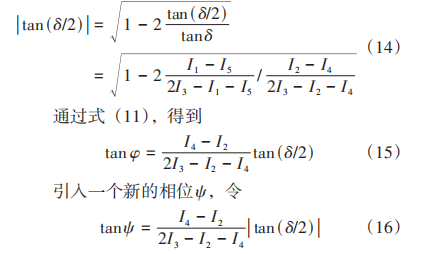
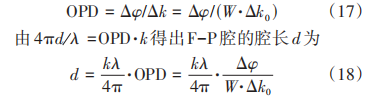
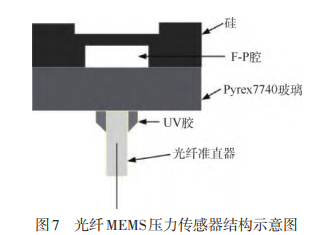
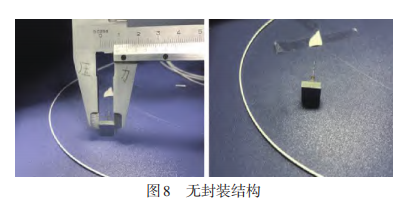
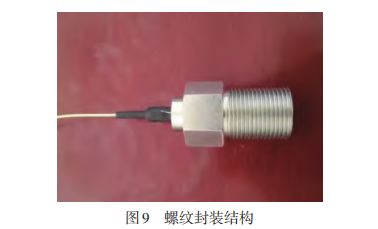
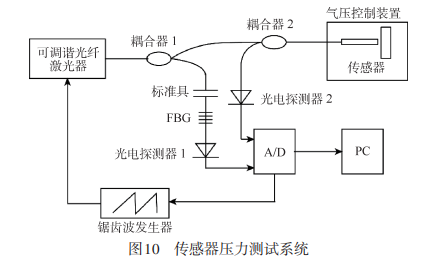
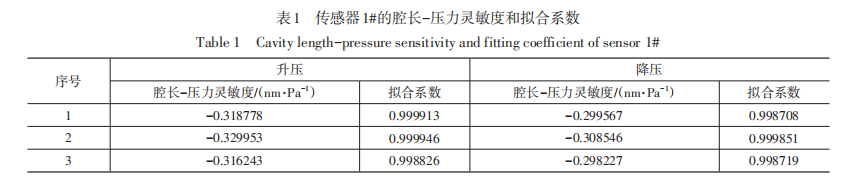
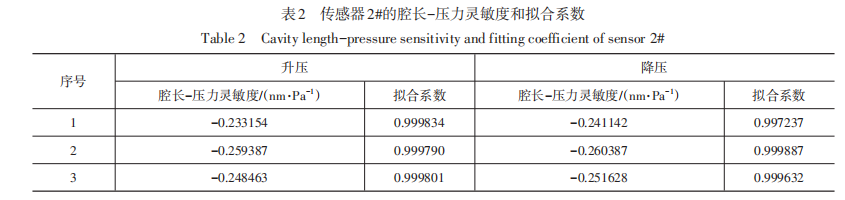
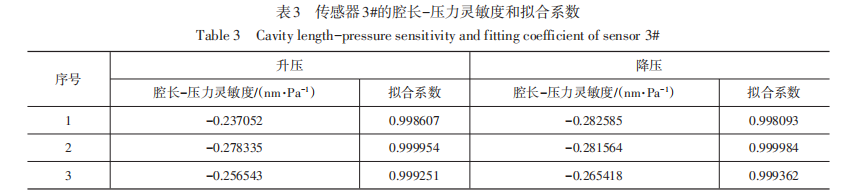
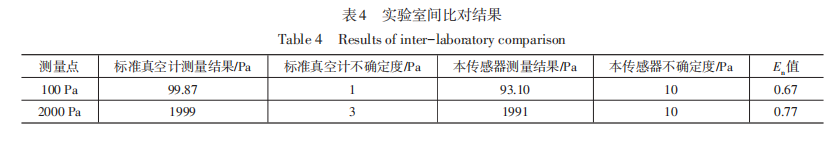
临近空间高速飞行器光纤压力测量传感器1 引 言 高速飞行技术具有前瞻性、带动性和战略性, 它代表着一个国家开发并利用空间的能力,有着 广泛的军用和民用价值。高速飞行技术的发展已 经对诸多相关领域技术的进步产生了巨大的推动 作用,尤其是近20年来,高速飞行技术的持续研 究和多种飞行验证计划的实施,极大地加快了超 燃冲压发动机技术、复合轻质耐高温材料技术、 空气动力学及导航与控制技术等关键领域的研究 进展。随着高速飞行技术的发展,飞行器外部表 面由于摩擦温度高,对高速飞行过程中大气参数 测量提出了更高的要求,其中,精确测量飞行高 度是保证飞行器飞行安全、精确运作的关键环节。 通过开展高精度真空压力测试技术研究,研制一 套满足高速飞行器使用的高精度真空压力测试系 统,可有效提高高速飞行器飞行高度的测算精度, 提高其控制稳定性,为加速极端环境下高速飞行 技术发展提供支持。 现阶段飞行器使用的嵌入式大气数据传感 (Flush Air Data Sensing,FADS) 系统的测量传感 器主要有两种类型。 (1) 硅谐振压力传感器[1-4] ,主要是通过物体 自由振荡频率与被测压力间的函数关系进行压力 测量。由于其输出信号是频率,具有测量稳定性 高且不易引起附加误差的优点。但硅谐振压力传 感器抗过载能力较低,其最优测量误差为±20 Pa, 工作温度上限为40 ℃,不能满足临近空间飞行器 在高温环境下真空度测量需求。 (2) 电容薄膜真空计[5-9] ,由电容薄膜规管和 测量电路两部分组成[5] 。电容薄膜真空计具有准 确度高、线性好的优点,可测量气体和蒸气的全 压力且结果不受气体的成分种类的影响,常作为低真空的参考标准和量值传递过程中的传递标 准[6-9] 。尽管电容薄膜真空计测量准确度满足极端 环境飞行器设计要求,但其抗振动能力较差,需 要在稳定的环境下使用,因此,不适用于极端环 境飞行器高度测试系统。 针对特定高速飞行器飞行高度在 28~38 km 范围,高度测量精度要求为±100 m,对应真空 度范围为 365~1616 Pa 的飞行要求,通过研究光纤 传感机理、感压元件设计、敏感膜片制备、高速解 调技术、定标技术等,研制了一套高精度 MEMS 光纤压力测量传感器,能够满足该高速飞行器极 端环境真空度测量的要求,确保该飞行器滑翔段 高度的测量精度,提升其临近空间飞行能力。 2 临近空间高速飞行器压力测量需求 特定高速飞行器飞行轨迹示意图如图1所示, 该飞行器在临近空间采用滑翔工作方式,即当速 度和飞行高度达到一定状态时,关闭发动机进行 滑翔;随着速度和高度下降并逐渐脱离预期轨道 时,重新启动发动机。 滑翔工作方式对飞行过程中大气数据的测算 要求较高,准确的大气数据能为飞行器的安全性 和飞行的准确性提供保障[10] 。大气数据主要有压 强、温度、高度、马赫数等参数,其中,准确的 飞行高度是飞行器实现安全飞行、准确导航、有 效运作的必要条件。通过测量飞行器表面气体静 压,可根据大气数据模型解算出准确的飞行高 度。该飞行器飞行高度在28~38 km范围内,高度 测量精度要求为±100 m,对应真空度范围为365~ 1616 Pa,属于低真空度范围,其对测量系统提出 以下要求。 (1) 较高的精度。由于大气稀薄,要求测量 压力的范围极低,一般要从真空到 2000 Pa,同 时,要求有较高的测量精度,对应测量精度要求 为±10 Pa 左右,对于临近真空环境的压力测量, 一直有很高的技术难度; (2) 高温的工作条件。高速飞行器中的飞行 器表面由于摩擦也会产生高温,出现强烈的气动 热现象,因此,要求传感器可在较高的温度环境 中工作; (3) 极小的安装空间。飞行器内部的结构空 间极为紧凑,限制了传感器的尺寸。传统高灵敏 度压力传感器的尺寸一般比较大,难以实现在狭 小空间的安装。 现阶段飞行器嵌入式大气数据传感系统使用 的两类测量传感器中,硅谐振压力传感器因其抗 过载能力较低,无法满足临近空间飞行器真空度 测量需求;而电容薄膜真空计虽然测量准确度满 足临近空间飞行器设计要求,但由于其抗振动能 力较差且需要在稳定的环境下使用,仍不适用于 临近空间飞行器高度测试系统。因此,针对飞行 器高度测试系统的高精度真空压力测量需求,通 过研制临近空间高速飞行器光纤压力测量传感器 和高精度真空测试系统,以确保该飞行器滑翔段 高度的测量精度,并提升其临近空间飞行能力[10] 。 具体指标为:测量范围为100~2000 Pa;测量不确 定度U=10 Pa(k=2)。 3 测量原理 3. 1 真空压力测量原理 所设计的真空压力测量传感器采用 MEMS 光 纤技术[9-11] ,以F-P腔中硅材料膜片作为压力敏感 膜片,其基本原理如图 2 所示。当膜片感受到外 界压力时,发生形变导致F-P腔的腔长发生变化, 膜片所承受的外界压力值与 F-P 腔的腔长变化值 一一对应,通过干涉信号光谱解调出 F-P 腔腔长 值便可计算出膜片所受外界压力值。 式中,w为膜片的挠度;P为外界压力;E为膜片 的杨氏模量;u 为膜片的泊松比;h 为膜片的厚 度;r为硅膜任意部位的半径[13] 。 由式 (1) 可得到,在膜片的中心点 (r=0处) 压力变化ΔP与腔长变化Δd之间的关系如下[12] : 式中,E 和 u 是常量,因此,在相同腔长改变下, h 越小、R 越大,能感应到的压力变化 ΔP 越小, 即灵敏度越高,灵敏度表达式为[12] 本文设计传感器的压力敏感膜片是硅膜片, 它的泊松比 u=0. 22;杨氏模量 E=190 GPa。在 R= 0. 95 mm、h=50 μm、P=1 MPa 时,给出理想情况 下不同r处膜片挠度w如图3所示,其中,r的正负 表示观察点位于膜片中心左右两侧。分别在 R= 0. 75 mm、0. 95 mm、1. 25 mm、1. 5 mm 时,给出 理想情况下灵敏度Y和膜片厚度h的关系如图4所 示。分别在 h=50 μm、60 μm、80 μm、100 μm 时,给出理想情况下灵敏度Y和膜片半径R的关系 如图5所示。 在设计传感器过程中,还需要考虑膜片在最 大压力的作用下是否能承受住由压力引起的应力。 对于圆形膜片,膜片能承受的最大压力Pm为 式中,σm 为膜片材料能承受的最大张应力;R 为膜片有效感压半径。 3. 2 信号解调原理 本文使用步进相移光纤白光干涉测量方法, 无需频率分析,避免了小光程差时引入较大误 差,扩大了测量范围,能够满足不同光程差 (50~ 10000 μm) 法珀光纤干涉仪绝对测量的要求,尤 其是解决目前 FPI 传感器光程差 100 μm 以内不能 精确测量的问题[13] 。步进相移测量法无需探测峰 值、波长追踪,能够避免操作人员实时观察,实 现系统高精度自动测量[9] 。 白光光谱信号的相位 φ 与波数 k 呈线性关系, 按照等波数间隔重采样得到新的白光光谱,用波 数来重新描述FPI的白光干涉光谱[13] 。 式中,I (k) 为干涉条纹强度;a (k) 为宽带光 源引入的光谱轮廓;b (k) 为白光干涉光谱的条 纹对比度变化;OPD 为干涉仪的光程差。如果直 接对式 (5) 所示的白光干涉光谱进行相移,光源 轮廓与信号对比度引入的幅值变化会引起解调误 差。因此,在对白光干涉光谱进行相移之前还需 要对干涉光谱进行归一化处理,消除 a (k) 与 b (k) 的影响。首先,探测出干涉光谱的波峰和波 谷,分别利用插值的方法拟合出光纤FPI干涉光谱 的上轮廓Iu(k)和下轮廓Il(k),即 然后,通过式 (5) 和式 (6) 可以计算出光 纤FPI的归一化白光干涉光谱如下 在归一化的白光干涉光谱中等步距截取五段 信号,获得五幅步进相移光谱。首先,截取具有 W+1个采样点的一段干涉信号,作为I(l k)。然后, 截取区间依次向后移动 M、2M、3M、4M 个 采 样 点,每次依然截取 W+1 个采样点,得到I(2 k)、 I(3 k)、I(4 k)、I(5 k)。那么第n(n=1,2,3,4,5)段干 涉信号的采样区间即为[(n-1)M,W+(n-1)M]。每 段干涉信号有 W+1 个点,则每段干涉信号的相位 变化量为 任意相邻两段干涉信号之间的步进相移量δ相 等,表示为 因此,对归一化的白光干涉光谱进行截取后 得到的五段步进相移干涉信号可以表示为 五段步进相移干涉信号的截取过程及干涉信 号如图6所示。 随后,利用五段步进相移干涉信号求解光程 差。待测相位的正切值φ与步进相移量的一半δ/2 的正切值之间的关系可以通过I2、I3与I4求得。 待测相位正切值φ与步进相移量δ正切值之间 的关系可以通过I1、I3与I5求得。 将式 (11) 及式 (12) 代入正切的二倍角 公式 就可以得到步进相移的一半δ/2的正切值的绝 对值。 那么就有 tan φ = tan ψ 或者 tan φ = -tan ψ。可 以发现,无论 tan φ = tan ψ 或者 tan φ = -tan ψ,即φ = ψ 或者 φ = -ψ,都有 Δφ = Δψ。因此,对式 (16) 进行反正切计算,再利用相位解包裹运算补 偿π的相位跳变,即可得到Δψ,也就得到了Δφ。 最终,光程差可以得到 式中,λ为干涉光的波长。由此,得到经解调后的 F-P腔的腔长。 4 试验装置 4. 1 传感器结构设计 设计制作基于光纤准直器的光纤 MEMS 压力 传感器,由硅敏感膜片感知外界压力,硅敏感膜 片和 Pyrex 7740 玻璃薄片通过阳极键合构成传感 头,其中,F-P腔的两个反射面由Pyrex 7740玻璃 内表面与硅敏感膜片内表面共同构成。 光纤 MEMS 压力传感器如图 7 所示,由传感 头、光纤准直器构成。其中,传感头由硅片、F-P 腔体、Pyrex 7740 玻璃三部分组成[12-14] 。硅片与 Pyrex 7740玻璃之间形成F-P腔,传感头与光纤准 直器用 UV 胶粘合构成传感器。光源发出的入射 光通过光纤耦合进入到传感器,在传感器 F-P 腔的硅片、Pyrex 7740 玻璃表面反射,形成双光 束干涉。压力作用在硅膜表面,使其发生形变, F-P 腔的空气间隙发生变化,即腔长 d 变化,导 致干涉信号的光谱发生对应变化,通过光纤白 光 干 涉 解 调 技 术 可 获 得 腔 长 d, 从 而 得 到 压 力值[12-14] 。 在总体设计过程中,压力敏感膜片材料、有 效半径、厚度及 F-P 腔腔长的确定非常重要。压 力敏感膜的半径、厚度要充分考虑外界压力、挠 度以及灵敏度的要求。F-P 腔腔长的选择主要考 虑腔长和对比度的关系。传感头材料的选择,需 在考虑阳极键合工艺要求的同时,兼顾考虑材料 热膨胀系数一致性的问题,最终选定了硅片和 Pyrex7740玻璃。综合考虑,本项目设计制作的基 于光纤准直器的光纤 MEMS 绝对真空压力传感器 具体参数如下:硅压力敏感膜片边长为9 mm,有 效直径为5 mm,膜片厚度为20~50 μm,F-P腔的 长度约为200~500 μm,传感器封装前和封装后的 实物如图8和图9所示。 4. 2 传感器信号解调硬件 光纤 MEMS 压力传感器测试系统的原理如图 10所示,波长扫描光纤激光器作为光源,内置可 调谐 F-P 滤波器作为波长扫描器件,可调谐 F-P 滤波器由计算机产生的锯齿波电压驱动,波长扫 描范围 100 nm,线宽 0. 17 nm,损耗 1. 5 dB [15]。 波长扫描光经耦合器 1 被分为两束,一束经过耦 合器 2 注入传感器,反射回白光干涉信号,经光电探测器 2 探测后,由 A/D 卡采集传入计算机准 备后续解调;另一束注入波长为梳状的光纤 F-P 标准具中,输出带有很多峰的光波,之后经过一 个光纤光栅,以去掉一个从标准具输出的光波的 峰,从而标记标准具中其他的峰,经光电探测器 1 探测后,由 A/D 卡采集传入计算机。由于可调 谐 F-P 滤波器具有非线性且重复性差,因此,需 要标准具和光纤光栅对光源输出的波长进行校 正。上述器件与 PC 端 LabVIEW 腔长解调程序共 同构成白光干涉解调仪,它适用于EFPI类传感器 解调,测量范围为20~10000 μm,分辨率0. 1 μm, 最高测量分辨率达到 0. 1 nm。压力控制系统由测 试压力腔、气压表、空压机构成,其中,测试 压力腔可加压范围为 0~1 MPa,气密性良好且具 有 两 路 光 纤 传 感 器 连 接 口 , 气 压 表 精 度 为 ±0. 06%F. S. [12] 。 5 试验结果 选取基于光纤准直器且具有相同参数的光纤 MEMS 绝对真空压力传感器,分别对未做封装保 护的传感器 (传感器1#、2#和3#) 和做封装保护 的传感器 (传感器 4#和 5#) 进行 100~2000 Pa 范 围内的升压和降压试验,以验证传感器腔长-压力 灵敏度和拟合系数的一致性,确保二次封装没有 改变传感器的性能,从而满足特定高速飞行器极 端环境真空度测量要求及工作环境。综合考虑, 选取的传感器的具体参数如下:硅压力敏感膜 片边长为 9 mm,有效直径为 5 mm,膜片厚度为 50 μm,F-P腔的长度约为500 μm。 5. 1 无封装传感器测试 (1)传感器1#:未做封装保护的裸传感器。 对传感器1#做了3次100~2000 Pa范围内的升 压和降压试验,3 次升、降压试验测量得到的腔 长-压力灵敏度和拟合系数如表1所示。 (2)传感器2#:未做封装保护的裸传感器。 对传感器2#做了3次100~2000 Pa范围内的升压和降压试验,3 次升、降压试验测量得到的腔 长-压力灵敏度和拟合系数如表2所示。 (3)传感器3#:未做封装保护的裸传感器。 对传感器3#做了3次100~2000 Pa范围内的升压和降压试验,3 次升、降压试验测量得到的腔 长-压力灵敏度和拟合系数如表3所示。 5. 2 螺纹传感器测试 (1)传感器4#:做封装保护的传感器。 首先,对传感器4#做了从一个大气压(100 kPa) 降压到2000 Pa的试验,降压过程腔长变化曲线如 图13(a)所示,腔长-压力灵敏度为0. 17014 nm/Pa, 拟合系数为0. 99975。 然后,做了100~2000 Pa范围内的升压和降压 试验,升压和降压测量得到的腔长-压力灵敏度分 别是-0. 12180 nm/Pa和-0. 11979 nm/Pa,拟合系数 分别是 0. 99985 和 0. 99970。升、降压的腔 长-压力灵敏度和拟合系数都有较好的重复性。在 100 Pa时连续测量20 min,腔长变化4 nm。 (2)传感器5#:做封装保护的传感器。 首先,对传感器5#做了从一个大气压(100 kPa)降压到2000 Pa的试验,降压过程腔长变化曲线如 图14(a)所示,腔长-压力灵敏度为0. 12340 nm/Pa, 拟合系数为0. 99995。 升压和降压测量得到的腔长-压力灵敏度分别 是-0. 16435 nm/Pa和-0. 15653 nm/Pa,拟合系数分 别是 0. 99877 和 0. 99916。升、降压试验的腔长- 压力灵敏度和拟合系数都有较好的重复性。在 100 Pa时,连续测量20 min,腔长变化10 nm。 5. 3 测量不确定度验证 使用标准真空计与本文研制的传感器同时测 量真空源产生的真空度,通过比较标准真空计结 果与本文研制的传感器实验室间测量结果的比率 值 (En值) 判断不确定度是否满足要求,对比结 果如表4所示。 式中,y0为标准真空计测得的真空度;y为本项目 研制传感器测量真空度;U0为标准真空计测量结 果不确定度;U 为所研制传感器测量结果不确定 度。以上物理量单位均为Pa。 在测量点 100 Pa 和 2000 Pa,标准真空计结 果与本项目研制的传感器实验室间测量结果比 率值分别为 0. 67 和 0. 77。结果表明,本文研制 的传感器在试验时间内的比对结果具有良好的 一致性。 6 结 论 本文通过研究光纤传感机理、感压元件设计、 敏感膜片制备、高速解调技术和定标技术等,研 制了一套高精度测量系统,满足特定高速飞行器 极端环境真空度测量要求及工作环境。利用 MEMS 光纤技术研制了真空传感器,对未做封装 保护的裸传感器1#、2#和3#,以及做封装保护的 传感器 4#和 5#分别做了升、降压试验,实现了 100~2000 Pa范围内的真空测量。由于传感器芯体 并未完全密封在金属壳体内部,金属壳的头部保持开放,二次封装并未改变传感器的性能。试验 结果显示,5支传感器都具有较好的腔长-压力灵 敏度和拟合系数。做封装保护的传感器4#、5#与 未做封装保护的裸传感器1#、2#和3#具有接近的 拟合系数,表明二次封装没有改变传感器的性能。 对高速飞行器极端环境真空度测量研究具备一定的 参考价值和推广意义。但存在以下两点问题: (1) 如何提升传感器稳定性。现阶段传感器 稳定性约 10%,这影响了使用,分析原因可能由 于传感器感压膜片日常暴露在大气压100 kPa环境 中,当使用在100~2000 Pa范围内时,膜片形变后 由于内部应力缓慢释放,导致变形量随时间有一 定漂移从而影响传感器测量。因此,在后续感压 膜片制备过程中应当采取消除残余应力的工艺措 施。同时,在法珀腔制作过程中加入限位机构, 确保其即使暴露在大气环境中,膜片形变量依旧 维持在较低水平。 (2) 真空参考腔体封装。现阶段法珀腔封装 采用大气压封装的形式,由于法珀腔体较小,封 装过程中温度控制及环境工艺控制不稳定会引入 杂质,若能采用真空封装技术,利用真空产生的 洁净环境,可以消除法珀腔内压力不稳定带来的 系统误差。此外,若封装真空度等级达到10-3 Pa, 则可有效提高测量准确度。 |