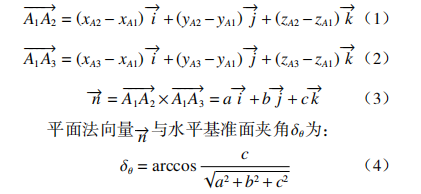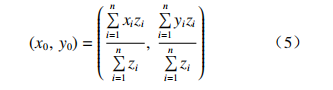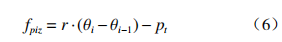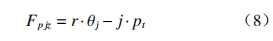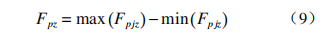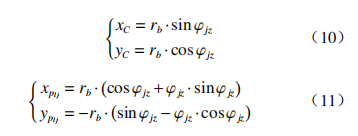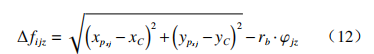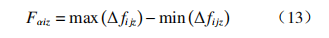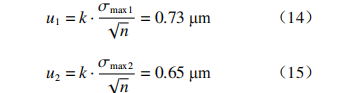|
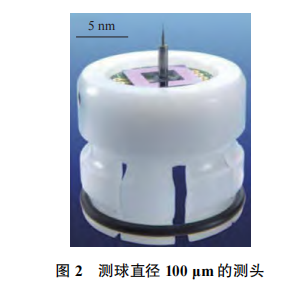
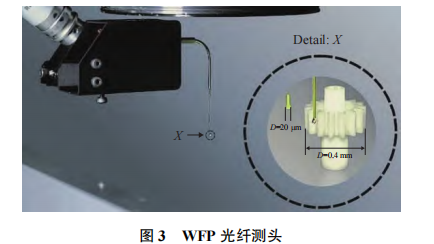
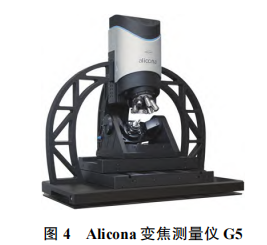
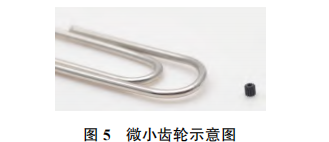
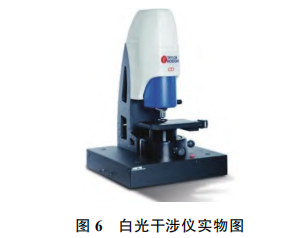
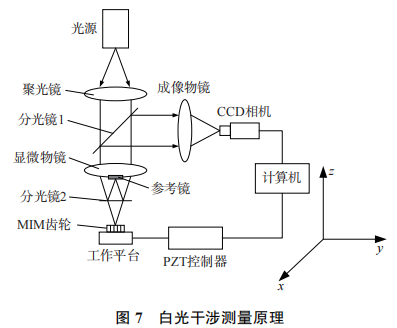
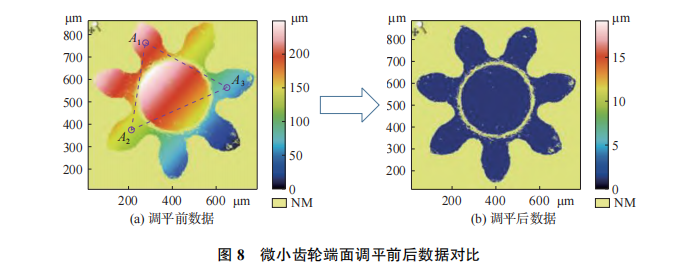
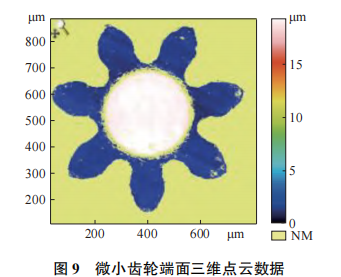
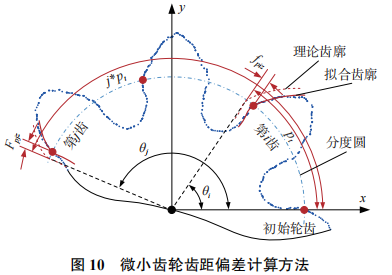
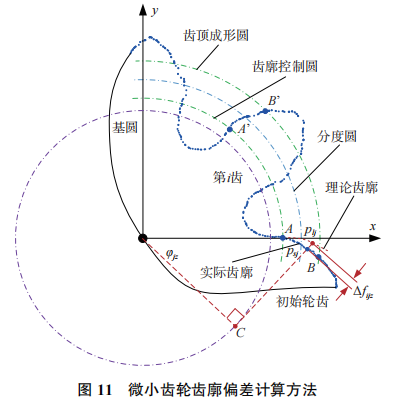
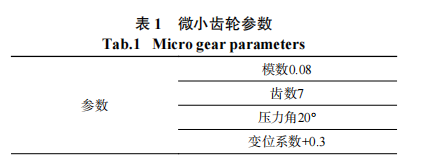
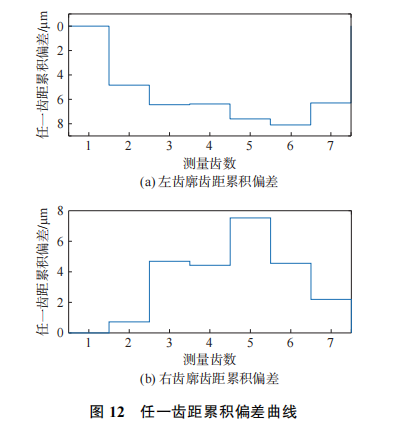
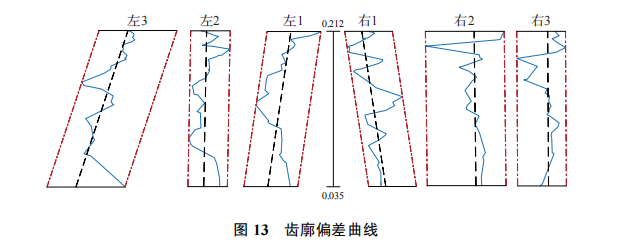
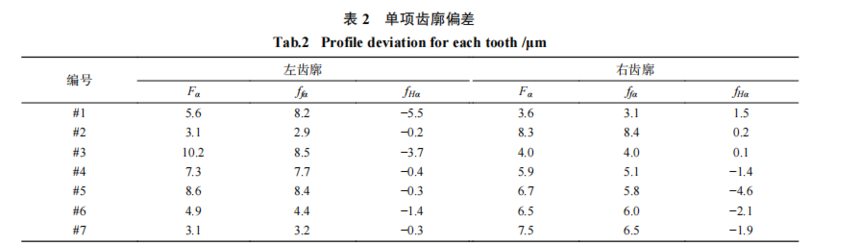
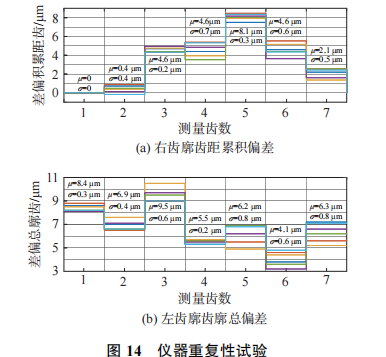
基于白光干涉仪的微小齿轮高精度测量方法0 引 言 约定俗成,通常将模数小于 1 mm 的齿轮称为小 模数齿轮,而模数小于 0.1 mm 的齿轮又被称为微小 齿轮。近年来,金属粉末注射成形工艺技术作为一 种近净成形技术,综合了粉末冶金和注射成型的优 点,特别适用于复杂零件的大批量、高性能生产[1 − 3]。 该技术在齿轮领域的使用实现了微小齿轮的高效、 巨量生产。尽管小模数齿轮的行业规模还远小于中 模数为主的车辆齿轮和以大模数为主的风电齿轮, 但小模数齿轮的不可替代性,使其成为精密机械、 电子机械、仪器仪表、航空装备、计时机构等设备 的关键零件[4]。 在齿轮测量领域,特大和特小齿轮的测量一直 都是技术难题,属于“绝端测量”的范畴[5]。对小模 数齿轮(特别是微小齿轮)而言,其测量技术远远落 后中模数齿轮的测量技术,也远远不能满足目前的 科学技术发展的需求[6 − 7]。其主要原因是微小齿轮 的齿槽宽度小、轮齿刚性差等几何和机械特点决定 的。齿轮齿槽宽度小,影响齿轮的分析式测量;齿轮 惯性小,轮齿刚性差,则影响齿轮的功能式测量[8]。 微小齿轮的齿槽宽度小,使分析式测量难以进行,因 此在诸如美国等国家的小齿轮测量标准中,曾经只 规定了综合误差测量项目,而对齿廓、螺旋线和齿 距偏差的测量项目并未给出规定。小齿轮的功能式 测量也因此成为了在线测量的主要方式[9 − 10]。 齿轮测量有两个根本目的,一是分析和评价齿轮 的使用质量,二是找出产生误差的原因。对于注射 成形加工的微小齿轮而言,分析式测量是进行工艺 误差分析的主要手段,即揭示注射材料收缩率各向 异性与微小齿轮各单项误差之间的复杂函数关系。 然而,接触式测量手段,一直未解决测球半径的极限 与齿槽宽度之间的矛盾关系。测球半径越大,越无 法有效获取轮齿根部的测量数据,也会滤掉更多的 齿面微观信息。在非接触式测量手段下,轮齿遮挡 和齿面倾角是限制光学测量发展的主要难题。过大 的齿面倾角降低了光信号的接收能力与测量精度。 相比非接触式测量手段,齿轮的接触式测量方 法更容易保障测量精度。但是接触式测量的最大难 点在于要不断减小接触式测头的测球半径。这就为 齿轮测量仪器的制造带来了更大的挑战。近些年 来,随着制造技术的发展,测球直径早已突破了亚毫 米的量级。坐标测量机作为几何量测量的通用设 备,被广泛应用于齿轮、凸轮、曲轴、叶片等复杂曲面的测量中[11 − 13]。德国蔡司公司生产的 Zeiss F25 微小坐标测量机(见图 1)配备了直径 125 μm 的接 触式测头[14]。在扫描测量的过程中测量力不超过 1 mN,其测量不确定度和测量分辨力分别达到 250 nm 和 7.5 nm。但是直径 125 μm 的测球无法测 量模数小于 0.1 mm 的齿轮。 目前在齿轮检测领域应用最广泛的仪器是齿轮 测量中心。从原理上讲,小齿轮测量中心与常见的 中大模数齿轮测量中心是完全一样的,只是针对小 齿轮的特点,在仪器的机械结构,特别是测头方面, 进行了专门设计,测头的关键是微小测量力的控制 与微细测杆的加工[15 − 18]。齿轮测量中心通常采用 接触式测量原理,获得齿廓偏差、螺旋线偏差、齿距 偏差等齿轮精度单项指标,实现齿轮的分析式测 量。小齿轮测量中心生产厂家主要有德国的克林贝 格、美国的格里森、日本的大阪精机、中国的精达 和中自精合等。德国布伦瑞克工业大学和德国联邦 物理技术研究院(PTB)基于克林贝格 P40 齿轮测量 中心联合研制了一款测球直径 100 μm 的接触式测 头(见图 2),将测量力控制在 15 mN 以下,能够实 现 0.1 mm 小齿轮的测量[19 − 21] ,然而直径 100 μm 的 测球在测量模数小于 0.1 mm 的微小齿轮时仍具有 较大的难度。 为解决测球半径极限的问题,德国 Werth 测量 技术公司开发了一款如图 3 所示的“接触-光学”混 合式三维光纤测头 WFP。WFP 光纤测头的测球直 径为 20 μm,扫描测量时的分辨力与测量精度均在 亚微米级,并且测量力不超过 1 μN。WFP 光纤测头 并不利用机械信号来触发数据采集,而是通过测头 在齿面上的定位,使用相机拍照的方式进行测量。 其优势在于测球半径小,测量力小,并不需要设计复 杂的专用夹具[22]。尽管直径 20 μm 的测球能够在 一定程度上测量微小齿轮的齿廓形状,但是测针易 变形、易折断的特性限制了该方法的使用。 奥地利 Alicona 公司基于变焦测量技术开发 了可用于测量微小齿轮的测量设备(见图 4) ,即 Alicona InifiniteFocus G5[23]。G5 配备了微小二维转 台,侧重于微小零件复杂曲面的测量,不仅能够测量 微小齿轮的端面,还能够实现全齿面的测量。因此, G5 既能测量直齿轮,又能测量斜齿轮。然而在测量 模数小于 0.1 mm 微小齿轮齿面三维点云数据时,齿 面数据上容易产生大量的伪影,从而降低了测量精 度。同时,变焦法测量效率低的劣势也是无法回避 的问题[24]。 度不足的问题,结合高精度相机和白光干涉纵向高 分辨的优势,以亚像素[25 − 26] 为“光探针”,同时实现 对微小齿轮轮廓的识别和端面数据的高精度测量。 理论分析与试验验证表明,基于白光干涉仪的微小 齿轮高精度测量方法,能够满足微小齿轮的高精度 测量需求。 1 测量仪器及原理 微小齿轮如图 5 所示,测量仪器如图 6 所示。 提取微小齿轮点云数据分为两个步骤:水平面的二 维坐标提取和垂直方向的纵坐标提取。 水平面二维坐标的提取过程与视觉测量的过程 类似[27 − 28]。CCD 相机通过镜头对 Z 向被测范围内 的微小齿轮端面进行拍照,设置阈值将灰度图二值 化,并采用相关的滤波算法提取微小齿轮的端面信 息,最后通过边缘检测算法得到微小齿轮轮廓的二 维坐标。在获取水平面二维坐标的过程中,通过判 断测量软件中实时显示的干涉条纹出现顺序,确定 微小齿轮端面对水平面的倾斜程度,从而保证微小 齿轮端面与镜头垂直。 如图 7 所示,根据白光干涉测量原理提取微小 齿轮端面点云纵坐标。白光干涉测量结合了相移干 涉显微技术完成对被测表面形貌的测量过程[29 − 30]。 两束白光在基本等光程位置处产生为数不多的干涉 条纹,同时 CCD 相机检测干涉条纹的光强信息,其 中最大干涉光强位置为最佳干涉位置,对应于显微镜头的焦平面位置。测量时,光源发出的白光经过 聚光镜后,一部分被显微物镜聚焦到焦平面上,另一 部分被分光镜 2 反射到参考镜上。这两部分光再一 次经过分光镜 2 时发生干涉,并被分光镜 1 反射。 微小齿轮端面的干涉图样被 CCD 相机采集。通过 计算机分析和处理 CCD 相机采集到的微小齿轮端 面数据,实现微小齿轮误差的计算。其中,工作平台 在 xy 平面的移动用于实现 CCD 相机获取完整的微 小齿轮端面信息。 2 测量方法与模型 2.1 微小齿轮端面调平模型 如图 8(a) 所示,在三个数据相对完整的齿上找 到三个圆形区域,并在每个区域内找到十个点数 据。对每个区域内的点数据求平均,分别记作点 A1(xA1, yA1, zA1)、A2(xA2, yA2, zA2)、A3(xA3, yA3, zA3)。所 选轮齿之间至少需要跨一个齿数,且三个点构成的 锐角三角形近似为正三角形。 通过点 A1、A2、A3 计算微小齿轮端面法向量 ,如式(1)~式(3)。 根据夹角 δθ实现微小齿轮端面的调平,并再次 对微小齿轮端面数据进行采集,如图 8(b) 所示。 2.2 微小齿轮中心计算模型 滤波并提取齿轮端面有效的三维点云数据,如 图 9 所示。 微小齿轮中心的二维坐标为 (x0, y0),端面上任 意一点的三维坐标为 (xi , yi , zi)。其中, , n 表示微小齿轮端面有效的数据点数。根据式(5) 可计算出微小齿轮中心的二维坐标。 2.3 齿距偏差计算模型 如图 10 所示,在计算齿距偏差时需要设定初始 轮齿,并在初始轮齿的分度圆上找到相应齿廓(以左 齿廓为例)的起点坐标。沿逆时针方向,依次找到每 一个轮齿左齿廓上的点云数据 (xk, yk),并做多项式 拟合曲线,以该曲线作为实际齿廓(拟合齿廓)。参 考注射成型塑料圆柱齿轮精度标准 GB/T 38192- 2019,齿距偏差分为任一单个齿距偏差 fpi、单个齿距偏差 fp、任一齿距累积偏差 Fpi 和齿距累积总偏 差 Fp。 第 i 个轮齿的左齿廓相对于第 i-1 个轮齿的左 齿廓的实际齿距与理论齿距的差值即为第 i 个轮齿 的左齿廓任一单个齿距偏差 fpiz,其中 i=1…n,n 表 示被测微小齿轮的齿数,如式(6)所示。其中,r 表 示分度圆半径,xiz 表示第 i 个左齿廓实际齿廓与分 度圆交点的横坐标,yiz 表示相应的纵坐标,pt 表示 理论齿距。 根据左齿廓任一单个齿距偏差求得左齿廓单个 齿距偏差 fpz,如式(7)。 第 j 个轮齿的左齿廓相对于初始轮齿的左齿廓 的实际齿距与理论齿距的差值即为第 j 个轮齿的左 齿廓任一齿距累积偏差 Fpjz,其中 ,n 表示 被测齿轮的齿数,如式(8)。 根据左齿廓任一齿距累积偏差求得左齿廓齿距 累积总偏差 Fpz,如式(9)。 同理,以同样的方式计算微小齿轮右齿廓的各 项齿距偏差。 2.4 齿廓偏差计算模型 如图 11 所示,在计算齿廓偏差时同样需要设 定初始轮齿,并分别在初始轮齿的齿廓控制圆和齿 顶形成圆上找到相应齿廓(以左齿廓为例)的计算起 点 A 和计算终点 B 的点坐标。参考 GB/T 38192- 2019,齿廓偏差分为齿廓总偏差 Fα、齿廓形状偏差 ffα 和齿廓倾斜偏差 fHα。 为了方便计算,将计算起点 A 旋转至 X 轴上。 当计算完任一轮齿左齿廓发生线实际长度与理论长 度的差值 Δfijz 后,将微小齿轮围绕坐标原点顺时针 旋转至下一轮齿左齿廓计算起点 A',继续计算下一 轮齿左齿廓发生线实际长度与理论长度的差值,直 至得到所有轮齿左齿廓发生线实际长度与理论长度 的差值。其中,其中 ,n 表示被测齿轮的 齿数, ,q 表示被测齿廓上点的个数。 以 A、B 点之间的任一实测点 psj 做基圆 rb 的 切线 Cplj,C 为基圆切点,plj 为切线与理论齿廓的交 点,φjz 为该理论点 plj 对应的发生线滚角。其中, C 点和 plj 点坐标分别为: 根据 psj 点坐标可求解滚角 φjz。 发生线实际长度与理论长度的差值为: 根据△fijz 求得第 i 个齿左齿廓齿廓总偏差 Fαiz, 如式(13)。 同理,以同样的方式计算微小齿轮右齿廓的各 项齿廓偏差。 3 测量试验与精度评价 3.1 测量试验 开始测量试验之前,需先用 Step 标准器标定白 光干涉仪的 Z 向精度,再使用 Lateral 标准器标定 XY 向精度。被测量齿轮参数如表 1。 经过实际测量,微小齿轮的任一齿距累积偏差 如图 12 所示。单个齿距偏差 fpz=6.3μm,fpy=4.0μm; 齿距累积总偏差 Fpz=8.1μm,Fpy=7.5μm。 前三个齿的齿廓偏差曲线如图 13 所示,其中各单项误差如表 2 所示。 3.2 仪器的重复性及测量结果分析 为验证测量系统的重复性,连续对被测齿轮进 行六次测量。其右齿廓齿距累积偏差如图 14(a) 所 示,左齿廓齿廓总偏差如图 14(b) 所示。 分别计算右齿廓齿距累积偏差和左齿廓齿廓总 偏差的测量不确定度 u1 和 u2。其中,σmax1 和 σmax2 分别表示两组测量数据中最大标准不确定度,n 表 示测量次数,包含因子 k 取 2。 经测试,测量系统稳定性好,测量结果可靠。最 大齿距累积偏差 Fpimax=8.83 μm,最大齿廓总偏差 Fαmax=10.15 μm,因此微小齿轮的齿距偏差和齿廓偏 差符合 7 级精度要求。 影响微小齿轮精度的主要因素为齿面缺陷和注 射成形工艺固有的收缩率各向异性,其中齿廓精度 受齿面缺陷的影响较大,而齿距精度受收缩率各向 异性的影响较大。因此,提高微小齿轮的加工精度 首要解决齿面缺陷和和收缩率各向异性的问题。 4 结论 本文提出了一种基于白光干涉仪的微小齿轮高 精度测量方法,该方法利用干涉图样实现对被测齿 轮端面倾斜程度的实时监测,保证齿轮轮廓的提取 精度,降低数据拼接引入系统误差的风险。利用被 测齿轮端面上大量三维点云数据,以更高精度确定 齿轮的中心,有效地减小齿轮定位偏心对齿距、齿 廓测量精度的影响。为解决微小齿轮精度评价的国 际难题提供了参考依据。 |