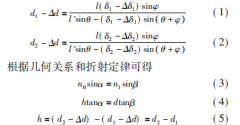应用Application
  • 高精度线扫式光谱共焦位移传感器光学系统设计

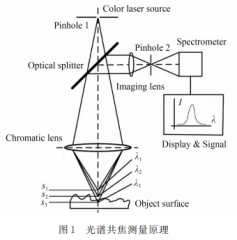
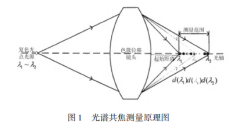
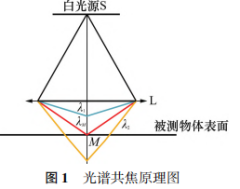
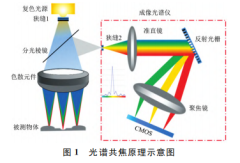
    光谱共焦位移传感器是一种新型几何量精密测量传感器,具 有 高 精 度,高效以及非接触的技术优势,目前被广泛应用于微观或宏观几何量的精密测量。传统的几何量测量传感器采用接触式机械探针,对物体表面造成损伤,难以满足现代化制造业无损测量的需求。不同于传统的光学系统需要校正轴向色差,光谱共焦位移传感器利用轴向色差建立位移和波长之间的关系。然而目前针对光谱共焦位移传感技术的研究大多集中于点扫式,仅能获取单个点位的几何量信息,在实际应用中需要较大区域的精密测量,故而效率受到极大的限制,并且对后端数据处理要求较高,数据重构较为繁琐。针对该技术弊端,设计出一种线扫式光谱共焦位移传感器系统,达到了亚微米的分辨率。对线扫式光谱共焦位移传感器进行原理分析,开展了大量程色散物镜、高光谱分辨率成像光谱仪的详细设计。通过对色散物镜和成像光谱仪光路结构的优化及像差的平衡,使得全系统各视场 RMS半径小于5.5μm,得到了很好的成像质量。结果表明,全系统在扫描线长10mm,轴向量程范围3mm,分辨率达到0.8μm。该研究在高效、高精度几何量精密测量领域具有广阔的应用前景。

  • 基于光谱共焦原理的钻杆接头内螺纹参数测量

    为实现钻杆螺纹参数自动化、非接触式检测,本文基于光谱共焦测量原理,提出短量程传感器大锥度螺纹轮廓扫描测量方法。该方法采用光谱共焦传感器和被测螺纹协同运动的方式,快速获取螺纹轴线的截面轮廓数据,以表征螺纹表面质量。为修正螺纹轴线与回转台的轴线不同轴引起的测量误差,建立锥螺纹点激光测量模型,开发螺纹牙形畸变补偿算法,研制钻杆接头内螺纹参数二维激光测量系统,并将其与自动化生产线集成。该测量系统采用立式结构,主要由基座、精密 5 轴位移平台、光栅传感器、控制系统、软件系统等部分组成。同时开发钻杆接头内螺纹参数二维测量与评价软件,用于实现螺距、牙高、锥度、牙形角、基面中径等关键参数的计算与评定。实验结果表明,牙型畸变补偿算法基面中径的补偿率为 45. 4%,牙型半角的补偿率为 45%,锥度的补偿率为 26. 7%,牙高补偿率为 25%,对螺距几乎无影响;研制的测量系统的测量精度可达±2 μm,测量节拍为 102 s。通过与传统测量方法对比,该测量系统具有非接触式测量、自动化程序高和精度高等特点,满足钻杆螺纹测量的精度需求。

  • 光谱共焦传感器光轴与被测平板间垂直度误差校 准方法

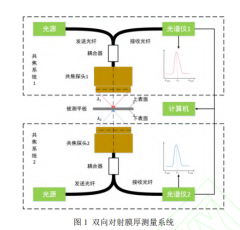
    在基于光谱共焦传感器双向对射的非透明平板厚度测量中,共焦传感器光轴与被测平板间垂直度误差对测量结果的精度具有重要影响。现有共焦传感器光轴与被测平板间垂直度误差校准方法中,由于相对倾斜角度和距离的耦合关系,需要缓慢轻微地调整机构使得当前波长逐渐逼近所需波长,再进行光强对比,实验效率低,操作上也具有很大的困难度和复杂性。因此该文提出了一种新型光谱共焦传感器光轴与被测平板间垂直度误差校准方法,可避免这一问题并迅速找到最佳垂直度位置。通过对标准样块的测量结果表明,该方法对不同样品测量误差均在 1μm以内,且实验效率提高55%,对光谱共焦双向对射膜厚测量系统具有重要意义。

  • 基于光谱共焦技术的非接触式内径测量系统研究

    本文设计了一款利用光谱共焦原理测量内径尺寸的高精度非接触式测量系统。 将计算机语言与光学技术相结合运用到本装置开发过程中,为内径尺寸测量探索一条光学几何量高精度测量的新方法。

  • 光谱共焦传感器多参数高准确度校准

    针对高准确度光谱共焦传感器缺乏相应校准装置及方法的问题,提出了一种基于激光干涉测量的校准方法,并研制了相应的校准装置。 一方面,提出了一种波长倍数间隔测量法,通过位移反馈控制将位移间隔设置为激光波长的整数倍,以减小激光干涉仪非线性误差对测量的影响;另一方面,提出了测点修正算法,消除了受检点处位移标准值因校准装置定位准确度限制不重合对测量的影响。 实验结果表明:在 0 ~ 100 μm 的测量范围内,示值误差为 ± 23 nm,重复性为 5 nm,示值误差测量结果的扩展不确定度 U2 = 7. 0 nm(k = 2)。 构建的校准装置在 0 ~50 mm 的测量范围内的示值误差测量结果不确定度为 U1 = 3. 0 nm + 2 × 10- 7L(k = 2)。

  • 基于螺旋扫描的表面三维形貌快速测量

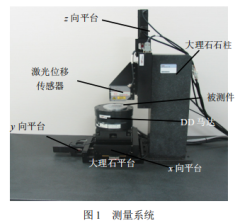
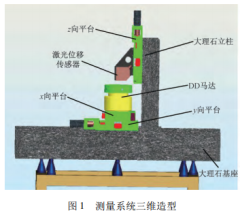
    为实现精密表面三维形貌的快速测量, 提出一种螺旋式扫描测量方法. 首先, 基于 x、y、z向直线运动平台、DD 马达旋转平台以及激光位移传感器, 搭建三维形貌测量系统, 其中被测试件表面形貌的平面位置信息通过 x 向平台与 DD 马达同步运动所形成的螺旋扫描运动来获得, 被测试件表面形貌的高度信息由激光位移传感器来获得; 然后, 基于所搭建的测量系统, 对表面形貌为凸凹扇形的圆形试件的表面进行测量. 结果表明: 测量直径为 15 mm 的圆形区域所用的时间为 420 s, 能较好地实现被测试件表面形貌的快速测量.

  • 滚珠滑块型面测量的误差分析及试验验证

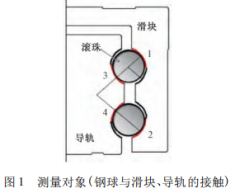
    为了实现滚珠滑块型面的快速准确测量,基于点激光扫描原理设计了滑块型面检测装置,并依此建立了滚道倾斜扫描模型。然后对传感器的安装误差进行仿真分析,提出标准圆棒的误差标定补偿方法; 同时建立光线的倾斜照射模型,结合求解照射圆柱的倾斜角的方法,分析不同情况下光线的倾斜照射误差。随后,设计工装对圆棒外轮廓半径进行测量,结果表明传感器安装误差补偿后的测量精度明显提高,点激光在一定角度下倾斜照射精度为 3. 5 μm,标准差在 1. 2 μm 以内,结合滑块滚道的实际测量图像,验证本测量方案具有可行性。

  • 平面式大型微结构表面的螺旋扫描测量

    为实现平面式大型微结构表面的快速测量,提出了一种螺旋式扫描测量方法。基于该方法的测量系统由 x、y、z 向直线运动平台、绕 z 轴旋转的直接驱动( DD) 马达以及激光位移传感器组成,当移动 x、y 向平台使激光位移传感器的激光束与 DD 马达的旋转中心重合,并通过 z 向平台使激光位移传感器位于其测量范围内时,使 x 向平台与 DD 马达同步运动而形成螺旋线来获得被测表面形貌的平面位置信息,同时由激光位移传感器获得被测表面的高度信息,据此实现对被测表面形貌的测量; 这种螺旋式扫描方法避免了栅格式扫描方法所存在的频繁加减速及反向运动间隙不足的问题,可提高系统的测量速度和精度。基
    于所搭建的测量系统,对表面形貌为凸凹扇形的圆形试件的表面进行了测量,结果表明: 所提出的螺旋式扫描方法能够实现表面三维形貌的快速测量,测量试件表面上直径为 Φ20 mm 的区域时,所用时间仅为 800 s,测量结果能较好地反映被测试件表面形貌的三维形貌。

  • 流涎法塑膜制备过程中厚度在线检测方法

    采用流涎法制备塑膜时,实时检测流涎口处半透明粘稠状塑膜厚度,从而及时调整生产工艺参数,以更好地提高塑膜的生产质量。本文采用光学在线测量法,利用直射式双反射光路激光三角法,建立振动状态下厚度测量模型,设计了厚度测量传感器,提出了两步标定法,保证半透明粘稠状塑膜厚度测量的准确性。实验表明,测量误差小于 10μm,有效地消除了钢带在线振动产生的误差,该方法适用于流涎口处半透明粘稠状塑膜厚度的在线测量。

  • 车辆盲区监测系统分析及标准研究

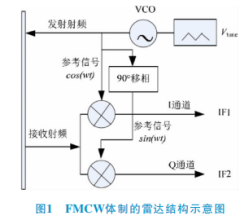
    本文主要介绍了盲区监测系统定义和组成, 分别说明 3 个模块的作用; 还介绍了国内外的研究现状以及盲区监测系统的基本原理。 着重介绍了基于微波雷达的盲区监测系统的工作原理, 以及相关测试标准场景。 最后,论文对盲区监测系统的研究进行了总结和展望。

  • 贮箱壁板激光测厚数据处理技术研究

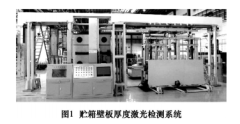
    基于提升运载火箭贮箱壁板检测效率、精度及可追溯性的需求,研究人员设计了一套壁板厚度激光检测系统。针对开发过程中遇到的系统误差过大难以满足测量精度要求的难题,通过噪点过滤、数据精简、标定补偿、数据回归、倾角补偿等数据处理、补偿手段,克服了传感器示数误差、工件偏转误差、传感器间距误差等因素带来的不利影响,通过超声测厚仪抽检比对,最终误差≤0.03 mm,满足应用需求。

  • 基于激光三角法测量经纱管振程的研究

    为测量塑料经纱管在环锭细纱机加捻卷绕工艺过程中的振程,分析其高速旋转时的振动模型,基于激光三角法测距原理,设计单向测量振程的平台并建立评价振程的数学模型;通过实验对比不同指标对经纱管振程的反映情况,确定最佳评价指标为经纱管振程平均变异系数。研究结果表明:经纱管振程平均变异系数变化稳定,能更准确地反映其振动程度;管长为195mm 的经纱管在第一阶纱管临界转速为6kr/min时,其振程平均变异系数值最大。

  • 基于线结构光的手机封装胶测量方法研究

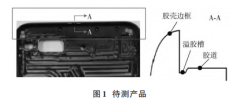
    为了克服手机在封装工艺中的胶水断裂、溢出等缺陷,提出一种基于线结构光传感器(LMI Gocator 2510)及HALCON 软件的手机封装胶测量方法。通过提取手机壳深度图中的胶水区域特征,采用直方图谷底法实现无胶水区域和点胶后有胶水区域的有效分离;分别截取已分割区域中对应行坐标的全部像素值,进一步重构出深度轮廓线,利用基于深度轮廓信息的最小二乘法拟合出胶路的胶基准;结合胶基准测量点胶后的胶水高度,最后再判断点胶后轮廓位置的胶水宽度和各类缺陷问题。实验结果表明,该算法可准确测量出微米级胶水胶截面轮廓的宽度、高度,通过设定阈值数据精准判断出缺胶、溢胶缺陷,同时该方法的胶宽度测量误差为 0.03 mm,测量结果有稳定的数据集中性。

  • 基于激光测距的摩擦提升机滚筒绳槽 参数测量仪设计

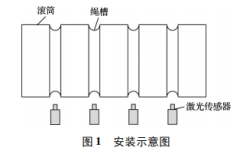
    为了保证多绳摩擦提升机的安全运行,要求绳槽的直径一致,对此提出一种基于激光测距的摩擦式提升机滚筒绳槽参数检测仪。该测量仪通过激光位移传感器利用三角测距原理测得绳槽的信号,实现非接触式测量,微处理器读取信号并做数据处理,由 DWIN 液晶屏实时显示测量的结果,并以图形的方式将各绳槽的数据变化显示出来。该滚筒绳槽参数测量仪可以精确测量绳槽的参数,实时显示测量结果并存储,以便操作人员及时了解滚筒的绳槽情况,保障运输提升的安全。

  • 激光三角法测距传感器结构设计与参数优化的研究

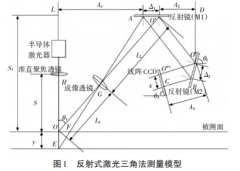
    文章先通过分析传统的激光三角法结构和原理,进而引入一种反射式激光三角法测量模型,并推导出测距方程表达式,通过数学建模,并借助工程软件Matlab对反射式激光三角法测量模型成像透镜的物距、焦距、激光器光轴与成像透镜光轴的夹角、反射镜(M1)与反射镜(M2)的夹角、反射镜(M2)与线阵CCD传感器的夹角等关键参数对物体位移和分辨率的影响规律进行了定量分析和优化。最后对影响物体位移线性输出的误差进行了分析,并使用线性补偿的方式使物体和像点位移成线性,提升模型的测量线性度与精度。

  • 一种基于卡尔曼滤波的自由曲面扫描测量方法

    将激光位移传感器安装在旋转的机构上实现对自由曲面的内径测量,创新提出了一种基于卡尔曼滤波的高精度补偿算法,有效解决了异形面的激光高精度测量难题。首先介绍分析了激光三角法的测量原理,结合被测对象的结构特点,设计了一种仿形测量方法,采用几何定心的原理,对自由曲面的弧面半径进行高精度的离散测量。建立了标准卡尔曼滤波算法,蒙特卡洛方法用于模拟激光位移传感器测量的半径范围结果,对模拟的范围结果提出运用卡尔曼滤波技术进行误差补偿,并在MATLAB上进行实验仿真,最后对仿真结果进行分析。实验结果表明,该方法能够将数据的标准差降低近50%,并过滤掉明显噪点。该测量方法能应用在不同半径范围的管道自由曲面,有效减小了测量过程中产生的误差,提高了测量精度,为提高管道内径测量精度提供了参考。

  • 基于非线性拟合的激光三角位移传感器标定方法

    为解决基于位置敏感器件(PSD)的激光三角位移传感器在复杂光电噪声干扰下的精密标定问题,提出一种多元自适应卡尔曼滤波(MAKF)与非均匀 B样条曲线拟合的联合标定方法。通过分析测量原理和计算方法,对位移传感器的非线性特性进行了详细说明,进而提出应用曲线拟合的方法进行非线性标定。针对曲线拟合的特点,设计了一种多元自适应卡尔曼预处理算法用于滤除光电噪声干扰;通过非均匀的节点矢量划分,构 建 了 B样 条 曲线拟合模型,进一步提高了标定系统的精度。在实际工况下进行了标定实验,实验结果表明,该曲线拟合标定方法能够完成激光位移传感器的高精度标定,其定位精度为0.7%,平均测量误差可达0.012mm,标定均方误差约为2.12×10⁻⁵ mm2。

  • 基于激光三角法的汽车同步带齿形轮廓参数测量

    针对目前汽车同步带齿形轮廓参数测量过程中存在的测量效率低和人为因素影响大等问题,提出了一种基于激光三角法的汽车同步带齿形轮廓参数非接触式测量方案,并设计了相应的汽车同步带齿形测量装置。该装置通过激光位移传感器与汽车同步带传动速度的配合,对汽车同步带齿形轮廓数据进行采集并提出一种改进后的分割算法对采集到的齿形截面轮廓数据进行特征分割。通过对分割后齿形数据的拟合,实现了齿形轮廓曲线特征的分段重构并获得被测带齿的轮廓参数。基于激光三角法对汽车同步带齿形轮廓参数进行测量,实现了对齿形轮廓参数自动测量提高了测量效率避免了人为因素的影响,保证了测量精度,有望在汽车同步带实际生产中得到应用。

  • 点激光传感的焊缝表面检测误差分析*

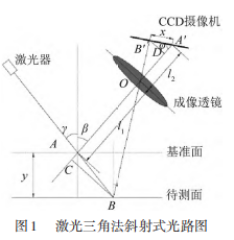
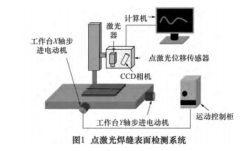
    为检测焊缝表面质量,研究点激光位移传感法检测焊缝表面外观尺寸。以三角测量原理为基础,通过物体反射激光至光敏元件,光电信号转换测得物体表面高度信息。激光照射表面的角度不同,反射激光点在光敏元件接收面的光能质心产生偏移,在光电转换中造成误差。不规则的焊缝表面对激光测距精度有影响,为此提出了基于激光测距的焊缝表面倾角误差补偿方法,有效补偿因表面法向量角度变化引起的误差,使点激光位移传感法检测焊缝表面的精度得到保证。

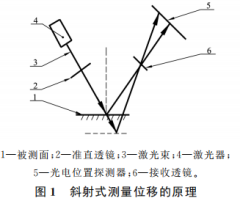
  • 基于差分成像的激光光束指向性控制

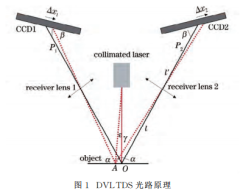
    激光光源的方向抖动是激光三角位移传感器测量误差的重要来源。为了抑制光源光束抖动,设计了一种基于差分成像的激光光束指向控制装置。该装置由一个准直激光器和两个接收透镜组组成,其中两个接收透镜组关于发射激光光束的光轴对称,每个接收透镜组由一个聚焦透镜和一个光电电荷耦合器件组成。激光光源光束抖动角度控制在0.4°以内时,成像在两个光电探测器上的激光光束的质心的均值可控制在误差许可的范围内。实验结果表明,采用该装置,拟合误差的估计标准差由28.53μm 减小至0.2532μm,重复性精度由原来的±0.7mm 降 低至±5μm,非线性误差由全量程的±0.8% 减小至全量程的±0.04%。

共有5页首页上一页12345下一页 跳转 页 确定 尾页

公司邮箱:wjcsuzhou@163.com

公司地址:江苏省苏州市常熟市信一广场26幢707室

客服时间:周一至周五 8:30-17:00

电话咨询:18621151263

联系我们

Copyright @ 2023 . All rightsreserved Art and Crafts
伍嘉丞智能 | 高精度测量专家


seo seo