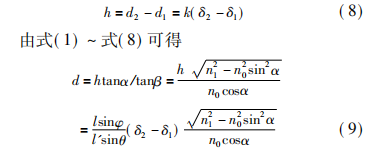|
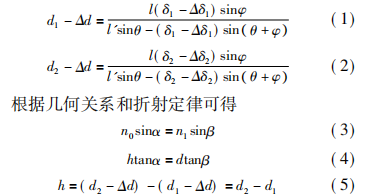
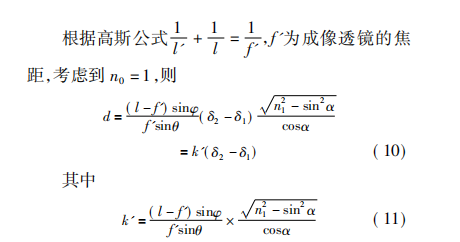
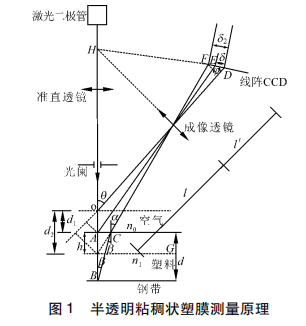
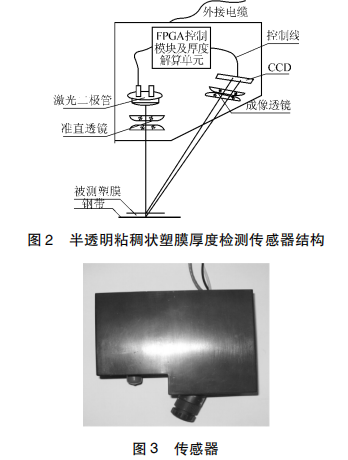
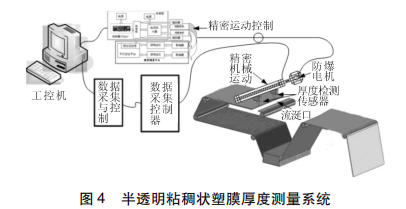
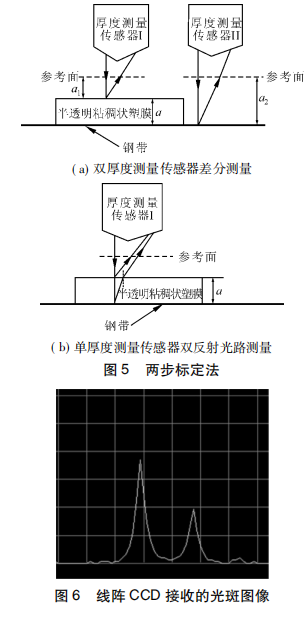
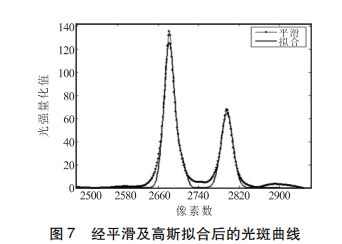
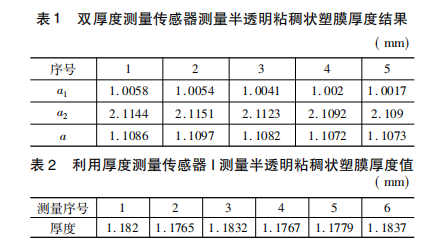
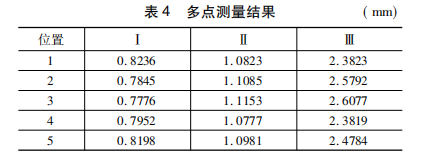
流涎法塑膜制备过程中厚度在线检测方法1 引言 随着工农业的迅速发展,塑料薄膜需求量日趋 增大并广泛应用于农业、包装业、医疗行业和环保行 业等许多领域。利用流涎法制备塑膜过程中,塑膜 配料从流涎口流出,经过溶剂自然挥发烘干压制等 过程,获得成品膜。塑膜厚度是生产过程中的关键 参数,会影响产品的表观质量、力学性能和应用效果 等。因此,在线检测塑料薄膜厚度尤为重要。 目前,流涎法塑膜生产线上的厚度非接触在线 测量方法有 β 或 X 射线法。利用射线通过塑膜时 的能量衰减变化与塑膜厚度的关系获得塑膜厚 度[1 - 4]; 马玉真等[5,6]采用电容传感器进行测量,将 被测塑膜置于传感器的两极板之间,利用极距保持 不变时,塑膜厚度( 即介电常数) 的变化引起电容变 化来测出塑膜厚度; 文献[7,8]采用红外透射法,利 用特定红外线波段在特定的塑料薄膜中被强烈吸收的原理,确定透过塑膜的光强值测量其厚度。以上 方法都是在塑膜生产过程中进行检测,而进料的多 少直接决定塑膜厚度,若能检测出流涎口处的塑膜 厚度,以此作为依据,及时调整生产工艺参数,可更 好地提高塑膜的生产质量。 射线方法测量薄膜厚度[9]容易受到环境因素 影响,本文采用光学方法,基于直射式双反射光路激 光三角法[10],对流涎口流出的半透明粘稠状塑膜厚 度进行在线测量,可消除钢带振动产生的影响,具有 非接触、测速快和不受环境影响的优点。 2 振动状态下的测量原理 图 1 为钢带上半透明粘稠状塑膜厚度测量光学 系统。其测量基于直射式双反射光路激光三角法: 激光二极管发出光束经准直透镜准直后,入射到被 测的塑膜上下表面,光束经上表面漫反射后,由成像 透镜收集其漫反射光,成像于线阵 CCD 像面,构成 上表面测量光路; 光束入射至塑膜下表面,经下表面 漫反射后,在塑膜—空气界面发生折射,然后经成像 透镜成像于线阵 CCD 像面,构成下表面测量光路。 设 O 点所在平面为基准面,D 点为 O 点的成 像,作为 CCD 成像平面上的成像基准点,θ 为激光 束光轴和成像物镜光轴的夹角,φ 为成像物镜光轴 与 CCD 成像平面的夹角,为使成像点最小且一定景 深范围内的被测点都能在探测器上正焦成像,从而 提高测量精度,φ 和 θ 必须满足 Scheimpflug 条件, tanθ = l'/ l tanφ,激光束轴线、成像透镜主面及 CCD 像 平面( 像元连线) 三者交于一点 H[11,12]。l 和 l'分别 为 O 点的物距和像距,平面 G 为塑膜的等效空气下 表面,δ1、δ2 是塑膜上表面及等效空气下表面光斑在 CCD 上的成像点 E、F 相对于成像基准 D 点的偏移, d1、d2 是塑膜上表面及等效空气下表面相对于基准 面的距离,d 为塑膜厚度,h 为不考虑塑膜折射的等 效厚度。根据直射式激光三角法[13 - 15],当钢带沿厚 度方向振动时,设振动产生的位移为 Δd,由此引起 的成像点 E、D 之间和成像点 F、D 之间的位移变化 量分别表示为 Δδ1、Δδ2,得 式中,n0,n1 为空气及半透明粘稠状塑膜折射率; α, β 分别为 C 点,B 点的散射角。 当 l'sinθ >> ( δ1 - Δδ1 ) sin( ) θ + φ ,l'sinθ > > ( δ2 - Δδ2 ) sin( ) θ + φ 时,即物面距基准面的距离较近, 可按线性关系处理[15],设 k = lsinφ /l'sinθ ,式( 1) 和式( 2) 可改写为 由于振动引起的塑膜上下表面的位移相同,根 据线性关系[16],得 Δδ1 = Δδ2,则式( 5) 可表示为 利用直射式双反射光路激光三角法,在塑膜上 下表面形成的激光光斑几乎重叠,其成像可同时采 集,根据式( 10) 可准确计算得出半透明粘稠状塑膜 的厚度,消除了钢带振动对测量结果的影响。 3 半透明粘稠状塑膜的厚度在线测量 3. 1 厚度测量传感器 根据半透明粘稠状塑膜厚度测量原理,设计厚 度测量传感器结构( 见图 2) 。传感器由激光二极 管、准直透镜、成像透镜、高速线阵 CCD、采集控制 及处理单元组成。激光二极管出射光束经准直透镜 准直后,入射于被测的半透明粘稠状塑膜上下表面, 经反射后作为测量光束,经成像透镜后,由线阵 CCD 接收,经采集单元将信号传输于厚度解算单 元,准确得出塑膜厚度。这种测量方式由于光束入 射在塑膜上下表面的光斑位置基本重合,塑膜厚度 ≤3mm,CCD 几乎可同时检测到从塑膜上表面反射 及下表面反射形成的光斑,解决了钢带在线振动而 采用双激光位移传感器进行塑膜厚度测量过程中塑 膜上下表面的激光光斑不能随时保持对准的问题, 保证了厚度测量的准确性。传感器标准量采用日本 KEYENCE 公司精度 0. 3μm 的激光位移传感器进行 标定后,传感器在( 40 ± 5) mm 时的测量误差小于1μm,传感器实物见图 3。 3. 2 半透明粘稠状塑膜厚度测量标定 厚度测量传感器在测量系统的安装位置见图 4。测量系统包括传感器、精密运动机械与控制系 统、数据采集控制系统和计算机控制及数据处理系 统。精密运动机械及控制系统带动厚度测量传感器 沿钢带的宽度方向往复运动,通过数据采集与控制 系统实现传感器与工控机的通讯,由最后一部分实 现总控制及数据处理。 进行在线测量前需对系统进行标定。由式 ( 10) 可知,塑膜厚度与塑膜的折射率有关,因此必 须用一个已知厚度且与被测塑膜同材质的标准塑膜 进行厚度标定。由于从流涎口处流出的塑膜处于粘 稠状,无法制备同材质的标准样品,为此,提出两步 标定方法完成对系统的厚度标定。具体步骤如下: ①如图 5a 所示,在塑膜生产系统运行相对较慢 的情况下,将双厚度测量传感器的参考面设定在同 一位置,然后由两个传感器分别测量流涎口流出的塑膜上表面与钢带上表面相对于参考面的位移量 ( 分别为 a1 和 a2 ) ,则塑膜厚度为 a = a2 - a1,进行 多次测量,结果见表 1。对测量值求平均,可得塑膜 厚度为 1. 1082mm,测量误差为 1. 02μm。由于双厚 度测量传感器差分方式测量中利用塑膜和钢带的表 面反射光,与引起反射的物质材质无关,因此,厚度 a 可作为塑膜的标准厚度。 ②以第一步测出的塑膜厚度 a 为标准量,在传感 器相同的空间状态下对厚度测量传感器 I,和半透明 粘稠状塑膜上下表面,采用双反射光路激光三角测量 模式进行标定( 见图 5b) 。由于被测塑膜与标准塑膜 是同种材质,所以标定可行。为了验证厚度测量传感 器 I 标定后测量准确性,通过双厚度测量传感器差分 方式测量得出塑膜厚度为 1. 18mm,用厚度测量传感 器 I 进行测量,测量结果见表 2。图 6 为其中一次测 量由线阵 CCD 接收的光斑输出图像,经平滑及高斯 拟合[16 - 18] 后,两光斑像素中心位置为 2677. 2 和 2805. 3( 见图 7) 。两光斑间的位移为 0. 8967mm,塑 膜厚度为 1. 182mm,经 6 次测量后,测量误差为 3. 3μm。应用第二步标定后的单传感器进行测量,可 有效消除钢带振动引起的测量误差。 标定过程完成后,传感器的安装固定方式不应 发生变化。一旦传感器的夹持状态发生变化,传感 器必须进行重新标定。 3. 3 半透明粘稠状塑膜厚度在线测量 采用标定好的厚度传感器对流涎口流出的三种 规格半透明粘稠状塑膜厚度进行在线测量,三种规 格分别记为型号Ⅰ,Ⅱ,Ⅲ,测量结果见表 3。经过 6 次测 量,求 平 均 值,厚 度 分 别 为 0. 7931mm, 1. 0805mm,2. 4795mm,测量误差为 2. 6μm,2. 9μm, 3. 3μm。随着被测厚度增加,测量误差增大。根据 测量原理,当厚度增大时,参考面与测量表面的距离 增大,原理中近似的线性关系偏离正确值,测量误差 变大。因此,为了满足塑膜厚度测量精度的要求,被 测厚度通常在 0. 1mm ~ 3mm 范围内。同时,为了获 得从流涎口流出的半透明粘稠状塑膜沿钢带宽度方 向的厚度均匀性分布,由精密机械运动系统驱动厚 度测量传感器进行多点测量,测量点的位置分别记 为 1,2,…5,测量结果见表 4。分析表中数据可知, 塑膜厚度越大,均匀性越差。 基于以上测量数据,可为产品质量与生产过程 中的技术参数确定提供依据,建立塑膜生产过程的 质量控制模型,优化工艺过程。 4 结语 ( 1) 为了测量从流涎口流出的半透明粘稠状塑 膜厚度,采用直射式双反射光路激光三角法进行测 量,建立厚度在线测量模型,设计了厚度测量传感 器,提出两步标定法。 ( 2) 采用双厚度测量传感器差分测量模式获得 半透明粘稠状塑膜厚度作为标准值,对单一厚度传 感器双反射光路测量模式完成标定,消除了钢带振 动对测量结果的影响。 ( 3) 在线测量实验表明,测量误差小于 10μm, 满足测量要求。该方法解决了流涎口处半透明粘稠 状塑膜厚度难测问题。 |