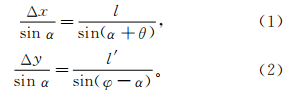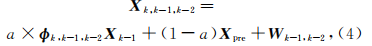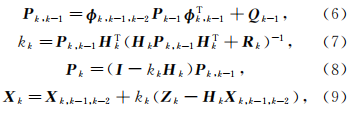|
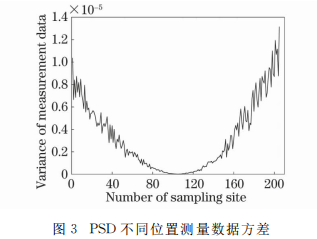
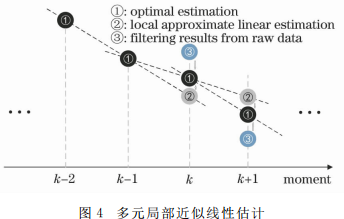
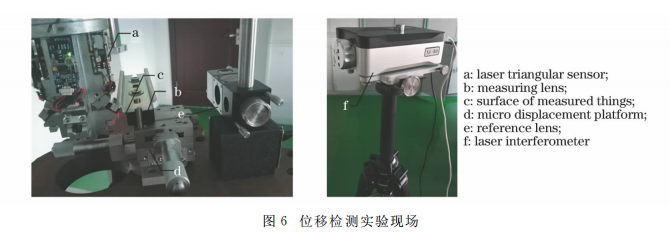
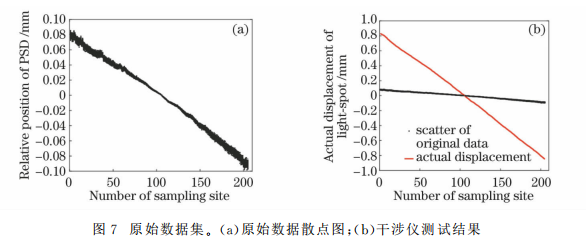
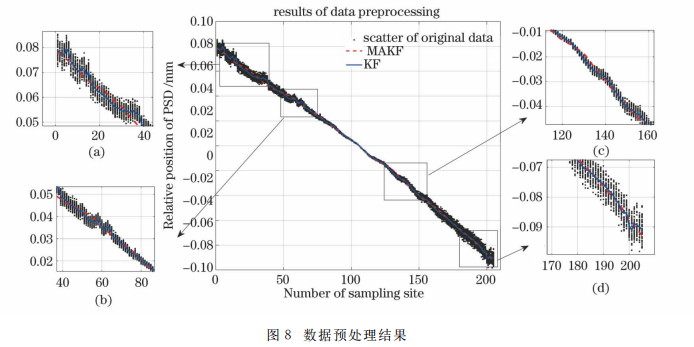
基于非线性拟合的激光三角位移传感器标定方法1 引 言 近年来,以激光三角法为代表的光电测量技术 在几何量测量领域得到广泛应用。基于激光的测量 传感器以光电转换器件为桥梁,通过将光信号转换 为电信号并进行处理与分析,间接得出被测量的微 小变化[1]。其灵敏度高、重量轻、尺寸 小、抗 电 磁 干 扰性强,是传统接触式测量的有效替代。 本文研究的激光三角传感器以位置敏感器件 (PSD)作为光电位置探测器。其优势在于输出仅与 光斑重心位置有关,与光斑的形状、强度无关。对于 仅需获得位置信息的应用场景,PSD 对比其他分立 元素探测器(如 CCD[2])具有测速快、灵敏度高及位 置分辨率高等优势。但 PSD的输出特性为非线性, 且输出信号微小,后续信号放大电路的噪声影响不 可忽略。同时,环境光或实际应用条件的影响可能 导致光斑强度分布不均,从而影响 PSD 的位置识别 精度[3]。因此,对该传感器信号的处理和定位标定 成为其应用的关键[4]。 为减小 PSD 非线性误差并对随机干扰做出 相 应补偿,国内外学者进行了大量研究并提出了多种 解决方案。其 中,针 对 PSD 的 组 成 结 构 和 测 量 原 理[5],Kurakado等[6]通过对 PSD 进行改良,开发了 一种相比传统半导体探测器能量分辨率更高的位置 敏感超导体探测器;Javadi等[7]对 PSD 的混合结构 进行 了 改 进,提 高 了 传 感 器 灵 敏 度。很 多 文 献,如 Das等[8]也 通 过 改 进 PSD 硬 件 结 构 实 现 测 量 误 差 的补偿。但结构或工艺上的改进只能在一定程度上 改善 PSD 的 线 性 程 度,并不能完全减小非线性误 差,软件上的处理方法是进一步提高定位精度的必 要方法。 针对 PSD 的误差来源,Qu等[9]提 出 了 一 种 基 于遗传算法的静态电压差补法,提高了 PSD 在像光 密度微弱的条 件 下 定 位 精 度。但 PSD 激 光 位 移 传 感器有多种误差来源,如陈浩等[10]在研究中分析了 粗糙表面散射 特 性 对 PSD 测 量 精 度 的 影 响。针 对 其中一种来源而忽略其他方面的因素仍无法进一步 提高精度。一 些 学 者 通 过 设 计 神 经 网 络 进 行 PSD 测量数据的处 理 来 实 现 PSD 的 非 线 性 校 正。刘 春 等[11]使用遗传算法和神经网络结合的 GA-LM-BP 模型(采用遗传算法对列文伯格算法优化下的 BP 神经网络进行改进)对 PSD 进 行 非 线 性 校 正,克 服 了传统反 向 传 播(BP)网络对初始权阈值的依赖。 徐聪等[12]提 出 了 一 种 基 于 模 糊 神 经 网 络 的 PSD非线性修 正 方 法,模糊神经网络用于 建立光点位 置信号和 位 置 坐 标 之 间 的 映 射,有 效 减 小 了 PSD 非线性误差。但神 经 网 络 方 法 通 常 是 非 完 全 解 析 的,对于不能达到处理精度的数据无 法提供有效 的解决办法,在实 际 使 用 过 程 中,若 初 始 训 练 数 据 集较少,则 会 引 起 过 拟 合,若 数 据 量 太 大,则 会 导 致计算 量 大、效 率 低,因 此 在 处 理 效 果 上 并 不 出 众。有学者采用数据拟合 方 法 对 PSD 数 据 进 行 标 定,王静仪等[13]提出了改进双三次 插 值 法,适 用 于 PSD的离散 标 定 中 出 现 的 非 均 匀 网 络,取 得 了 较 好的校正 效 果。Vo等[14]提出了一种改进多项式 拟合方法,使微位移测量在更大线性 测量范围内 具有更有效的灵 敏 度。数 据 拟 合 方 法 保 证 了 处 理 过程的解 析 性,但对初始数据的预处 理有较高的 要求,因此,通常设 计 合 适 的 预 处 理 算 法 是 进 行 拟 合的必要前提。 本文提出了一种多元自适应卡尔曼和非均匀 B 样条曲线拟合相结 合 的 新 型 PSD 激 光 三 角 位 移 传 感器标定方法。标定的硬件系统采用激光干涉仪作 为标定基准,获取被测位移的真实值。软件上根据 曲线拟合算法的需求,设计了一种多元自适应卡尔 曼预处理算法,通过计算基函数和节点矢量,构建了 B样条曲线拟合模型,最后在实 际 工 况 下 进 行 测 量 实验,证明了标定方法的有效性。 2 激光三角法位移测量原理分析 2.1 激光三角法测量原理 按照入射激光与被测平面的角度关系,激光三 角法可分为直射式和斜射式两种。图1(a)为 直 射 式激光三角测量光路图,测量系统主要由激光器、接 收透镜、光电位置探测器(本文使用 PSD)以及信号 处理单元 组 成,其空间位置关系满足 Scheimpflug 条件[15],即 PSD 所 在 平 面 和 透 镜 所 在 平 面 的 交 线 同入射光束轴线相交且垂直。 由于激光三角法设计条件的限制,量程内各位 置的灵敏度并不一致,根据三角法的几何关系可知: 进而得 出 PSD 检 测 位 移 Δy 随 被 测 物 面 位 移 Δx 的变化公式,其函数大致图像如图1(b)所示。 由此可见,相对靠近激光器的物面移动的微小位 移具有更高的灵敏度,但与此同时,光斑也拥有更大 的截面面积。因此,环境光干扰以及激光的不稳定性 会引起光斑强度重心发生波动,从而对 PSD 的定位 带来干扰。这种不稳定性来源于外界环境和激光器 的工作状态,相比暗电流和物面在径向上产生角度的 偏差,更难以使用解析的方法消除。因此,除优化硬 件电路设计外,采用软件上的数据处理也是必要的。 2.2 PSD测量原理 采用型 号 为 S4584-06的 一 维 PSD 探 测 器,光 敏面尺寸为1mm×3.5 mm,内 部 阻 抗 为140kΩ, 光谱响应范围为320~1100nm。 PSD是一种基于 P-N 结的横向光电效应器件, 如图2(a)所示,在PSD电阻层的两端放置有一对电 极,光斑驱动分流层产生电荷,通过计算两电极电流 信号的比例确定入射光的位置。当光斑照射在光敏 面上时,分流层上各处产生与光斑强度成正比的电 荷,远离光斑点流向最近的电极,产生的电流大小与 光斑重心到该电极的距离成反比。 PSD探测器在实际使用中,其有效量程的边缘 区域具有较大的非线性测量误差,这与光敏面阻性 不均和边缘效应等因素有关,非线性特性的误差示 例如图2(b)所 示。传感器的非线性误差是影响重 复测量精度的关键因素。 3 基于非均匀B样条的曲线拟合算法 在传统的应用中,曲线拟合致力于对物体真实 形状的还原[16]。孙聪等[17]在进行非均匀有理 B样 条曲线(NURBS)拟合研究中认为,只有全局差值的 方法对初始离散数据点进行拟合才能精确地还原真 实曲线。而在 PSD等光学探测器的数据标定中,传 统的直线拟合已无法更精确地校准传感器,曲线拟 合更多的是为了突破直线拟合在进行非线性补偿时 的瓶颈。因此,通过曲线拟合的方法进行标定应保 证拟合曲线在整体形状上的逼近,并且忽略在个别弯曲点处的逼近误差。若允许的逼近误差过小,则 拟合曲线变成许多小线段,导致数据过拟合。 B样条曲线拟合[18-19]是一种具有局部支承性质 的方法,在保留贝塞尔曲线表示自由型曲线曲面优 势的同时,克服其由于整体表示带来的不具有局部 性质的缺点,解决了在描述复杂形状时带来的连接 问题。但在实际应用中,由于像斑能量重心的波动, 以及 PSD信号处理电路的暗电流噪声的存在,初始 离散数据含有尖点等不适于参与拟合的段落,直接 拟合会造成结果不能一一对应,因此数据的预处理 是拟合工作前的必要过程。本文基于卡尔曼滤波模型,结合 B 样条曲线拟合的特 点,设 计 了 一 种 多 元 自适应卡尔曼预处理算法。 3.1 多元自适应卡尔曼预处理算法 标准的卡尔曼滤波算法对线性系统的滤波能力 较强,但在激光位移传 感器数据的处理中应用受 限[20-22],原因总结为以下两点: 1)标准卡尔曼滤波无法完成激光位移传感器 不同位置数据的连续滤波。传感器量程内的不同采 样点具有不同的观测误差,如图3所示,传感器量程 边缘区域的重复测量数据方差较大,需要在不同位 置选取不同的观测误差才能实现连续滤波,从而保 证滤波效率。 2)标准卡尔曼滤波无法进行数据的整体滤波。 由图1可知,激光三角法测量特性曲线为非线性,考 虑到 PSD非线性测量误差,即使在很小的测量范围 内也并非完全线性,因此标准卡尔曼滤波不再适用。 在测量时,考虑光斑在光敏面中心区域具有相 对良好的线性度,受微分思想的启发,采用一种局部 近似线性估计 的 思 想,如 图4所 示。k 时 刻 状 态 的 最优估计由初始 数 据 与k-1、k-2时 刻 的 状 态 共 同决定,故称其为“多元”;假设连续三个时刻的状态 呈线性排布,如图4所示的状态②为前两个时刻的 线性估计,故称其为“局部近似线性估计”。将数据 集按中心点划分为两部分,并分别从中心向两端进行数据的处理。 以 其 中 一 部 分 为 例,设 PSD 采 集 数 据 为 [Xm×n k ,rk],其中 Xm×n k 表示 PSD 重复测量数据;rk 表示干涉仪测量数据;k=0,1,…,m,为间隔采样标 识(k=0时光斑位于 PSD 中心)。利用传统卡尔曼 滤波对k=0、k=1时刻进行处理,得到重复数据滤 波结果 X1、X2。当k≥2时,滤 波 器 采 用 如 下 的 状 态方程, 式中:Xk,k-1,k-2和Xk-1分别表示k 时刻的位置信息 估计和k-1时 刻 的 位 置 信 息 最 优 估 计;k,k-1,k-2 为状态转移矩阵;Wk-1,k-2为估计误差矩阵;a 为 估 计参数;Xpre表示局部近似线性估计,其表达式为 对k 时刻Xk 的最佳估计剩余求解过程为 式中:Hk 为观 测 转 移 矩 阵;Pk,k-1在 代 表 根 据 PSD 上一时刻的状态进行估计的误差协方差矩阵;Pk 为 预测误差的协方差矩阵;Qk 和Rk 分别为传感器状 态估计误差和隐含 于 PSD 测量数据中观测误差的 方差矩阵;kk 为k 时刻的卡尔曼增益。由于观测量 Zk 由激光三角传感器测量得出,观测噪声则隐性包 含于观测量 中,因 此,可 参 考 单 点 测 量 数 据 方 差 对 Rk 进行初始化。将两部分滤波结果 连 接 即 可 得 到 传感器的最终滤波. 综上所述,多元自适应卡尔曼滤波将单点滤波 与曲线整体估计相结合,滤波结果不完全依赖于传 感器采集数据。本文方法的合理性在于传感器量程 较小,在局部可以近似将状态估计按线性进行处理, 而结合实际测量值进行状态估计更符合曲线的真实 走向。该方法使 PSD间隔采样点前后关联紧密,提 高了特性曲线的平滑度,为后续的曲线拟合奠定了 基础。 3.2 非均匀 B样条曲线拟合标定 完成数据点集的预处理工作后,采用 B样条曲 线拟合算法,通过形成节点、计算基函数、绘制曲线 的过程,形成基曲线的线性组合。 B样条曲线定义为 式中:Pi(i=0,1,…,n)为控制顶点,在本实验中表 示预处理后各间隔点的位置坐标;k 为 B 样条曲线的次数;Ni,k(u)表示通过节点矢量T={t0,t1,…, tn+k+1}定义的k 次规范 B样条基函数,是在u 上的 k 次多项式,通常称为 Cox-deBoor递归公式[23],其 定义为 该 递 归 公 式 表 明 欲 确 定 第i 个k 次 B 样 条 Ni,k(u),需要用到ui,ui+1,…,ui+k+1共k+2个节 点,曲线方程中n+1个 控 制 顶 点 Pi(i=0,1,…, n),相应地有n+1个k 次B样条基函数 Ni,k(u)与 之对应。 在进行激光位移传感器标定时,确定节点矢量 分布和曲 线 次 数 是 曲 线 拟 合 的 关 键。根 据 递 归 公 式,零次和一次的 B样条曲线分别是控制顶点和控 制多边形自身,与所取节点矢量无关,故只考虑k≥ 2时节点矢量的划分。而对于给定次数的 B样条曲 线,确定节点矢量的依据只有给定的控制顶点和次 数,拟合曲线中的数据点对应的是 B样条曲线的分 段连接点而并非控制顶点,其位置尚未确定。常见 的 B样条节点矢量划分包括以下两种[24-26]: 1)均匀 B样条曲线。节点沿参数 轴 均 匀 或 等 距分布,即 Δt=ti+1-ti(i=0,1,…,n+k-1)为常 数且大于0,首尾控制 点 不 在 曲 线 之 上。均 匀 B 样 条曲线的基函数是可互换的,节点的计算公式为 式中:t∈[tj,tj+1],u=(t-tj)/(tj+1-tj);Mp 为 (p+1)×(p+1)的常数矩阵;[Qj-p,…,Qj]表示 B 样条曲线拟合算法中的p+1个控制顶点。 2)准均匀 B 样条曲线。两端节点 具 有 重 复 度 k+1,即t0=t1=…=tk,tn =tn+1=…=tn+k+1,所 有的内节点均匀分布,具有重复度1,同时首尾节点 在曲线之上。 考虑到标定的目标数据已知,采用弦长参数化 法,将目标数据连接成的控制多边形近似看作样条 曲线的外切多边形,则曲线的分段连接点与目标数 据一一对应,然后将其展直并归一化,得到节点矢量 的参数序列。 假设激光干涉仪测量的目标数据结构 为z[n, 1],则各 分 段 长 度 为li = zi-zi-1 (i=1,2,…, n),总边长L=∑ n i=1 li。则将其展直并归一化后,得 B 样条曲线的节点矢量为 4 PSD激光位移传感器标定实验 4.1 标定实验方案 传感器标定的目的是确定传感器所采集的位移 数据与被测真实位移之间的变换关系,因此,需要在 使用待标定传感器测量位移的同时,确定真实位移 的大小。标定系 统 采 用 Renishaw 公 司 的 XL 系 列 激光干涉仪,精度为0.1μm,用于测量被测物面 的 真实位移,并设计了一种连续反向同步标定方案,其 测量原理如图5所示。测量反射镜固定于被测物面 一侧并放置在微位移台上,与参考反射镜和干涉仪 同处在一条直线上。待标定传感器位于物面另一侧 并固定在相应位置,激光器垂直入射到物面上。试 验现场如图6所示。 由于 PSD 非线性误差随光斑位置远离光敏面 中心而变大,因 此 以 PSD 中 心 为 原 点,调 整 光 斑 位 置使位移传感器输出为0(光斑位于 PSD 中心),并 将干涉仪调零,即实现标定系统的初始化。设定传 感器量程为2mm,每隔约10μm 手动调节微位移台,共测量约200次,确保位移台产生2mm 以上的 总位移量,并分别记录位移传感器和激光干涉仪在 各间隔点的测量值 X[n,40]和T[n,1],其 中n 为 传感器采样点个数,构成原始数据集,图7为原始数 据示意图。 4.2 数据预处理分析 为了验证所提出的多元卡尔曼滤波(MAKF) 预处理的 效 果,本文对实际工 况下传感器在各采 样间隔点的 重 复 测 量 数 据(KF)进行了滤波处理,并与未改进的原始卡尔曼滤波进行了比较。图8 为数据滤 波 预 处 理 结 果,图 中 散 点 为 位 移 传 感 器 初始数据。 标准卡尔曼预处理方法为各采样点的重复测量滤波结果,而 改 进 后 的 MAKF 处理数据结合了局 部近似线性估计。由 图8(a)和(d)可 知,改 进 前 的 数据含有尖点而导致数据非单调变化,若直接参与 拟合则会影响拟合曲线局部不能一一对应。由图8 (b)和(c)可知,局部测量数据受到外部因素影响,曲 线形状发生偏移,改进前的处理结果随之发生偏移。 MAKF算法的局部近似线性估计抑制了曲线受噪 声影响产生 的 偏 移,使得滤波效果得到显著提升。 证明了改进后的预处理算法能够克服原始数据对滤 波结果的强束缚性. 4.3 位移传感器标定 依据 MAKF预处理滤波的结果,结合标定算法 对激光位移传感器进行整体标定。标定实验分为采 用同一传感器的三次独立重复实验数据,以及不同传 感器在相同实验条件下的测量数据,数据结构包括传 感器 测 量 数 据 为 X [n,40]和 干 涉 仪 测 量 数 据 T[n,1],其中预处理过程的输入数据为 X[n,40],输 出数据 为 O[n,1],曲 线 拟 合 模 型 的 输 入 数 据 为 [O[n,1];T[n,1]]。分别取曲线次数k 为2、3、4、5, 实验结果如表1所示。其中,mse表示均方误差。 由表1中一号传感器的三次独立实验数据标定 结果分析可知,在同等曲线次数条件下,标定结果精 度几乎相同,证明该标定方法对同一传感器进行标定时具有优异的稳定性。对于相同实验环境下的不 同传感器,标定结果显现出微小差异,可能来源于传 感器除 PSD其他部分的不确定性因素,但标定精度变化十分微小,可忽略不计。当选取不同曲线次数 进行标定时,次数的增大并不能有效减小标定均方 误差,而数据标定过程耗时增加约一倍,可见高次 B 样条曲线会显著地增大模型的复杂度。综合实验数 据可知,k=2时标定 模 型 具 有 较 好 的 性 能,此 时 的 最大平均测量误差μ=0.0119mm。 表2为二次非均匀 B样条(NUBS)同均匀 B样 条(UBS)、准均匀 B 样 条(QUBS)曲 线 拟 合 方 法 的 标定结果对比。分析表中数据可知,非均匀节点矢 量划分的拟合结果总体上更为理想,证明了弦长参 数化法进行节点矢量划分的有效性。 4.4 位移传感器标定方法的性能对比 为了检验本文所提标定方案的性能提升,采用 常见的4种标定方法进行对比实验,包括传统数据 处理算法与机器学习类算法。其中,传统数据处理 算法包括小波分解重构滤波(WF)、IIR 数字低通滤 波(IIR);机 器 学 习 算 法 包 括 支 持 向 量 回 归 机(SVM)、BP神经网络算法(BP)。以下给出了 各 对 比实验的运行规范和参数配置。 1)SVM。根据传感器采集数据总组数(约200 组),选取前150组作为模型的训练,其余为测试数 据。核函数选用径向基函数,经过循环遍历调参,确 定惩罚系数为2.2,损失函数p 的值为0.01。 2)BP。训练集和测试集的选取与 SVM 相同。 根据经验公式确定隐层神经元个数为12,隐层传递 函数为默认的“tansig”,输出层传递函数为“purelin”, BP训练函数选择“trainbr”(贝叶斯正则化算法)。 3)WF。首先采用平均值法进行数据预处理。 利用小波“db5”进行7层分 解,采 用 阈 值 为0.01的 软阈值函数对小波分解后的数据进行处理,最后采 用最小二乘法进行数据拟合。 4)IIR。预处 理 和 数 据 拟 合 方 法 与 WF 相 同。 通带截止频率为200π,阻带截止频率为2000π,通带 衰减不大于1dB,阻带衰减不小于8dB。 分别采用以上方法进行位移传感器数据处理, 并与本文方法结果进行对比,表3为对比情况。由 对比数据可知,BP神经网络算法同本文方法在结果 稳定性和精度上相近,优于其他种类算法。但神经 网络构建的耗时明显多于其他算法,这与反向传播 训练函数的选择有着 密 切 的 关 系。因 此,非 均 匀 B 样条拟合方法的结果更为理想。 5 结 论 本文针对基于 PSD 的激光三角位移传感器 的 精密标定问题,提出了一种多元自适应卡尔曼滤波 与非 均 匀 B 样 条 曲 线 拟 合 相 结 合 的 标 定 方 法。实 际工况下进行标定实验的结果显示:多元自适应卡 尔曼预处理算法减小了初始数据对滤波结果的依 赖,其数据处理效果优于经典卡尔曼滤波方法;在进 行曲线拟合标定时,二次 B样条曲线的拟合效果最 优,标 定 定 位 误 差 为 0.7%,平 均 测 量 误 差 可 达 0.012mm,标定均方误差约为2.12×10⁻⁵ mm2,所 提标定方法能够实现位移传感器的精密标定;通过 对比不同节点 矢 量 分 配 下 的 B 样 条 拟 合 标 定 结 果 可知,非均匀 B样条标定效果更为理想。 |