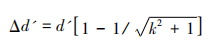|
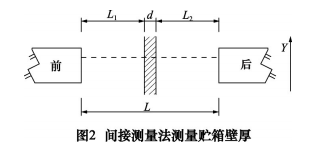
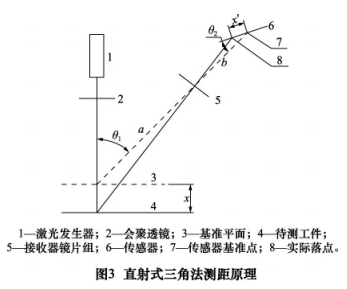
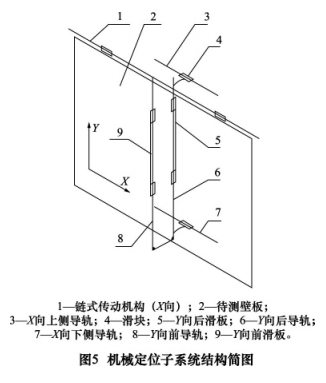
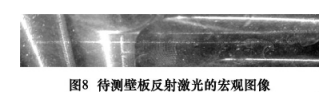
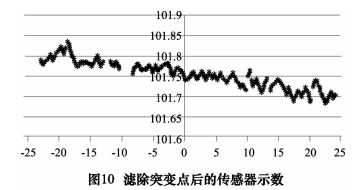
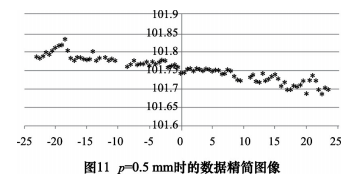
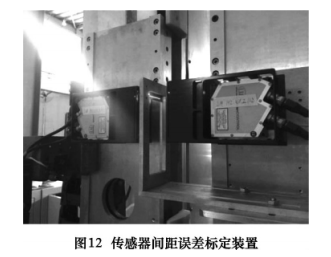
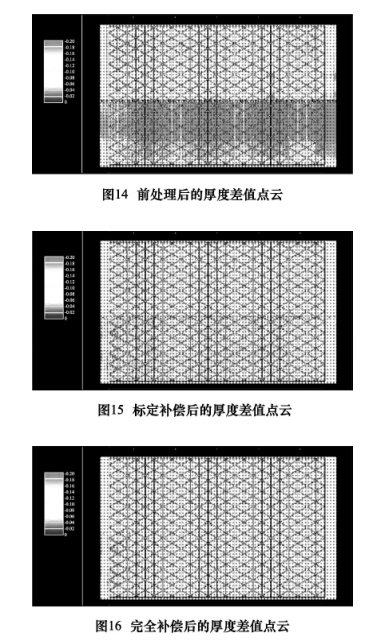
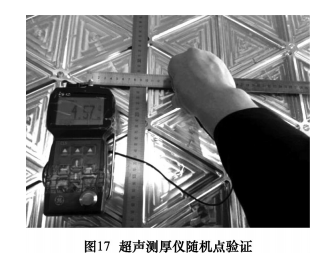
贮箱壁板激光测厚数据处理技术研究基于提升运载火箭贮箱壁板检测效率、精度及可追溯性的需求,研究人员设计了一套壁板厚度激光 检测系统。针对开发过程中遇到的系统误差过大难以满足测量精度要求的难题,通过噪点过滤、数 据精简、标定补偿、数据回归、倾角补偿等数据处理、补偿手段,克服了传感器示数误差、工件偏转误 差、传感器间距误差等因素带来的不利影响,通过超声测厚仪抽检比对,最终误差≤0.03 mm,满足 应用需求。 制造精度的提升对检测的效率、精度和可追溯性 提出了更高的要求。该背景下,研究人员基于激光三 角测距原理,设计了壁板厚度激光检测系统,取代了人工逐点测量[1]。 1 壁板厚度激光检测系统 1.1 总体方案 贮箱壁板厚度激光检测系统主要由激光测量子系 统、机械定位子系统、电气控制子系统及数据处理子系 统等部分组成,如图 1 所示。 其中,激光测量子系统负责系统数据的测量与采 集; 机械定位子系统的主要功能是对激光测量子系统 提供机械结构支撑,并实现贮箱壁板的快速装夹与定 位; 电气控制子系统实现机械定位、激光测量子系统的 运动与节拍控制,同时与数据处理子系统进行通讯; 数 据处理子系统负责对激光测量子系统采集的距离数据 及机械定位子系统的位置数据进行联合后处理,然后 将处理后的厚度数据与贮箱壁板厚度基本尺寸进行对 比,并以不同颜色显示。 1.2 激光测量子系统 激光测量子系统采用间接测量的方式获得待测壁 板厚度数据。如图 2 所示,将一组激光轮廓传感器分 置待测壁板前后两侧,待测壁板的厚度值 d,即为前、 后传感器绝对距离 L 减去各自示数 L1、L2 的差 d = L- ( L1+L2 ) 。 激光轮廓传感器作为激光测量子系统的核心功能 部件,是整个系统的主要直接数据采集源,其测量精度 对系统精度有着决定性影响。本文选用的德国米铱 Scan Control compact 2600-50 型激光轮廓传感器,是 一种基于直射式三角法测距原理的距离传感器。直射 式三角法测距原理如图 3 所示。 激光发生器 1 发出的光线,经会聚透镜 2 聚焦后 垂直入射到待测工件 4 表面上,其散射光经接收器镜 片组 5 聚焦后在传感器 6 上成像。当激光束光轴与接 收器镜片组光轴之间的夹角 θ1 和传感器平面与接收 器镜片组光轴之间的夹角 θ2 满足 Scheimpflug 条件tanθ1 = βtanθ2 ( 式中 β 为横向放大率) 时,散射光可以 在感光元件上准确聚焦,且被测工件相对基准面的偏 离量 x 可以通过感光元件上聚焦点偏离基准点的位移 x'求得[2-4] 式中: a 为激光束光轴和接收透镜的交点到接收透镜 前主面的距离; b 为接收透镜后主面到成像面中心点 的距离。 激光轮廓传感器通过精密楔形透镜将激光点扩展 为照度平均的激光线,并采用 COMS 矩阵传感器接收 散射光,使得激光轮廓传感器可以计算并输出一组二 维坐标值,该二维坐标的纵坐标反映传感器与待测工 件的距离值,横坐标反映线激光打在待测工件上的点 相对中轴的偏转角度。 1.3 机械定位子系统 为保证测量精度,减少机床运动引入的误差,将待 检测壁板以 1 m 为间隔划分为若干区域。检测时,由 链式传动机构 1 带动待测壁板 2,使壁板局部待测区 域移动至检测范围内,驱动检测范围两侧的气缸,将壁 板锁紧至稳定状态,该区域检测完成后,重复上述过程 直至全部检测完成。 在 X 向行程略大于 1 m 的局部检测范围内,4 个 激光轮廓传感器分置在 Y 向前滑板 9、Y 向后滑板 5 上,由电气控制子系统驱动伺服电机,沿 Y 向同步移 动,上下两组激光轮廓传感器同步工作,可以提高检测 效率近 1 倍。Y 向前导轨 8、后导轨 6 在底部连接固 定,构成一个大型的 U 型框,并通过滑块 4 沿 X 向上 侧导轨 3、X 向下侧导轨 7 水平移动。 机械定位子系统结构简图如图 5 所示。 2 误差补偿 贮箱壁板厚度激光检测系统的壁板检测设计极限尺寸为 5 500 mm×3 000 mm×30 mm,同时要求测量极 限误差≤0.03 mm。为实现该精度,通过数据处理子系 统对各种来源的误差进行补偿是一种常见做法。 2.1 误差组成 激光测量子系统测量精度、工件在系统中的位置 精度、机械定位子系统制造及装配精度是检测系统系 统误差的主要来源,它们产生的误差分别称为传感器 示数误差、工件偏转误差、传感器间距误差,详述如下。 ( 1) 传感器示数误差 受激光轮廓传感器自身精度及待检测壁板表面质 量影响,激光轮廓传感器示数会偏离其真实值。待测 壁板粗糙度约 Ra6.3 μm,其表面波峰及波谷的高低差 约 6.3 μm,米铱 Scan Control Compact 2600-50 型激光 轮廓传感器测量精度为 4 μm,激光轮廓传感器理论示 数误差约为两者的和,即 0.01 mm。 ( 2) 工件偏转误差 蒙皮加筋结构的贮箱壁板,其主要加工手段为将某 一侧面吸附在高精度真空吸盘上,而对另外一面进行材 料铣切去除,由于该过程中材料去除并不均匀,卸除装 夹后,应力释放会导致贮箱壁板存在一定程度的翘曲变 形。将待测壁板放置在测量系统中,该翘曲变形体现为 壁板局部平面相对前、后激光轮廓传感器连线的偏转。 在 Y 向,由于壁板自重会抵消大部分翘曲变形带 来的影响,同时激光轮廓传感器测量宽度狭窄,工件倾 斜带来的误差非常微小,可以忽略不计。但在 X 向, 试验发现壁板倾角最大可以达到 2°,产生 0.7 ~ 6 μm 的厚度误差,如图 6 所示。 ( 3) 传感器间距误差 传感器间距误差是指一组激光轮廓传感器中,前、后两个传感器之间的绝对距离 L 在 XOY 平面运动范 围内的变动量。滑块在直线导轨上的行走平行度误差 约 0.01 mm /m,即使采用了分区域局部测量的方式,每 组激光传感器的移动行程依然有 1 000 mm × 1 400 mm,仅单传感器沿 Y 轴一个维度移动带来的变动量就 可能达到 0.014 mm。作为大型设备,壁板厚度激光测 量系统有 X 向、Y 向导轨各两条,直线导轨行走平行度 带来的传感器偏移、扭转复合误差,最终体现在壁板厚 度测量误差上,至少产生与目标测量精度 0.03 mm 相 同量级的系统误差。 2.2 误差补偿 针对传感器示数误差、工件偏转误差、传感器间距 误差等主要测量误差设计补偿流程如图 7 所示。 ( 1) 噪点过滤 由于激光三角法测距根据反射光在感光元件上的 聚焦点与基准点的相对位置计算距离值,这要求散射 光强度足够且光斑光能质心与几何中心重合[3]。通 过设置曝光时间、滤波参数等变量,可以获得较稳定的 数据输出,但无法兼顾待测工件光洁度过高引起强镜 面发射的情形。 强镜面反射现象是激光轮廓传感器光信号接收过 程中最主要的噪点源,因为该现象会在感光元件上产 生不规则大光斑并造成示数值大幅度跳动,或者由于 将光线反射至其他方向( 少数情况下) 使得感光元件 接收到的光能不足而无示数。图 8 为待测壁板反射激 光的宏观图像,图 9 为与之对应的传感器瞬时示数。 针对本文所述特定对象运载火箭贮箱壁板,实验 发现强镜面反射现象均发生在铣削接刀痕处,由二次铣削在接刀处产生了类似抛光效果造成,但采用超声 测厚仪测量、手触感受等手段验证,该位置厚度数据与 两侧一致无突变。 线性数据去噪方法主要包括均值滤波法、中值滤 波法和高斯滤波法等[5]。考虑实际对象特征,本文采 用了更为简便的“突变点阀值滤波法”,即如果某一点 与邻近两点的示数差值均超过特定阀值,则判定该点 为突变点,予以清除。取激光轮廓传感器理论示数误 差 0.01 mm 为阀值,滤波效果如图 10 所示。 ( 2) 数据精简 米铱 Scan Control Compact 2600-50 型激光轮廓传 感器以每毫米 6 个点( 近似值,由于是角度的转换值, 每点之间的间隔并不均匀) 的密度采集数据,假如对 全部采集数据进行后处理并存储,需要耗用大量的内 存和存储空间,但测量精度几乎没有改善。为提高运 算效率,降低存储需求,需要对测量数据进行精简。以 某一指定值 p 为间隔,保留距线激光中心基准点 np( n 为整数) 附近±0.1p 范围内最近点的二维坐标,对测量 数据进行精简。噪点过滤、数据精简与数据采集过程 同步进行,数据处理过后立即释放原始采集数据。图 11 为按照 p = 0.5 mm 精简后的数据图像。 ( 3) 标定补偿 标定补偿的目的在于消除传感器间距误差带来的 影响。标定时,在前、后激光轮廓传感器之间放置一个 高精度塞尺,该塞尺与后侧传感器通过支架固定,标定 装置如图 12 所示。在全行程内采集数据,可以获得 前、后激光轮廓传感器在行程范围内各点实际间距相 对标准间距的变化量。多次采集并计算平均值,得到 消除偶然误差后 XOY 平面各点的标定补偿量。 实际检测待测工件时,将各点标定补偿量叠加到 对应的激光轮廓传感器测量数据中,即可消除传感器 间距误差中的系统误差分量。 ( 4) 数据回归 由于壁板厚度测量的目的在于获取壁板厚度的宏 观尺寸,不必关注由粗糙度及传感器精度带来的微观 误差,因此可以通过数据回归的方式平滑扫描线数据。 最小二乘法是最常用的线性数值回归算法,经数据回 归处理并以±20 mm 为界线截取后的数据图像如图 13 所示。 ( 5) 倾角补偿 倾角补偿消除的是工件偏转误差,补偿量 Δd'由 前述补偿后该位置的厚度 d'及线性回归方程的斜率 k 计算获得, 2.3 剩余误差 环境温度、风和振动等贮箱壁板厚度激光检测系 统所处的外部环境因素的波动,也会带来成因复杂的 误差,这些误差共同构成了检测系统数据补偿后的剩余误差。外部环境产生误差的作用机制及误差的外在 规律复杂多变、难以摸清,但是可以通过人为构建封 闭、半封闭空间将误差影响因素保持在稳定的范围内, 进而达到控制误差的目的。 3 结果分析 以主要特征为小三角形网格结构的某贮箱壁板为 例,该壁板板幅 4 200 mm×2 450 mm,最大厚度 11 mm, 最小厚度 1.8 mm,厚度公差均为 0 ~ 0.2 mm。检测该 贮箱壁板,并以前处理( 噪点过滤、数据精简) 后的厚 度数据相对厚度基本尺寸的差值绘制厚度点云,如图 14 所示。在图 14 厚度数据基础上进行标定补偿,绘 制差值点云如图 15 所示。数据处理子系统完全补偿 后的厚度差值点云如图 16 所示。 结果显示,由标定补偿消除的传感器间距误差宽 度最大,上侧传感器组间距误差宽度为 0. 166 mm ( -0.039~ +0.127 mm) ,下侧传感器组间距误差宽度为 0.208 mm( -0.047~ +0.161 mm) ,全行程范围内传感器 间距误差总宽度为 0.208 mm。 由于数据回归、倾角补偿消除的传感器示数误差、 工件偏转误差复合误差宽度较小,两者影响叠加误差 宽度为 0.022 mm( -0.014 ~ +0.008 mm) ,仅传感器间 距误差的 10.6%。 借助直尺和壁板特征定位,以超声测厚仪抽检 40 个随机选取的点( 如图 17 所示,该位置基本尺寸 4.5 mm) ,结果显示,最大误差 0.017 mm,平均误差 0.006 mm,满足≤0.03 mm 的测量精度要求。 为避免由于抽检方式定位精度较低导致统计误差 小于实际误差的风险,超声测厚时对随机点四周半径 约 20 mm 的区域进行了全测并评估风险,认为小区域 内厚度变化几乎可以忽略,结论有效。 4 结语 本文详细介绍了贮箱壁板厚度激光检测系统的工 作原理,分析了主要系统误差的作用机制,并结合实际 产品状态及目标要求,给出了简便、高效的数据处理、补 偿方案。实验验证了方案的有效性,并给出了传感器间 距误差、传感器示数与工件偏转复合误差的影响大小。 |