|
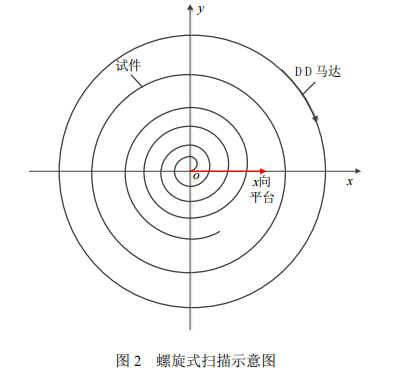
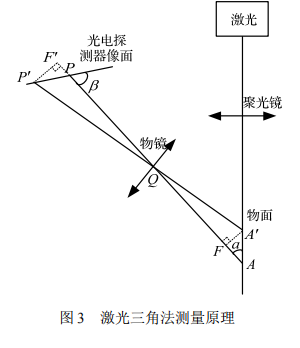
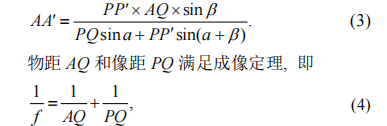
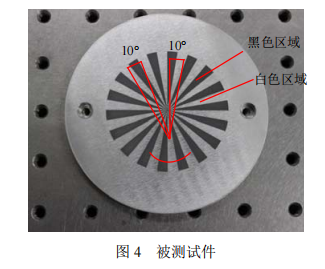
基于螺旋扫描的表面三维形貌快速测量随着精密与超精密加工技术的不断进步, 产 品正朝着精密化方向发展, 这些精密产品中某些 零件的表面为精密表面, 为获得这些精密表面的 特征, 需要对这些表面进行三维形貌测量[1-4]. 表 面三维形貌是通过测量所获得的表面形貌的高度 信息和平面位置信息来反映. 目前, 用于获得表面 三维形貌高度信息的方法有接触式和非接触式两 种, 而用于获得平面位置信息的扫描方法大都是 栅格式扫描. 接触式测量主要用机械触针法[5-6], 其横向分辨率较高, 纵向行程较大, 但触针与被测 表面接触会产生机械压力, 从而会造成被测表面 的损伤 非接触式测量主要是光学测量法, 按照测量原 理的不同, 又可分为共焦法、离焦法、干涉显微法及 激光三角法等. 共焦法基于共焦成像原理进行测量, 具有良好的纵向层析成像能力, 但纵向线性范围窄, 且通常是单点测量, 测量速度慢[7-8]. 离焦法利用像 面共轭特性进行测量[9-10], 其光路简单、使用方便、 纵向分辨率高, 但纵向测量范围小, 且对被测表面的 反射率较为敏感. 干涉显微法大多是利用白光干涉 条纹的特性进行测量[11-12], 该方法测量精度高、速度 快, 但当被测表面不连续, 且相邻点高度超过光源波长的 1/4 时, 得不到有效的干涉图像, 因此不适合测 量凸凹型表面. 激光三角法[13-14]利用光电探测器接收 被测表面反射的光信号, 通过几何三角原理计算得 到物体的三维形貌, 具有结构简单、易于实现、测量 范围大、测量速度快等优点, 因此被广泛采用. 基于 光学测量法所实现的表面形貌测量系统, 大都采用 栅格式扫描获得被测表面的平面坐标信息. 栅格式扫描方法每扫描一条线, 安装被测试件 的平台都要进行一次加速、匀速、减速的过程, 并且 一条线扫描完成后平台还需要调整测量方向, 这就 使得整个测量时间变长, 从而使测量过程易 受干扰 及噪声的影响. 为了避免栅格式扫描方法存在的频 繁加减速问题, 本文提出了一种获得被测表面三维 形貌平面位置信息的螺旋式扫描方法, 并将其与激 光三角法相结合, 以此来实现被测表面三维形貌的 快速测量. 1 系统构成 图 1 给出了本文提出的螺旋式扫描测量系统, 包括 x、y、z 向直线运动平台、绕 z 轴转动的 DD 马达以及激光位移传感器. 其中, x 向平台位于 y 向 平台上, DD 马达位于 x 向平台上, 被测试件放置于DD 马达上, 激光位移传感器位于 z 向平台上, z 向 平台位于大理石立柱上, y 向平台和大理石立柱位 于大理石平台上, 大理石立柱和大理石平台均具 有良好的抗振性. x、y、z 向平台的结构相同, 均由交流伺服电 动机、联轴器、轴承、滚珠丝杠、交叉滚珠导轨、 台体(包括动平台、定平台)、光栅尺、限位开关组 成. 其中, 交流伺服电动机、联轴器、轴承、滚珠 丝杠、交叉滚柱导轨、台体用来实现机械运动; 光 栅尺用来测量直线平台的运动位移; 限位开关用 来限定平台的运动行程, 以免发生碰撞. x、y、z 向 平台的行程均为 50 mm, 最高速度为 250 mmꞏs-1, 位移分辨率为 0.1 μm, 定位精度为 2.5 μm, 重复定 位精度为±2.0 μm. DD 马达由旋转电机直接驱动旋 转平台, 由定子、转子、磁性编码器组成. 由于省 去了减速器等传动机构, 从而可减小定位误差, 降 低传动噪声. DD 马达的额定转速为 2.4 rꞏs-1, 转角 分辨率为 0.49, 重复定位精度为±1″, 绝对精度为 ±5″. 激光位移传感器用来获得被测试件表面形貌 的高度信息, 其量程为1 mm, 线性度为±0.03% F.S., 纵向分辨率为 30 nm, 测量起点(距被测面 距离 24 mm)的光斑大小为 55 μm×85 μm, 测量中 点(距被测面距离 25 mm)的光斑大小为 23 μm× 23 μm, 测量终点(距被测面距离 26 mm)的光斑 大小为 35 μm×85 μm. 2 螺旋式扫描测量原理 螺旋式扫描测量系统通过 x 向平台和 DD 马达 的同步运动来实现测量, 发发出的激光束同 DD 马达的旋转中心重合(通过调 节 x、y 向平台实现)以及激光位移传感器处于其测 量范围内(通过调节 z 向平台实现)时, 使 x 向平台 和 DD 马达按给定的速度同步运动, 据此形成螺旋 线(图 2)来完成对被测表面平面位置的测量. 3 激光三角法测量原理 图 3 给出了激光三角法的测量原理. 由激光光 源发出的光束经聚光镜后照射到被测表面, 被测 表面反射出去的光信号经成像物镜后被光电探测 器, 如线阵电荷耦合器件(Charge-coupled Device, CCD)所接收, 由于被测表面高度不同, 反射到线 阵CCD上的光信号在线阵CCD上的位置也有所不 同, 如被测表面上的 A 点由线阵 CCD 上的 P 点所 接收, A'点由 P'点所接收, 但被测表面上的点与线 阵 CCD 光敏面上的投影点是一一对应关系. 这里, 以激光光源光轴与物镜光轴的交点(这里设为 A 点) 为测量基点, 被测表面的高度变化(图 3 中的 AA') 便可以通过相似三角形 A'FQ 和 P'F'Q 求得. 由此 可得: 式中: PPʹ为 A 点和 Aʹ点在线阵 CCD 光敏面上所成 像点的距离; AQ 为物距; PQ 为像距. 于是, 可得被 测表面的高度变化 AAʹ为: 式中: f 是成像物镜的焦距. 由于 f 和物距 AQ 已知, 故由式(4)可求出 PQ. 而和也已知, 这样由式(3)可求出被测表面的高 度变化 AAʹ. 4 表面形貌测量实验 为了验证所提出的螺旋式扫描测量方法的有 效性, 基于如图 1 所示的测量系统, 对如图 4 所示 的具有凸凹相间扇形的圆形试件表面进行了测量. 在图 4 中, 白色扇形凸出, 黑色扇形凹陷. 被测试 件的设计值如下: 凸凹扇形的扇形角为 10, 凸凹 扇形的高度差为 20 μm, 扇形区域的半径为 30 mm. 测量时, x 向平台直线运动的加速度为 2.048 mmꞏs-2, 速度为 0.2 mmꞏs-1, DD 马达的加速度为 3.5 radꞏs-2, 速度为 0.34 radꞏs-1. 取被测试件表面直径为 15 mm 的圆形区域进行测量, 测量所用时间为 420 s. 图 5 给出了对被测试件表面直径为 15 mm 圆 形区域的测量结果, 其中图 5(a)是被测表面的三维 形貌, 图 5(b)是该三维形貌的平面投影. 观察图 5 可知, 除小部分中心区域的三维形貌略有不清晰 外, 其他部分均能够较好地展现被测试件表面的 三维形貌. 被测试件表面中心区域的三维形貌不清晰是由于激光位移传感器的横向分辨率较低所 导致. 可见, 螺旋式扫描方法能够较快、较好地实 现被测表面三维形貌的测量. 图 6 给出了采用激光三角法螺旋式扫描测量 方法所获得的被测试件部分剖面(图 4 中圆弧线所 示)的波形. 根据图 6(a)给出的 5 个周期的波形数据计算得到波峰(图4中白色扇形区域)与波谷(图4中 黑色扇形区域)之间的高度差为 20.2 μm (该值为 5 个周期波形的平均值). 图 6 中小于零的波形(椭圆 所框部分)是由激光加工过程中形成的深凹槽. 为了验证本文所提出的螺旋式扫描测量系统 测量结果的准确性, 采用商用显微镜(日本浩视公 司 KH-8700)对被测试件表面形貌(测量区域为图 4 中圆弧线所示部分)进行了测量, 测量结果如图 7 所示. 被测试件表面波峰与波谷之间的高度差 为 20.1 μm (该值为 3 个周期波形的平均值). 受显 微镜视场的限制, 每次只能测量一个周期的凸凹 扇形形貌, 图 7(b)中的 3 个波形是拼接而成, 因此波 形是不连续的. 由图 6 和图 7(b)可知, 基于本文所提出的激光 三角法螺旋式扫描测量系统的测量结果, 与商用 显微镜的测量结果基本一致. 可见基于激光三角 法的螺旋式扫描测量方法, 在实现快速测量的情 况下, 也具有较高的测量精度. 5 结论 本文提出了基于使直线运动与旋转运动同步 的螺旋式扫描测量方法, 该方法可实现被测表面 的快速测量. 采用 x、y、z 向平台、DD 马达以及 激光位移传感器, 搭建了螺旋式扫描测量系统, 并 对具有凸凹相间扇形的圆形试件表面进行了测量, 当测量直径为 15 mm 区域时, 所用时间仅为 420 s. 目前的商用显微镜只能通过图像拼接的方式来实 现大面积测量, 要获得如此大的表面三维形貌, 至 少需要花费若干小时. 与商用显微镜的测量结果 对比表明, 本文所提出的螺旋式扫描测量方法能 够实现表面三维形貌的精密测量.
|