|
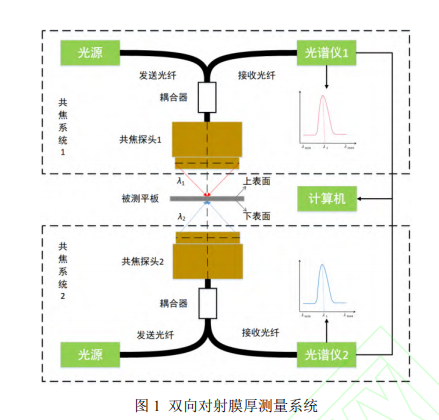
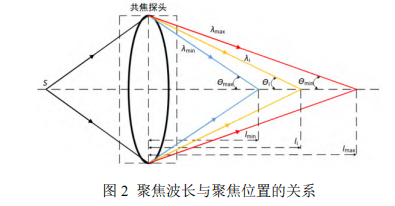
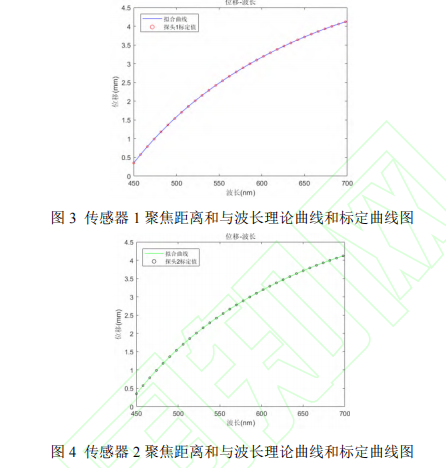
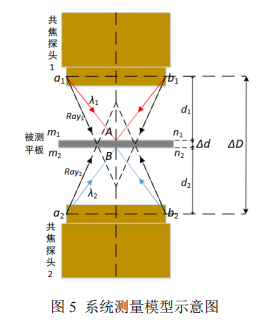
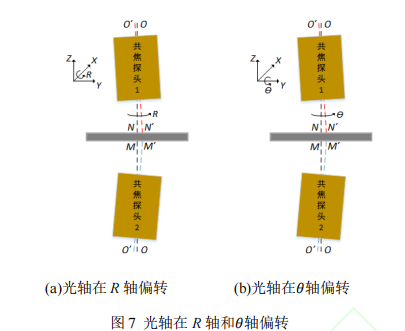
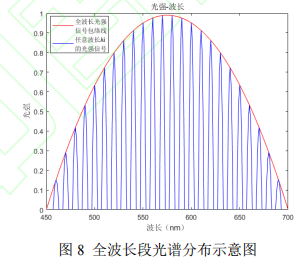
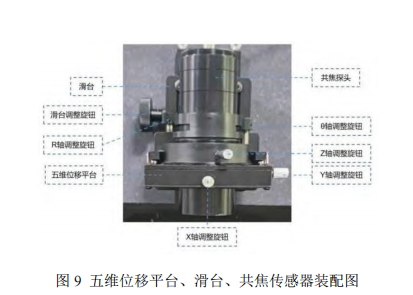
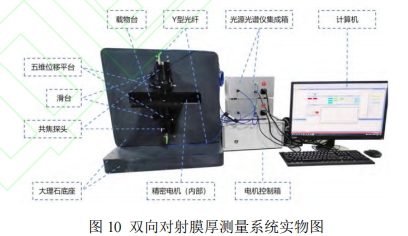
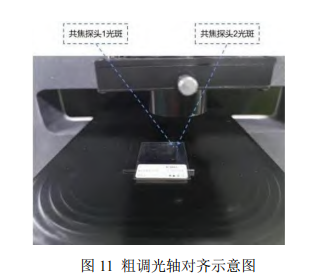
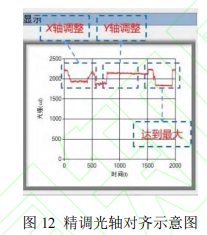
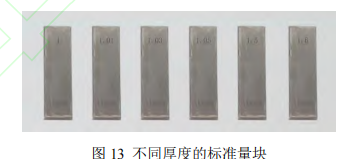
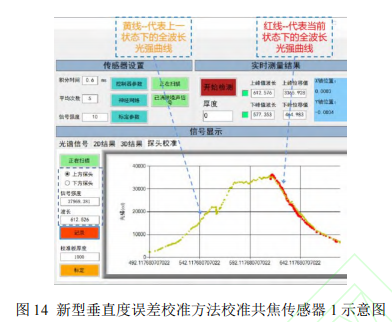
光谱共焦传感器光轴与被测平板间垂直度误差校 准方法0 引言 光谱共焦测量是一种高精度、高灵敏性,集便捷和轻量化一体的位移测量技术,广泛运用于机械制 造[1,2]、生命科学[3,4]、电子制造[5,6]、化学化工[7]、材料学[8]等诸多领域。为了实现更高效、高精度、非 接触式的测量,光谱共焦测量技术被提出。在测量过程中,被测样品的位移将通过接收器接收的分散光 的峰值波长来进行识别,通过波长与位移关系的解码,便可得到相应的位移值,而不是通过直接物理接 触或扫描的得到。 最近这些年,光谱共焦技术用于厚度测量、位移测量、表面粗糙度等的研究也很多。李春艳等推导 了透镜偏心与厚度测量误差之间的关系,并对比了偏心状态下与对中状态下的厚度测量值,验证了透镜 偏心对厚度测量的影响[9]。王津楠等设计了基于白光 LED 和光纤耦合器式小型化、低功耗光谱共焦位 移传感器,平均测量精度 1.8μm[10]。阮昊洋等提出一种将二元衍射透镜引入测量系统的方法,使得系统 平均测量精度可达 0.0462μm,轴向分辨率优于 0.2μm[11]。陈挺等基于 LabVIEW 平台,采用亚微米级高 精度光谱共焦传感器及高精度线性定位运动平台,实现对多种类型加工面的表面粗糙度非接触测量[12]。 在传统的光谱共焦双传感器对射式测量非透明薄膜厚度的模型中,是假定共焦传感器与被测平板中 心位置的距离不变,调节共焦传感器的倾斜来寻找确定波长的光强最大位置,即是垂直度最好的位置[13]。 然而,在调节共焦传感器倾斜时,共焦传感器与被测平板中心位置的距离也会发生变化,也就是对应聚 焦的波长会发生变化,操作中需要重新调节共焦传感器与被测平板中心的距离来保证波长不变,且由于 机械结构等各方面的原因,调节回该波长时候需要缓慢仔细的逼近,极容易发生调过或未达到该波长的 情况,操作繁琐复杂。 因此,本文提出一种新型共焦传感器光轴与被测平板的垂直度误差校准方法可解决这一问题,迅速 找到最佳垂直度位置。本文介绍了双向对射膜厚测量系统相关的基本原理,建立膜厚测量数学模型,阐 述了新型垂直度校准方法的原理,进行膜厚测量系统的搭建和实验操作,并对实验结果进行分析,验证 了本文新型校准方法操作的便捷性、实验的高效性,并同时拥有着很高的精度误差。 1 系统原理和方案设计 1.1 双传感器对射方案设计 1.1.1 总体方案 由于非透明平板具有不透光性,即无法使用单个共焦传感器发出的光线同时聚焦到非透明平板的上 下表面来获得上下表面的位置信息,进而计算出被测平板厚度,因此需要同时使用两个共焦传感器分别 位于被测平板的上下表面进行测量[14],如图 1 所示。 如图 1 所示的双向对射膜厚测量结构,该结构包含了以下几个系统组成:光源系统、光路传输系统、 共焦传感器系统、反射信号采集系统、信号分析处理系统。在光源系统中,由一个宽光源和冷却模块组 成,宽光源发射出具有一定波长范围的光,而冷却系统在负责光源的冷却,防止光源过热造成影响。在 光路传输系统,由光纤作为光的传输路径,由光纤耦合器代替共焦小孔作为选频作用,提高了光的传输 效率,减少光在传输过程中的损耗有利于提升系统的精度,并且光纤耦合器的装配要比共焦小孔转配简 单,使得系统结构更加紧凑有序。在共焦探系统中,由两个共焦传感器分别置于被测薄膜的上下表面, 经由共焦传感器色散过后的光会分别聚焦到被测薄膜上下表面,同时两个传感器会分别接收来自被测薄 膜上下表面反射回来的光。在信号采集部分,由两个光谱仪组成,其对反射回来的光谱信号进行采集。 在信号分析处理系统中,由上位机对两台光谱仪的光谱信号进行解码,分别获取不同光谱对应的位置信 息。 1.1.2 聚焦距离与波长编码关系 光谱共焦厚度检测的原理是利用聚焦位置信息与聚焦波长的一一对应关系,即编码功能。单色光透 过透镜后聚焦在光轴上的不同位置,当光谱仪接收到不同位置返回的光谱信号后,从信号中提取对应的 峰值波长即可获得对应的位置信息。 如图2所示[15],复色光源通过共焦传感器后,被分解为不同波长的单色光,其波长范围为𝜆min~𝜆max, 聚焦在光轴上𝑆1至𝑆2的范围之内,其最短波长𝜆min的聚焦距离为𝑙min,最长波长𝜆max的聚焦距离为𝑙max。 当被测样品置于𝑙min和𝑙max之间时,当样品发生位移时,通过分析不同位移的样品表面反射的返回光谱 信息,进而从信号中得到对应的峰值波长最终获得对应的样品表面的所处的位置信息。 通过标定实验[15]得到共焦传感器 1 的聚焦距离与波长的函数关系𝑙1(𝜆): 𝑙1(𝜆) = 𝑝1 × 𝜆 4 + 𝑝2 × 𝜆 3 + 𝑝3 × 𝜆 2 + 𝑝4 × 𝜆 +𝑝5 (1) 其中,𝑝1 = −2.983874 × 10⁻¹⁰,𝑝2 = 7.765702 × 10⁻⁷,𝑝3 = −7.829012 × 10⁻⁴,𝑝4 =3.695489 × 10⁻¹,𝑝5 = −66.14001. 共焦传感器 2 聚焦距离与波长的函数关系𝑙2(𝜆): 𝑙2(𝜆) = 𝑝1 × 𝜆 4 + 𝑝2 × 𝜆 3 + 𝑝3 × 𝜆 2 + 𝑝4 × 𝜆 +𝑝5 (2) 其中,𝑝1 = −3.323271 × 10⁻¹⁰,𝑝2 = 8.741189 × 10⁻⁷,𝑝3 = 8.893916 × 10⁻⁴,𝑝4 = 4.238980 × 10⁻¹,𝑝5 = −76.75128. 𝑙1(𝜆)和𝑙2(𝜆)的函数曲线如图 3、4 所示。 1.2 厚度测量模型 1.2.1 系统测量模型 如图 5 所示[13],双向对射膜厚测量系统由两个独立的共焦传感器组成,通过标准样板标定后获得 系统的共焦距离∆𝐷,再把被测平板放在系统测量范围时,共焦传感器 1 发出的波长为𝜆1的单色光聚焦 在被测平板上表面𝑚1𝑛1的 A 点处,其余波长的光无法聚焦只能形成弥散斑,A 点距离共焦传感器的 1 的聚焦距离即上表面位移值为𝑑1;同时,共焦传感器 2 发出的波长为𝜆2的单色光聚焦在被测平板的下表 面𝑚2𝑛2的 B 点处,B 点距离共焦传感器 2 的聚焦距离即下表面位移值为𝑑2,由前文得到的聚焦距离与 波长的编码函数关系𝑙1(𝜆)可知: 𝑑1 = 𝑙1(𝜆1) (3) 𝑑2 = 𝑙2(𝜆2) (4) 由上面两式和系统共焦距离可得被测平板的厚度为: 𝛥𝑑 = 𝛥𝐷 − 𝑑1 − 𝑑2 = 𝛥𝐷 − 𝑙1(𝜆1)−𝑙2(𝜆2) (5) 1.2.2 倾斜测量模型 如图 6 所示,当被测平板倾斜与共焦传感器之间发生相对倾斜时,共焦传感器 1 发出的波长为𝜆1的 单色光聚焦在被测平板上表面 A 点,共焦传感器 2 发出的波长为𝜆2的单色光聚焦在被测平板下表面 B 点处,由 AB 处的局部放大图可知,此时系统测量的被测平板厚度实际是 AB 间的距离𝛥𝑑1,而被测平 板的真实厚度是𝛥𝑑0,其两者存着这着一个三角函数关系: 𝛥𝑑0 = 𝛥𝑑1 ⋅ cos𝜃 (6) 其中𝜃代表被测平板与共焦传感器之间的相对倾斜角度。在精密测量中,假设所测样品的厚度为 𝛥𝑑0=1mm,如若要求测量精度在 1μm以内,根据要求其测量厚度的允许值为𝛥𝑑1 ≤ 1.001mm代入式(6) 计算得倾斜角需要满足𝜃 ≤ 2.563°。由此可以看出,要想系统测量结果达到较高的精度,倾斜角𝜃应尽 可能小,即共焦传感器和被测平板之间的垂直度越高越好。因此,共焦传感器和被测平板之间的垂直度 是影响精度的一项很重要的因素,采用科学、高效、操作方便的垂直度校准方法极为重要。 1.3 共焦传感器垂直度误差校准方法 被测平板与共焦传感器之间会存在水平轴上和俯仰轴上的相对倾斜[13]。首先分析第一种情况水平 倾斜,如图 7(a)所示,𝑂𝑁代表水平光轴,被测平板和共焦传感器之间在水平轴上存在相对倾斜,即𝑂𝑁 在𝑋𝑌水平面上绕着 Z 轴沿 R 轴水平旋转,此时共焦传感器 1 的光轴为𝑂 ′𝑁′。同理,共焦传感器 2 的光 轴为𝑂 ′𝑀′。 第二种情况俯仰倾斜如图 7(b)所示,𝑂𝑁代表水平光轴,被测平板和共焦传感器之间在俯仰轴上存 在相对倾斜,即𝑂𝑁在𝑍𝑋水平面上绕着 Y 轴沿𝜃轴水平旋转,此时共焦传感器 1 的光轴为𝑂 ′𝑁′。同理,共 焦传感器 2 的光轴为𝑂 ′𝑀′。 水平倾斜和俯仰倾斜本质原理是一样的,因此两种倾斜情况均可采用同一种校准方法即可。由于被 测平板和共焦传感器之间存在相对倾斜时,共焦传感器接收到被测平板表面的返回光的光强较弱,而当 共焦传感器的光轴完全垂直于被测平板时,此时共焦传感器接收到的返回光强最强。而找寻最佳垂直度 的关键就是如何找寻光强最大位置。 本文采用的新型校准方法,是通过找寻全波长上光强最大值的方法,来找寻最佳垂直度位置。该法 不需要缓慢调整结构使得当前波长逐渐逼近所需波长,有利的规避了共焦传感器与被测平板的相对倾斜 角度和两者间距离的耦合关系,迅速找到全波长段上光强最大,而当全波长的光强最大时,必定也是单 个波长上的光强达到最大,即此时共焦传感器与被测平板之间拥有最佳的垂直度。 如图 8 所示,该光谱分布曲线图中,红色曲线上的每个点都是对应一个波长下的光强信号,即该红 色曲线图是全波长上所有光强信号的包络线,当该曲线达到最大时,每个波长上对应的光强信号也将达 到最大,此时的位置即为共焦传感器与被测平板拥有最佳垂直度的位置。 2 系统的搭建和校准实验 2.1 硬件系统搭建 整个系统主要包括宽光谱光源、光谱仪、Y 型光纤、五维位移平台、滑台、共焦传感器、精密运动 控制电机、计算机等几个部分组成。 由于系统后续在进行垂直度校准和光轴时,需要对共焦传感器作准确的移动,因此本系统在搭建时 把五维位移平台下方连接滑台,再安装在减震的大理石上,而五维位移平台上方用于承载共焦传感器。 三者的装配关系如图 9 所示。 其中五轴运动方向分别为水平 X 轴、水平 Y 轴、竖直 Z 轴、绕 X 轴旋转 R 轴、绕 Y 轴旋转俯仰𝜃轴, 滑台运动方向为竖直 Z 轴。整个系统所使用的器件及其型号如表 1 所示。 根据前文分析的系统总体方案设计以及选定好的各模块器件,在具有减震功能的大理石平台上搭建 LMS-A-C11-S100-LE0.1-T-C1 的系统总体装配布局如图 10 所示。 2.2 光轴不齐校准 首先对光轴对齐进行粗调。把透光纸片放在载物台上,其聚焦的光斑在透光纸片上的分布如图 11 所示。交替调节五维位移平台上的 X 轴、Y 轴调整旋钮,观察纸片上两个共焦传感器的光斑位置变化, 直至调节至大致重合即可。 接着对光轴对齐进行精调。利用共焦传感器 2 发出的光线被共焦传感器 1 所接收的原理,当两个传 感器在 X 轴和 Y 轴存在偏移时,共焦传感器 1 接收到的光强较弱,且存在一定的噪声信号。然后交替 微调五维位移平台上的 X 轴、Y 轴调整旋钮,当观察到软件上显示的光强呈逐渐增值趋势,且此时无论 朝哪个方向调节调整旋钮,光强信号都不会再增大时,代表着光轴完成对齐,调整过程如图 12 所示。 3 实验验证 为确保实验的准确性和结果的科学性,本文采用 1mm的国标 0 级的量块作共焦距离标定参数,在 使用新型垂直度校准方法校准系统之后,分别测量 1.01mm、1.03mm、1.05mm、1.5mm、1.6mm五种 不同厚度的同样也是国标 0 级的量块,并对测量结果进行对比和分析。如图 13 所示为所使用的标准量 块。 3.1 新型垂直度误差校准方法 前文介绍了新型垂直度误差校准方法的原理,接下来介绍具体的操作步骤。注意此时是建立在已经 完成前文介绍的连接光谱仪、电机,载入参数文件等的步骤。把 1mm标准量块放在载物台上,拧动图 9 中的滑台调节旋钮调节共焦传感器 1 和标准量块之间的距离,使软件上呈现当前状态下的全波长段的 光强曲线图,点击记录按键记录下此时的曲线图;接着不断交替调节五维位移平台的 R 轴、θ轴调节旋 钮,改变 R 轴、θ轴上的相对倾斜角度,再拧动滑台调节旋钮,使软件上呈现调整后的全波长的光强包 络曲线图,与之前记录的曲线图相比较,若大于则记录为新的光强包络曲线图,若小于则不记录;不断 重复以上步骤直到不论朝哪个方向调节多少的 R 轴、θ轴调节旋钮,全波长光强包络曲线图都不会再比 之前记录的大时,即找到全波长上的光强最大位置,此时共焦传感器 1 与标准量块拥有最佳的垂直度, 调整完成后的软件界面如图 14 所示。注意:在整个调节过程中均可迅速操作调节旋钮即可,不必拘泥于某次调多了或是调少了而导致波长段上的差异,均能找到最佳垂直度位置,实验效率大大提升,且操 作简单。 同理,共焦传感器 2 也用同样的方法校准,调整完成后的软件界面如图 15 所示。 在校准完之后,点击标定按钮保存校准完之后的共焦距离标定参数文件。接着分别对厚度为1.01mm、 1.03mm、1.05mm、1.5mm、1.6mm的五种不同厚度的标准量块进行测量。具体测量方法为:在每个量 块 200μm×200μm的面积上测量 130 个点的厚度值后取平均值,重复五次再求平均值得到该量块的测量 厚度,把测量厚度与标准值相减之后得到误差精度。每个标准量块测量后的五组平均值如表 2 所示。 在实验效率上,对同一个传感器采用本文新型校准方法和传统校准方法分别进行五次校准,两种方 法校准所需要时间如表 3 所示。 3.2 测量结果分析 由表 2 和表 3 可知,新型校准方法校准后的系统测量结果精度很高,误差都在 1μm以内。且在具 体的实验操作上,相较于只能缓慢、靠手感调整机构且很容易发生调过或未达到所需波长的传统方法, 本方法可迅速调整机构且不必拘泥于调整时候调多或调少,迅速在全波长上找光强最大值,当全波长光 强形成的包络曲线达到最大值时,其中的每一个波长上对应的光强也相应的达到最大值,从而得到了最 佳的垂直度,实验效率平均提升 55%。因此本方法更具有科学性,实验的可行性,操作的简便性,同 时具有很高的精度误差。 4 结束语 垂直度误差校准是基于光谱共焦的双向对射膜厚测量系统中的一项重要任务。分析了共焦传感器与 被测样品之间可能发生的倾斜情况和对测量精度的影响,利用全波长上找寻光强最大位置的新型垂直度 误差校准方法对搭建的测量系统进行校准,该法在调节机构时可忽略每次调节之后波长段上的差异,迅 速在全波长上找到光强最大位置,即共焦传感器和被测样品之间最佳垂直度位置,有利的解决了传统方 法只能缓慢仔细的调节机构且容易发生调过或达不到所需波长的问题。通过对五种不同厚度样品的测量 结果表明,本文校准方法能够得到很好的校准效果,校准后的系统测量样品精度均在 1μm以内,且操 作简便,校准效率提升 55%,对光谱共焦的双向对射膜厚测量系统具有重要意义。 |