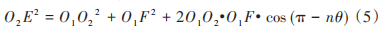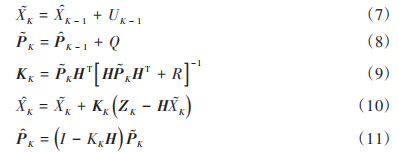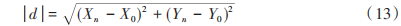|
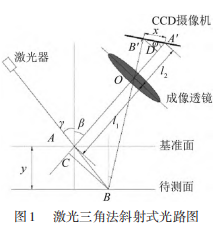
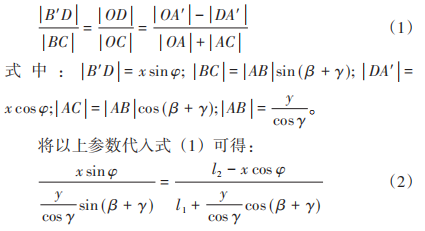
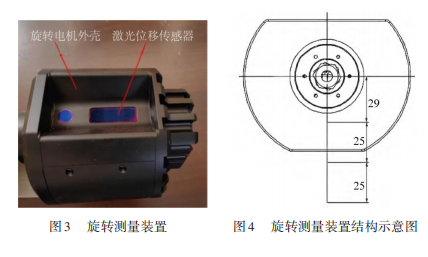
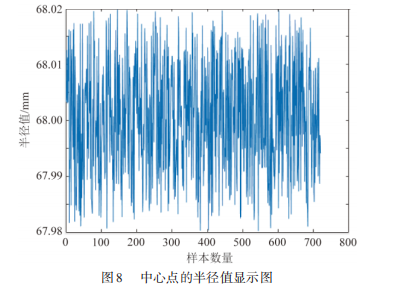
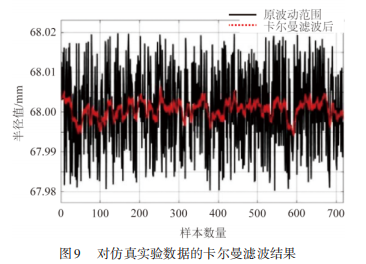
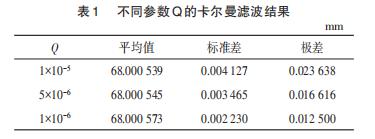
一种基于卡尔曼滤波的自由曲面扫描测量方法0 引言 受限空间的内腔高精度测量是现代装备设计和运行 检测的重要手段,是现代制造业发展的重要基础。然而 在针对自由曲面内腔的测量上,一般存在两种测量方法, 一种是传统的机械测量方法,如气动塞规法等,这类方 法存在着测量误差大,测量时间长以及自动化程度较低 等缺点。另一种方法是采用光学测量的方法,如激光相 位法、激光脉冲法、激光三角法等,测量精度高,适应 性强,自动化程度高,是现在内腔高精度测量的主要发 展方向[1-5]。对于自由曲面的内径测量,受测量对象的限 制要求测量装置的结构小,但是自由曲面导致测量范围大,以必须要用到激光头进行扫描测量。 此外,在光学测量的过程中往往存在着系统噪声: (1) 由于测量过程中测量仪器存在抖动而产生外界噪声 误差;(2) 激光头测量出来的数据本身存在精度误差; (3) 测量系统因为旋转装置带来的抖动,导致中心位置 存在偏差。 卡尔曼滤波是一种在变化的数据中去除高斯噪声并 对未来系统进行预测的算法,该算法具有预测性和实时 性的独特优势,它在提高测量数据准确性方面有很多应 用[6-10]。2017年,梁俊元等[8]为了验证卡尔曼滤波在激光 三角法测量中是可行的,对表面粗糙度不同的两种对象分别进行测量和实验仿真验证,发现卡尔曼滤波算法能 有效的提高传感器采集数据精度。Xiaobin和于佳禾分别 利用自适应卡尔曼滤波技术和标准卡尔曼滤波技术应用 于激光雷达和双飞秒激光的测量上,其中Xiaobin将测量 范围的精度提高了 2 倍,于佳禾将测量的标准差降低了 近一个数量级[9-10]。 综合上述情况,本文采用了具有非接触、稳定性高、 易与计算机结合等特点的激光位移传感器来测量位移, 并设计了一套基于激光三角测量原理的内径测量系统, 该系统通过扫描测量的方式得到曲面的相关数据信息, 并还原内腔的曲面形貌。本文将卡尔曼滤波应用在新型 自由曲面内径的测量系统上,通过构建蒙特卡洛模拟框 架,模拟了 720 组测量数据结果,再基于测量数据结果 建立一维的卡尔曼滤波模型,利用卡尔曼滤波技术对数 据进行去噪优化处理,在保证精度要求的同时,减小因 随机噪声对系统产生的误差,从而提高测量数据的精度、 提升测量效率。 1 激光三角法的测量原理 激光位移传感器是一种基于激光三角测量原理[11-12] 的测量仪器。激光三角法将激光器以一定角度将光源投 射在测量物体表面,光束在物体表面进行反射和散射,再通过透镜将反射光汇 聚在光敏元件 CCD 摄像 机上,通过正弦定理可 以由光斑的移动距离计 算出被测距离的偏移距 离。根据测量光路的不 同,一般有直射式和斜 射式两种方式,本文采 用的是斜射式,如图 1 所示。 图 1 中:γ 为入射角,β 为反射角,φ 为散射光束与 CCD 摄像机之间的夹角,l1为入射点 A 到成像透镜的距 离,l2为成像点 A′到成像透镜的距离,C、D两点分别为 垂足。y为偏移距离,x为光斑在CCD摄像机上产生的偏 移量。 由三角形相似原理可得: 则偏移量y的表达式为: 2 内径测量系统的原理与方法以及误差分析 2.1 测量结构与方案设计 本文研究对象的自由曲面形状如图 2 (a) 主视图所 示,所测自由曲面为一段圆弧形曲面。本文设计测量曲 面内径的定心测量装置的结构如图2所示。 定心测量装置由激光位移传感器、调节悬臂、联轴 器、旋转布进电机、旋转编码器、定轴轮组、器件保护 罩和升降台等几部分组成。联轴器前端与调节悬臂配合, 调节悬臂上有微调旋钮,用于精细调节。联轴器和升降 台两侧装有定轴轮组,用于保证测量系统与待测管道的 轴线平行,其中定轴轮组由 4 根末端装有滚动齿轮的伸 缩承重杆组成。当测量装置通过拉机进入到管道指定位 置后,定轴轮组由电机控制同时进行伸缩,直至滚轮与 两侧的管道内壁精密贴合。固定在底座的升降台可带动 测量装置的整体上下偏移,定轴轮组配合升降台的上 下移动,避免在测量的过程中产生倾斜、滑动、偏移 等现象。 激光位移传感器作为该测量装置中唯一测量数据的 光电器件,决定了后续测量圆弧的半径值是否准确。 旋转测量装置如图 3 所示。选用激光头的基准距离为 25 mm,测量范围为25 mm,旋转电机中心和激光头的距 离为 29 mm,旋转测量装置结构如图 4 所示,轮廓测量 精度为±0.02 mm,空间分辨率为3 200点/周转率。 2.2 测量原理 该系统的测量原理是通过数学计算的方法寻找所测 弧面圆心,使激光位移传感器达到测量弧面半径的目的。 首先通过定轴轮组使旋转电机轴心与弧面圆心处于同一 轴线上,再通过控制升降台偏移的方式,将电机旋转的 轴心与所测弧面圆心进行重合。此时激光位移传感器所 测量出来的值即为弧面的半径值。 其中 O2为管道弧面的轴心,O1为电机旋转的轴心, r1为电机轴心到激光测距传感器之间的距离,可以直接 通过调节悬臂读出,E 点为测量装置初始测量的点。由 原理图可知,E 点为过 O1O2连线的点,测量值为 mi ,F 为截面上任意的一个测量点,测量值为 mi+n,nθ 为 E 点 到 F 点的转动角度值,可通过旋转电机控制,数值可直 接读出,α为△FO1O2的内角,如图5所示。 由测量方案可知,E 点为初始测量的点,也即相对 于基准地面竖直向上测量的点,将所有激光传感器测量 的数据分析易知,E 点的值为所有弦长测量最小的值, 假设管道圆弧半径为d: 再通过控制旋转步进电机,旋转固定角度 nθ 后测 量,此时测量值为mi+n,则: 式中:O2E长度为d;O1F = mi + n + r1 。 联立式 (4) ~ (5) 求得d和O1O2的值。此时激光器 旋转电机的轴心需要偏移的距离为O1O2。 2.3 误差分析 激光旋转测量中的转动、定位偏差对测量结果带来 的影响是不可避免的。对误差的来源进行定性分析可以 有效地减小误差,提高测量精度[13-14],对误差的来源分 析如下。 (1) 测量设备带来的误差 此类误差包括激光位移传感器本身由于制造工艺带 来的误差、测量装置安装带来的误差、测量装置老化和 磨损带来的误差、装置测量过程电机抖动带来的误差。 (2) 测量环境带来的误差 在测量的过程中,被测对象的内腔环境也会对测量 系统带来误差。可细分为被测对象的内壁光滑程度、被 测对象的表面倾斜度和粗糙度、以及在测量过程中外界 是否存在电磁的干扰等因素。 (3) 测量方法以及人工带来的误差 旋转测量中由于旋转电机的步距角不可能无限小, 导致采集的数据结果是有限的,数据的精度也会由于采 集数据的限制而产生误差。在对测量装备的安装时,需 要人工对设备进行调试和安装,这些人工操作也会产生 人工误差。 对于系统产生的误差,其表现都是通过最终的测量 数据结果表现出来,通常可以在测量之后通过建立误差 模型的方法来利用软件和算法对误差进行补偿,从而减 小这些误差带来的影响,达到提高测量精度的目的。 3 标准卡尔曼滤波技术的测距方法建立 3.1 模型的建立 为了减小在激光测量过程中误差对测量结果的影响, 建立基于标准卡尔曼滤波技术的自由曲面测量系统的误 差模型。本文直接从传感器的测量数据结果入手,建立 误差模型如下: 式中:ZK为系统观测量,即 K 时刻传感器的测量值;H 为观测方程的参数矩阵;XK为实际的位移值;VK为 K 时 刻的测量噪声。 由于测距实验系统中的观测数据仅为距离信息,是 一个一维的离散控制过程的系统,所以系统的参数矩阵 H为1。 3.2 卡尔曼滤波方法的实现 为了对传感器的测量数据结果进行去噪处理,将式 (6) 中模型建立的观测方程应用于卡尔曼滤波,卡尔曼 滤波的迭代更新方程如式 (7) ~ (11) 所示。 其中预测和估计分别用顶标~和^来表示。式 (7) 表 示由 K-1 时刻的最优估计值来预测 K 时刻的结果,由于 没有控制量的输入,所以 UK-1为 0;式 (8) 表示由 K-1 时刻的协方差矩阵 PK - 1预测 K时刻的协方差 PK,Q为测 量的过程噪声;式 (9) 表示对卡尔曼增益KK的计算,R 为 K 时刻的测量噪声;式 (10) 表示用观测信息对 K 时 刻的估计结果进行修正,得到 K 时刻的最优估计值;式(11) 表示对误差协方差的更新。式 (7) ~ (11) 完成 了从上一时刻到下一时刻的迭代运算,同时式 (8)、式 (11) 保证了滤波算法的持续性和递归性。 4 测距模拟实验以及仿真结果分析 4.1 蒙特卡洛法的模拟仿真步骤 蒙特卡洛模拟法 (Monte Carlo simulation) 是一种以 概率统计理论为指导的数值计算方法,其广泛应用于数 学、物理和日常工程等方面的问题求解中[15-16]。该方法 可以通过参数化信息来进行大量的数据模拟,得出所需 解决对象的模拟统计结果。用仿形测量建立了标准的被 测对象形状信息,本文所研究的对象为激光位移传感器 测量得到的半径值,所以通过建立噪声偏差范围来模拟 测量半径的数据结果。 量半径的数据结果。 蒙特卡洛算法用于实现激光位移传感器的测量范围 模拟实验,范围模拟的流程如图 6 所示。仿真实验过程 如下。 令电机旋转中心的偏差轨迹为:以原点 (0,0) 为圆 心,半径为 0.02 mm 的圆内。测量系统做 360°旋转采集 管道内径数据,电机旋转的步距角为 θ,在设定的中心 点偏移范围随机投放点为360/θ个点,作为电机运动的中 心点位置,根据每个变化后的中心点可以得到相应的传 感器测量的管道圆弧半径值,重复多次,即可得到多个 内径值。 首先,计算出标准圆上每个旋转步距角的极坐标点, 如式 (12) 所示。 R为待测管道圆弧的标准半径;n为转到的第几个步 距角;θ 为步距角;(Xn,Yn ) 为第 n 个步距角的标准圆 上的点的坐标值。 然后计算每个旋转步距角的标准圆上的点的坐标值 与相应投放点的距离,得到所测得的半径值。 式中:(X0,Y0 ) 为投放点坐标值;(Xn,Yn ) 为第n个步 距角的标准圆上的点的坐标值;d为两座表之间的距离, 即半径值。 用蒙特卡洛模拟法将旋转电机的中心随机投放在设 定的范围内,分为以下几个步骤,如图6所示。 4.2 模拟测距仿真结果 本次仿真,设待测管道标准内径值为 68 mm,旋转 步距角为 0.5 °,可得到的激光位移传感器的测量次数为 720次,即模拟的样本数量为 720个,投放 720个随机中 心点到半径为0.02 mm的圆的偏移范围内 (此0.02 mm的 偏差范围即我们模拟激光位移测距仪的精度范围),将这 些点当做旋转电机的中心点。如图7所示。 再通过仿真模拟,得到每个中心点生成的半径值数 据 如 图 8 所 示 , 可 以 得 出 这 720 组 数 据 的 平 均 值 为 68.000 518 mm,数据的标准差为0.010 307 mm。 4.3 基于卡尔曼滤波的实验结果分析 由蒙特卡洛模拟框架得到的数据是一组离散的数据, 由卡尔曼滤波的推演算法可以知道,此算法为一个递推 算法,根据得到的数据就可以进行滤波的处理,但是在进行滤波处理前需要设置初值 X (0),测量噪声 R 和过 程噪声 Q。X (0) 的数据通常设置为第一组数据的值, 测量噪声 R 的值是测量系统本身的观测量,可由原始数 据的方差给出,过程噪声 Q 为经验值,是根据滤波后最 优状态估计值的准确程度及滤波去噪效果的好坏主观给 出。而在实际应用中,可以通过大量的数据采集以及在 MATLAB 平台上的仿真分析,对 Q 和 R 的值进行选取, 来达到滤波收敛和去噪的最佳效果。 仿真模拟半径值的实验数据未经滤波处理和滤波 处理后的结果如图 9 所示,表 1 列出了对于图 9 不同参 数的卡尔曼滤波的处理结果。由表可知,经过卡尔曼 滤波算法处理后的结果,测量得到的平均值变化不大, 但是标准差和极差都减小了近 50%,可以看出测距结 果精度有着明显的提升。由仿真模拟得到的原始数据 可知,半径值的波动范围为 67.98 mm 到 68.02 mm,数 据的平均值为 68.000 518 mm,标准差为 0.010 307 mm, 方差为 0.000 106 mm,极差为 0.039 609 mm。当假设 Q = 1×10⁻⁶ mm 时 , 经 过 滤 波 处 理 后 , 数 据 的 平 均 值 为 68.000 565 mm, 标 准 差 为 0.002 230 mm, 极 差 为 0.012 500 mm。由图9和表1的结果不难看出,经过卡尔 曼滤波处理后的数据,范围的平均值变化没有很明显, 但是标准差和极差的变化是比较明显的,它表明卡尔曼 滤波算法对距离结果的准确程度的影响仅为 0.01 µm, 但是对于方差较大的数据误差具有很好的过滤效果,能够 将数据的精度范围提高近50%。如此表明本文涉及的卡尔 曼滤波算法对于提高传感器的数据精度具有明显的效果。 5 结束语 本文针对在受限空间的内腔高精度测量过程中存在 测量方法困难、测量数据结果难以到达测量精度要求等 问题,基于三角测量法的测量原理,设计了一套应用于曲面内径的测量系统,采用几何定心的方法将旋转测量 的中心点与被测弧面圆心重合。通过分析自由曲面内径 的测量过程,得出影响其测量精度的因素,提出了一种 基于卡尔曼滤波器技术对测量数据进行滤波处理的方法。 在 MATLAB 中进行距离测量的仿真模拟实验,实验结果 表明卡尔曼滤波技术能将测量数据的精度范围提高近 50%,对于测量过程中的系统噪声具有明显的滤除效果, 能有效地提高激光位移传感器的测量精度,验证了该方 法的可行性,可应用在高精度的工程测量中。 |