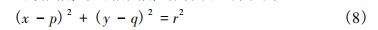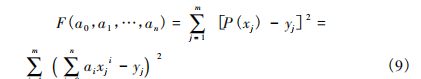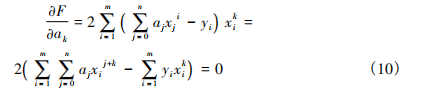|
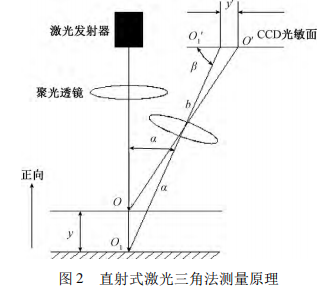
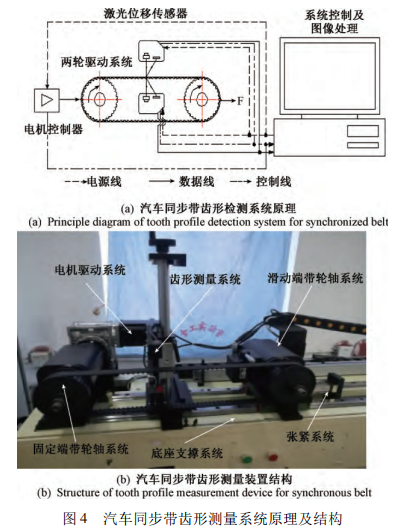
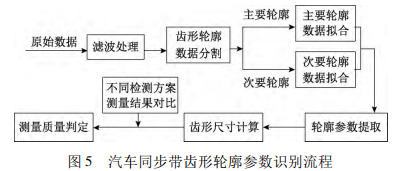
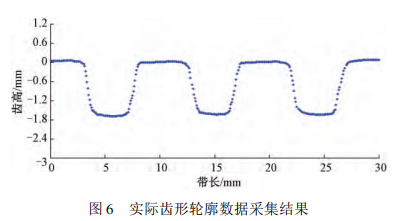
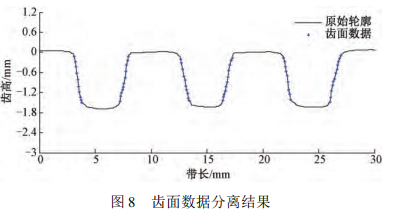
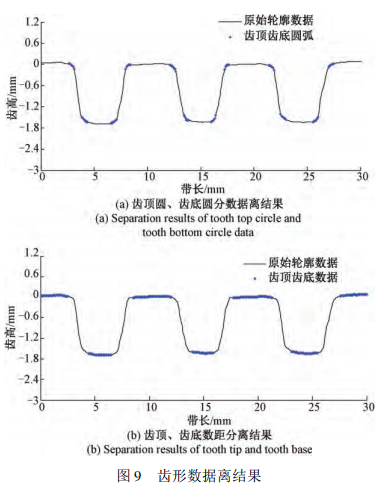
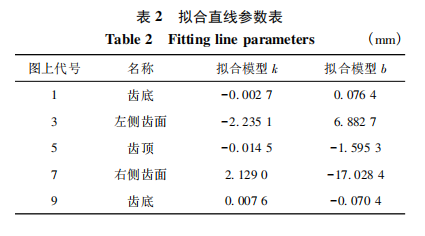
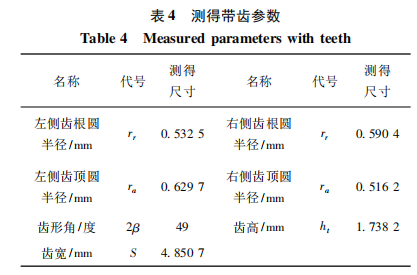
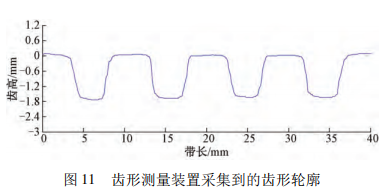
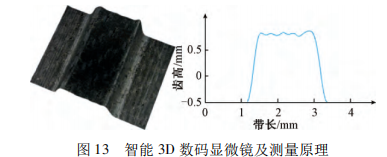
基于激光三角法的汽车同步带齿形轮廓参数测量0 引 言 汽车同步带是依靠带齿与带轮轮齿啮合传递运动和 动力[1],带齿齿形尺寸精度直接影响带传动过程中的载 荷分布和啮合干涉,齿形尺寸偏差会导致传动过程中齿 面磨损,影响传动平稳性和带的使用寿命并产生较大的 冲击噪声[2]。带在生产过程中由于是复合性橡胶材料通 过模具硫化加工成型,因此模具的磨损、压力和成型温度 等会导致成型后的带齿齿面存在一定的尺寸偏差,成型 过程中的模具与带齿包布之间的气泡和杂质等会导致带 齿齿面存在明显凹坑缺陷[3]。目前国内胶带生产企业对 带齿形进行检查时依靠投影测量方法进行抽检[4],带齿 型投影检测设备如图 1 所示,该方法在检测前需对同步 带进行切片处理,只能检测单一齿侧面,检测效率低、人 为影响因素大。同时难以检测带宽方向上的表面凹坑等 缺陷。 激光三角法由于检测速度快,检测效率高,被逐渐应 用在齿轮齿型、螺栓螺纹等常见工业零件的检测技术中。 宋丽梅等[5]根据激光三角法检原理研发出齿轮齿向检测 系统,该系统对齿轮螺旋线测量结果与金量测量系统检 测结果误差仅为 2 μm,能够满足工业中齿轮高精度无损 检测要求。孙兴伟等[6]结合激光三角法原理设计了螺纹 测量方案,通过对检测到的螺纹轮廓数据点进行滤波处 理及分段拟合,实现了螺纹参数的自动化测量,误差不超 过 0. 017 mm。訾豪等[7]将激光三角法应用在蜗轮的齿 型和齿距偏差,并完成了检测装置构建,理论测量精度为 0. 2 μm,通过对蜗轮的齿形、齿距偏差算法的设计,实现 了高精度、快速测量。 随着汽车同步带传动性能要求的不断提高,对带的 齿形检测效率和精度也提出了更高的要求,本文利用激 光三角法[8-10]设计了汽车同步带带齿自动检测装置,采 用改进的斜率差分算法对测量数据进行分割,通过最小 二乘拟合法得到同步带带齿的齿根和齿顶圆角、齿宽、齿 高等轮廓参数。据国内相关文献检索结果表明,这是国 内首次利用激光三角法进行同步带齿形快速检测的相关 研究,为汽车同步带加工精度和传动平稳性的提高提供 了检测基础[11-13]。 1 激光三角法检测原理 激光三角法是光电非接触检测领域中常用的测量 方法,被广泛应用在位置、距离及轮廓测量方面[15],因 其在测量时激光器发射的入射光线与被测物体表面形 成的反射光线会构成相应的三角形,故被称为激光三 角法[16-19]。激光三角法的检测系统主要由激光发射 器、聚光透镜、成像透镜及线阵 CCD 光敏面构成,直射 式激光三角法入射激光与被测表面垂直光路结构设计 简单、放大倍数高,更适用与工业零件轮廓的测量,其 测量原理如图 2 所示[20-21]。 如图 2 所示,激光发射器发射出的激光在聚光透镜 的汇聚作用下沿垂直于参考平面的方向入射到被测物体 上交点为 O,与参考平面交点为 O1,点 O 处的漫反射光 通过成像透镜汇聚在线阵 CCD 光敏面上形成像点 O',点 O1 在光敏感面上形成像点 O'1,光路系统中入射激光束 与反射光束之间所成夹角为 α,反射光束与线阵 CCD 光 敏面之间所成夹角为 β,O1 点与成像透镜之间的距离为 a( 即: 物距) ,O'1点与成像之间的距离为 b( 即: 像距) ,O' 与 O'1点之间的距离 y'可通过光电信号转换后直接得到, 故根据三角形相似原理可知 O 点到 O1 点的真实距离 y 满足函数关系式: 通过式( 1) 对被测轮廓上的点逐个进行求取,即可 由数据变化情况描述出轮廓形状的变化情况。 2 汽车同步带齿型参数及测量方案 2. 1 汽车同步带齿形参数 ZA 型汽车同步带由于结构简单,加工方便,是目前汽车正时系统传动中广泛应用的同步带类型,文献[14]中 ZA 型汽车同步带齿型结构如图 3 所示,主要的结构参数 包括齿顶圆角 ra、齿根圆角 rr、齿形角 β、齿高 ht 等,其具体 尺寸如表 1 所示。由汽车同步带齿型结构可以看出带齿 主要由齿底和齿顶处的直线、齿面斜线以及齿根齿顶处的 圆角组成。其中齿根、齿顶和齿面是构成齿型的主要图 元,直接影响传动性能的齿高、齿宽等参数,即由这些主要 图元组成标准齿廓中齿底和齿顶的斜率为 0,两侧齿面的 斜率为±2. 747 4; 齿根齿顶圆角在齿廓中主要起过渡作用, 可减小齿根处的应力集中并降低模具加工难度,属于次要 图元,齿根齿顶圆角半径均为 0. 51 mm,斜率为 0. 7。 2. 2 汽车同步带齿形测量装置 基于激光三角法设计的汽车同步带齿形检测系统基 本原理如图 4( a) 所示,装置齿形测量结构如图 4( b) 所 示,主要由固定端带轮轴系统、电机驱动系统、齿形测量 系统、滑动端带轮轴系统、底座支撑系统和张紧系统等组 成。固定端带轮轴系统和滑动端带轮轴系统构成两轮传 动系统,其中滑动端轴承座位置可根据被测同步带中心 距的不同对进行调节,并与张紧系统相连实现对同步带 的张紧; 本装置对同步带的张紧主要是通过丝杠调节滑 动端带轮轴系统位置进行加载,并通过拉力传感器进行 控制张紧力大小。 测量时通过丝杠调节带的张紧力到合适大小,通过 伺服电机驱动两轮传动系统使带进入平稳运动状态,通 过激光位移传感器以采样频率 f 测量齿面和带背的位移 参数,以齿面测量起始激光光斑中心为原点 O,沿带直线 运动方向为 x 方向,垂直于带运动向为 y 方向,随着同步带的直线运动依次可以采集到齿面上的一系列点 P1( x1, y1 ) ,P2( x2,y2 ) ,…,Pi ( xi,yi ) ,设同步带的线速度为 v,在 伺服电机的控制下相邻点沿 x 方向距离相同均为 v /f。 为确保齿形测量时同步带处于低速平稳运动状态,装置 对汽车同步带实际驱动转速为 1 r /min,当实验用带轮齿 数为 32 时带移动的线速度 v = 5. 08 mm / s; 激光位移传感 器采样频率 f = 100 Hz,测量精度可达±0. 001 mm,采样中 心距离为 40 mm,测量范围为±10 mm。 3 汽车同步带齿型轮廓参数识别 对汽车同步带测量得到的轮廓数据点进行整体拟合 效率低,速度慢,参数提取困难不适合快速检测。因此需 要进行测量数据分割,常见的分割方法有斜率差分和曲 率差分等,由于同步带带齿齿面为尼龙包布,表面粗糙, 带齿尺寸较小,采用曲率差分算法难以准确的进行测量 数据分割。本文利用同步带的斜率变化规律找出齿面与 齿顶齿根圆角特征点,通过改进的斜率差分算法对齿形 轮廓数据进行分割,将复杂的齿形轮廓数据点分解为简 单的几何图元数据,有效降低了齿形轮廓的拟合难度,测 量轮廓数据点的分割流程如图 5 所示。 3. 1 基于采样频率的斜率差分数据分割改进算法 设 P1( x1,y1 ) ,P2( x2,y2 ) ,P3( x3,y3 ) ,…,Pn( xn,yn ) , ( i = 1,2,3,…,n) 为测量得到的齿型轮廓点,如图 6 所 示,则可由式( 2) 和( 3) 求得相邻点的斜率分别为: k1,k2, k3,…,ki,( i = 1,2,3,…,n) 记相邻 k 的差值的绝对值为齿型斜率差: 由于 ZA 型汽车同步带标准齿形齿根圆角两端点连 线的斜率为 0. 7,齿面斜线斜率为± 2. 747 4,理论上汽车 同步带齿型斜率差最大值位于齿面斜线与齿根和齿顶的 圆弧交点处,故为分割测量数据可先通过在一个齿形的 轮廓数据内找到斜率差最大值来实现。由于同步带齿型 为左右对称结构,因此也可以简化为半个齿型内的斜率 差最大值的求解。由于同步带齿面为包布材料粗糙,因 此测量时由于包布表面结构会导致齿面与齿根、齿顶处 圆角斜率值存在一定偏差,所以在半个齿形范围内应求 出两个极大值来提取齿面与齿根、齿顶处圆角上的交点。 式中: Pb 为一个带齿的节距; f 为传感器采样频率; v 为带 直线移动速度。 由式( 5) 求出最大值点 Pmax1,将其从点序列中提取 出,再由式( 5) 求出剩余点中的最大值点 Pmax2,则 Pmax1、 Pmax2即齿根齿顶圆弧与齿面斜线的两个交点。斜率差及 提取到交点如图 7 所示。针对后续对齿形圆角数据的提 取,应区分 Pmax1( x1,y1 ) 、Pmax2( x2,y2 ) 对应齿根圆角还是 齿顶圆角位置,若 y1 - y2 >0,则 Pmax1为齿根圆角,否则相 反。两交点 P1 P2 之间的线段为齿面斜线,提取出的齿 面轮廓点如图 8 所示,提取出齿面轮廓点后需进一步将 齿根齿顶圆角轮廓点分割出才能得到齿顶和齿顶轮廓直 线,为了快速分割齿顶和齿顶圆弧轮廓,本文提出了一种 基于采样频率的斜率差分改进算法。由于齿根、齿顶圆 弧弧长在 x 方向投影为 L,在激光采样频率为 f 的条件下 可得弧长 L 上的轮廓点数量为: 为了实现快速分割,若 y1 -y2 > 0 可以直接判断齿根 圆与齿面交点的前 N 个点为齿根圆角,齿顶圆与齿面交 点的后 N 个点为齿顶圆角; 否则,齿根圆与齿面交点的后 N 个点为齿根圆角,齿顶圆与齿面交点的前 N 个点为齿 顶圆角。识别得到的齿根齿顶圆角轮廓点如图 9( a) 所 示,则剩余轮廓点即为齿顶和齿根轮廓数据点,如图 9 ( b) 所示。通过 y 方向坐标值即可区分齿根齿顶数据。 3. 2 测量结果拟合方法 通过数据分割后得到各个图元轮廓数据后,还需要 对这些轮廓数据进行拟合才能得到轮廓参数和齿型参 数。ZA 型汽车同步带齿形数据中齿顶、齿底和齿面为直 线,方程可写为: 式中: k 为直线的斜率; b 为截距。二者数值的大小由被 拟合直线与 x 轴夹角和直线所处的位置决定。 齿顶圆角与齿根圆角均为圆弧,方程为: 式中: ( p,q) 为圆心坐标; r 为被测圆角半径。 由于最小二乘法是通过求解最小误差平方和来获取 数据最佳匹配函数,能够快速的进行直线和圆弧拟合。 取数据组( xj ,yi ) ( j = 1,2,3,…,m) ,求该组数据满足系 数为 ai ( i = 0,1,2,…,n) 且次数不超高 m-1 的多项式,根 据最小二乘法求解原理,引入函数 F( a0,a1,…,an ) 满足 式( 9) : 当 F ( a0,a1,…,an ) 为最 小 值 时,得 到 的 多 项 式 P( x) =∑ n j = 0 aj xi ( n ≤ m - 1) 为最佳拟合多项式,故对函数 F( a0,a1,…,an ) 求偏导得到 n + 1 个方程: 通过对( 10) 式中 n + 1 个方程联立求解即可得出 ai ( i = 1,2,3,…,n) ,进而得到的拟合多项式为: 采用该方法分别对 ZA 齿形的齿面直线、齿顶圆角、 齿根圆角、齿顶及齿底进行拟合,拟合结果与原始数值对 比如图 10 所示,通过拟合得到的直线和圆弧的轮廓参数 如表 2、3 所示,计算得到的同步带齿型参数如表 4 所示。 4 测量结果分析 采用研制的汽车同步带齿形测量装置对带宽为 19 mm齿数为 99 的 ZA 型汽车同步带进行测量,激光位 移传感器采样频率为 100 Hz,试验用带轮齿数为 32,带 轮转速为 1 r /min,带移动的线速度为 5. 08 mm / s,完成整 根带上所有带齿齿形测量所需时间约为 186 s,装置采 集到的去噪后的带齿轮廓如图 11 所示。为判定装置系 统误差对测量结果的影响,取测得的 12 个连续带齿齿高 ht,其尺寸分布如图 12 所示,均值为 1. 708 3 mm,最大齿 高值为 1. 743 2 mm,最小齿高值为 1. 692 9 mm,齿高偏 差为 0. 050 3<0. 1 mm,满足齿高测量要求。 为了判定本文所设计的汽车同步带齿形测量装置测 量结果的准确性和快速性,将测量结果与超景深显微镜 测量 结 果 进 行 对 比 分 析。图 13 所 示 为 德 国 莱 卡 DVM2500 超景深显微镜测量得到的单一带齿 3D 结构和 截面轮廓数据。测量得到的参数与汽车同步带齿形测量 得的齿形参数进行对比结果如表 5 结果。 从表 5 可以看出采用激光三角法测量结果与商用超 景深显微镜静态测量结果基本一致,直线轮廓检测偏差 小于 0. 03 mm,圆弧轮廓检测偏差小于 0. 05 mm,误差较 小,在快速测量的同时保证了测量精度。 5 结 论 针对汽车同步带检测效率低、速度慢的问题,基于激 光三角法设计了汽车同步带齿形测量装置,针对 ZA 型 汽车同步带齿形特点,通过分析齿形结构提出了一种基 于采样频率的斜率差分数据分割改进算法,将带齿齿形 分为直线和圆弧等基本图元结构,通过最小二乘拟合得 到了轮廓数据和齿型参数,通过对同步带齿形检测对比 试验,结果表明所提出的测量方法直线检测误差小于 0. 03 mm,圆弧误差小于 0. 05 mm,能够快速准确的进行 汽车同步带的带齿齿形检测。 |