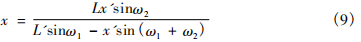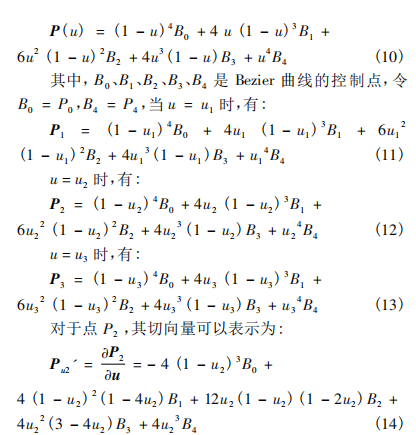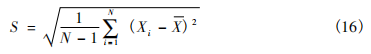|
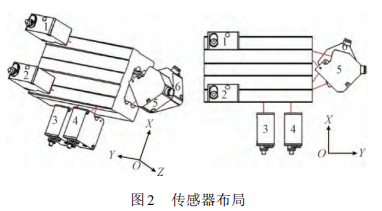
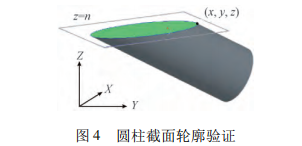
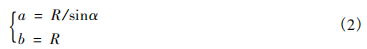
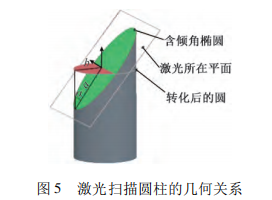
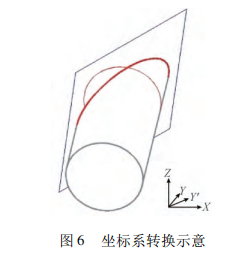
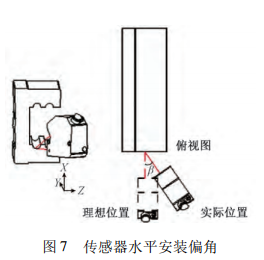
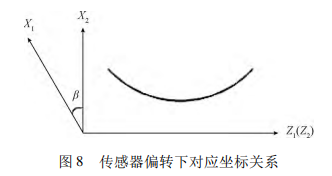
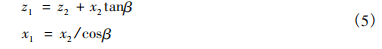
滚珠滑块型面测量的误差分析及试验验证0 引 言 随着数控机床及精密加工技术的发展,加工过程 中对机床导向系统的要求越来越高,对滚动直线导轨 副的使用越来越广泛。滑块作为滚动直线导轨副的重 要构件,其几何 /型面精度直接影响导轨副使用性能与装配尺寸[1]。 对于滑块的型面检测,在企业内通常使用中径检测 量具,测量的量比较少。2015 年叶飞原等人[2]研制出了 滚动直线导轨副滑块精度检测仪,可以实现自动化测量, 但是在功能上只能代替中径检测量具; 2015 年赵顺利等 人[3]研制的滑块专用检测装置大大提高检测效率,但无 法准确获取滚道的廓形; 2017 年杜坤等人[4]提出了相关的激光测量方法,但没有进行有效建模,没有涉及误差的 分析和试验验证。 对于激光测量过程中的误差研究,2003 年吴剑锋 等人[5]研究了激光三角法测量对实际测量的数据进行最小二乘拟合,可以得到线 性关系式 A、B、C、D、E 5 个系数的数值。对于直角坐标 系的 5 个变量,由于标准圆柱的半径已知,但是安装偏角 为未知量,这样还存在 5 个未知数 z0、x0、a、θ、β,求解上 式可以得到 5 个未知数,从而计算出传感器光线的射出 方向与传感器的运动方向之间的夹角 β。 中存在的误差,侧重于 多因素的理论分析,没有涉及传感器与被测物几何关 系带来的误差; 2015 年孙斌等人[6]对激光位移传感器 在正弦规表面的倾角误差进行理论分析和试验验证, 但是试验对象为平面,与曲面的照射在光路上存在区 别。以上研究均缺乏从实际的测量对象出发,进行应 用方面的误差分析。 本文在前人研究的基础上,优化设计了滑块型面激 光检测装置,在全局坐标系下建立了内滚道测量模型,对 传感器安装误差和光线倾斜误差进行了分析和验证,还 对实际的滑块进行测量,验证了方案的可行性。 1 滑块型面的测量方案 1. 1 基于点激光扫描的非接触测量方案 根据 JB / T 7154. 4 - 2006 中对滚动直线导轨副的验 收条件,滑块的检测内容包括滑块内滚道的半径、滑块基 准面的平面度、滑块内滚道相对基准面的位置度和平 行度[7]。 由于滑块的大面和侧面基准为平面,传感器布置较 为方便; 主要的测量部分是图 1 所示经过高精磨削的滚 道1 和2。考虑到工厂的接触式测量难以获取滚道廓形、 检测效率低,提出了三角激光多点扫描物面的非接触测 量方案。测量方案如图2 所示,分别采用两对传感器 1、2 和 3、4 平行滚道轴线 Y 方向移动扫描,获取滑块大面和 侧面基准面内的两条直线数据,来反映两基准面平面度; 由于滑块滚道中心距的限制,传感器无法直射滚道面,将 传感器 5、6 布置于滑块外侧倾斜照射,平行 Z 轴移动来 获取完整滚道截面。 根据测量原理,设计检测装置如图 3 所示,主要是由 龙门、底座、待测件移动部件、滑块滚道测量部件和滑块 基准面测量部件组成的三坐标测量系统,通过伺服电机 驱动滚珠丝杠,进而带动高精直线导轨副实现直线进给。 被测滑块水平移动扫描滚道的多个截面完成滚道测量, 移动过程中侧面和底面的两对传感器扫描基准面完成平 面度测量,最终将数据汇总于全局坐标系中得出相互之 间的位置度和平行度。 测量采用 Keyence 超高速/高精度 CMOS 激光传感器, 综合考虑照射范围、空间位置和测量精度,选择量程为 20 ± 3 mm,线性度 1. 2 μm 的传感器 LK-H020 用于基准面 测量,如图中传感器1、2、3、4; 选择量程为50 ± 10 mm,线性 度 4 μm 的传感器 LK-H050 用于滚道廓形测量,如图 2 中 传感器 5、6,具体传感器参数如表 1 所示。在 Z 轴方向安 装光栅尺记录滚道传感器移动的位置。 1. 2 滑块滚道测量模型分析 本测量方案中,大面基准和侧面基准的垂直扫描容 易控制,难点在于三维滚道的测量。为了便于分析测量 过程,本文将滚道视为完整圆柱面,传感器的发射和接收 光线组成的平面视为与圆柱面相交的平面,两面相交的 截面轮廓即为测量所得。本文规定光线平面与圆柱面的 夹角 α 为光线平面与圆柱轴向量的夹角( 不大于 90°) 。 当轴向量与平面垂直时,相交得到截面轮廓为圆形; 当轴向量与平面平行时,相交得到截面轮廓为两平行直 线。本测量方案为轴向量与平面任意相交的情形,利用 公式分析截面轮廓的形状。 空间内轴线垂直于 XOY 平面的圆柱面与平行于 XOY 的平面相交,设平面方程为 z = n,圆柱母线上一点 的坐标( x,y,z) ,如图 4 所示。现将圆柱分别绕着 X、Y、Z 轴进行旋转,在旋转过程中母线在变化,但是与平面交点 的 z 坐标保持不变,即: 假定空间内轴线垂直于 XOY 平面的圆柱方程、平 面方程和绕各个坐标轴旋转的角度,代入式( 1) 进行数 值计算,求出多条母线上与平面交点的坐标。经过圆 弧拟合坐标点得到相交的轮廓,可以验证相交轮廓为 椭圆[8]。 相交得到的椭圆尺寸与圆柱半径 R 存在几何关系, 如图 5 所示。 可以理解为将椭圆沿着圆柱轴线方向投影到横截面,得到半径 R 的圆,利用上述关系能够通过长短轴长求 出倾斜角度。 1. 3 滑块滚道测量坐标系转换 在实际测量时,倾斜的传感器沿 Z 轴方向运动扫描 滚道,得到椭圆轮廓曲线,包括两个椭圆弧、边缘及中间 的连接部分。数据处理需要分割出圆弧,利用算法拟合 圆弧的形心及半径,记录每个截面的信息,得到整条滚道 的轴线,从而计算与基准面的位置关系。 如图 6 所示,倾斜平面为传感器发射光线与接收光 线组成平面,光栅尺采集 Z 轴数据,激光传感器采集 Y' 轴的数据。为了分析滚道与各个基准面的位置关系,需要 将测得的滚道形心与滑块基准面进行关系映射,即坐标 系 O-XY'Z 中的数据( y2,z2 ) 转化到全局坐标系 O-XYZ 中,Y'Z 平面内的点坐标转化到 YZ 平面内。具体关系 如下: 形心坐标由夹角 α 决定,为了准确获得夹角,在安装 好传感器后,通过扫描规范安装的标准圆棒,得到椭圆拟 合曲线的长短轴,进而标定出传感器光线与被测滚道的 夹角 α。 2 测量方案误差分析 根据以上分析,倾斜扫描的滑块滚道经过拟合可以 得到滚道半径和形心,但要保证扫描数据的准确性。传 感器与滑块的相对位置会影响光线与滚道的夹角,激光 与被测物表面的角度会影响感光层接收光线的量,包括 其他一些因素,都会对测量数据产生影响[9-10],下面对误 差进行分析。 2. 1 传感器安装误差 1) 传感器安装误差分析 滑块滚道的廓形数据是位移传感器与光栅尺同时测 量产生的,如果传感器在安装时存在偏角,即绕坐标轴的 微幅转动,可能对测量结果产生误差。 传感器绕 Y 轴的微幅旋转,会改变发射光线与接 收光线组成的平面的空间位置。但是旋转角度后,发 射光线仍然垂直发出照射滚道,不会产生测量误差。 传感器绕 Z 轴的微幅旋转,会使得光线与滚道的夹 角发生改变。测量方案中光线为倾斜照射滚道,只要在 保证滑块水平放置的前提下,标定得到传感器的准确倾 斜角度,可以保证扫描轮廓的准确性。 传感器绕 X 轴的微幅旋转,会使得激光平面与滑 块大面基准存在夹角,待 测 滑 块、传感器布局如图 7 所示。此时,测 量 坐 标 系 XOZ 由 直 角 坐 标 系 变 为 斜 坐标系,光栅尺与传感器测量点的对应关系发生改 变,如图 8 所示。如果根据此时测得坐标点进行数据 拟合,将无法得到准确的内滚道参数,下 面 进 行 具 体 分析。 对于斜坐标下的坐标点 ( z1,x1 ) ,与直角坐标系的理 论坐标点( z2,x2 ) 的关系为: 将 β 角规定为以 X 轴为基准,逆时针方向为正,顺时针方向为负。 为了明确安装偏角对椭圆拟合数据产生的影响,对 扫描不同直径圆柱产生的安装误差进行仿真分析。考虑 到平面以一定角度与定直径圆柱相交,得到的截切椭圆 形状一定,具体仿真步骤如下。 ( 1) 生成半个椭圆弧的坐标点,在此分别选取直径 为 5、10、15 mm 的圆柱,平面与圆柱面呈 30°、45°、60°、 90°进行扫描,得到圆弧数据。 ( 2) 将安装偏角对坐标产生的影响代入,通过式( 4) 得出直角坐标系下的点转换到斜坐标下的关系: ( 3) 通过拟合不同偏角下得到的椭圆弧数据,来 分析偏角与误差的关系,将结果绘制图像,如 图 9 所示。 由图 9 可知,安装偏角使得拟合半径较正常值偏小,误差 图像左右对称,对称的安装偏角产生的误差相同; 圆柱的 直径越大,由安装偏角引起的误差越大; 平面截取圆柱面 的夹角越大,此时得到的椭圆越小,由安装偏角引起的误 差越大。 2) 传感器安装误差补偿 在传感器安装完成后,产生的安装误差在测量全程 中都不会改变,因此在试验初期标定出具体的安装偏角, 就可以对测得的数据进行补偿。 根据前面的分析,直角坐标系下的椭圆可以表示为: 由于存在 β 角的偏差,将式( 4) 代入得到偏角下的 椭圆为: 将此式展开成椭圆的一般方程形式 x 2 + Axy + By2 + Cx + Dy + E = 0,得到:
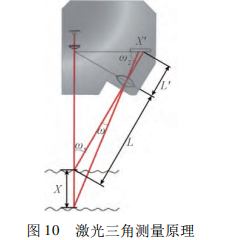
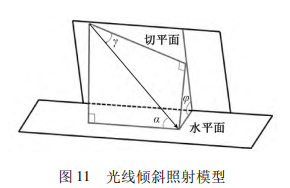
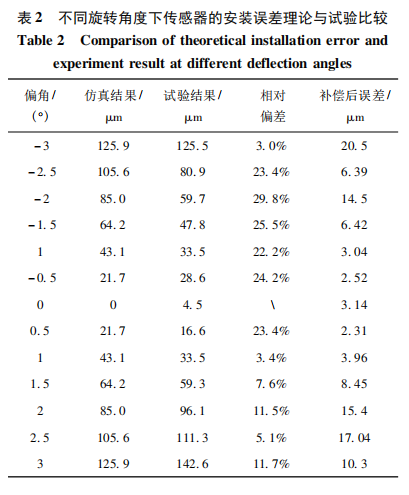
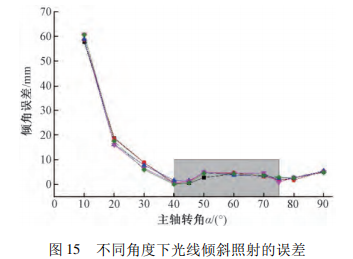
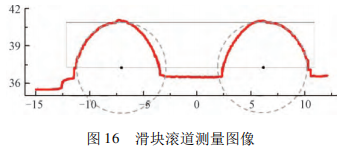
对实际测量的数据进行最小二乘拟合,可以得到线 性关系式 A、B、C、D、E 5 个系数的数值。对于直角坐标 系的 5 个变量,由于标准圆柱的半径已知,但是安装偏角 为未知量,这样还存在 5 个未知数 z0、x0、a、θ、β,求解上 式可以得到 5 个未知数,从而计算出传感器光线的射出 方向与传感器的运动方向之间的夹角 β。 在实际测量过程中,事先扫描标准圆棒,通过数值计 算标定出传感器安装偏角,之后在测量待测滑块时,根据 式( 4) 将原始数据进行转化,从而补偿安装偏角的影响。 2. 2 传感器光线倾斜照射误差分析 1) 光线倾斜照射模型建立 激光三角位移传感器的测量原理以发射激光始终与 被测物表面的法线方向一致为前提,涉及到内部相关的 计算方法,然而在实际测量过程中,发射激光与被测物表 面的角度不断变化。传感器接收透镜的感光元件检测的 是投射在其上光斑的光能质心位置,当被测物表面的倾 斜角改变,发射光产生的散射光的空间分布会随之改变, 传感器透镜的感光元件接收到的光能量也发生变化[11]。 虽然几何中心不变,但是测量值与实际值会产生偏差。 测量示意图如图 10 所示。 测量移动的距离 x 为: 在分析中关注的是发射光线与被测平面法线方向的 夹角,实际测量的为圆弧状曲面轮廓,因此可以假想出曲 面的切平面,即倾角时刻变化的平面。根据实际测量情 形分析传感器发射光线与被测物表面的法线方向的关 系,角度关系如图 11 所示。假设被测圆柱水平放置,发 射光线与水平面呈角度 α 扫描被测物体,当光线照射圆 柱边缘时,此时接触点处的切平面为垂直方向,随着光线 不断移动,接触点处的切平面与水平方向夹角 φ 从 90° 到 0°,光线与被测物表面的夹角即光线与切平面的夹角 γ 在不断变化。 考虑两种特殊情况,情况 1: 当发射光线与水平面垂 直时,夹角 α = 90°,切平面在变化过程中,夹角 γ 也从 0° 变化到 90°,在 0° ~ 30°之间,漫反射光线进入接收透镜 的比例较少,这段区域的测量准确性偏低。情况 2: 当发 射光线与水平面近乎水平时,假设夹角 α 在 0° ~ 30°之 间,切平面在变化过程中,夹角 γ 在 0° ~ 30°之间变化,漫 反射光线进入接收透镜的比例很少,这段区域的测量准 确性较差。 对于一般情形,当发射光线与水平面夹角在 30° ~ 90°之间变化时,漫反射光线进入接收透镜的比例较大, 光能质心与几何中心位置偏差较少,此时测量值与实际 值最为接近。 2) 照射表面的倾斜角 以上为定性分析激光在扫描圆柱过程中,发射光线 的倾斜角度不断变化对接收透镜接收反射光线的影响。 对于发射光线与被测物表面夹角的准确值,需要求出照 射点处的切平面法向量,结合入射光线的方向向量进行 计算。 由于被测表面为圆柱形曲面,选取一个微小曲面,其 上分布有扫描曲线的 5 个点,以及平行圆柱轴线的 4 个 点,如图 12 所示。 在圆柱面上有 P0、P1、P2、P3、P4、P5、P6、P7、P8 的 9 个点构成的两条曲线,其中心点 P2 处的法向量可以 由两曲线的切向量的 叉 乘 得 到[12]。对于十字式的九 点组成的曲面,通过横向的 5 个点的 Bezier 曲线可以 表示为: 对于 Bezier 曲线的起点,u0 = 0,对于 Bezier 曲线的 终点,u4 = 1,为了计算中心点处的切向量,其余参数 值为: 通过已知测点的坐标值,可以计算出 Bezier 曲线的 各个参数,从而获得中心点处 u 方向的切向量。再结合 中心点处平行于圆柱面的 w 方向的切向量,叉乘求得中 心点处的法向量。已知入射光线的方向向量 a,从而得 到激光位移传感器光线的倾斜角。配合光线倾斜照射模 型,可以分析不同角度下测量的误差。 2. 3 其他误差分析 当然,测量环境、发射光强及光束直径大小,被测 物的表面粗糙度 与 光 泽、表 面 颜 色、被测物表面曲率 半径等因素都会对测量精度产生影响,也要进行误差 控制[9]。 测量试验在恒温 20 ± 0. 5℃ 环境下开展,传感器使 用前预热 30 min,定期测量发光强度,都可以有效降低传 感器自身误差[13]。被测滑块表面颜色对红光吸收较少, 表面粗糙度都为 0. 8 μm 以上,被测曲率半径远大于光斑 直径,都最大程度满足激光测量要求。 3 测量方案试验验证 目前在工程中,利用激光传感器测量平面的应用已 经成熟,测量曲面外轮廓的应用也较为普遍,但是将激光 传感器倾斜安装测量封闭或半封闭的物体内轮廓的方法 暂无先例[14]。为了对以上提出的测量方案的可行性和 主要误差的分析进行验证,本文设计相关试验,分别对点 激光扫描滚道廓形测量原理、点激光测量曲面的精度、传 感器安装偏角的误差影响程度等方面进行验证。 3. 1 试验装置及数据采集 设计的试验夹持工装由安装板、压块、支撑轴、安装架 组成,用以安装被测圆棒和滑块,如图 13( a) 所示; 实验室 现有的三自由度试验台由移动测量平台、高精旋转平台、 头架、尾架等组成,如图 13( b) 所示。将试验夹持工装通过 双顶尖夹紧在试验台的头架和尾架之间,旋转主轴实现安 装板的角度调节,通过移动测量平台搭载传感器匀速扫描 待测物表面。为了消除材料对激光传感器测量精度的影 响,加工样件表面粗糙度要求为 0. 8 μm[5]。 试验之前,利用角尺完成对安装板垂直角度的调零, 将传感器通过 U 型槽前后调节至最佳的激光照射距离, 并利用高精旋转平台上下移动将安装架高度调节至合适 位置使激光光点处于被测样件的中段。试验时,数控系 统设定移动测量平台速度保持在 20 mm /min,光栅尺和 激光传感器将采集数据同时输入工控机。 3. 2 传感器安装偏角影响验证 根据 2. 1 节的分析,传感器的偏转会使得光栅尺方 向和激光方向的测量值都发生改变,为了评估测量值的 改变对最终拟合结果的影响,在试验台上对 10 mm 标 准圆棒开展测量试验。 安装板保持垂直于移动平台的初始状态,将高精旋 转平台依次转过 0. 5°、1°、1. 5°、2°、2. 5°、3°,并反向转过 对应角度,各个角度下测量圆棒 8 次。将测得的圆棒数 据与真实值进行比较,得出传感器不同水平偏角下的安 装误差。然后通过计算对测量结果进行补偿,将每个转 角下仿真误差、实际测量误差与补偿后误差绘制图像如 图 14 所示。 从图 14 中可以看出,实际测量误差与仿真结果变化 趋势相同,证明了水平偏角对测量精度影响很大,符合 2. 1 节分析的误差关系。由表 2 可得,实际测量的结果 产生的误差与理论分析误差曲线存在上下波动,原因可 能是传感器在水平面内旋转不同角度后,测量过程中光 线在工装之间多次反射使得测量数据发生变化。 经过误差补偿后,测量值曲线稳定在水平附近,基本 消除了偏角带来的影响,大大提高了测量精度。需要说 明的是,误差补偿后最大的波动出现在 ± 3°附近,可能是 由于安装偏角较大时,光线在圆棒的边缘发生大范围散 射,进入传感器位置敏感检测器 ( position sensitive detector,PSD) 的光较少,增大了拟合误差。 综上,将传感器安装偏角控制在 1°范围内,通过误 差补偿可以基本消除水平面内安装误差对测量的影响。 3. 3 点激光倾斜测量轮廓精度验证 根据 2. 2 节的分析,对点激光在倾斜照射下开展试 验。通过伺服电机旋转支撑轴改变激光与安装板的角 度,即激光与标准圆棒的角度,拟合不同倾角下扫描得到 的圆弧半径,分析倾斜照射的误差。 将支撑主轴从安装板垂直移动平台的初始状态,依 次旋转 10°,直到安装板与移动平台呈 10°的状态。每个 角度下,移动平台搭载传感器重复扫描圆棒 40 次,每 8 次测量完成后将圆棒旋转一定角度以更换测量位置, 并将每 8 次测量结果取平均作为一个测量点绘图,对每 一角度下的 5 个测量点的结果与标定值进行比较,得到 误差曲线如图 15 所示。从图像整体可以看出,每个角度 下的 5 个测量点标准偏差 1. 2 μm 左右,测量重复性较 高,可以说明测量数据的有效性。 当激光平面与被测圆棒轴线的夹角较小时,误差较 大,其中夹角为 10°时误差最大,说明此时激光在被测圆 棒表面发生大范围散射,测量结果已经不具可信度,验证 了 2. 2 节中情形 2 的分析。当夹角在 30° ~ 90°之间时, 测量误差较稳定,均在 10 μm 以内。说明主轴转动时,反 射面角度在变,但都可以保证接收透镜有大部分的有效 光线进入。尤其在 40° ~ 80°,能够保证大的通光量,测量 的结果较准确,验证了 2. 2 节一般情形的分析。当夹角 为 90°时,对应的误差大于夹角为 45°时的误差,验证了 2. 2 节情形 1 的分析。 根据测量结果,光线与滑块滚道倾斜角在 40° ~ 75°时,光线倾斜照射带来的最大误差为 5 μm。如果将倾斜 角控制在 45°左右,光线倾斜照射带来的误差会更小,在 3. 5 μm 左右。因此,控制激光与滑块滚道的倾斜角,可 以大大减小倾斜照射带来的误差,提高整体的测量精度。 3. 4 滑块滚道测量应用 基于上述的分析验证,激光倾斜测量圆柱轮廓的方 法具有可行性,主要误差下的精度可以得到保证,对国内 某厂家生产的 45 滚珠滑块进行测量。将被测滑块固定 于安装板上,支撑主轴旋转一定角度,气浮平台搭载传感 器扫描滑块一端的两个滚道。 经过坐标变换得到滚道图像如图 16 所示。对滚珠 接触的滚道进行图像分割、圆弧拟合,可以得到圆弧半径 和圆心坐标,进而可求出滚道中心距、接触角等多个参 数。重复测量 24 次,对测量数据的范围、均值及其标准 偏差进行分析,结果如表 3 所示。 为了表示测量精度和重复性,表 3 计算标准偏差公 式如下: 式中: S 为标准偏差; N 为样本的个数; Xi 为第 i 个样本; X 为样本均值。 经过测量对比,滚道 1 半径平均值 4. 256 mm,标准 偏差 4. 3 μm,滚道 2 半径平均值 4. 251 mm,标准偏差 2. 4 μm。可以看出,利用设计工装测量的滑块数据存在 一定的波动,特别是滚道 1 的数据重复性较差,可能由于 滚道 1 靠近滑块裙部,光线在滑块表面反射所致。从图 16 也可以看出,滚道轮廓图像存在一定程度的波动,因 此在多 噪 声 点 下 的 圆弧拟合算法对拟合效果影响 较大[15-17]。 4 结 论 本文对滚珠滑块型面倾斜测量方案的误差进行分 析,提出的标准圆棒误差标定补偿方法可以基本消除传 感器在水平面内的安装误差影响,通过建立的倾斜照射 模型分析不同情况下光线的倾斜照射误差,结合试验验 证点激光在一定角度下倾斜照射误差为 3. 5 μm,总体精 度满足滑块型面的测量要求。 度满足滑块型面的测量要求。 与工厂使用的滚动直线导轨副滑块精度检测仪[2]对 比,本检测方案能够获得完整滚道轮廓,检测参数较多, 且检测效率高,验证本方案具有可行性,可以对本文优化 设计的检测装置进行加工。但根据由三自由度试验台上 测量得到的滚道测量图像存在一定程度的波动,说明后 续的圆弧拟合算法还需要进行改进。当然,本文测量方 案也可以扩展到其他半封闭物体的轮廓检测,具有一定 推广性。 |