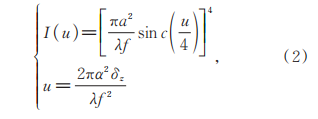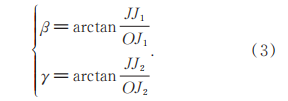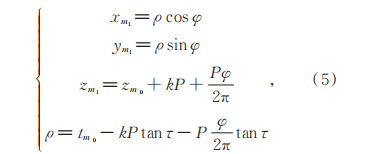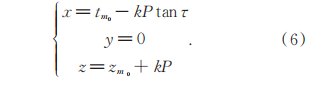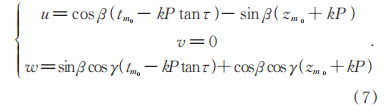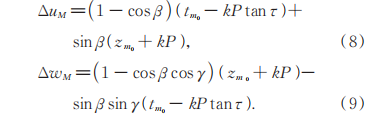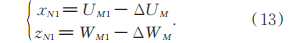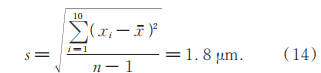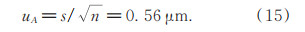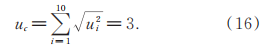|
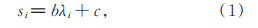
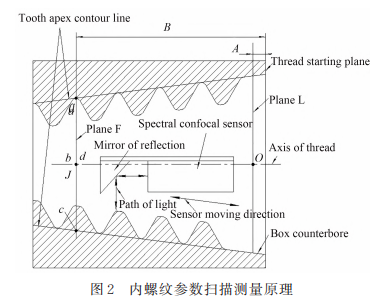
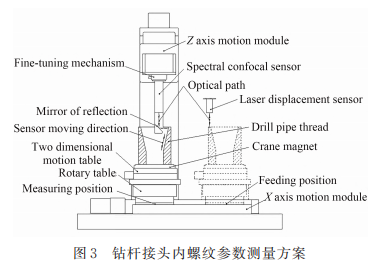
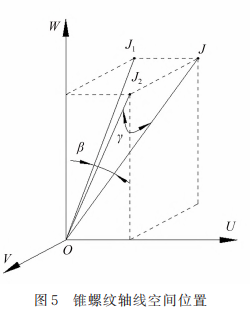
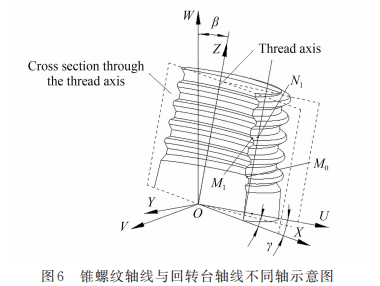
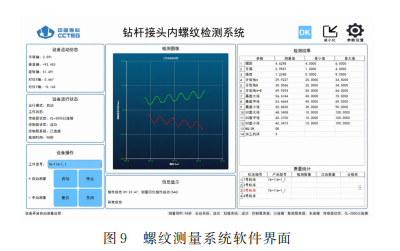
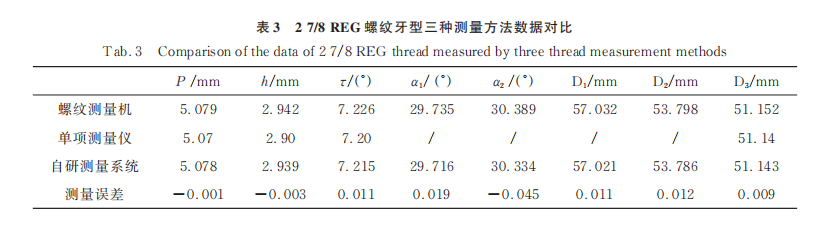
基于光谱共焦原理的钻杆接头内螺纹参数测量1 引 言 钻 杆 在 矿 山、石 油 行 业 的 钻 探、采 掘 作 业 中 发挥着基础作用,其螺纹连接的失效是导致作业 事 故 的 主 要 原 因。精 确 的 螺 纹 加 工 与 检 测 对 预 防 钻 杆 断 裂 和 降 低 巨 额 经 济 损 失 至 关 重 要[1-2] 。 传 统 的 钻 杆 螺 纹 检 验 方 法 主 要 有 综 合 检 验 法 和 单参数检测法。综合检验法依赖于多种量规,但 通 用 性 较 差,主 要 检 验 螺 纹 的 可 旋 合 性,而 无 法 提 供 具 体 的 螺 纹 参 数。单 参 数 检 测 法 能 够 对 螺 纹 各 项 参 数 进 行 独 立 测 量,但 该 方 法 效 率 低、易 受人为干扰且难以实现自动化测量[3-5] 。 随着制造业不断发展,对螺纹的检验要求也 逐 渐 提 高,早 期 只 注 重 功 能 性 检 验 要 求,后 来 逐 渐 完 善 到 对 精 度、强 度 等 方 面 的 检 验 要 求。在 API 5B 第 16 版 中,螺 纹 检 验 标 准 从 螺 纹 参 数 检 测 数 量、测 量 精 度 等 方 面 提 出 更 高 要 求[6-7] 。同 时,自动化生产线对螺纹检测的自动化程度和效 率提出更高要求。显而易见,传统的螺纹检验方 法 难 以 满 足 螺 纹 参 数 自 动 化 检 测 的 迫 切 需 求。 随着光学和电子元件的广泛应用,非接触式螺纹 参数测量技术应运而生。目前,影像测量法和激 光 测 量 法 是 研 究 和 应 用 较 为 广 泛 的 螺 纹 测 量 方 法[8-9] 。基于机器视觉的外螺纹检测技术由于螺 旋升角成像时会造成阴影,难以精准获取真实的 螺纹轮廓,导致牙形角和螺纹中径等值计算存在 误差[10-11] 。由于内孔成像畸变严重,采用基于机器 视 觉 测 量 方 法 实 现 高 精 度 内 螺 纹 参 数 检 测 难 度较大。 与外螺纹参数测量相比,由于内螺纹空间狭 小,市面上多数激光位移传感器无法直接深入内 螺纹中进行扫描测量,导致采用激光位移传感器 扫 描 获 取 螺 纹 轮 廓 数 据 较 为 困 难。基 于 激 光 技 术 的 内 螺 纹 轮 廓 扫 描 测 量 方 法 的 关 键 是 获 取 螺 纹轴截面的轮廓曲线。由于加工误差等因素,钻 杆接头轴线与螺纹轴线通常不同轴,如何精确定 位螺纹轴线也是研究人员面临的技术难题[12-13] 。 针 对 上 述 问 题 ,研 究 人 员 开 展 了 如 下 创 新 性 研究。 文献[14-15]通过激光位移传感器前增加 45° 的 反 光 镜 实 现 对 接 箍 内 螺 纹 轮 廓 的 扫 描 测 量。 通 过 该 方 法 采 集 到 的 图 像 存 在 较 大 的 非 线 性 畸 变,增加了图像处理难度。文献[16]将激光测头 安 装 在 旋 转 轴 上,实 现 360º 旋 转,以 消 除 部 分 螺 纹定位误差,但同时引入了齿轮传动的误差。文 献[17]针对螺纹牙侧面倾斜角度大,两相邻牙侧 倾斜方向不同的问题,采用激光三角传感器和双 向 倾 斜 扫 描 坐 标 测 量 方 法 对 待 测 螺 纹 进 行 扫 描 测 量,通 过 特 殊 激 光 探 头 的 设 计,降 低 了 螺 纹 升 角 对 测 量 的 影 响 ,提 高 了 数 据 采 集 精 度。文 献 [18]利 用 三 坐 标 测 量 机 带 动 激 光 位 移 传 感 器 运 动,对 螺 纹 轮 廓 进 行 扫 描 测 量,实 现 了 对 螺 纹 各 项 参 数 的 快 速 测 量。文 献[19]基 于 双 反 射 镜 的 线 结 构 光 测 量 原 理,搭 建 了 内 螺 纹 测 量 系 统,采用旋转测量的方式,对内螺纹表面轮廓图像进行 采 集,实 现 了 螺 距、大 径 和 小 径 的 部 分 螺 纹 参 数 测 量。虽 然 国 内 外 研 究 人 员 提 出 了 针 对 各 种 工 件结构类型的内螺纹参数非接触式测量方法,但 这 些 测 量 装 置 和 系 统 都 是 针 对 特 定 的 测 量 对 象 设计,测量效率有待提高。螺纹参数综合检测是 质量保证的前提,也是螺纹溯源的基础。螺纹参 数 化 在 线 检 测 是 解 决 螺 纹 制 造 企 业 实 现 螺 纹 生 产自动化、无人化和提高螺纹加工质量的必经之 路。因此,开展钻杆接头内螺纹参数非接触式在 线测量方法研究具有重要意义。 光谱共焦位移传感器基于同轴共焦原理,该 原 理 确 保 了 即 便 被 测 物 体 存 在 倾 斜 或 翘 曲 的 情 况下,传感器仍能高精度进行位移测量。通过同 轴 光 路 设 计,传 感 器 具 有 超 强 的 角 度 特 性,最 大 可 测 倾 角 达 87°,能 够 适 应 各 种 复 杂 表 面 的 测 量 需 求[20] 。因 此,本 文 基 于 光 谱 共 焦 原 理,开 展 钻 杆 接 头 内 螺 纹 参 数 非 接 触 式 测 量 方 法 研 究。根 据钻杆接头螺纹结构特点,提出了短量程传感器 大锥度螺纹轮廓扫描测量及螺纹轴线定位方法。 针对螺纹轴线定位误差引起的牙形畸变,建立锥 螺 纹 牙 型 畸 变 模 型,开 发 螺 纹 牙 形 畸 变 补 偿 算 法,搭 建 钻 杆 接 头 内 螺 纹 参 数 测 量 实 验 平 台,进 行实验验证,实现钻杆螺纹参数的测量与评价。 2 内螺纹测量方法及其工作原理 2. 1 光谱共焦传感器测量原理 光谱共焦传感器主要由白色光源、光学透镜 组、光谱仪三部分组成,其光路原理如图 1 所示, 基于波长信息进行测距。具体而言,光源发出宽 光谱的复色光,经过色散镜头后形成不同波长的 单色光。当被测表面处于某一色散焦点 P 时,对 应波长为 λp的单色光可以顺利通过针孔 2 被光谱 仪 捕 捉,通 过 光 谱 分 析 能 量 值,从 而 知 道 穿 过 小 孔 2 的 光 线 的 波 长,进 而 知 道 物 体 表 面 的 高 度。 其余波长的光则被针孔 2 过滤无法进入光谱仪。 小 孔 1 和 小 孔 2 相 对 于 分 光 镜 的 中 轴 是 对 称 的, 小孔 1 和小孔 2 与光轴上每个波长的焦点是相互 共轭的,由于其他波长的光线在被测表面上没有 聚焦,相应的反射光线在小孔 2 上也没有聚焦,射 线 的 大 部 分 能 量 被 阻 挡,无 法 被 光 谱 仪 捕 捉,因 此,在测量范围内的任意位置均能通过同一个测量 点 进 行 准 确 测 量[21] 。通 过 不 同 波 长 的 光 聚 焦 在不同的高度上,从而形成了测量范围。 如图 1 所示,色散镜组在理想情况下使色散 位置 si与光波长 λi以线性关系一一对应,有: 其中:b,c 为线性系数,i=1,2,…,i。 在测量量程内,根据不同的被测物体到透镜 的距离,对应一个精确波长的光共焦到被测物体 上。共焦位置光强与离焦量之间的关系为: 其中:a 为成像透镜孔径,λ 为入射光波长,f 为成 像透镜焦距,δz 为轴向点离焦量。 2. 2 内螺纹参数测量原理 为准确计算螺纹参数,光谱共焦传感器采集 到的螺纹轮廓图像应该是经过螺纹轴线的截面, 因 此 确 定 螺 纹 轴 线 的 空 间 位 置 是 螺 纹 轮 廓 扫 描 测量的关键。 图 2 为内螺纹参数扫描测量原理。在距螺纹 大端面 A 处,通过光谱共焦传感器扫描螺纹止口 一周,确定 L 平面处的螺纹圆心 O。然后光谱共 焦传感器沿着螺纹表面锥度方向移动,对螺纹轮 廓进行扫描测量,当完成扫描测量螺纹截面的一 条母线后,工件分别转动 90°,180°,270°继续扫描 测量螺纹母线,共获取 2 个螺纹截面的 4 条母线。对获取的螺纹轮廓曲线进行拟合,获得 4 条牙底 拟合直线。将螺纹大端面偏置一定距离 B,得平 面 F,求平面 F 与 4 条牙顶拟合直线的交点 a,b, c,d。利用圆方程拟合这 4 个交点,得 F 平面内的 螺 纹 圆 心 J,连 接 点 O 和 点 J,则 点 O 和 点 J 所 在 的 直 线 为 螺 纹 轴 线,由 此 确 定 螺 纹 轴 线 OJ 的 空 间位置。将获得的 2 个螺纹截面轮廓曲线数据经 坐标变换为过螺纹轴截面的轮廓曲线数据后,按 照螺纹参数定义,即可求得螺纹各项参数。下文 将 论 述 螺 纹 截 面 轮 廓 曲 线 数 据 变 换 为 螺 纹 轴 截 面轮廓曲线数据的具体过程。 2. 3 内螺纹参数测量方案 钻杆接头内螺纹参数测量系统由 Z 轴模组、 光谱共焦传感器、X 轴模组、回转台、二维平移台 等组成,如图 3 所示。通过安装调试,能够保证回 转台的中心轴线与 Z 轴模组平行,且与 X 轴模组垂直,光谱共焦传感器水平光路所在轴线与 X 轴 平行。 系 统 设 计 特 征:(1)光 谱 共 焦 传 感 器 下 端 设 置 有 45°反 光 镜,用 于 改 变 光 路;(2)由 于 传 感 器 量 程 较 短,测 量 过 程 中,传 感 器 沿 着 螺 纹 表 面 锥 度 方 向 移 动;(3)为 了 使 测 量 系 统 能 够 兼 容 不 同 直 径 钻 杆 接 头 的 测 量,且 实 现 混 线 测 量,接 头 螺 纹 朝 上 放 置 在 电 磁 铁 吸 盘 上,测 量 过 程 中,电 磁 铁 吸 盘 得 电,避 免 工 件 在 测 量 过 程 中,工 件 与 电 磁铁吸盘发生相对运动,造成测量误差;(4)测量 系统的 X 轴模组上设有上料位和测量位,上料位 用 于 机 械 手 自 动 化 上 下 料;(5)为 避 免 因 待 测 螺 纹型号与设定螺纹型号不一致,光谱共焦传感器 与被测工件发生碰撞,在开始螺纹轮廓扫描测量 前,即 回 转 台 由 上 料 位 移 动 到 测 量 位 过 程 中,激 光位移传感器扫描螺纹上端面,测量被测工件的 外 径、止 口 内 径 和 工 件 高 度,根 据 不 同 型 号 的 螺 纹 工 件 外 形 尺 寸 参 数 不 同,实 现 自 动 识 别 螺 纹 型号。 3 螺纹牙形轮廓畸变补偿算法 3. 1 螺纹牙形轮廓畸变原理 在实际工况中,螺纹轴线与传感器发出的光 路轴线、回转台的中心轴线的空间位置关系存在 不 确 定 性。螺 纹 轴 线 很 难 保 证 与 回 转 台 的 轴 线 重 合,此 时 螺 纹 轴 线 与 光 路 轴 线 不 是 垂 直 正 交, 螺 纹 轴 线 和 回 转 台 的 轴 线 不 重 合,造 成 测 量 误 差。如图 4 所示,由于实际测量过程中,螺纹中心 轴线发生倾斜,该螺纹轴截面的轮廓图像相对测 量系统坐标系发生了旋转,获得的牙形轮廓产生畸 变,需 要 畸 变 补 偿 修 正 后 才 能 准 确 计 算 螺 纹 参数。 3. 2 牙形轮廓畸变修正 为 了 可 以 定 量 描 述 螺 纹 轴 线、回 转 台 轴 线、 光路轴线三者之间的位置关系,以回转台轴线为 W 轴、光路轴线为 U 轴、螺纹轴线与回转台轴线 的 交 点 O 为 坐 标 原 点 ,建 立 笛 卡 尔 坐 标 系 VUW,记为测量坐标系统,如图 5 所示。螺纹轴 线 OJ 在 平 面 VOW 上 的 投 影 是 OJ1,在 平 面 UOW 上 的 投 影 为 OJ2,记 OJ 与 OJ1的 夹 角 为 β, OJ 和 OJ2的 夹 角 为 γ。因 此,通 过 β,γ 可 以 描 述 螺纹轴线姿态,β 和 γ 取值范围为(0,π/2)。 根 据 空 间 几 何 关 系 ,β 和 γ 的 表 达 式 如式(3): 当锥螺纹轴线与回转台轴线不同轴时,如图 6 所示。以螺纹轴线与螺纹大端端面所在平面的 交 点 为 坐 标 原 点,螺 纹 轴 线 为 Z 轴,建 立 笛 卡 尔 坐标系 XYZ,记为工件坐标系。UOW 平面为传 感 器 扫 描 螺 纹 轮 廓 的 成 像 平 面,螺 纹 轴 线 OJ 与 UOW 平面的夹角为 β,螺纹轴线 OJ 与 OU 轴的 夹角为 γ。由图像分析可知,角 γ 和角 β 均会造成 光谱共焦传感器扫描测量螺纹轮廓误差。 依 据 空 间 直 角 坐 标 变 换 理 论,测 量 坐 标 系 UVW 与工件坐标系 XYZ 的转换关系为: 3. 3 螺纹牙形方程及畸变补偿算法 当锥螺纹轴线与回转台轴线同轴时,γ=0°, β=0°,如图 7 所示。取过螺纹轴截面第一个螺纹 牙 轮 廓 上 的 点 m0,由 该 点 沿 螺 旋 线 旋 转 2kπ+φ 之 后 到 达 第 k 个 螺 纹 牙 轮 廓 上 的 点 m1,其 坐 标为: 其 中:ρ 为 点 m0距 螺 纹 轴 线 的 距 离,tm0为 点 m0距 螺纹轴线的距离,τ 为圆锥外螺纹的锥度半角,φ 为 任 意 角 度,φ∈(-π/2,π/2),k 为 螺 纹 牙 编 号, 以 过 螺 纹 轴 线 截 面 大 端 面 为 基 准 第 一 个 螺 纹 牙 计为 0,则 k=0,1,…,k,P 为螺距,zm0为点 m0在 Z 轴方向的初始高度。 螺纹轴截面上理论牙型线皆位于 XOZ 所在 平面,点 m0沿螺旋线旋转 2kπ+φ 之后到达第 k 个 螺纹牙轮廓上的点 m1,令 φ=0,可得轴截面上理 论牙型线 S 方程: 由螺纹测量原理可知,光谱共焦传感器获取 的 螺 纹 牙 形 轮 廓 曲 线 皆 位 于 测 量 坐 标 系 UOW 所 在 平 面 上。则 轴 截 面 理 论 螺 纹 牙 形 线 在 测 量 坐标系 UOW 平面上的投影方程为: 在螺纹牙形轮廓曲线上取一点 M0,沿螺旋线 旋转 2kπ 后到迖第 k 个牙形上的点 M1,M1在工件 轴截面坐标系 XYZ 坐标系下坐标可表示为(x1, 0,z1 ),M1 在 测 量 坐 标 系 UVW 下 的 投 影 成 像 点 时 N1,N1的坐标可表示为(u1,0,w1 )。 由式(6)和式(7)得,点 M1和点 N1在 U 轴、X 轴的理论差值方程表达式和在 W 轴和 Z 轴方向 的理论差值方程表达式分别为 ΔuM,Δw M: 由 式(8)和 式(9)可 知 ,对 于 给 定 被 测 锥 螺 纹,τ(锥度),P(螺距),α(牙形半角),zm0,tm0均为 定值。 当给定被测锥螺纹处于某一位置时,即角 γ 和 角 β 为 定 值 ,根 据 锥 螺 纹 特 性 可 知 ,tm0 - kP tan τ > 0,则 随 着 k 值 增 大,ΔuM 增 大,即 距 螺 纹大端面越远的基面直径值误差越大。 差 值 方 程 ΔuM 是 关 于 β 的 函 数 ,求 其 微 分 可得: 式(8)为 ΔuM 是关于 β 的单调递增函数,当 β 增大,ΔuM 误差值增大,ΔuM 误差值与 γ 角无关。 由式(9)可知,差值方程 Δw M 是关于 β 和 γ 的 函数,对其求微分可得: 时,Δw M有最大值。当β=0,γ=0,此时螺纹轴线与回 转台轴线重合,Δw M=0。 根据螺纹轴线的位置,可得出测量坐标系下 螺 纹 牙 形 点 与 轴 截 面 坐 标 系 下 轴 截 面 牙 形 上 点 的对应关系,也即 M1与 N1的对应关系: 依 据 式(8),式(9)和 式(13)对 光 谱 共 焦 传 感 器 采 集 到 的 圆 锥 内 螺 纹 图 像 牙 型 曲 线 进 行 修 正,消 除 螺 纹 轴 线 与 回 转 台 轴 线 不 同 轴 造 成 的 内 螺 纹 图 像 失 真 影 响。对 修 正 后 的 曲 线 拟 合, 得 到 准 确 的 轴 截 面 牙 型 线,以 此 进 行 螺 纹 参 数 计算。 4 实验验证 4. 1 测量系统与软件 4. 1. 1 测量系统 研 制 的 螺 纹 测 量 系 统 实 验 样 机 如 图 8(a)所 示。测 量 系 统 中 光 谱 共 焦 传 感 器 选 用基 恩 士 彩色 激 光 同 轴 位 移 计 ,型 号 CL-P030,量 程 ±3. 7 mm,线 性 度±0. 94 μm,分 辨 率 0. 25 μm。运 动 控 制 卡 选 用 ADT-8969,光 栅 尺 选 用 海 德 汉 LS177C,其 分 辨 率 0. 5 μm。激 光 位 移 传 感 器 选用 松 下 CMOS 型 微 型 激 光 位 移 传 感 器,型 号 为 HG-C1100,其量程为(100±35)mm,重复测量精 度为 70 μm。内螺纹参数测量系统与自动化产线 集成如图 8(b)所示,实现钻杆接头螺纹参数自动 化检测。 4. 1. 2 软件系统 软 件 系 统 主 要 用 于 测 量 数 据 处 理 和 与 自 动 化 设 备 通 信。系 统 设 有 手 动 测 量 和 自 动 测 量 两 种 测 量 模 式,在 自 动 测 量 模 式 下,可 满 足 不 同 型 号 螺 纹 工 件 的 混 线 检 测;在 手 动 测 量 模 式 下,可 实 现 单 机 独 立 运 行。软 件 界 面 显 示 测 量 系 统 各 轴 运 动 状 态、螺 纹 截 面 轮 廓 曲 线、与 自 动 化 产 线 交互信息等,如图 9 所示。 4. 2 测量实验与分析讨论 4. 2. 1 测量实验过程 螺 纹 参 数 测 量 流 程 如 图 10 所 示 。 机 械 手 或 人 工 将 待 测 工 件 放 置 在 电 磁 铁 吸 盘 上 后,电 磁 铁 通 电,工 件 固 定 在 吸 盘 上。X 轴 模 组 向 左 移 动 ,激 光 三 角 传 感 器 对 扫 描 工 件 外 观 尺 寸 , 与 数 据 库 待 测 工 件 进 行 型 号 匹 配 ,若 匹 配 成 功 ,开 始 螺 纹 轮 廓 扫 描 测 量 ,否 则 ,结 束 测 量 。 待 X 轴 模 组 移 动 到 测 量 位 后 ,Z 轴 模 组 向 下 移 动 过 程 中,X 轴 模 组 同 步 向 左 移 动,使 得 光 谱 共 焦 传 感 器 沿 着 螺 纹 表 面 锥 度 方 向 移 动,实 现 对 螺 纹 轮 廓 曲 线 的 扫 描 测 量。测 量 数 据 经 滤 波 处 理、螺 纹 参 数 计 算,计 算 出 螺 纹 各 项 参 数,并 与 螺 纹 检 验 标 准 进 行 比 对,判 断 被 测 螺 纹 参 数 是 否 合 格。 4. 2. 2 螺纹牙形畸变补偿方法验证 为 验 证 螺 纹 牙 形 畸 变 补 偿 方 法,采 用 2 7/8REG 螺纹进行测量实验,2 7/8 REG 螺纹参数及 公差见表 1,其尺寸示意图见图 11。 图 11 中的 L8是基面距离,φD1,φD2和 φD3分 别是基面的大径、中径和小径。L9,φD 和 φd 是螺 纹工件的外尺寸,用于自动识别螺纹类型。 图 12 为牙形畸变补偿前和牙形畸变补偿后 的螺纹轮廓曲线图。由图 12 分析可知,随着螺纹 上的被测量点与螺纹起始端面的距离逐渐增大, 差值方程数值逐渐越大,越靠近螺纹小端牙型变形越大,实际测量的 X 值和 Z 值误差也越大。 对 2 7/8 REG 螺纹进行测量,测量系统补偿 前与补偿后分别测量不少于 10 次,求取平均值作 为最终测量结果。由于 SJ5300 螺纹综合测量机 的 测 量 精 度 较 高,因 此 将 其 测 量 数 据 作 为 标 准 值,对螺纹截面轮廓曲线的补偿前后测量参数进 行 比 较,测 量 结 果 如 表 1 所 示。表 2 为 补 偿 后 的 螺 纹 测 量 系 统 测 量 2 7/8 REG 螺 纹 牙 型 的 10 次 数据。 分 析 表 1,补 偿 算 法 对 2 7/8 REG 螺 纹 截 面 轮廓曲线进行补偿,补偿前和补偿后的参数与标 准值进行对比,补偿率为补偿后参数减去标准值 与标准值减去补偿前参数的比值。可知:该算法 对锥螺纹基面中径补偿率可达 45. 4%,对牙型半 角 补 偿 率 可 达 53. 1%,对 锥 螺 纹 的 基 面 小 径、螺 距、牙高、锥度影响较小。 4. 2. 3 对比测量实验 采 用 深 圳 中 图 仪 器 科 技 有 限 公 司 生 产 的 SJ5300 螺纹综合测量机和汉中万目仪电有限责 任 公 司 生 产 的 螺 纹 单 项 测 量 仪 对 2 7/8 REG 螺 纹 牙 型 的 第 1 至 第 4 个 牙 的 螺 距 P,牙 高 h,牙 型 半角 α1,α2,锥度 τ、基面小径 D3等进行比较测量, 重复测量 6 次测量,然后求平均值作为测量结果, 测量过程如图 13 所示,测量数据对比见表 3。用 于测量螺距 P 和齿高 h 的单项测量仪器的测量精 度均为 0. 01 mm。将锥度值转换为角度后,其测 量精度为 0. 01°。单项测量仪器无法测量基面的 半 齿 角 α1,α2 以 及 基 面 的 大 径 D1 和 中 径 D2 等 参数。 通过与公称值进行对比可得,差值均在行业 标 准 给 出 的 公 差 范 围 内,说 明 被 测 2 7/8REG 螺 纹牙型的螺纹参数均合格;通过与螺纹参数单项 仪的实验数据对比可得,研制的测量系统的测量 精 度 高 于 传 统 的 螺 纹 单 项 仪,并 解 决 了 牙 型 半 角、螺纹中径等无法测量的问题。通过与 SJ5300 螺纹综合测量机的测量结果对比可得,研制的螺 纹 测 量 仪 测 量 精 度 可 达 到±2 μm,测 量 节 拍 为 102 s。 4. 2. 4 系统的不确定度计算 影响系统的测量精度主要包括几个方面: (1)机 械 系 统 的 误 差 因 素:机 械 系 统 的 误 差 因素包括仪器回转台主轴径向跳动、X 轴和 Z 轴 跳动引入的误差,XY 轴二维平移台定位引入的 误差。 (2)标 准 量 的 误 差 因 素:标 准 量 的 误 差 因 素 主 要 是 光 栅 尺 和 点 激 光 传 感 器 系 统 精 度 引 入 的 误差。 (3)数 据 处 理 与 算 法 的 误 差 因 素:数 据 处 理 与 算 法 的 误 差 因 素 主 要 是 螺 纹 测 量 数 据 处 理 软 件算法引入的误差。 上 述 三 项 误 差 因 素 引 起 的 不 确 定 度 都 属 于 B 类 不 确 定 度。其 误 差 影 响 随 着 被 测 螺 纹 参 数 的不同而不同。本文的不确定度计算以表 1 中给 出 的 公 称 值 参 数 对 螺 纹 轮 廓 扫 描 测 量 结 果 进 行 分 析。测 量 系 统 各 项 误 差 因 素 所 引 起 的 测 量 精 度如表 4 所示。 4. 2. 5 螺纹基面中径测量重复性引入的不确定 度分量 螺 纹 基 面 中 径 是 影 响 螺 纹 互 换 性 的 主 要 参 数之一,本文选择基面中径作为计算测量系统不 确定度的螺纹参数。基面中径测量结果见表 2, 对 测 量 数 据 进 行 重 复 性 分 析。螺 纹 基 面 中 径 的 标准差为 s,由贝塞尔公式计算可得: 由A类不确定度计算公式可得,由重复性引 入的测量系统的标准不确定度为: 可以认定表 4 中所述各分量相互独立,彼此 间的相关系数为 0。按照不确定度合成原理[22] , 得 到 螺 纹 基 面 中 径 测 量 偏 差 的 合 成 标 准 不 确 定 度 uc为: 取包含因子 k=2,则螺纹基面中径测量偏差的伸展不确定度为: 计 算 出 测 量 仪 测 量 2 7/8 REG 螺 纹 基 面 中 径的扩展不确定度为 6. 0 μm,小于重复测量精度 12. 5 μm,满足钻杆螺纹测量精度需求。 5 结 论 本 文 针 对 钻 杆 接 头 内 螺 纹 参 数 自 动 化、高 精 度 测 量 需 求,创 新 性 地 提 出 了 短 量 程 传 感 器 大 锥 度 螺 纹 轮 廓 扫 描 测 量 方 法,研 制 出 基 于 光 谱 共 焦 原 理 的 钻 杆 接 头 内 螺 纹 参 数 点 激 光 测 量 系 统。针 对 测 量 原 理 造 成 的 螺 纹 轮 廓 牙 形 畸 变 的 问 题 ,建 立 锥 螺 纹 点 激 光 测 量 模 型 ,阐 明 螺 纹 轮 廓 变 形 原 理,通 过 差 分 方 程 修 正 了 锥 螺 纹 的 轴 截 面 牙 形。实 验 表 明,螺 纹 轮 廓 牙 形 畸 变 补 偿 算 法 对 牙 型 半 角 和 基 面 中 径 的 测 量 精 度 补 偿 率 较 高,对 基 面 大 径、基 面 小 径、牙 高 的 测 量 精 度 补 偿 率 较 低。测 量 系 统 测 量 2 7/8 REG 螺 纹 基 面 中 径 的 扩 展 不 确 定 度 为 6. 0 μm,小 于 重复 测 量 精 度 12. 5 μm 的 测 量 精 度 需 求 ,测 量 节 拍 102 s。通 过 与 自 动 化 生 产 线 集 成,实 现 了 钻 杆 接 头 螺 纹 的 自 动 化 、高 效 检 测 ,显 著 提 高 了 生 产 效 率 和 产 品 质 量,满 足 钻 杆 螺 纹 的 在 线 检 测 需 求。与 传 统 测 量 方 法 相 比,本 文 开 发 的 测 量 仪 在 保 证 测 量 精 度 的 同 时,大 幅 减 少 了 人 为 干 扰 ,提 高 了 自 动 化 水 平 ,具 有 较 好 的 实 际 应 用 价 值 和 广 阔 的 市 场 前 景。未 来 的 研 究 可 以 在进 一 步 提 高 测 量 速 度、优 化 算 法 和 扩 展 测 量 功 能 等 方 面 进 行 探 索,以 满 足 更 广 泛 的 工 业 应 用 需 求。 |