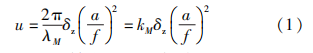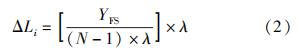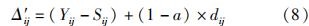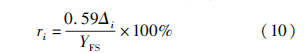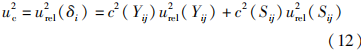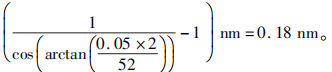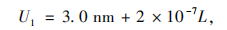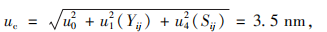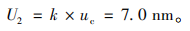|
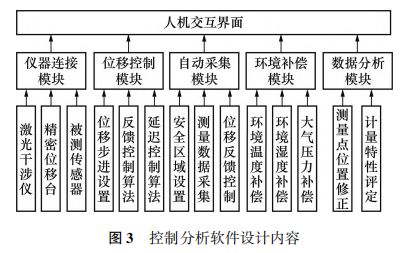
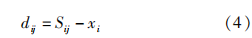
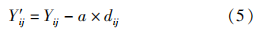
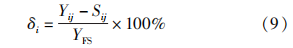
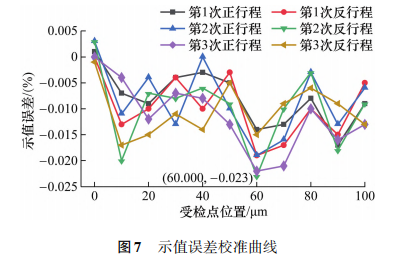
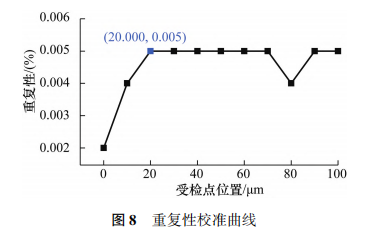
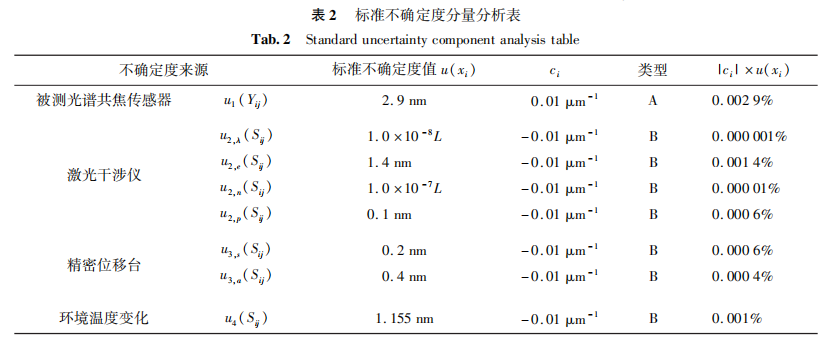
光谱共焦传感器多参数高准确度校准1 引 言 光谱共焦传感器是一种基于光谱共焦成像原 理[1]的非接触式单点紧凑型光学传感器,可实现高准确度的位移和厚度等的测量[2] 。 相对于激光干 涉仪、电容式测微仪和光栅式测微仪等微位移测量 仪器,光谱共焦传感器具有结构简单、抗干扰能力 强、实时性高、层析特性好等优点,在微电子、医学仪 器、工程材料以及航空航天等领域具有广泛的应用[3,4] 。 目前高准确度光谱共焦传感器的准确度已 经达到了纳米级。 例如,我国海伯森公司的光谱共 焦传感器重复性为 60 nm,深视智能公司的光谱共 焦传感器重复性为 12 nm,线性误差为 300 nm;英国 ZSY GROUP Ltd 的 EVCD10 光 谱 共 焦 传 感 器 在 110 μm 的量程内线 性 度 为 44 nm; 德 国 MICRO⁃ EPSILON 的光谱共焦传感器在 100 μm 的量程内线 性度为 33 nm。 这些日益提高的技术指标对其校准 装置和校准方法在准确度上提出了更高的要求。 而 目前仍以测长机和激光干涉位移测量装置等通用计 量设备为主,尚缺少专用的光谱共焦传感器校准装 置。 测长机准确度上仍然难以满足高准确度光谱共 焦传感器的校准需求[5,6] ;而激光干涉位移测量装 置虽然能够对准确度较高的光谱共焦传感器进行校 准,但是由于存在周期性非线性误差[7 ~ 11] ,其峰峰 值通常可达到 6 ~ 20 nm,使得其测量准确度也难以 进一步提高。 对于高准确度位移校准装置而言,它 的位移发生部件(如精密位移台)也往往存在几纳 米甚至数十纳米的回程误差和重复性。 这对于纳米 级位移测量,会导致各受检点的位移标准值不完全 一致,进而影响测量的准确性。 本文在传统激光干涉位移测量装置的基础上通 过设计和优化测控方式等技术手段,构建了一种可 满足光谱共焦传感器准确度要求的校准方法,通过 提出的基于波长倍数的等间隔测量方法以及测点修 正算法,减小了校准装置中激光干涉仪非线性误差 和精密位移台定位准确度等对测量结果的影响,并 设计了测量实验,给出了测量不确定度评定方法。 2 装置设计 2. 1 光谱共焦传感器测量原理 白光源 S 发出的白光经过物镜 L 后照射在被测 物体表面,多种单色光组成的白光经过物镜 L,由于 图 1 光谱共焦原理图 Fig. 1 Color confocal principle drawing 色散而形成不同波长的单色光,如图 1 所示。 不同 波长(λ1 、λM 和 λ2 )的单色光聚焦距离不同,各单色 光中只有波长为 λM 的单色光能够在被测物体表面上 M 点处完全聚焦并被接收,而其它离焦状态的单 色光不会被接收。 被接收的波长为 λM 的聚焦光会形成峰值,通 过对接收到的峰值波长进行解调计算,即可获得目 标物体与物镜之间的相对距离[12] 。 轴向光学坐标 位置与波长关系如式(1)所示: 式中:u 为归一化的轴向光学坐标位置;λM 为光学 共焦系统的工作波长;δz 为某一单色光聚焦点相对 共焦焦点的实际轴坐标;a 为色散物镜的孔径;f 为 色散物镜的焦距;kM 为波数。 由光谱共焦测量原理可知,通过探测轴向光学 坐标位置,可实现物体表面形貌以及位移距离等精 确测量,在实际测量过程,测量结果还与被测物体表 面的 材 质、 光 学 反 射 率、 粗 糙 度 等 物 理 属 性 相 关[13 ~ 16] ,但是通过校准装置实现高准确度校准是它 实现精密测量的技术前提和关键技术。 2. 2 校准装置硬件设计 光谱共焦传感器校准装置(如图 2 所示) 主要 由激光干涉仪(激光器、光学组镜、环境补偿器等)、 精密位移台、精密位移台控制器、反射板、测头夹具、 计算机等组成。 图 2 中,激光干涉仪的线性分辨率为 0. 1 nm, 经检定知其测长不确定度(B 类):U = 5 nm + 2. 0 × 10 - 7 L(k = 2),用于提供位移标准值;精密位移台经 校准知其技术指标:量程 50 mm、最小步进 2 nm、重 复定位准确度 30 nm、最大角晃动量 5″,用于提供位 移变化量;精密位移台控制器在计算机的指令下控 制精密位移台的运动;反射板(白色陶瓷量块)固定 在精密位移台上,并随精密位移台运动,且反射面垂 直于运动轴线。 测头夹具固定不动,用于夹持传感 器测头,且保证其测量方向与精密位移台运动方向 一致。 环境补偿器用于对激光波长进行环境参数补 偿;计算机获取激光干涉仪示值的同时,经传感器控制器实现光谱共焦传感器示值的同步采集。 2. 3 校准装置软件设计 软件包括:仪器连接、位移控制、自动采集、环境 补偿及数据分析模块。 功能设计内容如图 3 所示。 仪器连接模块用于实现计算机和激光干涉仪、精密 位移台及被测光谱共焦传感器的数据通讯;位移控 制模块内置控制算法(位移反馈控制),用于控制精 密位移台的移动,同时用于设置测控过程的技术参 数;自动采集模块用于采集激光干涉仪和被测光谱 共焦传感器控制器的输出信号;环境补偿模块用于 测量温度、气压和湿度等环境参数,计算空气折射率 并对空气中的激光波长进行实时补偿;数据分析模 块用于分析处理测量过程数据和解算被测光谱共焦 传感器的计量特性参数。 软件各模块相互协作,使受检点之间的位移间 隔为激光波长的整数倍,来减小激光干涉仪非线性 误差对测量的影响;同时通过激光干涉仪示值反馈, 实现了精密位移台定位准确度的提高。 3 关键技术 3. 1 位移反馈控制 位移反馈控制的核心在于根据激光干涉仪示值 调整精密位移台的位置,以显著提高校准装置的定 位准确度。 首先在测量前设定精密位移台的控制阈 值;然后控制精密位移台按位移间隔 ΔLi 移动;最后 计算激光干涉仪示值与 ΔLi 的差值,并用该差值与 控制阈值进行比较。 若该差值小于设定的阈值,则 精密位移台按位移间隔 ΔLi + 1向下一个采集点进行 移动。 若差值大于控制阈值,则精密位移台将该差 值作为位移量进行移动,移动完成后重新计算差值, 并与控制阈值进行比较。 反复进行上述过程,直到 完成对 N 个受检点的采集。 位移反馈控制的流程 框图如图 4 所示。 通过位移反馈控制,能够使精密 位移台的位移量与设定值之间的差值不超过 6 nm。 3. 2 波长倍数间隔测量法 校准装置采用的激光干涉仪(波长 λ 约为 633 nm),经中国计量科学院(NIM)的双频激光干涉仪 标准装置测试,其存在周期为 λ / 2 的非线性误差, 其幅值的峰峰值 10 nm,测试结果如图 5 所示。 可通过对位移间隔进行取整,使其长度为激光 波长的倍数,来减小激光干涉仪非线性误差对测量 结果产生的影响。 通过取整运算,如式(2)所示。 式中:ΔLi 为第 i 个受检点的位移间隔;[ ] 表示取 整;N 为采集点数;λ 为激光干涉仪的波长;YFS为光 谱共焦传感器的标称满量程。 该方法可以使激光干涉仪非线性误差对位移测 量的影响降低至 2 nm 甚至更小,从而提高了激光干 涉仪使用时的测量准确度。 3. 3 测点修正算法 由于精密位移台的定位准确度远大于激光干涉 仪示值,使得在同一受检点各次测量的激光干涉仪示值不完全相同,导致被测光谱共焦传感器的重复 性、回程误差和线性度等技术指标无法直接计算。 故而提出了测点修正算法,其原理是:在某受检点 处,被测光谱共焦传感器示值减去激光干涉仪示值, 得到的差值作为某受检点处的示值误差。 下面分析 该算法的可行性。 设 i 为受检点序号,j 为测量行程次序数,受检 点位置为 xi,Sij为激光干涉仪示值,Yij为被测光谱共 焦传感器示值,Δij为二者的示值误差。 则有: 激光干涉仪示值 Sij 与受检点位置 xi 的间距 dij为: 随着受检点位置变化,被测光谱共焦传感器示 值与激光干涉仪示值存在线性关系,如图 6 所示。 设线性斜率为 a,则在受检点处的被测光谱共 焦传感器示值 Y′ij为: 则在受检点 xi 处的示值误差 Δ′ij为: 为了计算方便,取受检点 xi 处示值误差 Δ′ij为: 若激光干涉仪示值 Sij与受检点位置 xi 相距较 远,即 dij较大时,式(7)会引入较大误差,此时的示 值误差为: 不同斜率 a 与不同间距 dij时,测点修正算法引 入的偏差如表 1 所示。 4 测量实验 4. 1 实验过程 对某量程为 100 μm 的光谱共焦传感器的示值 误差和重复性进行测量。 在实验过程中,将被测光谱共焦传感器的测头固定在测头夹具上,通过光学准直技术,调整传感器 测头的位置和姿态,以确保测量过程符合阿贝原则。 精密位移台进行移动,计算机同步采集激光干涉仪 和被测光谱共焦传感器控制器的示值,并进行分析 处理。 4. 2 实验结果 1) 参照 JJF 1663—2017 《激光测微仪校准规 范》 [17] ,各受检点的示值误差计算如式(9)所示: 式中:δi 为第 i 个受检点的示值误差。 各受检点示 值误差结果如图 7 所示。 由测量数据分析可得,在 100 μm 量程内,示值 误差为 ± 0. 02% ,用绝对数值表示,则最大的示值误 差约为 ± 23 nm。 2) 参照 JJF 1305—2011《线位移传感器校准规 范》 [18] ,第 i 个受检点的重复性如式(10)所示: 式中:ri 为第 i 个受检点的重复性;Δi 为各点同向行 程中的最大差值,μm。 各受检点的重复性如图 8所示。 被测光谱共焦传感器在100 μm 量程内,重复性 为 0. 005% ,用绝对数值表示,则重复性为 5 nm。 5 测量不确定度评定 5. 1 不确定度来源 不确定度来源包括:被测光谱共焦传感器的分 辨力或重复性引入的不确定度分量 u1 (Yij),激光干 涉仪波长稳定性引起的不确定度分量 u2,λ ( Sij),激 光干涉仪非线性引入的不确定度分量 u2,e ( Sij),空 气折射率引起的不确定度分量 u2,n ( Sij ),激光干涉 仪光轴与精密位移台运动轴线不平行引起的不确定 度分量 u3,p(Sij ),被测光谱共焦传感器的测量轴线 与精密位移台运动轴线不平行引起的标准不确定度 分量 u3,s(Sij),精密位移台角晃动引起的不确定度 分量 u3,a (Sij)及环境温度变化引入的不确定度分量 u4 (Sij)。 5. 2 不确定度传播公式 合成不确定度如式(12)所示: 不确定分量的传递系数如式 ( 13 )、 式 ( 14 ) 所示: 式中:urel(Yij)为与被测光谱共焦传感器有关的不确 定度分量;urel(Sij)为与校准装置有关的不确定度分 量;YFS = 100 μm; c ( Yij ) = 0. 01 μm - 1 ; c ( Sij ) = - 0. 01 μm - 1 。 5. 3 标准不确定度评定 1) 被测光谱共焦传感器的分辨力或重复性引 入的不确定度分量 u1 (Yij) 被测光谱共焦传感器的测量分辨力为 0. 1 nm,可视为均匀分布,引入的不确定度分量 u1 (Yij1 ) = 0. 03 nm。 重复性为 5. 0 nm,引入的不确定度分量 u1 (Yij2 ) = 2. 9 nm。 该不确定度分量包含了分辨力引入的不确定度 分量 u1 ( Yij ), 因此选择重复性引入的不确定度 c(Yij)u1 (Yij) = 0. 0029% 。 2) 激光干涉仪波长稳定性引起的标准不确定 度分量 u2,λ (Sij) 激光波长相对扩展不确定度(B 类):Uτ (λ) = 2. 0 × 10 - 8 ( k = 2),波长稳定性引入的不确定度分 量 u2,λ ( Sij ) = 1. 0 × 10 - 8 L, c ( Sij ) u2,λ ( Sij ) = 0. 000 001% 。 3) 激光干涉仪非线性引入的标准不确定度分 量 u2,e(Sij) 激光干涉仪非线性对测量结果的影响为 2 nm, 服从反正弦分布,k = 2,相应的标准不确定度分量 u2,e(Sij) = 1. 4 nm,c(Sij)u2,e(Sij) = 0. 001 4% 。 4) 空 气 折 射 率 引 起 的 标 准 不 确 定 度 分 量u2,n (Sij) 空气折射率引入的相对扩展不确定度(B 类), U2,n (Sij) = 2. 0 × 10 - 7 (k = 2),引入的不确定度分量 u2,n (Sij) = 1. 0 × 10 - 7 L,c(Sij)u2,n (Sij) = 0. 00001% 。 5) 激光干涉仪光轴与精密位移台运动轴线不 平行引起的不确定度分量 u3,p(Sij) 激光干涉仪光轴与位移台运动轴线不平行时, 会引入余弦误差。 当激光干涉仪光点最大偏移量为 0. 05 mm 时, 引入的余弦误差 Δl = 0. 1 × 10³ × 该误差满足均匀分布,包含因子 k = 3,引入的 不确定度分量 u3,p (Sij) = 0. 1 nm,c( Sij) u3,p ( Sij) = 0. 000 2% 。 6) 被测光谱共焦传感器的测量轴线与位移台 运动轴线不平行引起的标准不确定度分量 u3,s(Sij) 同理,当被测光谱共焦传感器打在反射板上的 光点最大偏移量为 0. 07 mm 时, 不确定度分量 u3,s(Sij) = 0. 2 nm, c(Sij)u3,s(Sij) = 0. 000 6% 。 7) 精密位移台角晃动引起的不确定度分量 u3,a (Sij) 精密位移台的最大角晃动为 2. 4 × 10 - 5 rad (5″),服从均匀分布,有:u( β) = 1. 4 × 10 - 5 rad,精 密位移台测量轴线与光轴的最大间距为 S2 = 0. 05 mm 时,阿贝误差 u3,a (Sij) = 1 2 S2 × u(β) = 0. 4 nm, c(Sij)u3,a (Sij) = 0. 000 4% 。 8) 环境温度变化引入的不确定度分量 u4 (Sij) 在测量过程中,环境温度变化等因素会引起示 值变化,服从均匀分布,包含因子 k = 3,半宽度 a = 2. 0 nm,引入的不确定度分量 u4 ( Sij ) = 1. 155 nm, c(Sij)u4 (Sij) = 0. 001% 。 各标准不确定度分量如表2 所示。 L = 100 μm, u 2 2 (Sij)≈u 2 2,λ (Sij) + u 2 2,e(Sij) + u 2 2,n (Sij) + u2,p(Sij), u 2 3 (Sij) = u 2 3,s(Sij) + u 2 3,a (Sij)。 校准装置的测量不确定度 计算结果为 u0 = 1. 5 nm + 1 × 10 - 7 L,取包含因 子 k = 2,校准装置的扩展不确定度 测量结果的合成标准不确定度 取包含因子 k = 2,扩展不确定度 6 讨 论 在校准过程中发现,换用不同材质、粗糙度的测 量板,得到的校准结果会存在差异。 当选择光学反 射镜作为反射板时,被测光谱共焦传感器无有效信 号输出;当采用白色零级陶瓷量块作为反射板时,其 校准结果目前来看最佳,而采用零级钢量块时次之, 金属面作为反射板时最大示值误差最大。 不同反射 板的测量结果如表 3 所示。 7 结束语 采用激光干涉仪实现纳米级位移测量是目前较 为普遍应用的技术方法,但由于激光干涉仪非线性误差的影响,限制了测量准确度的提高。 本文提出 的波长倍数间隔测量法,可在不改变激光干涉仪技 术性能的条件下,配合精密位移台,通过改变测量的 过程和方式,来减小激光干涉仪非线性对位移测量 的影响,进而提高位移测量的准确度,这为很多纳米 级甚至更高准确度的位移测量提供了技术思路。 针 对纳米位移测量往往受限于精密位移台等位移发生 部件的精度限制,也提出了测点修正算法来简化实 际应用中的数据处理过程,并在理论上分析了算法 对偏差的影响规律,这对简化分析过程和提高分析 效率具有积极意义。 采用本文提出的技术方法和研 制的校准装置,不仅可解决高准确度的光谱共焦传 感器的校准问题,也可为更大量程的纳米位移传感 器的校准、研发和生产提供技术支持。 |