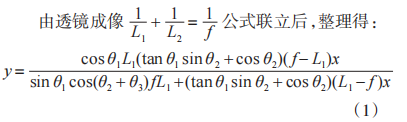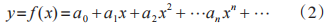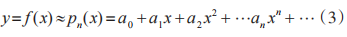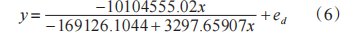|
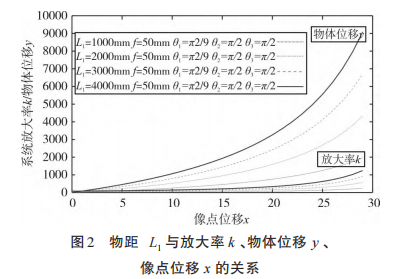
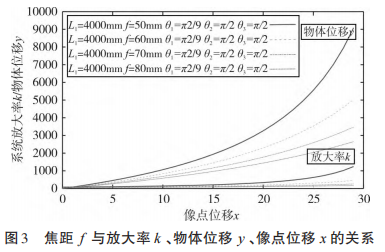
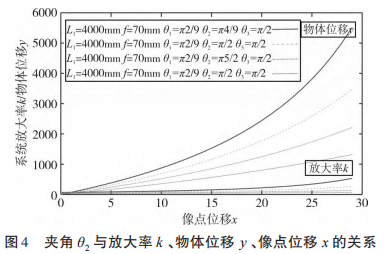
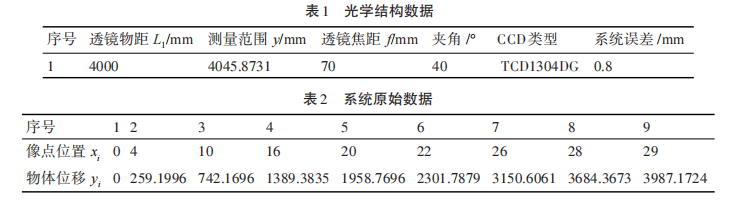
激光三角法测距传感器结构设计与参数优化的研究1 引言 目前常用于测距的方法有激光三角法、机械 法、光电法和电学法等。其中,激光三角法作为一 种非接触式测量方法,具有测量速度快、可适用范 围广、不易损伤表面、操作简单、测量范围大、抗干 扰能力强、精度高等优点,因此在测量中得到较广 泛的使用[1~6] 。由于在使用此传感器的过程中,人 们更多的关注测量精度,而对激光三角测距传感器的光学系统、数学模型的建立、物体位移与像点位 移线性输出的设计研究较少[7~8] ,本文对此问题进 行了研究并提出了反射式激光三角法测量模型,推 导出了测距方程、进行了参数优化、通过线性误差 补偿使物体位移与像点位移线性输出。 2 反射式激光三角测距传感器数学 模型 图1中,在原来的三角法测量模型中加入两个反射镜,准直聚焦透镜到被测面的距离为 S,反射 镜(M1)与半导体激光器、反射镜(M2)的距离分别 是 A1 、A2 ,线阵 CCD传感器与反射镜(M2)的距离 是 A3 ,激光束光轴与成像透镜光轴之间的夹角为 θ1 ,反射镜(M2)、线阵CCD传感器与水平面的夹角 分别为 θ2、θ3 ;反射镜(M1)与(M2)的成像位移分 别为 ∆1 、∆2 ,线阵 CCD传感器上的成像位移为 x; OE = y GO = L1 GO' = L2 。 3 结构参数选取与优化 由于模型结构的参数很多,其中每个参数对系 统的约束不同,因此在对模型结构设计的过程中, 应能充分考虑每个结构参数对系统的影响[9] 。结 构参数的优化应考虑下面的两个问题:一是要保证 测量模型有足够的分辨率和测量范围;各参数的优 化通过以下几种情况,分别用 Matlab 软件进行分 析,确保成像的可靠性,夹角 θ1 不应取太大,不然 影响成像的光强[10] ,取 θ1 = 2 9/ π 。 3.1 物距 L1 与放大率 k 和物体位移 y 的关系 从图 1 可以看出光路设计满足 Scheimpflug 条 件,透镜焦距 f 、反射镜(M2)、线阵CCD传感器与 水平面的夹角分别为 θ2 、θ3 在值不变的情况下,取 f = 50mm 、θ2 = π/ 2 、θ3 = π /2 、线阵 CCD 传感器像元 数目 3648,像元间隔 8μm,有效长度为 29.184mm, 如图 2所示;放大率 k 、物体位移 y 随物距 L1 的增 大而增大。 3.2 焦距 f 与放大率 k 和物体位移 y 的关系 激光器的光轴与成像透镜光轴的夹角 θ1 、反 射镜(M2)与水平面的夹角 θ2 、线阵 CCD 传感器 与水平面的夹角 θ3 不变的情况下,取 L1 =4000mm, 如图3所示为各参数的关系;放大率 k 、物体位移 y 随着焦距 f 的增大而减小。 3.3 夹角 θ2 与放大率 k 、物体位移 y 的关系 线阵CCD传感器与水平面的夹角 θ3 不变的情 况下;取 L1 = 4000mm 、f = 70mm 、θ1 = 2 9/ π 如图 4 所示;放大率 k 、物体位移 y 随反射镜(M2)与水平 面的夹角为 θ2 的增大而减小。 3.4 夹角 θ2 与放大率 k 和物体位移 y 的关系 取 L1 = 4000mm 、f = 70mm 、θ1 = 2 9 /π 、θ2 = π/ 2 ,如图 5 所示;放大率 k 、物体位移 y 随着线阵 CCD 传感器与水平面的夹角 θ3 增大而增大。 以上分析了物体位移 y 、放大率 k 与入射夹角 θ1 、反射镜(M2)、线阵 CCD 与水平面的夹角分别 为 θ2、θ3 、透镜物距 L1 、透镜焦距 f 、的关系,经过 对物体位移、放大率的综合考虑,确定的最终结构 参数是:激光光束与透镜光轴的夹角 θ1 = 2 9/ π ;透镜 的物距 L1 = 4000mm ;透镜焦距 f = 70mm ;反射镜 (M2)与水平面的夹角 θ2 = π/ 2 ;线阵 CCD 与水平面 的夹角 θ3 = 1 1π/18. 4 曲线拟合多项式 4.1 测量数学模型建立的依据和方法 反射式激光三角法测距公式虽然在实际中不 能用多项式表达出来,但根据三角法测量原理,在 线阵 CCD 传感器成像范围中 y(物体位移)与 x (像点位移)有着一一对应的关系,没有尖点(极限 处处存在)、没有间断点,所以一定存在一个光滑、 连 续 的 函 数 y = f (x) ,由 泰 勒 定 理 可 知 ,函 数 y = f (x) 可展开为 所以测量数学模型可以通过物像点的数据 (xi ,yi )(i = 1,2,3,…,m) ,拟 合 一 个 n 次 多 项 式 pn(x) 来逼近 f (x) ,求得一个近似解析: 4.2 最小二乘法拟合多项式 人们经常从科学的实验数据[11~12(] xi ,yi )(i = 1, 2,3,…,m) 中,用多项式函数 y = f (x) 近似表达函 数 y = p(x) 。而实验数据中带有一定的误差,所以 常用曲线拟合的方法对数据进行处理,其中文献 [13~14]对数据拟合进行了详尽的分析。 在曲线拟合的方法中常采用最小二乘法拟合 实验数据,通过给定的数据集(xi ,yi )(i = 1,2,3,…, m) ,确定系数 aj 使得在各个点上的偏差 δi 平方和 达到最小。 拟合的效果越好,多项式的阶数就越高,由于 高阶多项式的正规方程倾向于病态,计算过程易受 到舍入误差的影响,求解的系数可能不准确[15] ,所 以在满足系统误差的前提下确定多项式的最高阶 数。则用表1、2中的数据拟合的多项式为 表 2 中数据 (xi ,yi ) 与拟合函数 p(x) 的最大误 差 EW = 0.0032mm 平均误差 E1 = 0.0007mm 和均方 根误差 E2 = 0.0014mm ,其中 6、8两列数据没有参 与拟合多项式模型,为验证拟合多项式的可靠性, 把6、8两列数据代入拟合后的多项式模型,则最大 误差为 0.2541mm,该数值小于表 1 中系统误差 0.8mm,所以拟合的多项式模型满足系统误差的要 求 5 线性误差分析与补偿 5.1 线性误差分析 造成物体位移非线性输出的原因是激光三角测量法相似三角形结构决定的[16~17] ,是式(4)中像 点位移二、三、四、五、六次项叠加的结果;经过数值 分析为保证测量模型在线阵 CCD传感器上的始末 两点线性输出,必须消掉式(4)中像点位移二、三、四、五、六次项,用线性插值法求得始末两点的函数 关系;y1 = 138.633261x ,则线性误差为ed = y1 - p(x) (5) 5.2 线性误差补偿 线性化处理是传感器研制中重要的一环,线性 化处理是提高传感器精度、线性度、完成传感器加 工、适应计算机物体集体控制必须解决的重要问 题,所以须制定相应的线性补偿,则联立式(1)、(5) 和优化后的参数代入,如图6所示。 6 结语 本文设计了反射式激光三角法测量模型并推 导出原理公式,使用 Matlab 软件对测量范围、系统 放大率及结构参数进行设计与优化,简化了系统参 数的设计与优化的流程,更能适应不同的待测器件 和测量范围,从而使灵活性进一步提高,进而使设 计初期费用降低,最后分析了物体位移与像点位移 非线性输出的原因,并通过线性补偿的方法使物体 与像点位移成线性,从而提高了测量模型的线性度 与精度。
|