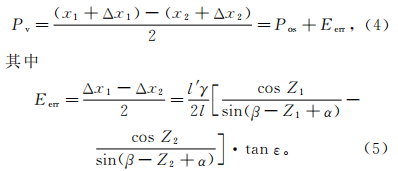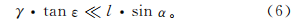|
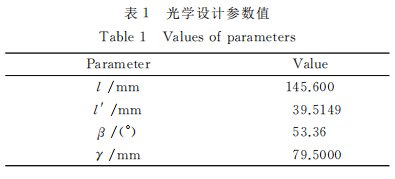
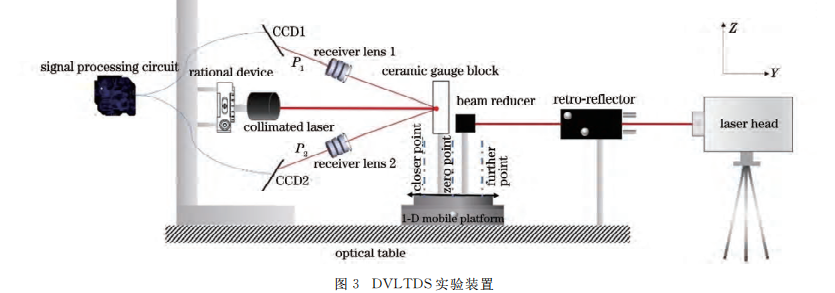
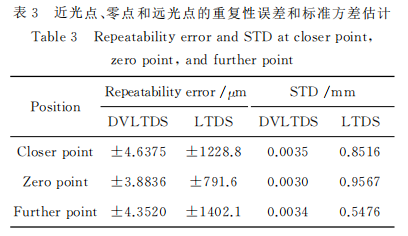
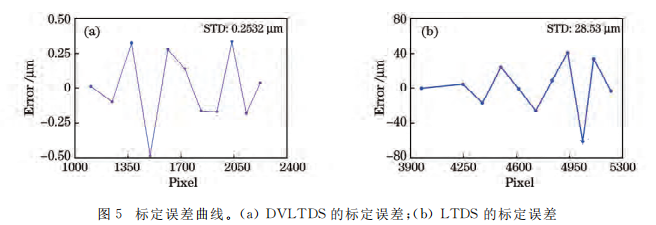
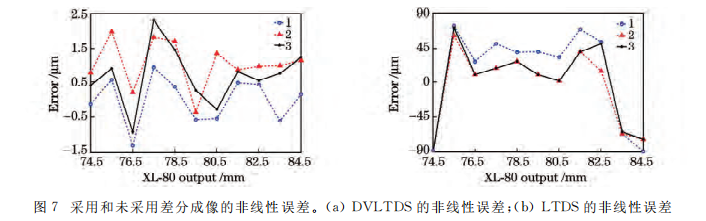
基于差分成像的激光光束指向性控制1 引 言 激光三角位移传感器(LTDS)是一种高精度位 移测量传感器,具有非接触测量、高精度、绝对测距 等优点,广泛应用于机器人、精密加工制造、汽车电 子等工业 检 测 领 域[1-9]。LTDS的 成像 光 路 描 述 如 下。准直激光器垂直投射准直激光光束至被测目标 物上,形成的漫射光线经聚焦镜组聚焦后成像于光 电耦合元件(CCD)上,定义γ 为工作距离,α 为观测 角,β为成像角,l和l′分别是聚焦 镜 组 的 物 距 和 像 距。当被测目标物沿垂直于激光光束光轴的方向移 动时,成像于 CCD上的成像像点亦随之移动。当被 测目标物 沿 光 轴 移 动 距 离 x 时,成 像 像 点 随 之 在 CCD上移动 Δx。那么x 与 Δx 之间呈近似线性关 系[10-11]。依据x 与 Δx 之 间的几何关系便可以对 被测目标物移动的位移进行标定。 随着激光加工技术的成熟,激光光束指向性趋 于无限稳定。然而依据实验室测试数据,激光光束 指向仍有±0.4°的 抖动,激 光 光 束 指 向 抖 动 是 光 束 切面质心的漂移。为抑制光源光束指向抖动对测量精度的影响,多篇文献中均提出了双光束成像并取 成像位置均值的方法。Oh等[12]提出了一种在聚焦 镜组和 CCD之间插入衍射光栅以在光电探测器上 同时成 多 束 波 形 的 方 法。Blais等[13-14]提 出 了 Bi- Iris方法,即在接收镜组的孔径处插入双孔径掩模, 该技术可 在 CCD 上 双光 束 成 像。bontar等[15]采 用投射圆环光源的方法对称的双高斯光束。文 献[12-15]中的方 法 可 减 小 电 磁 干 扰、散 斑、聚 焦 镜 组的畸变和环境光的影响,然而由于双光束成像在 同一侧,对抑制光源指向抖动带来的测量误差效果 有限。Yang等[16]设计了一种光源光束抖动抑制装 置,该装置由三角棱镜、五角棱镜、半五角棱镜、双对 称分束镜及两个斜方棱镜组成。基于该装置可得到 对称差分的两束激光光束,因此无论光源如何抖动, 差分的两束激光的质心的均值保持不变。此外,为 克服该装置尺寸过大、棱镜的折射系数不等带来的 测量误差及两束激光的峰值有数量级差异的问题, 该团队改进了该装置。改进的装置由5片反射镜和 1个双对称分束镜组成[17]。然而改进的装置因有诸 如157.5°、112.5°、22.5°的 特殊 角 度,因 此 容 易 产 生安装误差。而且该误差与光源光束抖动的角度有 关,无法 通 过 标 定 的 方 法 进 行 抑 制。Ibaraki等[18] 给出了一种双视角结构,即对称的2个聚焦镜组和 2个光电探测器分列于光源光轴的两侧,该结构 可 在2个光电探测器上成对称的两个像点。相较于文 献[13]给出的单视角结构,文献[18]提出的结构不 但可减小电磁干扰、散斑和镜头畸变带来的误差,还 可对光源光束抖动产生的误差进行抑制。然而文献 [18]给出的结构并不满足恒聚焦光路条件,因此会 产生非线性误差。 本文基于文献[18-20]给出的双视角结构,提出 了一 种 基 于 差 分 成 像 的 光 源 指 向 稳 定 装 置 (DVLTDS)。该装置由对称的两个接收透镜组组 成,其中接收透镜组由一个聚焦镜组和一个 CCD 组 成,且接收透镜形成对称的两个恒聚焦光路。基于 该装置,可在对称的两个 CCD上同时生成对称的两 个高斯波形,因此无论光源指向如何抖动,两束光的 质心的均值保持不变。所提方法不但可抑制光源指 向抖动,还可减小电磁干扰、散斑、聚焦镜组镜头畸 变和环境光带来的测量误差。 2 基于差分成像的光束指向控制原理 DVLTDS由准直激光器、对称于光源光轴的两 个接收镜组组成,其中接收镜组由聚焦镜组和 CCD 组成。DVLTDS的成像光路原理如图1所示,光源 投射激光光点至被测目标物后生成差分的两束激光 P1 和P2,两束激光分别经对称的两个聚焦镜组同 时聚焦成像在对称的两个 CCD上。 从图1可以看出,当光源指向稳定时,差分光束 P1 和P2 关于光源光轴对称,定义x1 和x2 分别为 差分光束P1 和P2 的质心,那么均值Pos可写成为 当光源光束抖动角度ε时,x1 的变化量 Δx1 为 从图1可以 看 出,Δx1 和 Δx2 同向变 化,因 此 依据(1)~(3)式,当光源光束抖动角度ε时,差分光 束的质心的均值Pv 为 由(5)式 可知,如 果 Z1 和 Z2 的值近 似 为 零, Eerr亦近似为零,这意味着 因此,如果γ、l、α 和ε 的取值满足(6)式,无论 光源指 向 如 何 抖 动,Pos与 Pv 总是近 似 相 等,即 差 分光束的质心均值保持不变。 3 实验及结果 3.1 光路设计 依据实验室数据,抖动角度ε 介于-0.4°到0.4° 之间。为满足(6)式,聚焦镜组和 CCD 的位置需要 详细设计。基 于 Zemax的 非序 列 模 式 的 光 路 设 计 如图2所 示,其 中 聚 焦 镜 组 的 焦 距 是31.0788mm, 观测角α 设置为20.04°。 其他光学 设 计 参 数l、l′、β 和γ 的取值 如 表 1 所示。 由 表 1 可 知,γ·tanε 和 l·sinα 分 别 为 0.5550mm和49.8936mm,满足(6)式的要求。 3.2 标定实验 依据以上参 数 值 搭 建 的 DVLTDS装 置 如图3 所示。该实验 装 置 由 DVLTDS、标 准 陶瓷 量 块、旋 转装置、一 维 线 性 移 动 平 台 和 双 频 激 光 干 涉 仪(由 beamreducer、retro-reflector和 laserhead 组 成) 组成。 实验中采用的双频激光干涉仪(型号 XL-80,雷 尼绍)精度为1nm,高出 LTDS精度3个数量级,因 此其测量值可作为标定测试、重复性测试和非线性 测试的标 准 值。标 准 陶 瓷 量 块 和 beamreducer同 时固定在由步进电机驱动的一维线性移动平台上, 步进电机驱动一维移动平台由近光点向远光点步 进,步进范围为0~10 mm,步 幅 为0.1 mm。为 描 述方便,近光点和远光点的中点定义为零点。为模 拟光源光束抖动角度,准直激光器由旋转装置驱动, 在-0.4°~0.4°变化。采用的主要装置如表2所示。 为描述方便,将receiverlens2和CCD2组成的 结构定义为LTDS,对激光光束P2 的标定结果进行 对比。标定方法描述如下:由步进电机驱动的标准 陶瓷量块在0~10mm 内运行,步幅设定为0.1mm;且在每个 位 置,准直激光光束的指向性在 -0.4°~0.4°内变化(间隔为0.1°)。其中 Pv 值作为 DVLTDS的标定基准,激光光束 P2 的质心值作为 未使用光束指向控制装置的 LTDS的标定基准。 标定数据和标定误差分别如图4和图5所示。其中 图4(a)是 DVLTDS的标定数据,图4(b)是 LTDS及STD如表3所示。 由图5(a)可知,进行光束指向控制后的装置 DVLTDS的标准方差估计(STD)是0.2532μm。由 图5(b)可知,未进行光束指向控制的STD 高达28. 53μm,即基于 DVLTDS的拟合曲线很好地跟随激 光干涉仪得到的结果。 3.3 重复性测试 标准陶瓷量块分别固定于近光点、远光点和零 点。当准直激光光 束 指 向 在-0.4°~0.4°内 变化 时 (间隔为0.1°),基于 DVLTDS和基于LTDS的重复 性测试结果如图6所示。 由图6(a)、(c)和(e)可 知,随着 光 源 光 束 抖 动 角度的增大,DVLTDS的 测量 值 先 增 大 后 降 低,且 抖动角 度 越 接 近0°,测 量 误 差 越 小,且 重 复 性 误 差 控制在μm 级以内;由图6(b)、(d)和(f)可知,未采 用光束指向 控 制 的 LTDS的 测量 值 随 光 源 光 束 抖 动角度的增大而呈现递减趋势,且 重 复 性 误 差 达 mm级。当光源抖动在-0.4°~-0.2°变化时,远 光点处的像点无法聚焦,因为在进行基于光强分布 的质心计算时,出现了较大的计算误差,由此导致了 图6(f)中出现测量值先增大后递减的现象。尽 管 如此,总体上仍呈现与图6(b)和图6(d)相同的递减 趋势。基于 DVLTDS和基于 LTDS的重复性误差的标定数据。图5(a)和图5(b)分别为二者的标定 误差,Pixel是质心在 CCD上的像素值。 综合近 光 点、零 点 和 远 光 点 的 重 复 性 误 差 和 STD 的 数 据,全量程内未采用光束指向控制的 LTDS的 重 复 性 误 差 和 STD 的 最 小 值 分 别 超 过 ±0.7mm和 0.5 mm,而采用了光束指向控制的 DVLTDS的重复性误差和STD分别减小至±5μm 和0.0035mm 以内。 3.4 非线性测试 非线 性 定 义 为 (xt -xr)/lr,其 中 xt 是 由 LTDS得到的测量值,xr 是由激光干涉仪 XL-80得 到的标准值,lr 为测量范围。在该实验中,标准陶瓷 量块由步进 电 机 驱 动,由 近 光 点 移 动 到 远 光 点,步 幅为0.1mm,记 录每 个 位 置 的 测 量 值 和XL-80得 到的标准值,并重复3次。DVLTDS和 LTDS得到 的测试结果 与 激 光 干 涉 仪 XL-80得 到的 测 量 值 之 间的 误 差 (xt-xr)如 图7所 示 。由 图7(a)可 知 ,DVLTDS 测 得 数 据 的 非 线 性 度 为 全 量 程 的 ±0.04%;由图7(b)可知,未 采 用 光 束 指 向 控 制 的 LTDS测得数据的非线性度达全量程的±0.8%。 4 结 论 光源指向抖动是激光检测中测量误差的重要来 源之一。本文提出了一种基于差分成像的激光光源 指向抖动控制装置,该装置由准直激光器、两个对称 的聚焦镜组和 CCD组成,可抑制光源光束抖动带来 的测量误差。基于该装置,可在两个 CCD上同时生 成差分的激光光束,因此无论光源指向如何变化,成 像在 CCD上的两束激光的质心的均值均保持不变。 实验结果表明:当光源指向由-0.4°到0.4°变化时, 采用 DVLTDS的非线性度优于全量程的±0.04%, 单点重复性的STD优于0.0035mm;而未采用光源 指向控制的传统 LTDS的非线性度达全量程的±0. 8%,单点重复性的STD高于0.5mm。 |