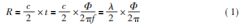学术科研
  • 基于激光位移传感器的倾角误差分析

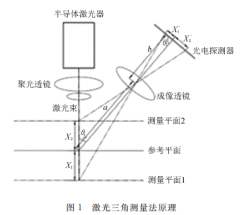
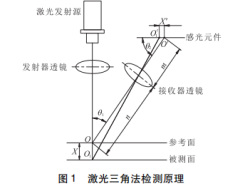
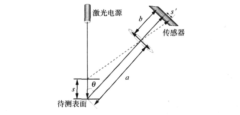
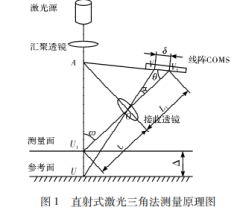
    近年来,伴随着光学、计算机科学等技术的不断进步以及新材料的接连涌现,以激光三角法测量为代表的非接触式测量被广泛应用于自由曲面的检验。而被测物面倾斜是影响传感器测量精度的一个主要原因,因此对它的研究就显得尤为重要。从激光三角法的测量原理出发,分析了倾角误差产生的原因,详细分析了线阵 CMOS 上汇聚光斑光能质心与物面倾角之间的关系,最终推导出了物面倾斜角和测量误差关系的数学模型。实验表明,该数学模型提高了被测面的测量精度,具有一定的指导意义。

  • 基于激光三角测距的深基坑水平位移测量

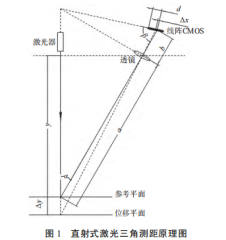
    针对传统深基坑支护结构水平位移测量时基准点的选取问题,提出一种基于相位式激光三角测量原理的深基坑水平位移测量方法,无需传统测量方法中的基准点选取即可实现精确测量。介绍了测量方法基本原理并建立相关数学模型,进行了计算机仿真,验证数学模型的正确性,通过理论分析和仿真表明: 该测量方法确实有效.

  • 基于激光三角法的内径测量不确定度分析

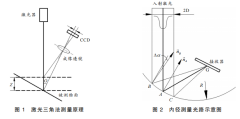
    为探究激光三角法测量内径时的准确性,以 30 mm 的内孔零件为试验样本,通过控制测量装置移动,建立其与传感器示值的映射关系模型. 分析激光三角法测量内径时影响精度的因素来源,并对其进行不确定度评定. 结果表明:在物面倾角小于 10度 时,基于激光三角法进行内表面测量的不确定度为 0.009 mm ,其扩展不确定度为 0.018 mm . 实际测量验证了激光三角法测量内径的可行性,拓宽了激光三角法在曲面测量的应用.

  • 激光三角法测量在电机磁力中心线连续监测 与故障诊断中的应用

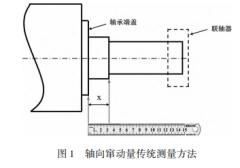
    基于激光三角法测量原理,提出了一种非接触式电机磁力中心线连续监测方法。 相比于传统的磁中心直接测量方法,改进后的方法提升了测量精度和安全性,且可用于连续监测以辅助诊断电机轴向振动故障。

  • 基于激光三角法的砂轮磨损量检测

    针对砂轮磨损量检测问题,提出一种基于激光三角法原理的砂轮磨损量检测方法,并搭建了一套实验检测系统。实验结果表明,该方法能够对磨床砂轮磨损量进行非接触检测,测量范围大,整周期测量时,其线性度小于0.6%。该方法操作简单,可应用于实际生产中。

  • 大量程激光位移传感器的成像系统设计

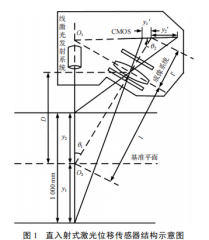
    为了解决目前国内自主研发的激光位移传感器基准工作距离短和测量范围小的问题,设计了一种适用于远距离测量的大量程激光位移传感器成像光学系统。基于激光三角测量原理,结合具体使用要求计算了大量程激光位移传感器的性能指标和成像光学系统的设计参数。选择5 片式透镜结构作为系统的初始结构,利用光学设计软件对大量程激光位移传感器成像光学系统进行了仿真,完成了系统优化和性能分析,实现了基准工作距离为 1 000 mm、量程为±500 mm、分辨率为 0.4 mm 的大量程激光位移传感器成像系统设计。结果表明,在测量范围±500 mm 内,系统均可以满足成像质量要求。该激光位移传感器成像系统具有工作距离远、测量量程大、结构简单的特点,可满足 1 000 mm 远距离处大量程范围的测量使用要求。

  • 激光三角位移传感器误差补偿的建模研究

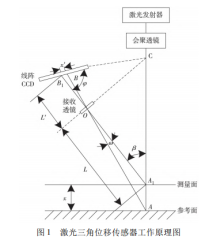
    为降低激光三角位移传感器非线性误差对其测量精度的影响,研究了激光三角位移传感器误差补偿的建模方法。深入了解激光三角位移传感器工作原理,在此基础上定量分析该传感器非线性误差。利用神经网络构建激光三角位移传感器误差补偿模型,使用多层神经网络获取线阵 CCD 与接收透镜之间的夹角。以及入射光线与接收透镜之间的夹角的映射关系。运用所得映射实现激光三角位移传感器误差补偿。实验结果表明: 激光三角位移传感器的重复性优良,且测量时的光斑在线阵 CCD 上的成像质量较为优异。该方法补偿后的激光三角位移传感器残差大幅度下降,最大下降幅度约为 46%。将待测物体表面粗糙度控制在 5. 6 μm ~9. 6 μm 范围内,可获得更好的激光三角位移传感器误差补偿效果。

  • 基于遗传算法的激光位移传感器小型化结构设计

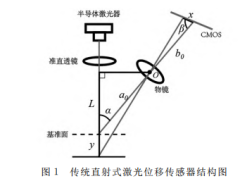
    为实现激光位移传感器结构的小型化,采用了一种单片反射镜式激光位移传感器结构,并利用遗传算法对该结构的灵敏度、工作距离和传感器结构参数进行优化。首先,在该结构中利用一片反射镜将入射光进行偏折,使 得 传感器内部的光路拓宽到横向空间,以提升传感器内部的空间利用率。随 后,通过遗传算法对传感器的结构进行优化设计,得到在特定约束条件下传感器的结构参数最优解。最后,设计相应的成像系统进行验证。结 果 表 明,与 传 统 的 激 光
    位移传感器相比,单片反射镜式结构可在保证传感器灵敏度和工作距离不变的情况下,将传感器的纵向尺寸从55.9mm减小至31.0mm。表明反射镜的引入可有效减小传感器的尺寸。结论对于激光位移传感器的小型化设计具有参考意义。

  • 基于引力搜索算法的激光位移传感器参数优化

    为了优化中等量程激光三角位移传感器性能及体积,以 200 mm~500 mm 量程为例,建立了数学模型实现结构参数优化。在传感器结构设计中,采用平面反射镜对光路进行折叠,以工作物距、透镜焦距、线阵探测器件位置以及反射镜位置为被优化量并定义了目标函数,采用引力搜索算法(gravitational search algorithm,GSA)实现对位移传感器的结构优化。经过算法迭代,相同宽度限制下所得优化后的结构参数与传统激光三角结构相比,在 500 mm 处灵敏度提高 24.29%,非线性误差由 11.40% 降低为 7.43%。结果表明,此结构与优化算法对激光三角位移传感器性能与体积有较大的正向优化效果。

  • 基于激光三角法的异形深孔检测方法研究

    异形深孔多为中间大两头小结构,由于孔内形状复杂,实现远距离的异形深孔检测难度很大。针对上述问题提出一种基于激光三角法的非接触式大口径异形深孔检测方法,采用“激光三点法”检测异形孔内径、锥度、槽参数、圆弧半径等几何量,对装置的驱动部分进行力学仿真分析,并阐述装置核心部件的工作原理,分析大口径异形深孔各几何量的具体检测方法,为异形深孔检测探索出一种多参数检测的新方法。

  • 人造板厚度激光非接触测量研究

    厚度是人造板重要参数之一,随着人造板工业的高速发展,对人造板厚度的测量精度和检测方法也提出了更高的要求。采用上下2台激光传感器对人造板厚度进行了静态和动态非接触测量试验研究,提出了上下2激光传感器间距的标定方法,认为人造板厚度激光非接触测量是完全可行的。

  • 激光三角罐盖压痕残余厚度测量

    激光三角法测量原理可有效应用于三维曲面的非接触精密测量,测量数据的统计处理结果直接关系到测量精度的提高,同时也与测量系统结构、被测物体特性及环境条件等因素有关。

  • 基于激光位移检测的异位孔系快速测量系统

    针对空间孔系的快速测量问题.提出了一种基于激光位移检测原理的解决方案.设计了一套空间异位孔的测量系统,构建了基于激光位移传感器的测量数学模型,采用改进的遗传算法快速拟合出空间孔的曲面轮廓。在比较测量的基础上.通过坐标变换获得零件上空间异位孔的位置与内径信息。通过搭建空间异位孔测量系统进行试验。验证该系统的可行性。

  • 基于激光测量的圆锥螺纹检测方法研究

    圆锥螺纹作为一种连接紧密,气密性良好的连接螺纹,其具有装配容易,能得到过盈配合,保证良好密封效果的优点。随着其设计和加工水平的提高,对锥螺纹测量的准确度也提出了更高的要求,激光测量保证锥螺纹的轴心与激光运行轨迹共面一直是测量的难点,本文对圆锥螺纹测量方法进行探究,设计了一种锥螺纹检测装置,可实现圆锥螺纹的准确定心并通过激光实现非接触检测,通过对测量结果进行分析拟合,与标准轮廓进行对比,进而确定其是否满足要求,研究试验证明装置有很好地实用性。

  • 测量条件对激光三角测距器测量精度的影响

    激光三角测距器作为一种非接触、高精度的检测仪器,其工作环境、安装方式、测量条件等因素对测量精度的影响限制了其在石油管螺纹测量领域的应用。针对这一问题,本文结合实际螺纹测量情况,通过大量实验探究滤波方式、测距器移动速度、方向、反射镜面积等因素对测量数据廓型的影响,分析产生误差的机理,并确定出合理的测量方案,为螺纹在机测量系统的设计提供了理论和实验依据。

  • 光谱共焦四光点探头矢高测量弯月透镜重复性

    光谱共焦四光点探头矢高测量弯月透镜重复性

  • 基于光谱共焦技术的叶尖间隙测量方法研究

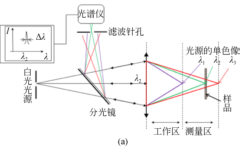
    基于光谱共焦测量技术搭建了叶尖间隙模拟测试平台,将模拟叶盘安装在气浮主轴上,并应用光谱共焦位移传感器实现了叶尖端面的位移变化量的测量,以表征叶尖间隙的变化,分别模拟了叶尖间隙的单次测量和连续测量过程。实验结果表明,应用光谱共焦位移传感器可以完成发动机转子叶尖间隙的测量,而且能够达到很高的测量效率和精度,可以应用于实际的测量现场。

  • 光谱共焦位移传感器测量透明材料厚度的应用

    摘要:介绍了光谱共焦位移传感器的结构与原理,及其在测量厚度方面的应用,重点讨论了光谱共焦位移传感器用于测量透明材料平行平板厚度的可行性,对其产生的误差进行了详细的分析,并给出了相应的补偿方法。

  • 激光三角-圆筒内壁圆度误差在线检测系统研究

    摘要:圆筒内壁的圆度检测工作环境恶劣,检测要求严格,目前缺乏合适的解决方案。因此对其研究将促进圆筒内壁圆度误差检测的机械化自动化水平,提高产品质量,降低生产成本,加快生产速度,系统采用改进的激光三角测距法作为测量方法,既能在高温环境下工作,又可对小径圆筒进行测量。而机器视觉是用机器代替人眼来做测量和判断,测量精度高、速度快。将二者相结合,可有效解决圆筒内壁高质量、高速度的在线检测难题。

  • 靶丸内表面轮廓的白光共焦光谱测量技术

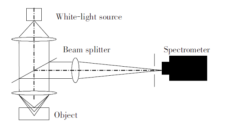
    摘要:靶丸内表面轮廓是激光核聚变靶丸的关键参数,需要精密检测。本文首先分析了基于白光共焦光谱和精密气浮轴系的靶丸内表面轮廓测量基本原理,建立了靶丸内表面轮廓的白光共焦光谱测量方法。此外,搭建了靶丸内表面轮廓测量实验装置,建立了基于靶丸光学图像的辅助调心方法,实现了靶丸内表面轮廓的精密测量,获得了准确的靶丸内表面轮廓曲线;最后,对测量结果的可靠性进行了实验验证和不确定度分析,结果表明,白光共焦光谱能实现靶丸内表面低阶轮廓的精密测量,其测量不确定度优于0.1μm。

共有5页首页上一页12345下一页 跳转 页 确定 尾页

公司邮箱:wjcsuzhou@163.com

公司地址:江苏省苏州市常熟市信一广场26幢707室

客服时间:周一至周五 8:30-17:00

电话咨询:18621151263

联系我们

Copyright @ 2023 . All rightsreserved Art and Crafts
伍嘉丞智能 | 高精度测量专家


seo seo