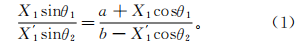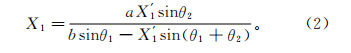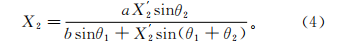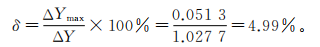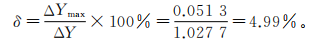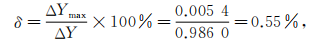|
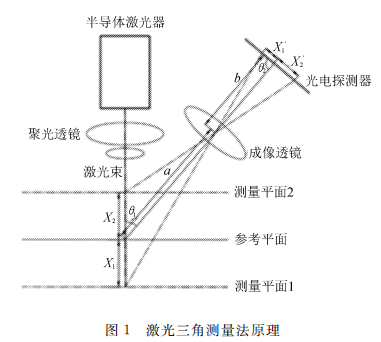
基于激光三角法的砂轮磨损量检测0 引 言 磨削加工是最常用的加工方法之一,在磨削 加工中,特别是自动化磨削加工,砂轮表面磨粒不可避免地会产生磨损、脱落,砂轮的加工精度和加 工效率也会受到影响,若得不到及时修整,可能会 加工出废品。因此,研究快速检测磨床砂轮磨损 情况对提高加工效率、磨削质量具有重大意义。 常用的砂轮磨损量检测方法有声发射法[1-6]、 光截法[7-10]、液压法[11-12]、气压法[13-15]、激光测距 法[16]等,声发射法工作条件要求高,有较多干扰 性声发射源,消除干扰源很困 难,严重 影响评定效 果。国内所进行的声波发射法多应用在普通磨床 上;光截法主要用于观察磨粒形状及其变动情况; 液压法精度低,不能精确测出准确磨损量[12];气 压法线性测量范围小,很难应用到实际中[15];激 光测距法目前不能有效消除转动误差带来的干 扰。 基于激光三角法的砂轮磨损量检测拥有较大 的测量区间,并且可以有效地消除转动误差带来 的干扰,且具有较高的测量精度。 1 系统组成及其原理 1.1 激光三角测量法工作原理 激光三角测量法原理如图1所示。
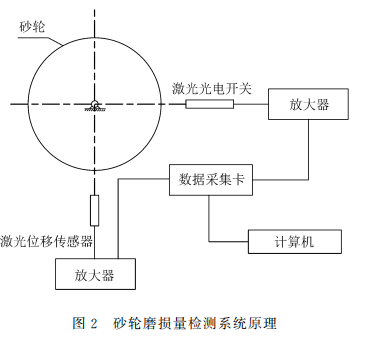
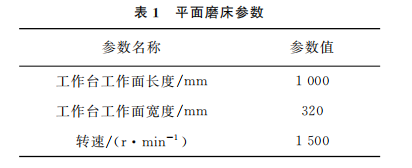
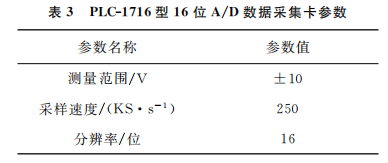
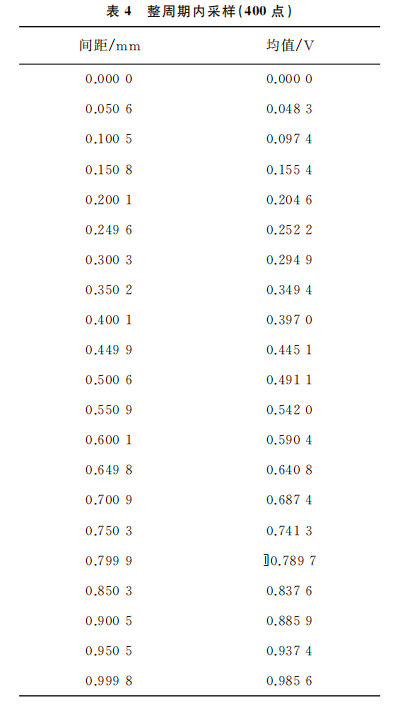
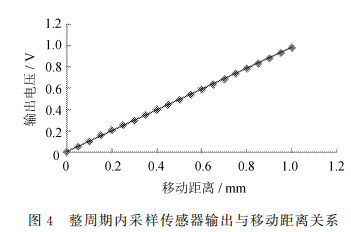
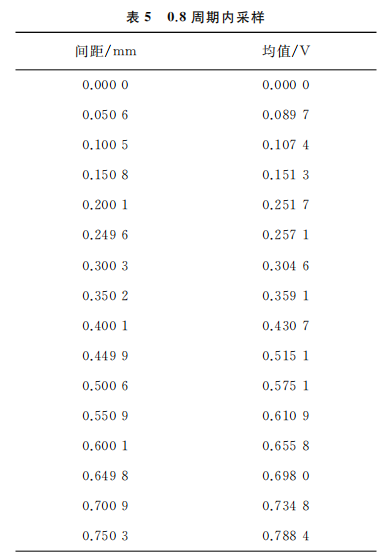
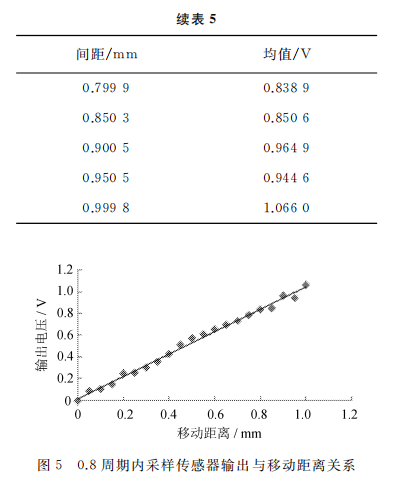
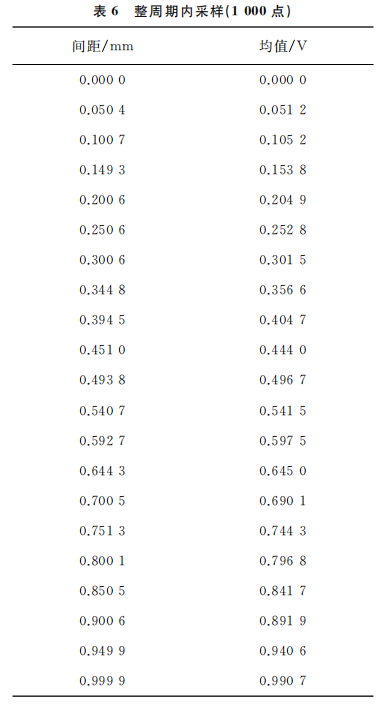
图中:a 参考平面与成像透镜的距离; b 成像透镜与光电探测器的距离; θ1 激光与激光打在参考平面漫反射到 成像透镜之间的夹角; θ2 参考平面漫反射到光电探测器的光 点与光电探测器之间的夹角; X′ 1,X′ 2---------- 分别为 X1 与 X2 通过漫反射 到光电探测器的点相对于基准点的位移量。 当测量平面在参考平面下方时,由图1可得 化简式(1)可得 同理,当测量平面在参考平面上方时,由图1 可得 化简式(3)可得 根据式(2)和式(4)可以得出实际磨损量 X1 与 X2。 1.2 系统组成 基于激光三角法测量磨床砂轮磨损量方法如 图2所示。 图中激光光电开关用于测量砂轮转速,砂轮 下方的激光位移传感器用于测量砂轮磨损量。选 用 M7130B平面磨床,主要参数见表1。 激光位移传感器采用基恩士 LK-G30,主要 参数见表2。 数据采集卡采用 PLC-1716型16位,主要参 数见表3。 1.3 系统原理 计算机通过 A/D 采集卡对光电开关输出信 号进行采集与分析,可得到砂轮转速。同理,计算 机通过 A/D采集卡对激光测距传感器输出信号 进行采集与分析,可得到砂轮的磨损量。 2 实验及结果分析 2.1 实验方案 由于砂轮不平衡量的存在,在砂轮转动过程 中将产生振动,并具有周期性特点。为了消除此 影响,采用测量点数与测量点间隔时间之积为砂轮旋转周期,并将多点测量值取平均值作为砂轮 表面到位移传感器的距离值。 2.2 测量步骤 1)测量砂轮转动周期; 2)整周期内采集 N 个点并求平均,作为砂轮 表面与传感器之间距离L1 的测量值; 3)同条件下,向上移动砂轮s mm 后再进行 测量 N 个点,并求平均,可得到砂轮表面与传感 器之间距离L2 的测量值; 4)以此类推,可以得到砂轮表面到传感器之 间的距离变化值L3,L4,…,Lm 的测量值。 2.3 实验结果及分析 经过测量,砂轮转速为1500r/min,这里设 定一圈采集400个点,每次砂轮架向上移动s= 0.05mm,此条件下测量结果见表4,拟合曲线如 图4所示。 其拟合方程为 y=0.9825x+0.0024。 (5) 根据方程(5)和表4的测量值,可以计算出线 性度 系统的灵敏度为0.9825V/mm。此时线性 区间为(0,0.9998),因为激光位移传感器的线性 区间为±5mm,理论上此测量方法的线性区间可 以达到10mm。 当测量点数与测量点间隔时间之积为0.8个 砂轮转动周期时,其测量结果见表5,拟合曲线如 图5所示。 其拟合方程为 y=1.0279x+0.0189。 (6) 根据方程(6)和表5的测量值,可以计算出线 性度 可见,砂轮不平衡量的影响较大,0.8个周期 采样无法消除砂轮不平衡量引起振动所带来的误 差,因此,拟合曲线线性度较大,测量准确度不高。 为了观察线性度与测量点数有无关系,同条 件下一圈采集点数由400个增加至1000个,其 测量结果见表6。 根据表6可以得出整周期测量每周期采集 1000点线性度为 系统的灵敏度为0.9861V/mm。 可见,对于整周期内采样,采样点数对测量值 的影响不大,都可以得到较精确的测量值。 3 结 语 基于激光三角法原理可以进行磨床砂轮磨损 量的测量,通过实验分析得出以下结论: 1)线性区间比较大,测量范围较大,取决于激 光位移传感器的线性区间值。 2)整周期测量可以良好地消除砂轮不平衡量 引起的测量误差,其测量线性度小于0.6%。 3)整周期内测量,当测量点数达到一定数目 时,测量点数的变化对测量数值影响不大。
|