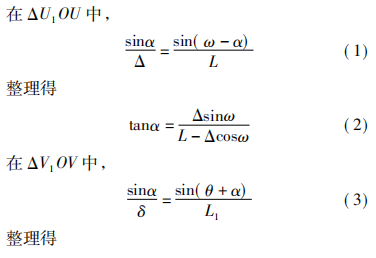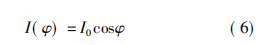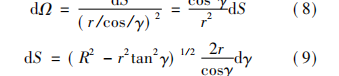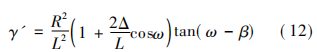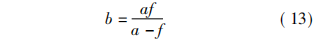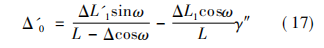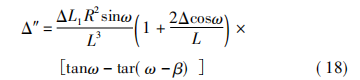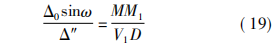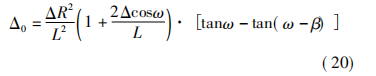|
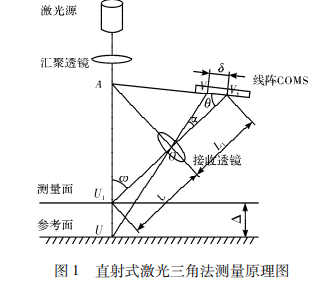
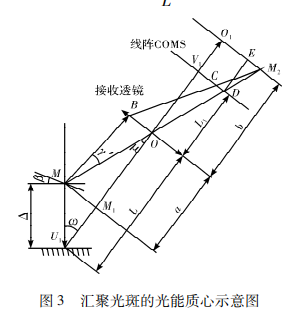
基于激光位移传感器的倾角误差分析0 前言 随着我国航空航天、船舶舰艇、交通运输等 行业的迅猛发展,对产品的精度要求也越来越 高,因此精密检测技术也显得愈发重要。与传统 的接触式测量相比,激光三角法因其非接触的测 量特性,所以可以对表面易划伤工件进行测量,并且具有测试速度更快、测量范围大、无需二次 装夹等特点,被广泛应用在工业生产和检测等领 域[1-3]。但是,激光位移传感器的测量精度受其 系统自身的非线性误差、被测物体表面的粗糙 度、被测物体表面的颜色以及被测物体表面的倾 斜角等因素的影响[4-6],导致被测物体的精度不 能准确测得。因此,研究测量精度的影响因素变 得尤为重要,本文对误差影响因素中影响最大 的———测点物面倾斜对测量精度的影响做了分析 与研究。 1 激光三角法的测量原理 典型的直射式激光三角法测量原理图如图 1 所示,其光路主要由激光发射装置、汇聚透镜、 接收透镜、线阵 COMS 和后续信号处理设备五部 分组成等。激光三角法的测量原理: 激光源发射 的激光束经过汇聚透镜后照射到被测物体的表面 上,接收透镜接收由被测物体表面所反射和散射 的激光束,然后在线阵 COMS 感光元件上成像, 从而把被测物体表面的光信号转化为电信号,再 经后续电路处理就可以识别出被测物体的位移变 化量。测量过程中,激光位移传感器的轴线,接 收透镜的光轴以及线阵 CMOS 平面,三者位于同 一个平面内。当被测物体表面发生位移时,散射 光线在线阵 COMS 感光元件上成像点的位置也发 生变化,如果能够准确测出像点在线阵 CMOS 上 的变化量,那么通过激光三角法的测量原理,就 可以进一步计算出被测工件的移动距离。 假设当激光源发射的激光束照射到参考平面 上的位置 U 时,散射光束经接收透镜接收后在 线阵 COMS 上的成像位置点为 V 点; 当被测表面 发生位移 Δ 后( 由位置 U 移动到位置 U1 ) ,在线 阵 CMOS 上的光斑像点发生了位移 δ( 由位置 V 变化到位置 V1 ) ,根据正弦定理可得: 式中,α 为两条反射光束的夹角; ω 为激光束与 接收透镜轴线的夹角; θ 为线阵 COMS 光敏面与 接收透镜轴线的夹角; L 为接收透镜的物距,即 测点 U1 到接收透镜中心 O 点的距离; L1 为接收 透镜的像距,即接收透镜中心 O 到线阵 CMOS 上 V1 的距离。 2 倾角误差补偿模型的建立 2. 1 倾角误差产生的原因分析 由激光三角法的测量原理可知,测量过程中 激光源发射的激光束与被测物体表面的法线方向 在理论上是一致的,但是在实际测量时,激光位 移传感器发出的光束总是和被测物体表面处的法 线方向存在一定的夹角,这个夹角称之为倾斜 角,用 β 表示。被测物面倾斜改变了散射光束相 对于接收透镜的空间位置,相应的被测点在线阵 CMOS 上的成像点位置也发生了变化,从而导致 实际测量的结果与激光三角法测量原理中理论公 式计算的结果存在一定的偏差。这就是物面倾斜 时测量误差产生的主要原因。 2. 2 线阵 CMOS 上汇聚光斑的光能质心位置的 确定 由倾角误差产生的原因可知,当被测物面倾 斜时,检测到的线阵 CMOS 光敏面上的成像光斑 点的光能质心位置相对其几何中心发生了一定的 偏移,因此光能质心不再是成像光斑的几何中 心。为了定量的分析由于被测物面倾斜造成的误 差的变化规律,需要推导出在线阵 CMOS 上的成 像光斑的光能质心位置与被测物面倾斜角之间的 关系。 首先,假设被测物面为理想的漫反射面,根 据郎伯定律可知,散射光场的光强分布可以表 示为[7] 式中,φ 为散射光束与物面法线的夹角; I( φ) 为 φ 方向上单位立体角内的散射光功率值; I0 为法 线方向的 I 值。 2. 2. 1 接收透镜上光能质心线角位置的确定 图 2 给出了接收透镜上接收面元的几何示意图,其中 r = UO,即被测物光点 U 到接收透镜中 心 O 的直线距离,dS 为接收透镜上与接收面垂 直的条状面元,dΩ 为该条状面元所对应的物光 点所张的立体角。由于接收透镜的半径 R 很小, 所以近似地认为该面元上的散射光处处相同。因 此,在单位时间内 dS 接收的光能为 根据接收面元几何示意图可知: 由于 R≤r,将式( 8) 、( 9) 带入( 7) 整理得 本文中当 γ 顺时针转动时为正。假设当 γ = γ'时,接收透镜在垂直接收面处被分成两个光能 接收量相等的部分,此时称 γ'为接收透镜上光 能质心线的角位置。 整理后得出接收透镜上光能质心线的角位置 γ'为 2. 2. 2 线阵 CMOS 上汇聚光斑的光能质心位置 的确定 图 3 给出了线阵 CMOS 上汇聚光斑的光能质 心示意图,反射光线 MB 经接收透镜折射后入射 到线阵 CMOS 上的 C 点。M 的像点为 M2,物距 a 与像距 b 满足 根据几何关系可推得 所以质心线在线阵 CMOS 上的投射点 C 的离 轴距离为 V1C,也就是 V1D 与 CD 的差,即线阵 CMOS 上汇聚光斑的光能质心坐标为 2. 3 物面倾斜造成的测量误差的确定 根据式( 12) 、( 16) 就可以求出被测物面的 倾斜误差,从而分析其变化规律。 当激光位移传感器的入射光线与被测物面的 法线方向一致,即物面的倾斜角为 0 时,线阵 CMOS 上成像光斑的光能质心坐标为 式中,γ″是被测物面倾角为 0 时的 γ'值。 所以由物面倾斜产生的线阵 CMOS 上光斑的 光能直线移动量为 由此可知 Δ″与倾角误差 Δ0 之间的关系为 整理后得到倾角误差 Δ0 为 根据式( 20) 可知,倾角误差 Δ0 除了与激光 位移传感器的结构参数有关外,还和被测物体表 面移动距离 Δ 以及物面倾角 β 有关,并且可以 发现如下规律: ( 1) 倾角误差的大小与激光位移传感器的结构参数有关,与 R2 成正比,与 L2 成反比,且随 着 ω 角的增加而增大; ( 2) 当被测物体表面的位移 Δ 一定时,倾角 误差随倾斜角 β 的增加而增大; ( 3) 当倾斜角 β 一定时,倾角误差随被测物 体表面的位移 Δ 的增加而增大; ( 4) 当 β 为负值时,倾角误差的正负与被测 物体表面位移的正负相反; 当 β 为正值时,倾角 误差的正负与被测物体表面位移的正负相同。 3 倾角误差实验分析 实验采用日本 KEYENCE 公司生产的 IL-030 型激光位移传感器进行了实际测量,其光路参数 为: R = 5 mm,L = 60 mm,ω = 30°,将实验测 得的数据与经过误差补偿后的数据用 MATLAB 处理后得到图形如图 4 所示。 通过图4 可以看出,激光位移传感器的测量精 度在经过倾角误差补偿公式补偿后得到了明显提高。 4 结论 在假设被测物面为理想的漫反射面的前提 下,推导出了被测物面倾斜角与测量误差的几何 关系。实验表明,该方法提高了被测物面的测量 精度,对产品的加工和检测具有一定的指导意义。 |