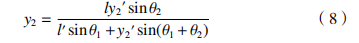|
大量程激光位移传感器的成像系统设计引言 激光位移传感器是一种高可靠性的非接触式 精确测量仪器,可实现对距离、位移、圆径、外 形尺寸和表面轮廓等参数[1-4] 的实时测量,被广泛 地应用于航空航天[5]、工业生产与制造[6]、轨道交 通[7-9] 等领域。激光位移传感器的基本原理是激光 三角测量原理,它利用一束入射激光束、图像传感 器 ( charge-coupled device, CCD 或 complementary metal oxide semiconductor, CMOS)或位置敏感器 (position sensitive detector,PSD)与被测物体表面构 成一个三角形光路,根据三角几何关系可计算得 到物体表面位移信息[10-11]。在实际测量中,基准工 作距离、量程范围、测量精度是衡量激光位移传感 器性能的重要指标。为了提高激光位移传感器的 测量精度,张爽等人改进库克 3 片式透镜结构[12] , 设计了一种测量范围在 40 mm±10 mm 内测量精度 优于 5 μm 的 4 片式传感器微小型光学系统;周宇 等人设计了一种量程为±25 mm 的激光位移传感器 成像光学系统[13] ,其工作距离为 100 mm,测量分辨 率为 20 μm,线性度测试结果为±0.28%;针对复杂 光电噪声干扰下 PSD 的非线性输出特性对 PSD 激 光位移传感器测量精度的影响,崔昊等人提出了 一种滤除噪声干扰的多元自适应卡尔曼预处理算 法,并构建了非均匀 B 样条曲线拟合模型[14] ,实现 了传感器定位精度为 0.7% 的高精度标定;基于双 目视觉技术,马浩然等人提出了可同时对机器人 末端多个激光位移传感器标定的方法[15] ,实现了标 定后传感器测量精度范围为 0.038 6 mm±0.025 8 mm。 这些研究都是致力于提高激光位移传感器在较短 工作距离范围内的测量精度,但是这些激光位移 传感器无法满足 1 m 级远距离位置处±500 mm 大 量程范围的位移测量。 针对远距离位置处大量程使用需求,本文采 用 5 片式球面透镜简单结构,设计了一种大量程激 光位移传感器的成像光学系统。完成了系统的优 化设计与成像质量分析,为用于远距离测量的大 量程激光位移传感器的产品化提供了重要的理论 依据。 1 激光位移传感器的工作原理 基于激光三角测量原理,根据入射激光束的方 向与被测物体表面法线方向的角度关系,可将激光位移传感器分为 2 种类型,即斜入射式和直入射 式[10]。其中,斜入射式激光位移传感器的入射激光 束方向与被测物体表面法线方向之间会形成一个 不为零的夹角,其成像光学系统所接收的光束为 被测物体表面对入射激光束的反射光束;而直入 射式激光位移传感器的入射激光束方向与被测物 体表面法线方向之间的夹角则为零,其成像光学 系统所接收的光束为被测物体表面对入射激光束 的散射光束;在 2 种类型的激光位移传感器中,反 射光束和散射光束经由传感器的成像光学系统在 图像平面上被图像传感器或 PSD 所接收。在被测 物体发生移动或其表面比较复杂的测量应用中, 直入射式激光位移传感器具有更好的环境适应性 和测量稳定性。因此,本文选择直入射式激光位 移传感器,针对远工作距离处大量程范围内的位 移测量使用需求,基于激光三角测量原理,计算了 大量程激光位移传感器的性能指标和成像光学系 统的设计参数,完成了传感器成像光学系统的优 化设计和像质分析,实现了大量程激光位移传感 器的仿真设计。 图 1 为直入射式激光位移传感器结构示意图。 传感器是由线激光发射系统、成像系统和图像传 感器(CMOS)组成。线激光发射系统发射出 1 束 线激光束,该线激光束垂直入射到被测物体表面, 形成均匀的线激光,在物体表面产生的漫反射光 束经由成像系统后汇聚在 CMOS 上,得到被测物 体表面激光束入射点的像点。图 1 中线激光发射 系统在测量范围±500 mm 内可形成均匀的线激 光。图 1 中 D 为基准工作距离,其大小为沿激光 束入射方向成像系统光学中心与基准平面之间的 距离,要求 。 、 为传感器的测量量 程,以基准平面为原点,规定激光束入射方向为 正,则有 、 ,即传感器的测 量量程范围为±500 mm。图 1 中成像系统是由滤 光片、成像镜组和窗口玻璃组成,成像镜组采用 5 片球面透镜结构形式,成像系统的焦距为 ; 、 分别为成像系统光轴与线激光束入射方向的夹 角和成像系统光轴与 CMOS 光敏面的夹角; 为成 像系统中基准平面与入射激光束交点 的物距; 为 对应的像距; 、 分别为 、 的像高。如 图 1 所示,在激光位移传感器中, 和 的大小要保 证量程±500 mm内被测物体能够准确且清晰地成像在 CMOS 光敏面上,即成像系统的物像关系要 满足 Scheimpflug[16-18]定律,即线激光发射系统的入 射激光束、成像系统的镜像对称轴线、CMOS 光敏 面上 或 对应的像所确定的直线三者相交于一 点,其交点为 。 如图 1 所示,根据几何关系可得成像系统的物 距为
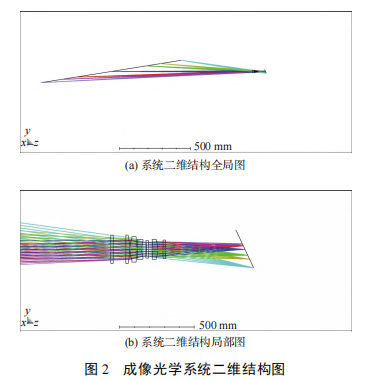
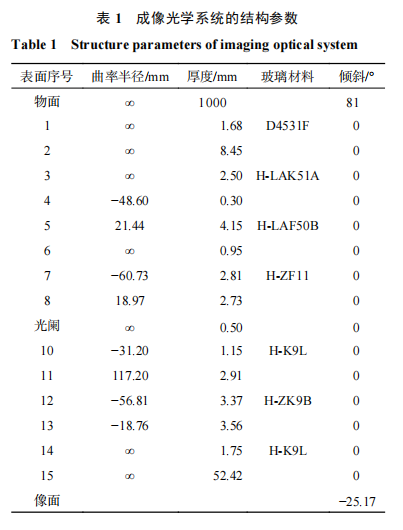
(7)式为激光三角测量原理的物体表面高度 的理论计算公式。同理可得 的理论计算公式: 在激光位移传感器中,根据几何光学理论可 知,成像系统的空间分辨率为图像传感器相邻像 元中心之间的间距 p 所对应的被测物体表面最小 高度尺寸 ,该最小高度尺寸为传感器的分辨率。 由成像系统的物像关系(7)式或(8)式可得激光位 移传感器的分辨率大小为 式中,p 的数值大小为所选用 CMOS 像元尺寸。根 据(9)式可知,当激光位移传感器的三角测量结构 和成像系统光学参数确定后,CMOS 像元尺寸是决 定传感器分辨能力的主要因素。将(1)式、(4)式 和(5)式代入(9)式可得激光位移传感器的分辨率 。其中, 数值越小,表示激光位移传感器的分辨 能力越高。 2 成像光学系统参数的选择 由上述内容可知,激光位移传感器的基准工作 距离为 1 000 mm,测量范围为±500 mm,即有D = 1 000 mm 、y1 = 500 mm 、y2= −500 mm 。基于理想漫 反射模型,激光光束垂直入射到被测物体表面产 生的散射光分布呈椭球型[19] ,所以成像系统光轴与 线激光束入射方向的夹角θ1 越小,由成像系统所接 收的光线强度越大;且根据(1)式可知,当成像系统 确定时,基准工作距离 D 越大,要求θ1 越小。根据 (9)式可知,当θ1 越小时,σ 数值越大,即传感器的分 辨能力越差。为了综合考虑传感器的测量范围和分 辨率要求,选择θ1 = 9 ◦ ,成像光学系统的物距为l =1 012.5 mm ;为了保证在基准工作距离D = 1 000 mm 处的分辨率,选择系统的焦距为f = 70.2 mm ,则系 统的像距为l ′ = 75.4 mm ,系统光轴与 CMOS 光敏 面的夹角为 θ2 = 64.8 。 为了满足线激光三角测量要求,本文选用面 阵 CMOS(PYTHON 12K)图像传感器,像素阵列为 4 096×3 072,像元尺寸为 4.5 μm×4.5 μm,即有p =4.5 µm 。根据(9)式和上述各参数的数值大小,计 算可得传感器的分辨率近似为 。如图 1 所示,在 CMOS 光敏面上规定与 对应的成像方向 为正,根据(8)式和(9)式,计算可得 CMOS 光敏面 上成像范围为 [−13.53 mm,4.22 mm]。为了使量程 范围±500 mm 内被测物体表面不同高度位置点经 由成像系统后能够清晰地成像于 CMOS 光敏面, 成像光学系统的视场为±78.5 mm,入瞳直径为 12.5 mm,所选用的激光光源波长为 650 nm±10 nm。 3 成像光学系统设计 3.1 系统光学设计 为了保证全视场±78.5 mm 内成像光学系统的 成像效果,本系统选择在库克 3 片式透镜结构基础 上增加 2 片透镜,即选择 5 片式透镜结构作为系统 的初始结构进行系统的优化设计。在光学设计软 件中,按照上述要求设置系统参数,即成像系统的 入瞳直径为 12.5 mm,视场为±78.5 mm,波长为 650 nm±10 nm,系统的物面与光轴之间的倾斜角 为 9°,系统的像面与光轴之间的倾斜角 为 64.8°。 最终优化设计后的系统二维结构如图 2 所 示。图 2(a)为系统二维结构全局图,由于系统的 视场范围和基准物距都较大,系统从物面到像面 整体尺寸较大,在图 2(a)中无法清晰地展示系统 成像镜组的组成;图 2(b)给出了系统二维结构局 部图,系统中第 1 片和第 7 片玻璃分别为滤光片和 窗口玻璃,中间 5 片球面透镜为成像镜组。根据系 统二维结构图可知,在量程范围内不同视场的散 射激光束都能较好地汇聚到系统的成像平面上。 系统最终的结构参数如表 1 所示。
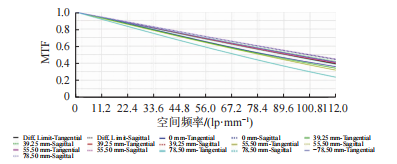
3.2 系统设计结果及分析 为了评价激光位移传感器成像光学系统的成 像效果,分别从 MTF(modulation transfer function)、 点列图和畸变 3 个方面对成像光学系统优化设计 结果进行分析和评价。图 3 为成像光学系统 MTF 图,系统部分视场 MTF 曲线接近衍射极限。根据 系统所选用 CMOS 像元尺寸大小可知,其奈奎斯 特频率约为 112 lp/mm。根据图 3 中 MTF 曲线数 据可得,在 112 lp/mm 处,系统各视场的弧矢方向 MTF 曲线比子午方向 MTF 曲线要高,即系统各视 场成像质量弧矢方向要优于子午方向。系统最大 正视场 78.5 mm 的子午方向和弧矢方向的 MTF 数 值分别为 0.23 和 0.38,最大负视场−78.5 mm 的子 午方向和弧矢方向的 MTF 数值分别为 0.41 和 0.45。 这种成像光学系统的子午方向与弧矢方向的成像
质量差异是由系统的物面和像面与系统光轴不 垂直引入的离轴像差所导致的。由图 3 可知,在 112 lp/mm 处系统最大正视场子午方向 MTF 数值 最小,其数值为 0.23,即系统各视场 MTF 均大于 0.20,系统设计结果可满足成像质量要求。 质量差异是由系统的物面和像面与系统光轴不 垂直引入的离轴像差所导致的。由图 3 可知,在 112 lp/mm 处系统最大正视场子午方向 MTF 数值 最小,其数值为 0.23,即系统各视场 MTF 均大于 0.20,系统设计结果可满足成像质量要求。
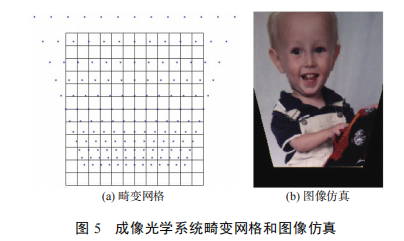
图 5 为成像光学系统畸变网格和图像仿真结 果。由图 5(a)畸变网格可知系统除图像中心位置 处以外其他位置的畸变较大,且图像中心位置上 下两侧区域的畸变性质相反,即如图 5(a)所示图 像中心位置以上区域为正畸变,而图像中心位置 以下区域为负畸变。为了分析系统成像效果 , 图 5(b)给出了系统的图像仿真结果。由于系统畸
变的影响,图像仿真结果中图像发生了畸变,在发 生正畸变的边缘区域图像出现了溢出现象。由于 所选用的 CMOS 光敏面大于系统成像平面上的成 像区域,因此,在实际应用中,溢出部分仍可以被 图像传感器所接收。 由上述成像光学系统设计结果及分析可知,该 系统子午方向和弧矢方向的成像质量存在一定的 差异,即弧矢方向成像质量优于子午方向。影响 系统成像质量的主要像差是轴外像差,且系统的 畸变较大导致了图像的畸变。这些影响系统成像 效果的主要因素是由系统物平面和像平面与系统 光轴之间不垂直所引起的。但根据系统设计结果 分析可知,在奈奎斯特频率处,系统各视场 MTF 可 满足系统成像质量要求,而系统畸变所导致的图 像畸变则可通过图像畸变校正算法予以校正。因 此,该大量程激光位移传感器的成像光学系统可 满足激光位移传感器的高精度测量使用需求。 4 结论 本文设计了一种大量程激光位移传感器的成 像光学系统,采用 5 片式球面透镜结构完成了系统 的优化设计,实现了激光位移传感器对基准工作 距离 1 000 mm 处测量范围±500 mm 内被测物体表 面的高度或位移的测量,测量分辨率为 0.4 mm。 通过对系统设计结果的分析可知,由于系统轴外 视场子午方向受到轴外像差的影响,其成像质量 下降,但在空间分辨率小于 112 lp/mm 时,成像光 学系统各视场 MTF 均大于 0.20,满足系统成像质 量要求。此外,系统的畸变较大,而畸变所导致的 图像变形可采用图像校正算法进行校正。随着工 业自动化水平的提高,大型自动化设备的应用越 来越广泛,对大量程非接触式测量仪器的使用需 求越来越大,而大量程激光位移传感器的成像光 学系统可有效提高传感器的远距离位置处量程范 围,且系统结构简单,在测量领域具有较好的应用 价值。 |