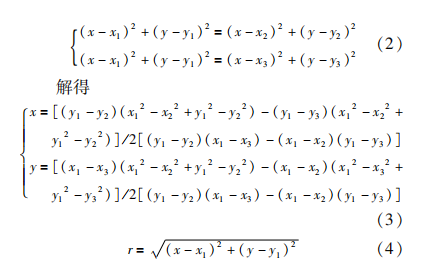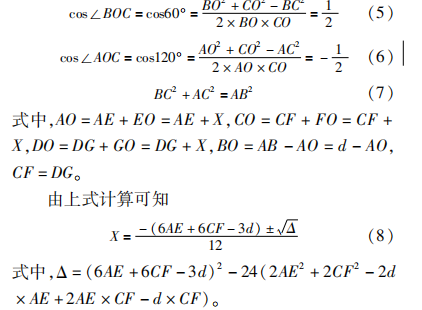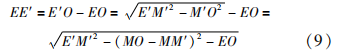|
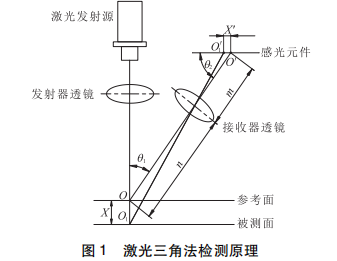
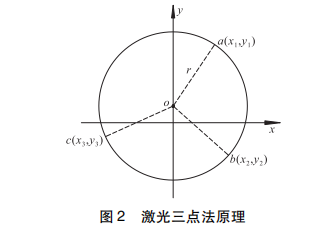
基于激光三角法的异形深孔检测方法研究1 引言: 随着当今制造业、军事工业的蓬勃发展,对孔类 零部件提出了更高精度的加工技术要求,因此对其 检测精度的要求也随之提高。在机械制造中,一般 将深径比 >5的圆柱孔称为深孔,深孔加工大约占 加工总量的 40%[1] ,这些孔类零件的加工和检测技 术直接影响零件的精度[2] 。深孔零件中有一部分 属于异形深孔,其特征多为内环形槽、锥度孔等。 异形深孔结构广泛应用于航空航天、军工器械、 机械装备等领域的关键零部件中[3] 。为了使该类 产品获得优异的工作性能和较长的使用寿命,在生 产中对表面精度和几何公差有严格要求[4] ,因此异 形深孔的检测在生产制造中至关重要。 目前,国内关于大口径异形深孔检测方法的研 究很少。周建峰[5] 提出一种测量孔内环槽的量具, 主要利用内径千分尺和收张机构实现环槽直径的检 测。李运升[6] 提出一种测量大直径锥度的测量仪,通过 90°杠杆测头将孔径变化转化为轴向变化,利 用光纤传感器感知轴向位移,应用比较测量法获得 被测锥孔数据。上述两种方法只能针对异形深孔的 某个单一特征检测,无法满足远距离多参数的异形 深孔检测。李进军等[7]提出基于多目视觉的复杂 型面轮廓三维视觉测量方法,主要针对异形轮廓面 进行三维实体形貌重建,但无法高效检测各参数的 具体数值,且成本较高。上述工程实践中存在的不 足使异形深孔检测成为亟需解决的技术问题。 基于当前的技术状况,本文利用“激光三点法” 非接触检测异形孔内的各几何量[8] ,并提出一种可 用于大口径异形深孔的检测方法。在检测过程中利 用电动伸缩杆解决检测仪器在异形深孔内的驱动问 题[9] ,多级伸缩杆在收缩时,体积小且便于存放和 运输,伸长时可在较长距离稳定地伸入被测异形孔。 滚珠丝杠是工具机械和精密机械上常用的传动元 件,具备高精度、灵活性、高效率的特点[10] 。本文将 滚珠丝杠精确的轴向移动转化为检测元件的径向移 动,使检测元件自动扩张,从而实现异形孔的变径检 测[11] 。配合高精度激光位移传感器径向测量与被 测孔壁的距离,使异形深孔各部分内径、锥度、槽参数、圆弧半径的高效检测成为可能。与现有检测方 法相比,本检测方法具有检测距离长、检测参数多、 成本造价低、操作方便等优势。 2 激光三角法和激光三点法的基本原理 2.1 激光三角法的工作原理 激光位移传感器是一种利用激光三角法测距的 光学器件,在工作时通过向目标射出一束很细的激 光,由感光元件接收目标反射的激光束,计时器测定 激光束从发射到接收的时间,计算出从激光发射点 到目标的距离。如图 1所示,激光发射源将激光束 透过发射器透镜照射到参考面上 O点,经参考面反 射后的激光透过接收器透镜照射到感光元件上的 O′点。当被测物体高度发生变化,如下降距离为 X 时,激光发射源将激光束透过发射器透镜照射到被 测面上 O1 点,经被测面反射后的激光透过接收器 透镜照射到感光元件上 O1′点,激光照射在感光元 件上的位置变化量为 X′。 发射到参考面的激光束与反射激光束之间的夹 角为 θ1,反射激光束与感光元件所在平面的夹角为 θ2。由相似三角形可知 2.2 激光三点法检测原理 激光三点法是三点定圆基本数学原理的应用, 图 2为激光三点法的原理图,利用现有光电技术确 定孔截面圆上 a,b,c三个不共线点在笛卡尔坐标系 的坐标,分别为 a(x1,y1),b(x2,y2),c(x3,y3),设三 点定圆的圆心为 o(x,y),则圆上的各点到圆心的距 离相等,即半径 ao=bo=co=r,有
因此当确定三个不共线点坐标后,就可通过式 (3)和式(4)确定截面上三个坐标点所确定的唯一 圆,圆心坐标为 o(x,y),半径为 r。
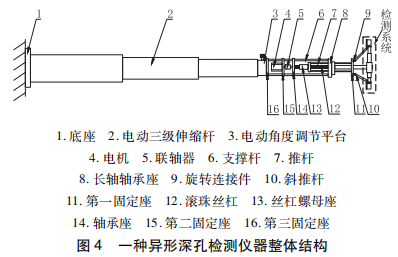
3 异形深孔检测系统设计方案 3.1 总体方案设计与分析 图 3所示为总长 2.5m、端口直径为 250mm的 待检测大口径异形深孔,其特征为两端小中间大的 “大肚子”回转腔体,内部有锥度、环形槽、圆弧等特 征,检测时将其固定在检测平台上保持水平。本文 就上述特征设计了一种电动伸缩杆驱动的大口径异 形深孔检测仪,如图 4所示,检测装置由伸缩杆驱动 部分、滚珠丝杠调节部分和激光传感器检测部分组 成。电动伸缩杆供电后,推动检测装置轴向移动进 入被测异形深孔。滚珠丝杠调节部分固定在伸缩杆 的右端,但是由于伸出距离较长,悬伸出的端部会因 重力出现下垂而引起测量误差,因此在伸缩杆与滚 珠丝杠部分之间安装一个电动角度调节平台,通过 提前对伸缩杆的不同伸出长度进行标定,可以实现 孔内自动调节,使装置的检测系统与被测异形深孔 轴线垂直。
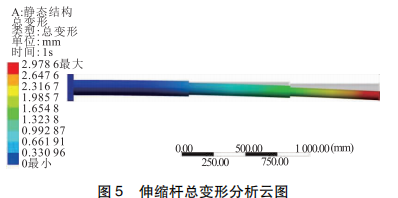
具体检测系统如下:检测之前需进行检测标定, 确定滚珠丝杠的起始位置,计算在起始位置时激光 位移传感器的坐标,起始位置称为零位。滚珠丝杠 调节部分工作时从零位开始调节,驱动丝杠转动使 丝杠螺母沿轴向向前移动,推杆穿过长轴轴承座上 直线轴承推动斜推杆,将激光位移传感器径向移动 到合适位置,达到调节目的。由于丝杠是一种精密 的传动仪器,可以通过丝杠电机的旋转圈数计算出 丝杠螺母的轴向移动距离,再通过几何计算分别得 到三个激光位移传感器径向移动距离。激光传感器 检测部分工作时,型号相同且周向均匀分布的三个 激光位移传感器将光束照射到被测孔截面上,测量 激光位移传感器到被测孔壁之间的距离。根据三个 激光位移传感器零位坐标、径向移动距离以及传感 器测量的距离可得到孔壁上三个被测点的相对坐 标,根据三点定圆基本原理得到被测孔截面圆的直径。 3.2 伸缩杆驱动设计 驱动部分由安装在检测平台上的电动伸缩杆 实现,被测异形孔工件固定在检测平台夹具上,两 者相对静止且电动伸缩杆与被测异形深孔保持在 同一轴线[13] 。检测装置安装在伸缩杆端面,但是 由于检测距离较长,需对伸缩杆进行变形仿真分 析,拟定伸缩杆材料为结构钢,密度为 7.85×10⁻⁶ kg/mm3 ,杨氏模量为 2×10⁵ MPa,泊松比为 0.3, 拉伸屈服强度为 2.5×10² MPa,压缩屈服强度为 2.5×10² MPa。伸缩杆左侧固定,右侧端面添加 200N的 负 载 (实 际 检 测 装 置 重 力 接 近 且 低 于 200N),仿真结果见图 5。 当端部受 200N负载且伴随自身重力作用时, 伸缩杆端面会出现约 3mm的下垂量,使安装在端 面的检测装置的俯仰角为负值,导致激光位移传感 器无法完全径向检测孔壁,检测的截面与理论检测 截面存在夹角 θ,如图 6所示。
因此在伸缩杆与检测装置之间添加一个电动角 度调节平台,通过改变角度调节平台的角度,进而改 变检测装置整体的偏斜,使激光位移传感器垂直于 孔轴线检测孔壁,达到调节水平的目的。检测之前 组装好仪器,标定伸缩杆不同伸出长度,记录每伸出 5mm调节平台的电机所需旋转角度。检测时将该 调节数据通过编程实现电动角度调节平台的自动调 节,使检测装置始终垂直于孔轴线进行检测。 3.3 滚珠丝杠调节设计 3.3.1 零位标定与分析 滚珠丝杠调节部分是由电机、联轴器、丝杠、螺 母座、长轴轴承座等组成,主要利用高精度丝杠螺母 座的轴向移动,通过三个斜推杆推动三个激光位移 传感器径向移动,到达合适径向位置后,激光位移传 感器检测到孔壁的距离,达到变径检测的目的。在 图 4中选用较长的丝杠螺母座,为简化操作流程,令 丝杠螺母座左侧末端接触轴承座右端时记为零位。 为了获得零位时激光位移传感器的坐标,需要对检 测装置进行系统标定,将检测装置调至零位并推入 标准环规,打开激光位移传感器记录三个激光位移 传感器的示数,从而反推出三个激光位移传感器在 滚珠丝杠处于零点时的坐标。 图 7为激光位移传感器零位示意图,整体结构装配调试好后,将检测仪器水平推入标准环规进行 零位标定,外圆为已知直径 d的标准环规,理想条件 下检测装置与标准环规应该为同一条轴线,但受重力影响检测装置会出现较小的下垂量,经角度调节 平台调节角度后检测装置实现水平,但其轴线不一 定与标准环规轴线重合,而是处于相互平行状态,使 三个完全相同且周向均匀分布的激光位移传感器发 射点所在圆平面与标准环规偏心。
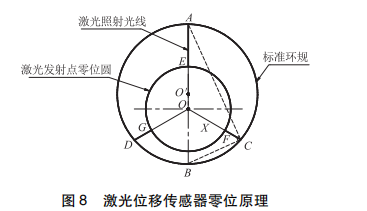
零位标定原理为:如图 8所示,在激光位移传感 器零位原理图中,圆 O′表示直径 d的标准环规,点 E,F,G分别为激光位移传感器 1,2,3的激光发射 点位置,圆 O表示三个激光位移传感器在零位时发 射点所在圆,AE,CF,DG分别为激光位移传感器 1, 2,3的测量距离且均为已知量。∠AOC=∠COD= ∠AOD=120°,AB=d,点 O为三个激光传感器的中 心点,即圆 EFG的圆心。在 RtΔABC中,∠ACB= 90°,EO=FO=GO=X,X为零位标定时所求激光发 射点所在圆的半径,由余弦定理可知
上述方法是在理想状态下的求解过程,在实际 检测过程中会出现 CF≠DG,即圆心 O′与圆心 O横 坐标不同,此时可采用极坐标的形式求解,此处不多 介绍。
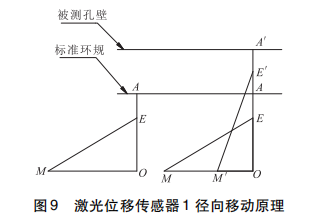
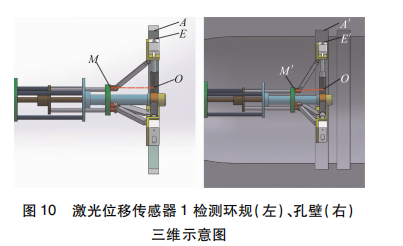
3.3.2 内径检测基本原理 滚珠丝杠由电机、驱动器、控制器等控制其转 动,通过改变电机的脉冲量来控制丝杠螺母座沿丝 杠轴向移动的距离,通过几何计算确定激光位移传 感器在斜推杆作用下径向移动的距离。具体原理如 图 9所示,点 M为滚珠丝杠零点时第一固定座的右 端,点 O为点 M在检测系统中心上的等高点,点 A 为激光照射到环规上的光斑,标定后处于零位的激 光位移传感器 1位置确定,即 EO已知。MO为零位 时第一固定座右端到检测系统中心点 O的距离, EM为斜推杆恒定的长度(视激光发射点位置 E与 斜推杆末端为一体),即 EM=E′M′,可通过直接测 量得到 MO和 EM的值。图 10所示为内径检测过 程,是对图 9中激光位移传感器 1径向移动原理的 进一步说明。
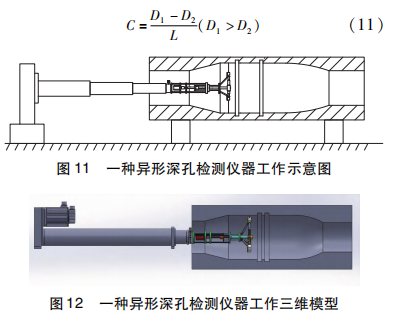
滚珠丝杠调节后丝杠螺母座沿丝杠轴向移动, 带动第一固定座从 M点轴向移动到 M′点,移动距 离 MM′可通过丝杠旋转圈数以及丝杠导程精确计算[14] 。通过几何计算可确定激光位移传感器的径 向移动距离 EE′,即 激光位移传感器与孔壁间的距离确定,即 A′E′ 已知。此时孔壁上激光照射点 A′相对于点 O的坐 标确定。同理,其他两个激光照射点的点坐标 C′, D′也确定。三点坐标分别为 3.4 激光传感器检测系统设计 图 11所示为异形深孔检测仪器工作原理,图 12所示为其具体工作过程的三维模型。锥度检测 可以通过测量锥孔上两个截面圆的直径实现,具体 方法为:锥度检测时将检测部分移动到锥面上,调节 滚珠丝杠并记录当前位置传感器的示数,计算其截 面圆直径 D1,给伸缩杆电机施加脉冲,驱动伸缩杆 将检测部分移动到锥面上的另一个截面,记录当前 位置传感器的示数,计算其截面圆直径 D2,通过施 加的脉冲数计算电动伸缩杆的前进距离 L,由锥面 上两截面圆直径和前进距离计算锥孔的锥度为
槽深检测可以通过观察激光位移传感器 1在槽 边缘的示数变化来实现,在边缘处激光照入槽之前, 激光位移传感器示数为 AE1,激光照射槽内后,激光位移传感器示数为 AE2,槽深 H=AE2 -AE1。激光 位移传感器的激光两次出入槽后,记录伸缩杆的位 置变化可以确定槽宽,激光越过边缘刚好进入槽内 时,伸缩杆伸出长度为 S1,激光越过边缘出槽后,伸 缩杆伸出长度为 S2,槽宽 L=S2-S1。 对于异形深孔中圆弧的检测,可以通过检测圆 弧一条母线上三个点的位置实现,具体方法为:激光 位移传感器 1测量与圆弧面之间的距离,并控制伸 缩杆轴向移动两次相同距离 ΔS,调整滚珠丝杠调节 部分使移动过程中的传感器均有示数,记录传感器 三次示数分别为 AE3,AE4,AE5,可知圆弧母线上三 个检测位置的点相对于开始检测的激光发射点坐标 为(0,AE3),(ΔS,AE4),(2ΔS,AE5),将上述坐标点 代入式(3)和式(4)中,通过激光三点法检测异形孔 壁母线上圆弧的圆心和直径。 4 结论 本文针对异形深孔难以检测的需求,提出一种 由电动伸缩杆驱动的大口径异形深孔检测方法,可 以满足较长距离的异形深孔检测要求。设计了一种 由滚珠丝杠调节的完全非接触式检测装置,通过三 个周向均匀分布的激光位移传感器并利用激光三点 法可以有效检测出异形深孔的内径、锥度、槽参数、 圆弧半径等参数。该装置可安装在检测平台上以满 足加工—检测流程化工作,使异形深孔的加工与质 检效率大大提高。与现有检测方法相比,本设计具 有特点为:①测量距离长,可以满足 3m内的异形深 孔检测;②测量范围较大,控制滚珠丝杠转动,调节 激光位移传感的径向移动距离,能够适应异形深孔 各种形状特征;③采用高精度激光位移传感器进行 测量,响应速度快,测量精度高,理论上可保证 0.01 mm的检测精度;④测量成本低,操作简单,测量数 据可以实时记录和处理。 |