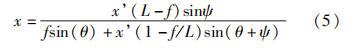|
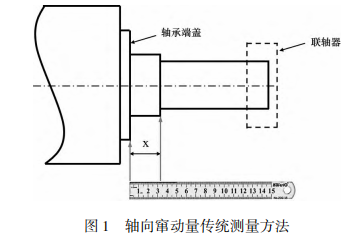
激光三角法测量在电机磁力中心线连续监测 与故障诊断中的应用0 引言 电机旋转过程中,沿轴向存在某一平衡位置使 得气隙磁场的磁力线全部垂直于转轴,而不产生任 何轴向分量,称之为磁力中心线。 受限于制造技术 的随机性与离散性,在电机制造过程中不能保证定 转子磁力中心线完全重合,所以在电机启动和停机 过程中,电机转子相对于机座必然存在一定范围内 的轴向窜动。 轴向窜动较大时可能会引起较大的振 动、噪声,严重时会影响电机的正常运行和使用寿 命。 与负载连接时,如果电机磁力中心线不对中量 超出规定范围,可能会导致联轴器端距变大,从而致 使联轴器膜片长期受轴向拉力,引起疲劳断裂,进而 对电动机轴承或轴承端盖产生附加轴向力,引起轴承磨损[1] 。 为避免电机运转过程中因转子轴向窜 动过大,而产生故障,需严格控制电机轴向窜动量。 鉴于加工制造的离散性和随机性,在电机装配 过程中,要多次反复测量定转子几何中心线是否对 中。 电机装配完成后,需在空载试验时测量电机转 子轴向窜动量,以此来验证 3 试验验证与分析定转子磁力中心线是否 对中。 为了测量方便,常采用钢皮尺等工具直接测 量电机旋转状态下轴伸端邻近轴肩与轴承端盖外表 面之间的距离,如图 1 所示。 传统的测量方法精度 较差,很难辨别电机旋转状态下的“往复窜动”;为 提升测量准确性,测量过程中需要测量人员将直尺 尽可能靠近高速旋转转子,危险性较高。 本文致力 于研究无接触激光测 量技术在电机磁力中心线测量 中的应用,以提升测量的安全性和准确度。
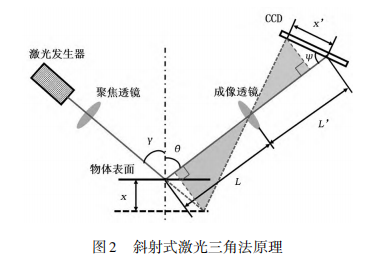
1 激光三角法测量原理 激光三角法测量属于非接触式测量方法,具有 精度高、测量范围大、对待测表面质量要求低等诸多 优点,因此广泛应用于微小位移检测和表面形状检 测中[2 - 3] 。 不同于传统的激光测距,激光三角法测 量原理,根据入射光与被测物体表面的角度不同分 为斜射式和直射式。 1. 1 斜射式激光三角法原理 斜射式激光三角法原理是指入射激光束与被测 物体表面成某一角度,如图 2 所示。 其中,激光束与 被测物体表面法线的夹角为 γ,散射光束与法线的 夹角为 θ,散射光束与 CCD 阵列单元之间的夹角为 ψ,入射光点与成像透镜中心之间的距离为 L,对应 成像点与成像透镜中心点之间的距离为 L’,物体表 面移动前后距离为 x,CCD 阵列单元上的成像距离 为 x’。 图 2 中两个阴影三角形相似,根据三角形相 似定理:
可以得到物体表面相对位移计算公式为:
如果已知成像透镜的焦距为 f,根据高斯成像定 理可知: 将式(3)代入式(2)可以得到物体相对位移计 算式为:
1. 2 直射式激光三角法原理 直射式激光三角法原理是指入射激光束与被测 物体表面垂直,如图 3 所示。 直射式激光三角法是 斜射式的一种特殊情况,即 γ = 0。 根据方程(4)可 以得到物体相对位移计算式为:
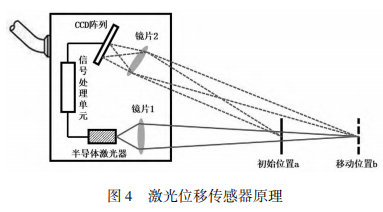
1. 3 激光位移传感器 激光位移传感器是基于激光三角法设计的高精 度测量装置,主要用于测量物体的相对位移、厚度和 振动等。 激光位移传感器的内部结构和测量原理如 图 4 所示,半导体激光器产生的激光经过镜片 1 聚 焦到被测物体表面 a,一部分漫反射光透过镜片 2 照射到 CCD 阵列上;当物体表面移动到位置 b 后, CCD 上的反射点会发生变化,信号处理单元根据式 (4)和(5)可以计算出物体表面的相对移动距离,从 而实现测距的目的。 激光三角法位移传感器体积较 小、结构轻便、测量精度和分辨力较高、不易受环境电 磁场影响,因此被广泛应用于位移、物体表面轮廓、自由曲面等测量场景,可进行高精度实时在线监测[4] 。
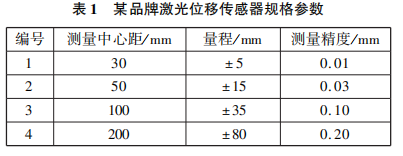
2 测量方案设计 大型异步电机出厂试验前,都要测量电机空载 运行状况下磁力中心线的具体位置,也就是图 1 中 所示的 x 数值,我们通常将其称为 Z 尺寸。 不同于 传统的电机磁中心测量方法,本文采用激光位移传 感器来检测电机轴伸端端面的相对位移变化,从而 间接求得电机运行中 Z 尺寸具体数值。 具体测量 过程如下: (1) 将激光位移传感器水平布置在电机轴伸 端适当距离处,调整传感器水平装置,使激光发生器 产生光源尽量垂直于电机转轴端面。 (2) 启动电机至额定转速,激光位移传感器置 零。 电机试验过程需要稳定运行一段时间,根据需 求,可以选择将激光位移传感器连接至电脑设备,实 时记录转子沿轴向往复运动数值。 (3) 试验结束,待电机完全停止后,读取激光 位移传感器示数,记作 x1 。 (4) 用游标卡尺测量停机后的 x2 ,如图5 所示。 (5) 通过计算可以得到电机出厂前试验所需 要测量的 Z 尺寸,即 x = x1 + x2 。 利用激光位移传感器间接测量 Z 尺寸的方法 可以提升测量的准确度,消除传统测量方法中人为 因素引入的测量误差,使测量结果更具有说服力。 另外,非接触激光测量可以在保证测量精度的前提 下,提升测量过程的安全性。 将高精度激光位移传 感器连接至 PC 上,可以实时监测电机轴向跳动,有 利于辅助诊断电机轴向振动故障。 3 试验验证与分析 3. 1 磁力中心线测量精度分析 不同型号的电机启动后轴向窜动量受本身结构 和制造精度的影响较大,但多数电机轴向窜动量最 大不会超过 15 mm。 为满足量程需求,调研商业化 激光位移传感器型号和测量范围,以某品牌激光位 移传感器产品为例,其测量中心距、量程、测量精度 如表 1 所示。 电机出厂试验中规定 Z 尺寸测量误差 在 0. 5 mm 以内就可以满足要求。 很明显,使用测 量中心距为 50 mm、100 mm、200 mm 的激光位移传 感器都可以同时满足量程和精度要求。
3. 2 轴向振动故障诊断分析 使用表 1 中 1 号激光位移传感器,测量某中心 高为 630 mm 的 4 极异步电机磁力中心线时,发现 轴向跳动明显,怀疑电机存在轴向故障。 使用手持 式测振仪测量轴伸端轴向振速为 2. 4 mm / s,水平和 垂直方向振速在 1. 8 mm / s 左右。 使用 PCB 356A16 振动加速度传感器和 B&K TYPE 3050 - B - 060 数 采设备采集电机轴承处振动数据,一次积分并做频 域变换后得到轴向振速频谱图,如图 6 所示。 电机 额定转速为 1 490 r/ min,转频为 24. 83 Hz,频谱图 中 3 倍频较大,1 倍频幅值超过 1. 2 mm / s,且高次谐 波明显。 结合现场技术人员描述和现场噪声情况, 推断转子不平衡量较大,且电机存在明显轴向冲击; 结合磁力中心线监测时出现的明显轴向跳动,推断 轴向冲击原因可能为磁力中心线轴向不对中所致。
现场检查,拆除轴承端盖,做转子动平衡并重新 调整定转子轴向几何中心和轴向安装后,电机轴向 振动明显下降。 4 结论 基于激光三角测量法的激光位移传感器可以将电机磁力中心线的测量精度提升至 0. 2 mm 以上, 并可以实现无接触测量,提升了测量的安全性。 高 精度的激光位移传感器可以用于监测电机转子轴向 跳动,辅助诊断电机轴向振动故障。 |