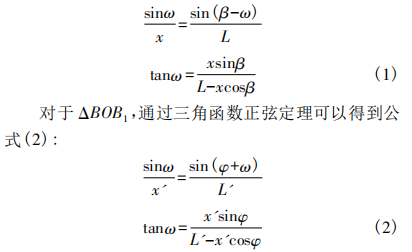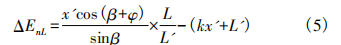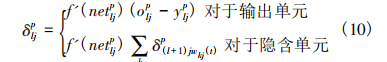|
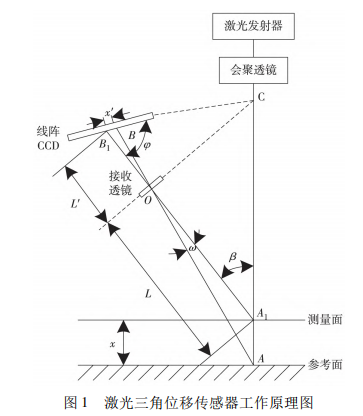
激光三角位移传感器误差补偿的建模研究1 引言 工业生产与科学技术的迅猛发展,不仅使各种零 件、几何尺寸、表面轮廓等测量任务大量增加,还使人 们对其测量精度、范围以及效率提出了更高的要求。尤其是在航空航天、汽车制造等领域的测量要求十分 严格[1-2]。只有保证测量的精准性,才能获得符合质 量标准的工业产品。长久以来工业生产领域大多采 用探针式接触测量技术测量产品质量,具有结果稳 定、重复性高、量程大等优势。但对于软质材料和易 被擦伤的表面测量效果较差,且测量效率和自动化水 平较低[3-4],难以满足当前测量任务的发展需要。伴 随激光传感器和计算机技术的逐渐成熟,激光光学等 非接触式测量方法引起人们的广泛关注。其中以激 光三角法原理为核心的激光三角位移传感器测量技 术,具有原测量技术无法企及的优势[5],该技术不仅 适用于易碎易变形物体的测量,还能够有效解决接触 测头和物体的接触压力,以及横纵向目标分辨率问 题。其测量范围较广,但测量精度也会受到光照、倾 角等因素的影响[6]。因此,研究可靠、有效的误差补 偿方法,以提高该技术的测量精度成为测量领域中亟 待解决的课题。 该课题引起很多相关专家和学者的重视,例如黄 春福等人,利用 PSO-SVR 技术实现激光三角位移传 感器误差补偿,该方法的实时补偿性较优异,但适用 范围小,且粒子群优化过程较长[7]。赵景海等人利用 残差补偿技术实现激光三角位移传感器误差补偿,该 方法可以达到高精度的大位移测量,但对于弥散斑影 响的抑制效果较差[8]。 利用神经网络能够实现输入和输出变量之间的 复杂非线性映射,研究激光三角位移传感器误差补偿 的建模方法。通过激光三角位移传感器工作原理及 误差分析,采用神经网络实现其误差补偿。 2 激光三角位移传感器误差补偿方法 2. 1 激光三角位移传感器工作原理 激光三角位移传感器是一种光学精密测量设备, 它以激光三角法原理为基础,可以将待测物体表面的 光信号转化为电信号,并在此基础上利用电路处理实 现位移变化的辨识[9-10]。激光发射器在生成平行光 束的情况下,会通过凸透镜将大部分光线聚集在物体 表面,接收透镜将其余漫射光线反射到线阵 CCD 上。 如果顺着光束入射方位发生待测物体表面的位移,则 其上散射光斑和成像物镜的位置关系,以及线阵 CCD 上得像点位置均会发生变化[11-13]。待测物体的位移 变化量可以通过线阵 CCD 上像点的位移变化量,获 得精确测量结果。激光三角位移传感器工作原理用 图 1 描述。
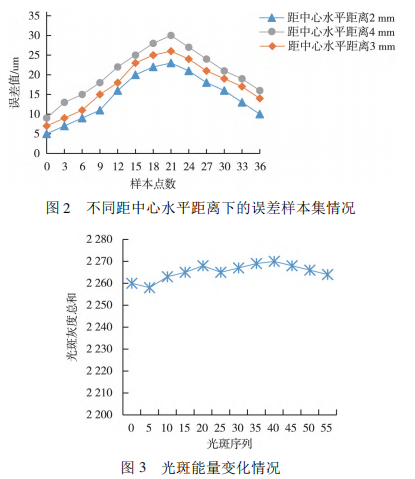
A 点代表激光三角位移传感器所产生光点呈现 于待测物体表面的位置,B 点代表线阵 CCD 上反射光 斑的成像位置。在待测物体表面位移到 A1 的情况 下,位移距离用 x 描述,线阵 CCD 上光斑像点的位移 用 x'描述,对于 ΔAOA1,通过三角函数正弦定理可以 得到公式( 1) 描述的表达式: 式内,反射光线之间的夹角用 ω 描述; 对于接收透镜 轴线,线阵 CCD 和入射光线与其之间的夹角分别用 φ、β 描述; 接收透镜的像距与物距分别用 L'、L 描述。 结合以上两个公式,能够得到下述表达式: 激光发射器形成的激光光束需要符合公式( 4) 描 述的 Scheimpflug 条件,以确保待测对象点汇聚到线 阵 CCD 上的像较为清晰[14]。入射光线上存在线阵 CCD 与接收透镜的平面交点 C,同时符合高斯定理, 因此,相应平面中待测物体和成像点具有共轭关系。 光斑在待测物体表面不管发生何种位移时,均能将清 晰的像呈现于线阵 CCD 上,从而保证激光三角位移传感器的测量效果[15-16]。 Ltanφ= L'tanβ ( 4) 通过激光三角位移传感器的电路处理,能够使电 压信号 x 表现出线性化关系,进而计算获得待测物体 表面的位移量。 2. 2 激光三角位移传感器非线性误差分析 根据上小节激光三角位移传感器工作原理,实现 其非线性误差的定性分析。 通过公式( 3) 可知,当待测物体位移发生改变时, β 也会随之改变,造成 x'与 x 不符合严谨的线性关系, 生成下式描述的非线性误差: 式内,激光三角位移传感器的线性输出模型用 k 描 述,一般选用的计算形式为校准。 就激光三角位移传感器用户而言,不能直接获取 光斑处于线阵 CCD 上的位移量,需要在光斑位移计 算的基础上获得待测物体位移变化量[17-18]。因此, 可以使用公式( 6) 所示位移测量值的函数描述激光三 角位移传感器非线性误差: ΔEnL = f( x') ( 6) 2. 3 基于神经网络的误差补偿建模 2. 3. 1 多层神经网络的设计 多层感知器中次序为 l-1 和 l 的层级上,各节点 生成全联结。次序为 l 的层级中某神经元用 j 描述, 其输入与输出分别用 net p lj 、yp lj 描述,紧邻该层的低层 内某神经元用 i 描述,其输出用 yp ( l-1) i 描述,则能够获 得公式( 7) : 式内,两个神经元之间的连接权值用 wji 描述,j 的阈 值用 θj 描述。某个输入模式用 Xp = { net p lj ,j = 1,…,n} 描述。对于输出层,次序为 j 的神经元的期望输出和 实际输出分别用 op ij 、yp lj 描述,则可以运用公式( 8) 描 述该层的方差计算过程: 为最小化神经网络输出的误差平方和,神经网络 算法采用公式( 9) 描述的权值更新过程,实现网络权 值的调整[19]: 式内,j 的高一层神经元序号用 k 描述; 势态因子用 λ 描述; 学习速率用 η 描述; 迭代次数用 t 描述; 对于次序为 p 的模式,任意层中次序为 j 的神经元误差用 δ p lj 描述,其计算过程用公式( 10) 描述: 2. 3. 2 激光三角位移传感器误差补偿建模 不仅 β 和 φ 的变化会直接影响传感器待测点矢 量变化形成的测量误差,待测点坐标 z3 对其也有着直 接影响。此时误差分布函数用 e = f( β,φ,z3 ) 描述,其 映射形式用 R3 →R 描述。当激光三角位移传感器待 测点坐标固定时,采集激光三角位移传感器误差样 本,以此减轻工作量。将误差分布函数设置为 e = f0 ( β,φ) ,通过 2. 3. 1 小节设计的多层神经网络完成映 射。该网络的输入层和输出层数量均为 1,隐含层的 数量为 2。 在已知激光三角位移传感器待测点 β 和 φ 的情 况下,可以直接运用设计的多层神经网络补偿激光三 角位移传感器误差。在 β 和 φ 未知的情况下,可以通 过下述过程实现激光三角位移传感器误差补偿: ( 1) 利用激光三角位移传感器测量待测物体表 面,得到表面的离散化网点; ( 2) 通过平面重构形成 NURBS 平面,获取离散化 网点法矢的 β 和 φ; ( 3) 使用设计的多层神经网络,实现激光三角位 移传感器测量误差的补偿。 3 结果分析 将某激光三角位移传感器作为实验对象,使用三 坐标测量机采集该传感器的误差样本数据,待测物体 为同一标准球。从该球面最高点开始,顺着横轴负方 向位移 1 mm 采集数据,并将该点记作 A。以 10°间隔 逆时针方向在 A 点所处水平圆周上实现共计 37 个点 的数据采集,以此作为第一组样本数据。将 A 点作为 起点使用相同方法完成后续 5 组样本数据的采集,合 计 6 组 222 个误差样本数据。 当距中心水平距离分别为 2 mm、3 mm、4 mm 时, 误差样本采集情况用图 2 描述。从图 2 可以看出,当 距中心水平距离从 2 mm 增加至 4 mm 时,不同样本 点的误差值均随之增大。且从误差样本数据采集开 始到结束的整个过程中,误差值呈现出先增大后减小 的趋势。因此,可得激光三角位移传感器的误差与位 移值之间成正比。 通过光斑能量变化情况衡量光斑在线阵 CCD 上 的成像效果,结果用图 3 描述。 分析图 3 可以发现,不同光斑序列的光斑灰度总 和均在 2 255~2 270 范围内变化,稳定性较高。表明 光斑在线阵 CCD 上的成像质量较为优异,有助于提 升后续激光三角位移传感器误差补偿效果。 将激光三角位移传感器的电压值采样位移间隔 设定成 20 mm,在相同位移处分别进行两次实验,得 到两组不同的电压值,以测试激光三角位移传感器的 重复性。两次实验获得的采样电压-位移结果用表 1 描述。分析表 1 可以看出,相同位移处两次实验的采 样电压值基本相同,并且存在差异的两次实验结果之 间的差距极小。因此表明,本方法使用的激光三角位 移传感器的重复性良好,能够为激光三角位移传感器 误差补偿提供可靠的技术支持。
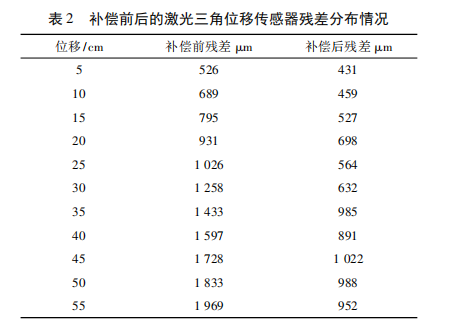
测试不同位移值下,使用本方法补偿前后的激光 三角位移传感器残差分布情况,结果用表 2 描述。由 表 2 可得,使用本方法进行激光三角位移传感器误差 补偿前,该传感器的残差随着位移值增大而升高。在 位移值从 5 cm 增加至 55 cm 的过程中,该传感器的 残差升高 274%左右。使用本方法进行激光三角位移 传感器误差补偿后,该传感器的残差大幅度下降。其 中位移值为 50 cm 时的激光三角位移传感器残差下 降幅度最大,约为 46%。以上结果可以表明,本方法 具有较理想的激光三角位移传感器误差补偿性能,可 以有效降低激光三角位移传感器误差。
假设待测物体表面粗糙度分别介于[1. 5,5. 5]、 [5. 6,9. 6]、[9. 7,13. 7]范围内,测试不同位移下本方 法补偿后的激光三角位移传感器残余误差,结果用图 4 描述。从图 4 可以看出,当待测物体表面过于光滑 或过于粗糙时,本方法补偿后的激光三角位移传感器 残余误差均处于较高数值。在待测物体表面粗糙度 介于[5. 6,9. 6]范围内的条件下,本方法补偿后的激 光三角位移传感器残余误差相较于以上两种情况低 很多。因此可得,待测物体表面粗糙度对激光三角位 移传感器误差补偿效果具有一定影响,最好将粗糙度 控制在 5. 6 μm~9. 6 μm 范围内。
将待测物体表面分别设置为红色、白色、黑色,测 试不同位移下本方法补偿后的激光三角位移传感器 残余误差,结果用图 5 描述。分析图 5 可以发现,不 同颜色的待测物体表面对本方法补偿后的激光三角 位移传感器残余误差具有一定影响。其中影响程度 最小的待测物体表面颜色为红色,黑色待测物体表面 的影响程度最大。因此可得,在使用本方法进行激光 三角位移传感器误差补偿时,最好将待测物体表面设 置为红色。
4 结论 针对激光三角位移传感器进行产品测量时易受 到光照、倾角等外界因素的影响,产生测量误差的问 题,研究激光三角位移传感器误差补偿的建模方法。 该方法的激光三角位移传感器重复性良好,且光斑在 线阵 CCD 上的成像质量较为优异。此外该方法具有 较理想的激光三角位移传感器误差补偿性能,对降低 激光三角位移传感器误差发挥着重要作用。为获得 更好的激光三角位移传感器误差补偿性能,可以将待 测物体表面粗糙度控制在 5. 6 μm ~ 9. 6 μm 范围内, 颜色设置为红色。
|