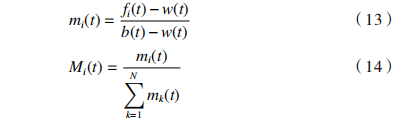|
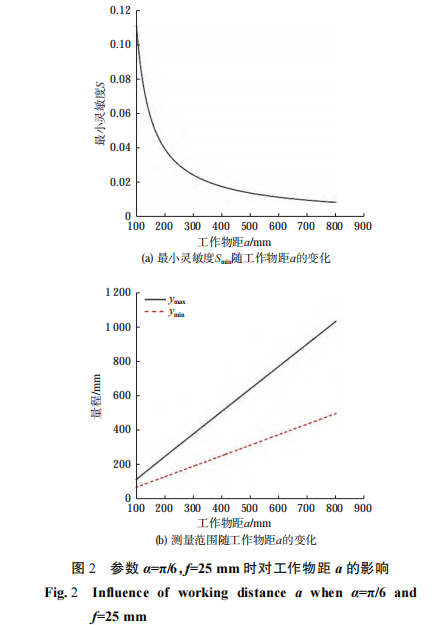
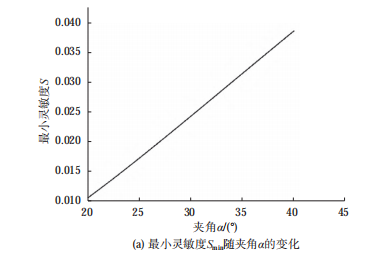
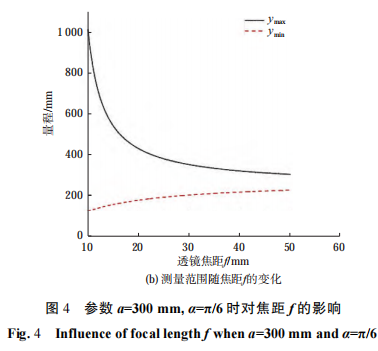
基于引力搜索算法的激光位移传感器参数优化引言 激光测量技术作为一种非接触式高精度测量 技术,在工业生产中具有非常重要的应用价值。 激光三角测距技术[1] 是实现非接触式距离测量的重要手段,该方法可以快速给出目标的位移、厚 度、振动、速度等丰富信息[2-6] ,具有测量速度快、 精度高、抗干扰性能强、适用范围广等优点,已广 泛应用于工业领域。 现阶段基于激光三角测量的位移传感器,大多 用于量程较小的精密位移测量[7-8]。由于激光三角 测量的原理限制,想实现中近距离的大量程精确 位移测量会不可避免地降低输入输出的线性度、 增大横向体积,一些情况下量程两端的灵敏度甚 至相差数十倍,线性误差严重。而目前激光三角 法测距的结构优化对线性度的研究较少,大多仅 针对灵敏度或宽度进行参数或结构优化,如在参 数直接对比后选择性能更好的组合[9-11] ;或对激光 三角法的结构进行简化或改进,如在光路中添加 分束镜[12-13] ;亦或直接在透镜后方添加反射镜[14] , 将像距部分进行折叠,但在中远距离及像距较小 的结构中折叠效果有限。为了提高远距离准确性 与仪器便携性,增加应用场景,需要合理设计激光 三角测量器件的结构参数,在降低器件体积的同 时保持优秀的灵敏度与线性度。 本文从理论上对激光三角法原理进行分析研 究,分析了主要结构参数对器件性能的影响。同 时,为提高激光三角测量的线性度及减小仪器尺 寸,在接收光路中设置平面转像反射镜实现光路 折叠,并利用引力搜索算法优化了系统结构参数, 获得了更高的线性度,为激光三角位移传感器的 性能优化提供了一种新的方案。 1 激光三角法原理 激光三角法分为直射式和斜射式两种,直射式 激光三角法相比于斜射式具有结构紧凑、光斑均 匀、计算简单等优点[1] ,本文仅针对直射式激光三 角法进行讨论。图 1 所示为直射式激光三角测距 的基本原理图。透镜光轴与激光路径形成一定夹 角,激光器发出的激光在物体表面形成光斑,经被 测表面散射后被透镜成像在光电探测器件中,并 且随着被测物面距离的变化,光斑在线阵光电探 测器件中所成像的位置也发生变化,两者一一对 应。因此传感器在经过标定后,输入输出特性被 确定,通过线阵光电器件接受的像素信息就可以 得到所测物面的距离,本系统的线阵光电探测器 件选用线阵 CMOS(互补金属氧化物半导体)。 图 1 中,y 为被测距离;∆x 为像点在线阵 CMOS 上的位移,在图 1 中取左正右负;∆y 为被测面的位 移,根据与传感器的距离取远正近负;a 为参考面 的工作物距;b 为与 a 对应的工作像距;α 为激光与 透镜光轴的夹角;β 为线阵 CMOS 与透镜光轴的夹角,不宜小于 30°,否则会降低线阵 CMOS 的接收 性能,也会导致像斑的强度中心和形状中心偏移 较 大,从而影响光斑定位; d 为透镜光轴与线阵 CMOS 交点到其左边缘的距离。 由透镜的成像原理可推出,要使每一个光斑都 在线阵 CMOS 上呈清晰的像点,激光三角测量系 统必须满足 Scheimpflug 条 件[1] ,即透镜主面、激 光和线阵 CMOS 的延长线交于一点。由图 1 中的 图像关系可得: atanα = btanβ (1) 根据结构关系及透镜成像原理,可得物面位移 ∆y 与线阵 CMOS 上像斑位移∆x 的关系: 最远量程处的灵敏度为整个仪器的最小灵 敏度,可用以表征整个仪器的性能。对于参数 a= 300 mm,α=π/6,f=25 mm 且∆x= −4 mm~4 mm 的激 光三角位移传感器,当只改变 a、α 或 f 中的其中一 种参数时,该参数与器件最大量程处的灵敏度 Smin 及量程 R 的关系如图 2~图 4 所示。 由图 2~图 4 可知,成像系统的工作物距 a 越 小、夹角 α 和透镜焦距 f 越大,器件的最小灵敏度Smin 越大,测量范围越小。在激光三角系统中,灵 敏度主要取决于透镜成像的垂轴放大率 与夹 角 α [15]。根据透镜成像牛顿公式,a 减小及 f 增大 都使得垂轴放大率 η 增大,x 相对 y 的移动会越明 显;角度 α 越大,系统的探测范围越小,灵敏度会 越 高,但光斑的散射光强度会随之降低。因此, 为了取得较亮的光斑图像,一 般将 α 约 束在 40°以内。
线性度也是传感器静态特性的重要指标之一, 表示传感器输入输出曲线与理想直线的符合程 度,良好的线性度可以使器件输出分析更加方便, 从而提高测量的精确度[16]。对于激光三角位移传 感器来说,若近距离处与远距离处灵敏度的倍数 差异过大,那么后续光斑定位等步骤也会造成相 应倍数的误差,这对传感器远距离测量精度的影响是不可忽视的。激光三角位移传感器的线性度 主要与夹角 α 有关,假设在极端条件下激光完全与 透镜光轴垂直,即 α=90°,则在理想成像条件下垂 轴放大率恒定,输入输出完全呈直线关系,此时灵 敏度 S 等于垂轴放大率 η。随着夹角 α 减小,近轴 与量程两端的成像放大率差异增大,特别对于量 程较大的测量条件,器件量程最远与最近处在透 镜平面的物距差异较大,线性度也因此急剧劣化, 所以激光三角的夹角一般不小于 20°且多用于量 程较小的测量环境。对于确定的量程与线阵传感 器件成像宽度,灵敏度 S 对线阵探测元件的成像长 度 x 积分总和是一定的。因此,最小灵敏度 Smin 较 大的结构,在总量程内的灵敏度分布更平均,线性 度更佳。 2 改进结构分析 如图 5 所示,在透镜与被测面中间某一位置放 置一块平面反射镜以折叠光路,使反光镜、透镜、 线阵 CMOS 及激光器排列在同一横向范围内,可 进一步提高器件内部空间的利用率,减小器件体 积。设反射镜与透镜的距离为 c,由图像分析可 知,c 的取值越大,对器件宽度的减小越明显;同时 c 的存在也会使测量距离 y 被折叠,从而使测量距 离比未折叠前缩短 ,器件量程的近端与远端 的物距均增长 。由透镜成像原理可得两端 灵敏度差异会减小,但为了保持量程范围不变,需 相应增大透镜焦距。
选用线阵 CMOS 的可成像区域长度为 8 mm, 则∆x 的范围为(d-8, d),整个系统的其他参数都可 由 a、α、c、f、d 来确定,由透镜成像的牛顿公式 可得: 夹角 α 对线性度的影响最大[15] ,但夹角过大会 降低接收的散射光强度并增大反射镜长度而凸出 仪器,因此直接取 α=40°。以 a、c、d、f 为优化量并 合理设定取值范围,联立式(1)~式(10)后建立约 束条件: 3 算法优化过程 3.1 引力搜索算法 (GSA) 引力搜索算法[17] 是由伊朗的克曼大学教授 RASHEDI E 等学者提出的一种智能优化算法,该 算法将搜索粒子看作一组在 n 维空间运行的物体, 物体间通过万有引力相互作用吸引,适度值较大 的粒子惯性质量越大,因此万有引力会促使物体 们朝着质量最大的物体移动,从而逐渐逼近最优 解。引力搜索算法具有较强的全局搜索能力与较 快的收敛速度,很多学者也对其进行改进,进一步 增强了其优化能力[18-20]。 引力搜索算法[17] 是由伊朗的克曼大学教授 RASHEDI E 等学者提出的一种智能优化算法,该 算法将搜索粒子看作一组在 n 维空间运行的物体, 物体间通过万有引力相互作用吸引,适度值较大 的粒子惯性质量越大,因此万有引力会促使物体 们朝着质量最大的物体移动,从而逐渐逼近最优 解。引力搜索算法具有较强的全局搜索能力与较 快的收敛速度,很多学者也对其进行改进,进一步 增强了其优化能力[18-20]。
实验证明,直接用欧氏距离 Rij(t)+r 代替原引 力公式中的距离平方 Rij 2 (t),可以取得更好的效果[17] , 其中 r 为一个很小的常数,防止分母为 0。G(t) 为 t 时刻的万有引力常数,随宇宙年龄的增加而减 少 , 一 般 表 示 为 。 改 变 式 中 k 的大小,可调整算法的收敛速度,k 的值越大,随 着算法迭代 G(t) 值减小的速度越慢。[xj m (t)−xi m (t)] 用来表征第 m 维度引力分量的比例大小。粒子质 量 Mi (t) 与粒子的适应度有关,粒子适应度越大,粒 子质量就越大,对其他粒子的吸引力就越强。粒 子质量 Mi (t) 的计算公式为 式中:f i (t) 为 t 时刻第 i 个粒子的适应度,b(t) 和 w(t) 分别为 t 时刻所有粒子中最好和最差的适应度。 根据式(12)~式(14)得到每个粒子在各维度受其 他粒子的合力,以及牛顿第二定律加速度 , 即可求得本次迭代的粒子加速度并更新粒子速度 与位置。引力搜索算法的具体流程如图 6 所示,在 达到停止条件前循环迭代,不断更新粒子信息,直 到达到停止迭代条件。 3.2 优化参数分析 以 a、c、d、f 为优化量,分别对应于章节 3.1 中粒 子的 xi 1、xi 2、xi 3、xi 4 这 4 个纬度坐标进行优化。此 器件的优化目标是在限制器件宽度的情况下,取得 更好的线性度,因此目标函数设定为最小值问题: 式中:Smax 为式(4)中测量距离最近处的灵敏度; Smin 为测量距离最远处的灵敏度。根据章节 1 分 析,量程越大或宽度越小,量程两端的灵敏度差距 会越明显,因此算法会将量程逐渐逼近 200 mm~ 500 mm,宽度逼近 200 mm。根据引力搜索算法原 理,编写 python 算法程序,设定章节 3.1 中初始引力常数 G0=20,r=1,k=10,迭代次数为 50 次,初始 随机粒子数为 200。
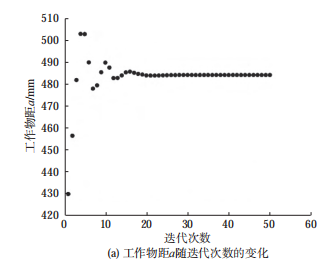
本模型中有较多不等式约束,对于函数的不等 式约束,使用罚函数法在目标函数中添加障碍函 数使约束问题转化为无约束问题。本文采用罚函 数法中的内点障碍函数法,该方法可在解空间边 界筑起高墙,粒子靠近边界时会使函数值陡然增 大。基于此方法,在程序中生成初始随机粒子时, 检测是否符合约束条件,若不符合则重新生成。 3.3 优化结果 对迭代过程中的最佳粒子位置进行跟踪记录, 每次迭代后其各维度参数及目标函数结果如图 7 和图 8 所示,各参数变量随着迭代次数的增加逐渐 趋于稳定,获得所需的最佳结构参数,目标 Smax/Smin 值随着迭代逐步降低,表征该系统的线性度逐步 提高。
参数优化结果如表 1 所示。
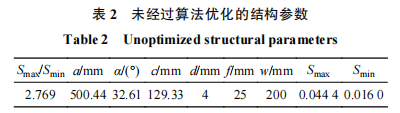
一般激光三角法直接采用经验及一定计算来 选定参数。作为对比参照,同样利用经验法确定 透镜焦距 f=25 mm,光轴经过线阵 CMOS 中 间即 d=4 mm,则利用量程 200 mm~500 mm,宽度 w= 200 mm 这 3 个约束可计算得 a、α、c 值。未经过 算法优化的结构参数如表 2 所示。
而对于非折叠激光三角结构,在相同的 200 mm~ 500 mm 量程、宽度 200 mm 约束下采用引力搜索 算法优化其结构,以 a、d、f 为优化量,计算非折叠 结构的最佳参数,可优化得其参数如表 3 所示。
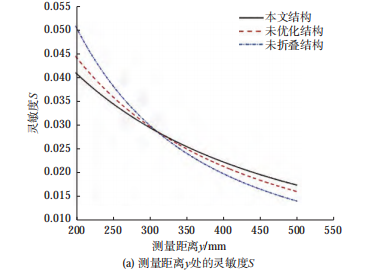
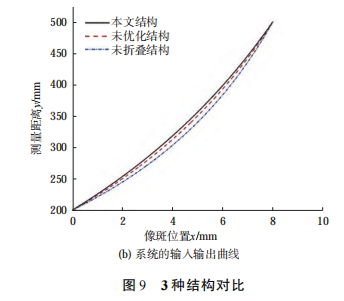
3 种结构的灵敏度与输入输出曲线如图 9 所示。 由表 1~表 3 可知,在宽度相同的情况下都分 别优化出最佳参数,本文参数结构与未优化的同 结构相比,500 mm 处的灵敏度提高了 8.75%;与非 折叠结构相比,500 mm 处的灵敏度提高了 24.29%。 由图 9 可见,本文优化结构的量程两端灵敏度差异 较小,在量程范围内的灵敏度分布更加平均,输出 更接近直线。采用最小二乘法对输入输出曲线进
行直线拟合,本文优化结构的非线性误差为 7.43%, 均方误差为 9.56;未优化参数结构的非线性误差 为 8.90%,均方误差为 11.34;而非折叠结构的非线 性误差为 11.40%,均方误差为 14.27,线性度较差。 4 结论 本文提出了一种提高激光三角测量线性度的 优化方法。在改进结构中将所有器件摆放在同一横 向直线上,可以明显减少器件的横纵向宽度并提高 线性度,降低远距离测量的误差。比较结果表明, 相比于经验法与原非折叠结构,此优化方法有更好 的理论依据和优化效果,对激光三角器件的体积 与线性度具有多方面正向优化作用,具有现实意义。 本文是对激光三角结构优化的一个环节,所采 用的的优化算法同样适用于其他量程或器件选型 的结构优化,并可通过修改约束条件来匹配更多 应用场景,具有普适性。本结构也有一定不足,所 需反射镜的长度与反射镜与成像透镜距离成正 比,为使结构紧凑也需对反射镜的长度做出一定 约束,同时未来也将对算法的迭代速度等方面进 行进一步改进。 |