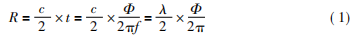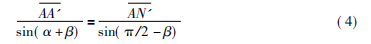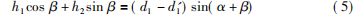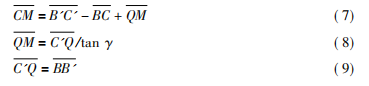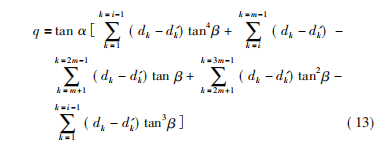|
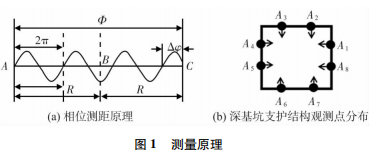
基于激光三角测距的深基坑水平位移测量0 引 言 目前对于深基坑支护结构水平位移的测量大多使用全 站仪或经纬仪等仪器进行人工单点测量,采用的测量方法为 视准线法、小角度法、前方交会法、自由设站、极坐标法 等[1 ~ 4],而传统的仪器测量方法都需要人工操作仪器,测量 结果容易受到人为影响,测量周期较长,无法实时反映观测 点的变化。随着全球信息化产业的发展,物联网技术的应用 也开始走向成熟,将物联网技术运用到深基坑支护结构水平 位移的监测,可从根本上缩短深基坑支护结构水平位移测量 周期,施工监管人员可安全、实时掌握深基坑结构变形趋势, 为调整施工方案、防治事故发生提供可靠依据[5 ~ 9]。 此外,上述传统测量方法中都需要基准点的选取,其测 量结果也受基准点稳定的性影响,在深基坑工程监测中对 不同的变形点的监测,都是力求使基准点及工作基点保持稳定不动,至少应有一组是稳定的,以作为测量结果正确性 的依据。但在工程实践中,基准点的选定是一个难点,首先 基准点距离测量仪器或变形点不能太远,否则影响测量精 度,其次,基准点距离测量仪器或变形点不能太近,否则其 稳定性难以保证。 本文提出的一种基于相位式激光三角测量的深基坑支 护结构水平位移偏移量的测量方法不仅避免了传统测量方 法需要选取基准点的步骤,同时也为水平位移的实时监测 提供了一定的参考价值。 1 相位式激光三角测量 1. 1 测距原理 激光相位式测距[10]是利用一个按正弦规律变化调制 信号,对激光光波的强度进行调制,测量调制后的光波在探 测系统和目标之间往返一次所产生的相位差,并把相位差换算成待测距离[11] 式中 R 为待测距离,c 为激光在空气中的传播速度,Φ 为 光波发出和接收时相位差,f 为调制频率,t 为光波发出和 接收时所用的时间。将测距过程展开,如图 1( a) 所示,A 点为光波发射点,B 点为待测地点,C 为光波接收点( A 和 C 为同一点) ,R 为待测的距离,也是光波从 B 返回 C 的距 离,λ 为调制光波的波长,Φ 为调制光波发出和接收时的相 位差。调制光波从 A 点发射然后在 B 点反射回 C( 即 A 点) ,该方法测量精度可以达到毫米( mm) 的量级,满足基 坑工程监测技术邻域的要求。 1. 2 测量算法 首先将深基坑支护结构作为一整体,把支护结构上的 水平位移观测点作为一个节点,如图 1( b) 所示,箭头表示 节点的移动方向,在每个节点处都放置一个激光传感器和 相应的辅助板,以顺时针或逆时针的方向通过激光传感器 测量相邻节点的距离,基于三角测量法[12]可得到相邻两节 点移动距离之间的几何数学关系,从而构成各个节点移动 距离两两相关的闭环测量系统,即得到一个非齐次线性方 程组的数学模型,通过数学方法,最终得到各个节点的移动 距离。 2 数学模型的建立 一般深基坑至少有 4 个基坑侧壁,每一个基坑侧壁支 护结构上水平位移观测点的个数也可能不同,本文构建的 数学模型以 4 个基坑侧壁的深基坑为研究对象,对不同和 同一基坑侧壁支护结构上水平位移的节点以逆时针的方向 建立相邻两节点间的几何关系,最终形成一个闭环测量系 统的数学模型。 2. 1 不同基坑侧壁支护结构相邻节点间的关系 将图 1( b) 中的节点 A1 与 A2 提取出来,通过激光测距 传感器和三角测量构造简单的几何关系如图 2( a) 所示,图 中 A 表示节点 A1 初始位置,B 代表节点 A2 初始位置,α 为 激光与水平面的入射角度,β 为辅助板即激光反射板与水 平面的夹角。 假 设节点 A1 没有发生偏移且节点 A2 发生了偏移,偏 移量为BB',初始时刻激光传感器测得距离为AB,发生偏移 后测得距离为AN,则BN = AB - AN,根据三角形正弦定理有 若节点 A2 发生偏移的同时,节点 A1 也发生了偏移,偏 移量为AA',则都偏移后传感器测得距离为A'B',过 A'点作 平行 B'N 的辅助线 A'N'交线 AB 于点 N'如图 2( a) ,则有几 何关系 利用几何相似可得到∠AA'N' = π/2 - β,∠A'AN' = π/ 2 - α,根据正弦定理,有 设AA' = h1,BB' = h2,AB = d1,A'B' = d' 1,结合式( 2) ~ 式( 4) 可得到节点 A1 和 A2 偏移量的关系式,即 2. 2 同一基坑侧壁支护结构相邻节点间的关系 同理,将图 1( b) 中的节点 A2 与 A3 提取出来,通过激 光测距传感器和三角测量构造简单的几何关系如图 2( b) 所示,图中 B 点表示节点 A2 初始位置,C 代表节点 A2 初始 位置,γ 为辅助板即激光反射板与水平面的夹角。 假设节点 A2 没有发生偏移且节点 A3 发生了偏移,偏 移量为CC',初始时刻激光传感器测得距离为BC,发生偏移 后测得距离为BM,则CM = BM - BC,在 ΔCC'M 中有 若节点 A3 发生偏移的同时,节点 A2 也发生了偏移,偏 移量为 BB',则都偏移后传感器测得距离为 B'M',过点 M' 作平行 BB'的辅助线交线 BM 于点 Q 如图 2( b) ,则有几何 关系得 设CC' = h3,BC = d2,B'M' = d' 2,结合式( 6) ~ 式( 9) 可 得到节点 A2 和 A3 偏移量的关系式,即 2. 3 支护结构水平位移节点构成的闭环测量系统 当相邻两节点位于不同基坑侧壁时,可 得 到 形 如 式( 5) 的关系式,当相邻两节点位于同一基坑侧壁时,可得 到形如式( 10) 的关系式。假设每个基坑侧壁支护结构上 有 m 个水平位移节点,取其中一个基坑侧壁上最左端的节 点为起始节点( 如图 1( b) 中节点 A6 ) ,以逆时针方向即可 得到一个 4 m 个方程和 4 m 个未知数的方程组如下 式中 αi 为第 i 个节点测量第 i + 1 个节点激光传感器激 光的入射角度,即与节点所在基坑侧壁的夹角,βi 为第 i 个 节点测量第 i + 1 个节点时,第 i + 1 个节点上的激光反射板 与其移动方向的夹角,hi 为第 i 个节点的偏移量,di 及 d' i分 别表示第 i + 1 个节点偏移前和偏移后第 i 个节点处激光传 感器测得距离,其中 i = 1,2,…,4 m,当 i = 4 m 时,i + 1 = 1。 将方程组( 11) 写成 AX = B 的形式,其中 为了使此方程组有唯一解,则|A|≠0,化简可得 式中 1≤i≤m,当 m = 1 时,q = 0,由于假设的每个基坑侧 壁上的节点个数相同 m 个,所以可将第 m + 1 个节点看做 第 1 个节点,以此类推即可根据式( 13) 得到每一个节点相 对于其初始位置偏移量。 3 仿真实验 为了验证上述公式的正确性,本文运用 SolidWorks 的 建模技术[13,14],根据深基坑支护结构的特点,分别取每一 个基坑侧壁只有 1 个观测点和 2 观测点,即 m = 1,m = 2 的 情况,构建了简易的深基坑支护结构水平位移观测点的三 维模型图如图 3 所示。 建好模型后用 SolidWorks Motion 插件对水平位移观测 点进行运动仿真,即让各个观测点沿着其偏移方向进行运 动,利用 SolidWorks 软件的特点可以得到移动前和移动后 某个观测点距离其相邻观测点的辅助板之间的值,即 di,d' i ( i = 1,2,…,4m) ,再取 β = π/6,α = π/3 代入式( 13) ,得到 观测点偏移量的计算值,将其与观测点沿着其偏移方向实 际运动的偏移量进行比较即可验证公式的正确性如表 1 和 表 2,表中 i 为水平位移观测点的编号,xi 为第 i 个观测点 实际偏移量,x' i为通过公式计算得到第 i 个的观测点偏移 量。从表中可看出,根据本文所提出的测量方法所建立的 数学模型基本正确。 4 结 论 为了对深基坑支护结构水平位移进行实时监测并能及 时反映支护结构的状态,提出一种基于相位式激光新三角 测量的深基坑支护结构水平位移偏移量的测量方法,并进 行三维建模运动仿真。该方法不需要传统测量方法中基准 点的选取,避免了基准点选取这一难点,使测量变为简单。 将物联网技术应用到深基坑工程监测技术中,通过各个水
平位移观测点建立一个闭环的测量系统数学模型,为深基 坑支护结构水平位移实时监测提供了一定的参考价值。仿 真结果验证了本文提出的基于相位式激光新三角测量的深 基坑支护结构水平位移偏移量的测量方法及所建立数学模 型的正确性,同时也表明了该测量方法,在不考虑激光传感 器自身测量精度的情况下,测量精度很高,能够满足各种等 级深基坑的规范要求。
|