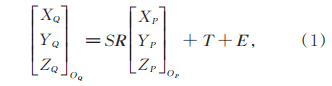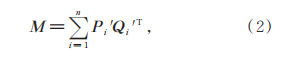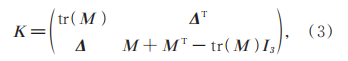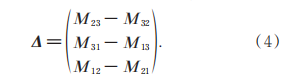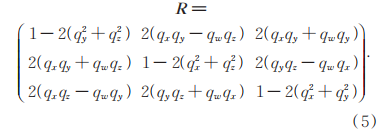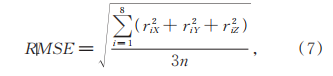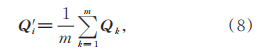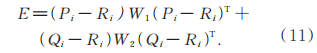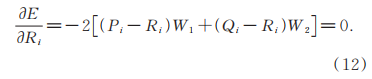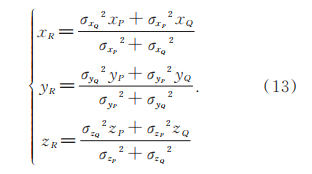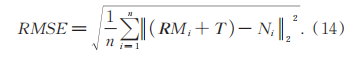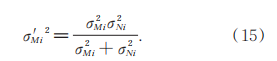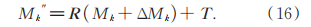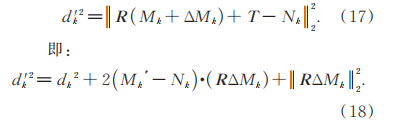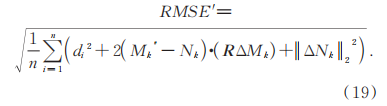|
|
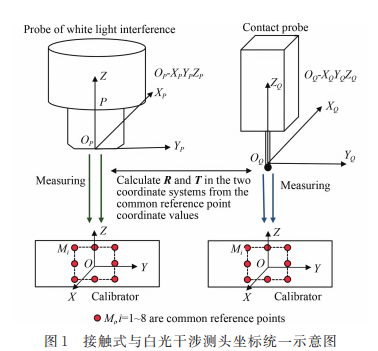
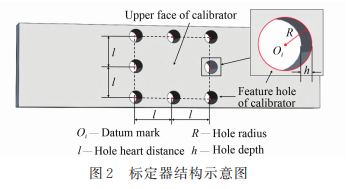
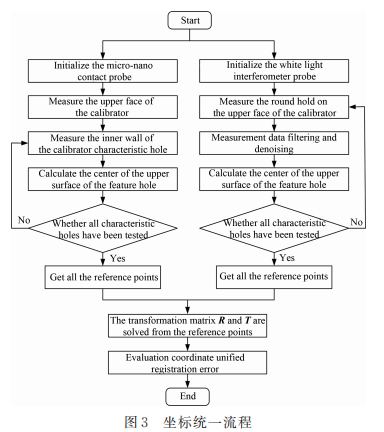
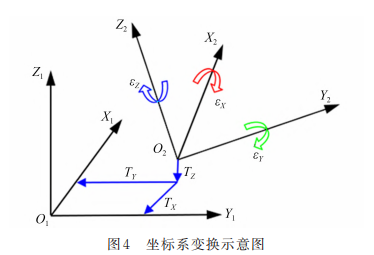
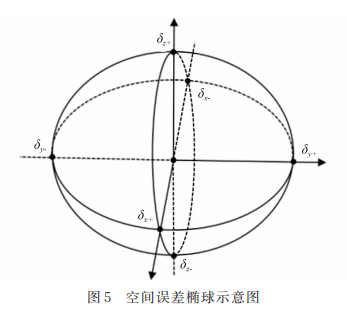
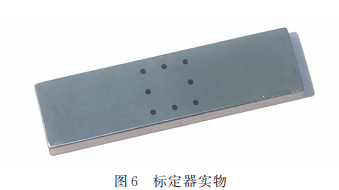
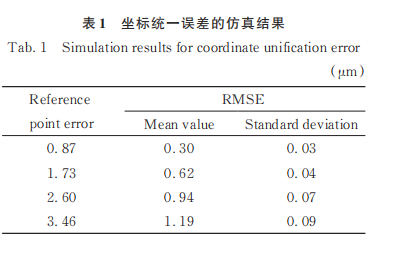
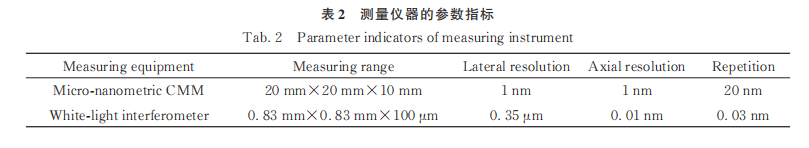
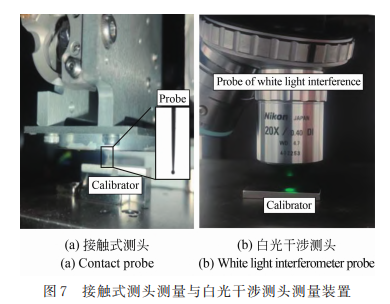
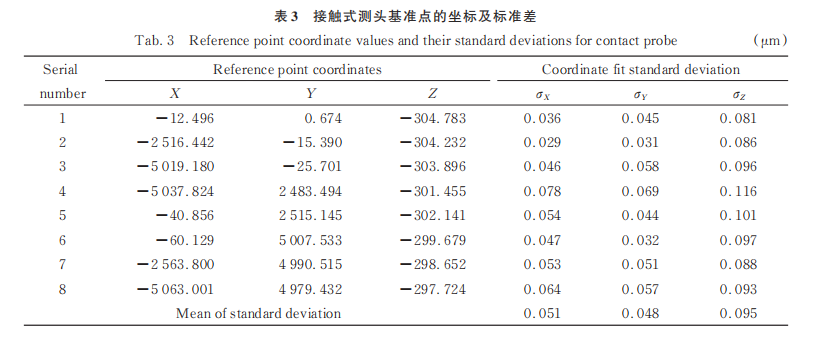
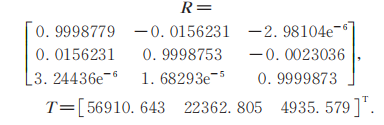
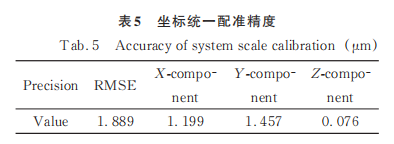
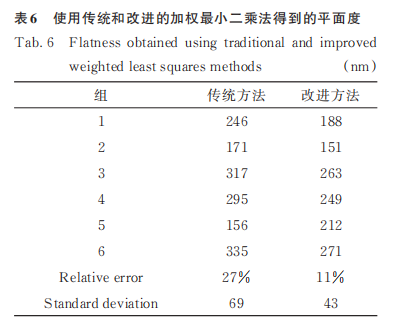
三点反正弦法测量高度的准确度优于 0. 5%(台 阶高度为 10 μm),达到纳米量级的重复性,且能 够适应精密、超精密加工中多种加工工艺和材料 的表面形貌测量。三点反正弦法能够应用于加 工现场、原位测量等振动干扰的场景下,对于提 高加工效率和精度具有重要意义。该方法也能 够用于理想环境下的白光干涉测量或修正压电 扫描器的误差。1 引 言 随着精密制造和先进表面工程技术的发展, 各行业设计和生产的零件精密度与复杂性日益 增加[1] 。使用单一类型的传感器已无法满足此类 零件的高精度测量需求,因此,融合多种传感器 优势的复合测量变得至关重要[2-3] 。 在航空航天、高端装备制造和国防工业等领 域中,存在诸多尺寸微小且特征复杂的精密器 件,而现有的复合测量系统难以满足这些器件多 特征、高精度的测量需求[4-7] 。微纳米接触式测头 和白光干涉测头是测量精密微型零件的关键设 备[8-10] 。结合微纳米接触式测头与白光干涉测头 进行复合测量,可以实现复杂特征微型零件的尺 寸以及表面形貌的高精度测量。利用接触式测 头测量深孔、沟槽等光学盲区,利用白光干涉测 头对工件表面进行全息、无损地快速扫描,从而 获得更为全面的几何度量信息和更高可靠性的 测量数据[2,11] 。然而,复合测量中两传感器测头 存在测量坐标系不统一的问题,同时两测头的测 量数据在测量精度上存在差异性,为解决这些问 题,需要对接触式与白光干涉测头的复合测量进 行坐标统一与数据融合[12-13] 。 坐标统一即确定不同测头坐标系之间的变 换关系,如旋转、平移和缩放,并将多源数据统一 到同一坐标系中。数据融合则是在坐标统一后, 通过数学方法处理数据确定系统最终输出的过 程。坐标统一通常以具有特定几何特征的标定 器来实现[14] 。最常用的标定器有球类结构,例 如,将球型标定器固定在标定板上,通过测量球 心作为基准点来实现接触式测头与结构光扫描 仪的坐标系统一;在碳纤维板上设置多个靶球 座,并按阵列排布放置标准球,来统一激光扫描 与接触式测头的坐标系[15] 。然而,球型标定器并 不适用于所有传感器,如共焦传感器或白光干涉 仪(WLI)等。由于球是一个渐变曲面,靠近球的赤道圆附近区域因其斜率变化导致仪器测量不 准确或无法测量,测量拟合出的球心与实际球心 产生较大偏差。为实现高精度复合测量的坐标 统 一 ,有 学 者 对 几 何 体 组 合 的 标 定 器 展 开 研 究[16] 。他们设计中心轴线重合的圆柱和圆台组 成的组合体标准器,用于实现影像、接触式和激 光传感器的高精度坐标统一[17] ;通过在矩形微晶 玻璃基板的对角加工一对标准球光刻掩膜版作 为标定器,实现接触式测头和影像测头坐标系的 统一[18] ;还有利用如角度量块、薄环规等单个特 征的标定器进行坐标统一[19] ,但这类标定器不适 合用于接触式与白光干涉测头的坐标统一。 在数据融合方面,研究人员利用不同传感器 测量工件的不同区域,并将各传感器的测量数据 整合到同一坐标系中,拼接得到被测件的完整模 型,还有针对不同测头对相同区域的测量数据进 行融合。例如,使用贝叶斯方法向每个数据引入 权重来平衡噪声参数,并结合加权最小二乘法进 行多传感器数据融合[20] ;将数据集分解为不同尺 度的子数据集,并借助高斯模型基于加权平均法 进行数据融合[21] ;以及使用高斯过程建模的数据 融合方法[22-23] 。然而,上述方法计算的复杂度较 高,当涉及大量数据时,处理时间极为漫长。综 上,现有的数据融合方法均未针对坐标统一误差 对数据融合精度的影响展开研究。 针对现有标定器无法满足接触式与白光干 涉测头坐标统一的问题,本文设计并制作了一种 新型标定器,利用该标定器提供的基准点结合单 位四元数法求解空间变换矩阵进行坐标统一,以 均方根误差(Root Mean Square Error, RMSE)来 评估坐标统一的效果。同时,建立了基准点精度 与坐标统一精度的关系模型。最后,针对两种测 头的测量数据,提出了空间误差椭球搜索策略结 合加权最小二乘法的数据融合方法。实验表明, 该方法可实现高精度的坐标统一与精确稳定的 数据融合。 2 原 理 2. 1 单位四元数法的坐标统一 如图 1 所示,接触式与白光干涉测头的坐标 系分别为 OP-XPYPZP和 OQ-XQYQZQ。将两个测头 的坐标系统一化,是数据融合的先决条件。 坐标统一的过程主要是确定两个坐标系之 间的最优旋转矩阵 R 与平移向量 T,其坐标变换 关系为: 其中 E 为坐标统一化配准的误差矩阵。通过标 定和校准接触式测头和白光干涉测头,使得缩放 系数 S=1。 图 2 为标定器结构参数示意图。标定器是在 量块的基础上,在中央测量表面上加工 8 个特征 孔,作为接触式与白光干涉测头的测量特征,然 后 以 特 征 孔 的 上 端 面 圆 心 作 为 坐 标 统 一 基 准点。 图 3 为基于标定器的坐标统一流程。通过两 个测头分别对标定器的特征孔进行 n 组测量,利 用最小二乘法拟合点云圆心得到上端面的孔心 坐标作为基准点,然后取均值得到各自坐标系下 的基准点集{Pi} 8 i = 1 和{Qi} 8 i = 1 ,运用单位四元数 法完成坐标统一。 单位四元数法使用 4 个参数(1 个实部和 3 个 虚部)描述旋转,在运算时不会产生万向锁问题。 可利用四元数法计算基准点,解算旋转矩阵 R 和 平 移 向 量 T,以 精 确 获 得 坐 标 系 的 变 换 位 姿 参 数,具体过程如下: 步骤一:将各自基准点集中的每个点减去其 质心进行去中心化,得到去中心化后的点集 P 'i 和 Q' i,并构建 3×3 矩阵,得到: 其中:n=8,P 'i 和 Q' i 都是 3×1 的向量,P 'iQ' i T 为外 积矩阵。 步骤二:构建四元数相关的 4×4 矩阵 K: 其中:tr(M)为矩阵 M 的迹,I3为 3 × 3 的单位矩 阵,Δ 为 M 的反对角元素构成的向量,Δ 为: 步骤三:求解旋转矩阵 R。计算矩阵 K 的最 大特征值所对应的单位特征向量,作为最优的单 位四元数 q =[ qw,q x,qy,qz ],则 R 为: 步骤四:求解平移向量 T,得到: 得到 R 和 T 后,根据式(1)将接触式测头坐 标系下的测量值转换到白光干涉测头坐标系下, 坐标统一变换关系如图 4 所示。 最后,根据转换后的接触式测头所测基准点 的坐标值,与白光干涉测头所测基准点的坐标 值,用 RMSE 来评价坐标统一化配准精度,即: 其中:riX,riY和 riZ分别表示第 (i i=1~8)个基准点 在 X,Y 和 Z 方向上的误差。在坐标转换时最少 需要空间中 3 个不共线的基准点才可以完成坐标 统一,本文设计标定器提供 8 个基准点以对测量 误差进行平均,提高坐标统一的精度。RMSE 越 小,表示转换后的坐标与真实坐标的差异越小,坐标统一的精度越高,反之则越低。 2. 2 改进的加权最小二乘法数据融合 数据融合的核心目标不仅是统一两组数据 的坐标,而且要保持被测物体的几何特征,通过 将不同来源的多组数据结合生成光滑无噪点的 几何模型,并构成一组作为最终测量输出的数 据。融合时首先要选取融合对象,确定需融合测 量数据中的对应点。当坐标统一将两个测头的 测量数据对齐后,理论上,接触式测头的每个测 量点 的对应点 据的对应点并非真实形貌的对应区域 Pi的最近邻点即为白光干涉仪数据集 Qi。但由于坐标转换的误差, 。 两测头数 在点 Q 中 Pi 附近的坐标统一误差 RMSE 范围内形成一个空 间误差椭球,如图 5 所示。 传统的数据融合方法首先检索 Pi在目标点 云 Q 中的最近邻点作为对应点进行数据融合,但 由于 Pi的真实位置在三维空间中是以误差椭球 为范围波动的,这一误差域会导致检索的对应点 结果不准确。为解决这一问题,本文以坐标转换 的误差 RMSE 作为点 Pi在目标点云 Q 中搜索对 应点的范围,使用 KD 树算法搜寻 Pi在 Q 的误差 空间椭球范围内的所有点作为 Pi的对应点集,并 取对应点集的质心作为 Pi在目标点云中的对应 点进行数据融合,以减小坐标统一误差对数据融 合对应点索引的影响。 质心 Q' i为: 其中:m 为索引点的数量,m 的大小与对应点搜寻的空间范围和目标点云 Q 的点云密度有关。 在数据融合时,首先要确定权重关系。对接 触式测头数据集 P 中每个点为 Pi ( xP,yP,zP ),其 x,y,z 向的标准差分别为 σxP ,σ yP ,σzP;Pi在白光干 涉测头数据集 Q 中的对应点为 Qi'( xQ,yQ,zQ ),其 x,y,z 向的标准差分别为 σxQ ,σ yQ ,σzQ。设点 Pi与 点 Q'i的精度权重分别为 W1和 W2,则: 然后,构建最小二乘目标函数。设 Pi与 Q'i融 合后得到的点为 Ri ( x R,yR,zR ),则可根据 Pi和 Qi 分别与 Ri的残差加权平方和来构建最小二乘目 标函数 E: 令目标函数对 Ri的偏导为零使 E 最小,即可 求解出融合后 Ri的最优加权最小二乘解,即: 可计算出融合点 Ri ( x R,yR,zR ) 坐标的最小 二乘估计值为: 3 标定器设计 3. 1 标定器结构与尺寸参数设计 图 6 所示为标定器加工实物。Oi为标定器特 征孔与上端面相交圆的圆心,作为标定器所提供 的坐标统一基准点。R 为加工的特征孔的半径, 考虑到白光干涉测头在 20 倍物镜下单次扫描面 积为 0. 83 mm×0. 83 mm,需要一帧的扫描面积 完整地包含孔上表面的形貌区域,同时更大的孔 的半径可使加工难度与成本更低。在保证孔在白光测头扫描范围内的前提下,标定孔设计为直 通孔,孔径为 650 μm,即半径 R 为 325 μm,可兼 顾白光测头扫描面积与接触式测头的测量便利 性。l=2. 5 mm 为特征孔的孔心间距,特征孔等 距离排列。h=3 mm 为标定器高度,提供一定的 质量与体积,便于测量时的装夹。标定孔的加工 采用打孔后研磨、抛光等处理方式,孔口无倒角 且去除毛刺,标定器表面质量达到 00 级量块的标 准,孔口的圆度误差要求小于 1 μm。 3. 2 基准点精度对坐标统一精度的影响 接触式与白光干涉测头的坐标统一基准点 集分别为{Mi}和{Ni},旋转矩阵和平移向量分别 为 R 和 T。对于任何给定的对应点 Mi和 Ni,变换 后的点 Mi '' 为:Mi '' = RMi + T。 由式(7)可知 RMSE 的计算公式为: 两组基准点会因误差产生的变动而偏离真 实点,设点集{Mi}和{Ni}的标准差分别为 σMi 和 σNi。在两者均含有误差的情况下,根据戴明回 归的思想,将{Ni}的误差合成到{Mi}上,此时可 视{Ni}为理想点,分析基准点集{Mi}的变动对 坐 标 统 一 精 度 的 影 响 。 传 递 后 {Mi} 的 方 差 σM' i 2 为: 当一组对应点中的某点 Mk 发生变化,变为 Mk+ΔMk,其 中 ΔMk =( ΔXk,ΔYk,ΔZk ),则 变 换 后的点为: 这会改变原始对应点间的欧氏距离 dk,因而 也会影响坐标统一精度 RMSE。新对应点间的欧氏距离平方 dk' 2 为: 旋 转 矩 阵 R 不 改 变 向 量 的 长 度 ,因 此 ‖ ‖ RΔMk 2 =‖ ‖ ΔMk 2 ,新的 RMS 为: 由此可知,均方根误差 RMSE′和 RMSE 的 差值取决于 ( Mk '' - Nk ) ·( RΔMk ),以及‖ ‖ ΔMk 2 。 如果 ΔMk 沿(Mk '' - Nk )的方向,会最大化点积以 增加 dk' 2 ,此时基准点的变动对坐标统一精度的 影响最大。如果 ΔMk 垂直于(Mk '' - Nk )的方向, 则 ( Mk '' - Nk ) ·( RΔMk ) 的影响为零,影响只来自 ‖ ‖ ΔMk 2 的平方。因此,基准点精度对坐标统一 精度的影响取决于 ΔMk 的变化,ΔMk 的变化量较 大会导致 RMSE′显著增大。 使用解析法无法得出基准点精度对坐标统 一精度的具体影响。在分析其影响因素后,使用 蒙特卡洛仿真法,通过大规模的仿真数据模拟采 样 测 量 ,估 计 基 准 点 精 度 对 坐 标 统 一 的 误 差 RMSE 的影响。基准点的理论位置是已知的,但 是由于测量误差、加工误差等因素的影响,实际 坐标可能会偏离理论值。确定所有不确定来源 对基准点坐标影响遵循的概率分布,使用伪随机 数生成器产生代表不确定性的随机数作为测量 误差。每一组随机数代表一个可能的状态,用来 模拟基准点的实际坐标,并多次抽取样本,通过 大量模拟进行结果分析。 将设计的标定器 CAD 模型转换为点云格式 并提取其特征孔的上表面圆心模拟接触式测头 坐标系下的基准点集 M。将点集 M 绕 X,Y 和 Z 轴各旋转 30°施加旋转变换,并沿 X,Y 和 Z 轴正 向施加 100 μm 的平移变换,以模拟白光干涉测 头坐标系的基准点 N。对于基准点集 M 和 N,有 已知的旋转矩阵 R 和平移向量 T,对初始基准点 集 M 中各点的单向坐标分别引入标准差为 0. 5 , 1. 0,1. 5 和 2. 0 μm 的噪声,得到合成点标准差为 0. 87,1. 73,2. 60 和 3. 46 μm 的数据集。对每组 误差进行 20 次重复采样实验,并分析基准点坐标 值的变动 ΔX,ΔY 与 ΔZ 对 RMSE 计算结果的影 响,仿真结果如表 1 所示。RMSE 随着基准点坐 标值的测量误差增大,当误差符合高斯分布时, RMSE 的 值 总 体 上 为 基 准 点 合 成 标 准 差 的 35%。 4 实验测试与结果分析 使 用 自 主 研 制 的 微 纳 米 三 坐 标 测 量 机 和 Talysurf CCI 9000 白光干涉仪,对上述复合测量 的坐标统一与数据融合方法进行实验测试。仪 器的参数指标如表 2 所示。 图 7 为实验测试装置。使用接触式测头分别 测 量 标 定 器 的 上 端 面(测 量 范 围 为 8 mm×8mm)与所有特征孔,对每个孔以 100 μm 的高度 差测量 4 圈,每圈 8 个点,位置呈 45°圆周分布。拟合每圈测量数据的空间圆心,通过圆心拟合孔 的轴线,计算轴线与上端面的交点为一个基准 点,对所有孔执行相同操作得到接触式测头坐标 系下的一组基准点集。为保证精确度,共进行 6 组重复测量,并取 6 组基准点坐标的平均值作为 最终接触式测头的基准点集,其坐标值与标准差 见表 3。 使用白光干涉测头对标定器上端面的所有 特征孔逐一扫描测量,并拟合测量数据得到特征 孔在上端面圆的圆心坐标,作为白光干涉测头坐 标系下的一组基准点集,共进行 6 组重复测量,并 取 6 组基准点坐标的平均值作为最终白光干涉测 头的基准点集,其坐标值与标准差见表 4。由于 白光干涉测量数据含有较多的离群噪声点,这会 对拟合结果产生较大影响,故需要进行滤波处理,图 8 所示为滤波前后的标定孔点云,经滤波后 离群噪点明显减少。 将接触式与白光干涉测头各自坐标系下的 基准点坐标代入单位四元数法,计算出两个坐标 系之间的旋转矩阵 R 和平移向量 T 分别为: 通 过 式(9)来 评 估 两 坐 标 系 的 坐 标 统 一 精 度,计算结果如表 5 所示。坐标统一配准精度的 RMSE 为 1. 889 μm,它在 X 方向的分量为 1. 199 μm,Y 方向的分量为 1. 457 μm,Z 方向的分量为 0. 076 μm。 最后,进行数据融合实验。利用上述实验计 算出的旋转矩阵 R 和平移向量 T 将两测头的坐 标系统一后,通过数据融合实现两测头测量精度 的优势互补,发挥白光干涉测头 Z 向的高精度, 并以接触式测头 X,Y 向的精度来弥补白光测头 横向精度较低的劣势。 标定器的端面为零级量块的表面质量,出厂 标称平面度误差为 200 nm,以标定器端面为被测 特征来验证改进的加权最小二乘数据融合方法。 使用白光干涉测头对标定器上端面尺寸为 4. 15 mm × 4. 15 mm 的区域进行连续扫描得到其三 维形貌。再使用接触式测头对此平面区域进行 取点测量,取点方式为 9×9 的网格布点。共进行 6 组 重 复 测 量 ,测 量 方 式 与 布 点 符 合 GB/T 11337-2004 规定[24] 。对每个接触式测量数据点 以坐标统一 RMSE 值为半径索引白光扫描平面 中的对应点,并求解索引范围内所有点的质心作 为对应点。对每组对应点分别用传统的加权最 小二乘法数据融合与本文提出的改进加权最小 二乘法数据融合方法进行处理。最后,对两种方 法处理的融合数据进行平面度拟合,计算得到的 平面度误差如表 6 所示。实验结果表明,改进的 数据融合方法相比于传统方法的数据相对误差 减小了 16%,重复性精度提高了 38%。 5 结 论 本文针对微纳米接触式测头与白光干涉测 头复合测量过程中坐标统一与数据融合的问题,提出了基于标定器提供基准点并结合单位四元 数法的坐标统一方法。设计并制作了可用于复 合测量坐标统一的孔板标定器,分析了基准点精 度对坐标统一精度的影响。提出了空间误差椭 球搜索策略结合的改进加权最小二乘数据融合 方法。采用微纳米三坐标测量机与白光干涉仪 进行了测头坐标系统一化与数据融合实验,坐标 统一化配准精度为 1. 889 μm,改进的数据融合方 法相较传统加权最小二乘法的相对误差减小了 16%,重复性精度提高了 38%。本文方法实现了 微纳米接触式测头与白光干涉测头复合测量过 程中高精度坐标统一与稳定精确的数据融合,未 来将对有这两种测头复合测量需求的零件进行 具体的应用与数据融合。 |