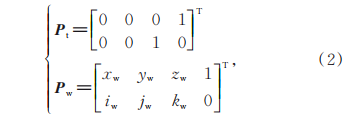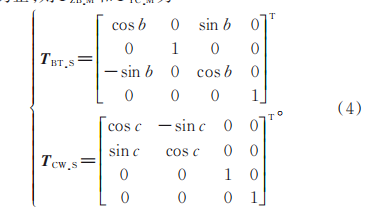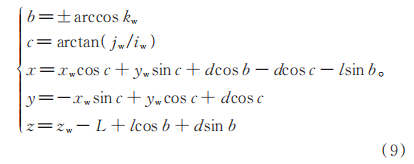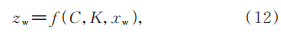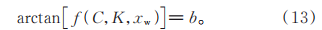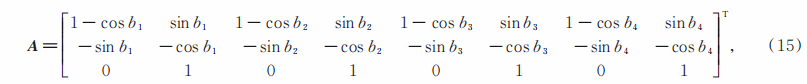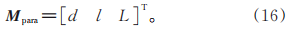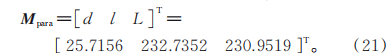|
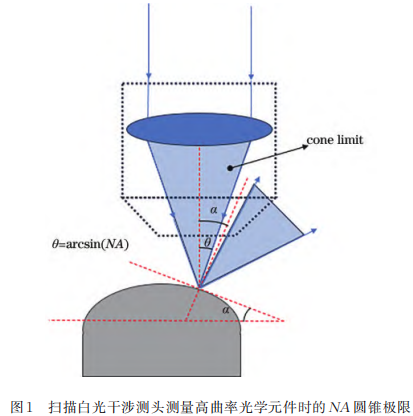
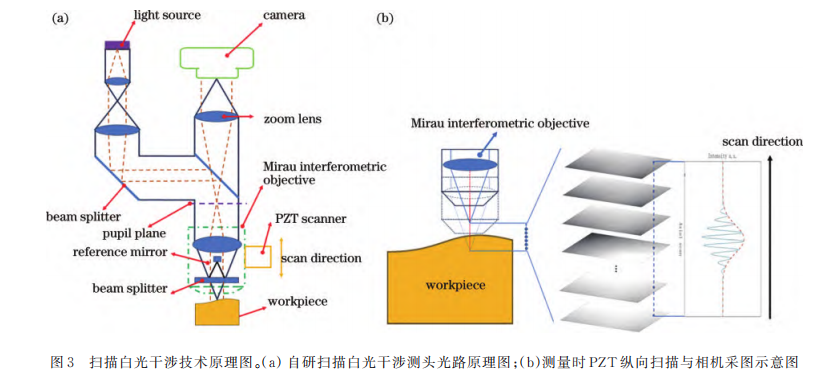
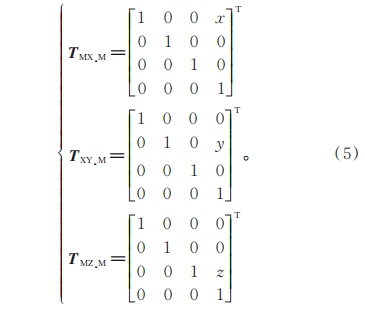
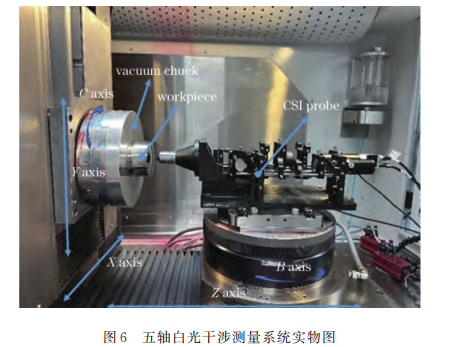
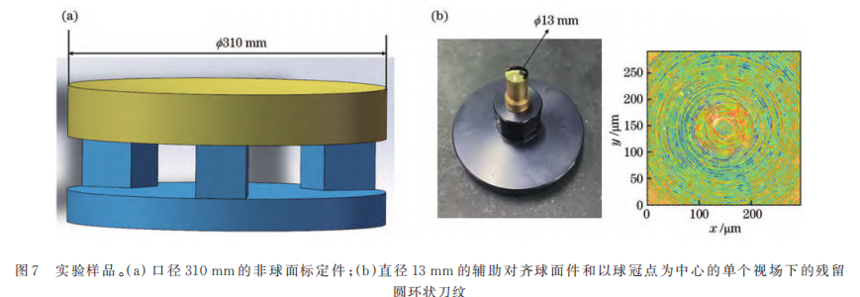
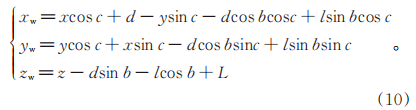
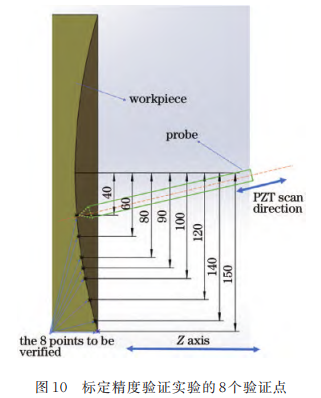
针对曲面光学元件的五轴表面形貌测量系统 结构参数标定1 引 言 随着超精密加工技术的迅速发展,如单点金刚石 车削技术,曲面光学元件的表面形貌加工精度达到亚 微米级,且具有微结构,如曲面微透镜阵列[1- 2] 和曲面 菲涅耳透镜[3] 等。这为光学元件表面形貌检测带来了新的挑战。针对这类光学元件复杂表面形貌的测量, 主要的非接触测量技术有激光相移干涉技术(PSI)[4- 5] 、 共聚焦显微镜(CM)[6] 、多波长干涉技术(MWLI)[7] 和 扫描白光干涉技术(CSI)[8- 10] 等。相比于 PSI,CSI 通 过分析相干包络的峰值信息确定零级条纹,避免了 2π 混淆现象,能够测量粗糙面、台阶面等复杂表面。与CM 的纵向分辨率受限和 MWLI 的单点测量方式相 比,CSI 技术不受物镜数值孔径(NA)的限制,能够在 保持亚纳米级纵向测量精度的同时,实现大视场范围 的测量。因此 CSI 已经成为测量光学元件表面形貌最 有力的技术之一。 CSI 测量表面的倾斜范围取决于干涉物镜 NA,如 图 1 所示,一般来说,对于较光滑的表面:当待测点曲 率较高并超过物镜 NA 的圆锥极限后,将不会有干涉 条纹出现;对于一些复杂表面,如锋利的边缘以及足够 粗糙的表面,可能出现多重散射或反射。Thomas 等[11] 针对表面多重散射或反射问题,用边界元法(BEM)对 表面散射场进行建模,并证明了白光干涉系统在表面 存在多重散射或反射的情况下,即使超出物镜系统的 NA 极限,也可以产生点扩展函数形状的条纹信号,获 取有用的表面信息。但对于高曲率较光滑的光学元件 表面形貌测量,该方案并不适用。 本文将白光干涉系统与多轴运动系统相结合,不 仅解决了较光滑表面待测点曲率或斜率超过物镜 NA 的圆锥极限问题,还通过五轴宏动运动台拓宽了扫描 白光干涉测头可测量对象的尺寸范围。通过三轴平动 台改变测头与工件的相对位置和转台来改变测头和工 件的相对姿态,保证测量时测头光轴接近工件待测点 法线,如图 2 所示。 Li 等[12] 研究了基于干涉技术测头在机测量的校 准问题并针对系统存在的在机振动、运动误差和环境 扰动对测量结果的影响进行了详细分析。文献[13]将 ZYGO 的扫描白光干涉测头集成到一个小型五轴定位 平台上,并通过子孔径拼接实现了小型微透镜的全表 面测量。King[14] 将扫描白光干涉测头与菲索干涉仪 成到一个加装自研的五轴数控运动平台的抛光机床上 构成了一套五轴表面形貌测量系统,实现了最大口径 高达 1 m 的大型非球面元件的表面形貌测量。但该套 测量系统只能通过手轮实现手动采样测量,尚未开展 针对该系统自动化测量功能的运动学建模和标定方法 的研究。针对五轴白光干涉测量系统,目前大部分研 究集中于能直接提高测量系统性能或精度的白光干涉 测量算法优化[15] 、在机测量抗振算法[16] ,或零件全表面 测量后处理工序中关键的子孔径拼接技术[17] 。由于测 量系统自动化偏向于工程上的功能扩展、拼接算法研 究并不需要自动化测量功能,大部分研究并未针对系 统自动化的标定方法展开相关讨论。 五轴白光干涉测量系统自动化测量的难点在于 如 何 建 立 五 轴 非 接 触 测 量 系 统 的 闭 环 运 动 学 传 递 链。本文通过引入白光干涉测头特性,利用零条纹 状态下待测点位于测头物镜前焦面且测头光轴与待测 点表面法线重合的光学性质,将测头光轴与物镜前焦面 的交点类比为虚拟的刀尖点,从而闭环测量系统运动学 传递链并据此建立该测量系统运动学模型并针对模型 中的未知参数设计了一套标定方案。该标定方案基于 已知表达式的高精度非球面标定件,测量其中两个任意 点便可建立关于待标定参数方程组,通过求解方程即可 计算出待标定参数,标定方案简单便捷。最后通过实验 证明,搭建的五轴白光干涉测量系统及其运动学模型是 合理的,且标定方案有效,标定精度能满足白光测头的 测量需求,整个系统能够实现高曲率光学元件的表面形 貌的自动化测量。 2 原 理 2. 1 扫描白光干涉技术原理 单色光源发出的光束,经过分束器后分成两束相 同的光。这两束光分别照射到物体表面和参考表面, 反射后相遇产生干涉现象,并将干涉图像呈现在相机 上。干涉信号强度呈现周期性,其[18] 表达式为 式中:I1 代表测量光路的等效光强;I2 代表参考光路的 等效光强;n 为折射率;k = 2π/λ,λ 为入射光波长;h 为 待测表面高度,oz 为 Z 轴方向扫描距离。 扫描白光干涉技术中白光光源是宽光谱光源,不 同波长的单色光,经过相同传播路径后产生的干涉信 号具有不同的条纹间距,仅在零级条纹处重合。随着 级次增加,各波长干涉信号叠加后信号条纹对比度迅 速下降,直至为 0。当使用 LED 光源时,扫描白光干涉 系统干涉条纹仅仅出现在零光程差附近的几微米到几十微米局部范围内[10]。 CSI 产生干涉信号过程如下:光从光源发出后,经 透镜和分束器组成的传播光路传播后,一束照到待测 工件后反射,一束照到参考镜后反射。两束反射光相 遇后产生干涉,干涉信号经过传播光路后传到相机中, 如图 3(a)所示。测头测量时通过压电陶瓷(PZT)带 动干涉物镜沿扫描方向进行等间隔扫描并触发相机采 集图像,如图 3(b)所示。扫描完成后提取一系列二维 图像同一像素点的干涉信号,该干涉信号被快速衰减 的相干包络调制,通过计算得到相干包络的峰值位置, 并找到零级条纹从而确定表面高度。 2. 2 五轴白光干涉测量系统运动学模型 为了实现自动化测量,需要得到五轴白光干涉测 量系统的高精度逆运动学解,因此需要研究系统的运 动学模型,如图 4 所示,设五轴白光干涉测量系统 B 轴 转角为 0(° 测头光轴与工件回转轴线平行)时为初始状 态,此时将其余 3 个平动轴和转轴设置至坐标原点。 五轴白光干涉测量系统的坐标系设置如下。 机 器 坐 标 系 MCS( O m - X mY m Zm ):建 立 在 B 轴 回 转轴线上,坐标原点定义在过光轴且平行 XZ 平面的 平面与 B 轴转台回转轴线的交点,X 轴正方向垂直向 下,Z 轴正方向水平向右,Y 轴与 X 轴和 Z 轴正交,正方 向垂直与纸面向外。 XYZBC 五 个 轴 的 坐 标 系 XCS( Ox - XxYxZx )、 YCS( Oy - XyYyZy )、 ZCS( Oz - XzYzZz )、 BCS( Ob - XbYbZb )、CCS( Oc - XcYcZc ) 均固连于各轴运动台上。 为了便于计算,初始状态时 XYZBC 五个轴的坐标系 均与机器坐标系重合。 工件坐标系 WCS( Ow - X wYw Z w ):固连于工件上, 坐标系原点建立在工件回转对称轴与工件表面的交点 上,各轴正方向与机器坐标系相同。 测 头 坐 标 系 TCS( Ot - XtYtZt ):一 个 虚 拟 的 坐 标系,建立在扫描白光测头对焦点上,Z 轴为光轴方向, 初 始 状 态 时 ,X 和 Y 轴 正 方 向 和 机 器 坐 标 系 X 轴 和 Y 轴正方向相同。 整个五轴白光干涉测量系统的运动学链式拓扑图 如图 5 所示,利用测头对焦点和工件上与测头对焦点 重合的待测点在机器坐标系下坐标重合的关系可以建 立系统的运动学模型。 设测头对焦点坐标和初始姿态在测头坐标系下为 Pt,设工件上与测头对焦点重合的待测点坐标和初始 姿态在工件坐标系下为 P w,则 式中:xw、yw 和 zw 分别是待测点在工件坐标系下 XYZ 三个方向的坐标;iw、jw 和 kw 表示待测点与工件坐标系 原点连线的方向向量的模。 设测头坐标系到 B 轴坐标系的静态偏置矩阵为 TBT_S,动态运动矩阵为 TBT_M。设工件坐标系到 C 轴坐 标系的静态偏置矩阵为 TCW_S,动态运动矩阵为 TCW_M。 由于测头固定在 B 轴转台上,工件通过夹具固定在 C 轴上,均无相对运动,故 TBT_M = TCW_M = I。I 为 4 × 4 的单位矩阵,TBT_S 和 TCW_S 为 式中参数的几何意义如图 4 所示:d 为 B 轴转台中心点 到扫描白光干涉测头光轴的垂直距离;l为扫描白光测 头对焦点与 B 轴转台中心点到扫描白光干涉测头光轴 的垂足之间的距离;L 为初始状态时机器坐标系原点 与工件坐标系原点在 Z 方向的偏置距离。 同理设 B 轴坐标系到 Z 轴坐标系的静态偏置矩阵 为 TZB_S,动态运动矩阵为 TZB_M。设 C 轴坐标系到 Y 轴 坐 标 系 的 静 态 偏 置 矩 阵 为 T YC_S,动 态 运 动 矩 阵 为 T YC_M。由于初始状态时 Y 轴坐标系、C 轴坐标系、Z 轴 坐标系与 B 轴坐标系均重合,故 TZB_S = T YC_S = I。设 c 为 C 轴转动的角度,b 为 B 轴转动的角度,均以逆时针方向为正,则 TZB_M 和 T YC_M 为 设 X 轴坐标系到机器坐标系的静态偏置矩阵为 T MX_S,动态运动矩阵为 T MX_M。设 Y 轴坐标系到 X 轴坐 标系的静态偏置矩阵为 T XY_S,动态运动矩阵为 T XY_M。 设 Z轴坐标系到机器坐标系的静态偏置矩阵为 T MZ_S,动 态运动矩阵为 T MZ_M。由于初始状态时 XYZ三轴坐标系 均与机器坐标系重合,故 T MX_S = T XY_S = T MZ_S = I,设 x、 y、z分别为 XYZ三轴运动量,则 T MX_M、T XY_M和 T MZ_M为 设测量时测头对焦点与工件上与测头对焦点重合的待测量点在机器坐标系下坐标分别为 P1 M 与 P2 M,由 齐次坐标转换关系可以得到: 系统测量时,P1 M 与 P2 M 在机器坐标系下应重合, 故有 求解式(8)可以得到五轴白光干涉测量系统逆运 动学解方程组: 在求出双转台的转角的反解后,由式(9)可知三轴 平动轴的运动量还与未知参数 d、l、L 有关。为了获得 高 精 度 的 逆 运 动 学 解 ,需 要 对 这 3 个 关 键 参 数 进 行 标定。 3 实验装置、样品和方法 3. 1 五轴白光干涉测量系统构成 自主研制的扫描白光干涉测头采用 Mirau 干涉物 镜(20×,NA0. 4),压电位移台携带物镜沿光轴方向 进行扫描。 使用 Moore 机床的五轴运动平台,通过将扫描白 光干涉测头集成到 Moore 五轴运动平台上构建了一套 五轴扫描白光干涉测量系统,如图 6 所示,工件及其夹 具装在真空吸盘上,真空吸盘固定在 C 轴转台上。C 轴转台安装在 X 轴平动台上,X 轴平动台装在 Y 轴平 动台上。因而工件可以实现绕自身回转轴线的转动和 XY 方向的移动。扫描白光干涉测头安装在 B 轴转台上,主要通过旋转 B 轴来改变测头与工件间的相对姿 态。此外 B 轴装在 Z 轴平动台上,可以带动测头沿 Z 轴方向移动。 3. 2 实验样品 使用的标定件和辅助对齐的标准球面件如图 7 所 示。图 7(a)中的标定件为口径为 310 mm 且曲面表达 式已知的高精度非球面件,其面形均方根(RMS)≤ 50 nm。五轴运动系统 3 个直线轴全行程范围内定位 精度为 0. 3 μm,B 轴转台定位精度为 2″。因为非球面 件面形精度与五轴运动平台定位精度相比高一个数量 级,因而认为该非球面件可以作为本五轴白光干涉测 量 系 统 的 标 定 件 。 图 7(b)中 辅 助 对 齐 件 为 直 径 为 13 mm 的标准球面件,且表面有单点金刚石车削留下 的圆环形刀纹,可以用来辅助确认球冠点。 3. 3 标定方法 由逆运动学方程组式(9)可知,整个系统的标定就 是确认 3 个关键参数 d、l、L。对式(9)进行变换可得方 程组: 这里为了简化式(10),在标定时将 C 轴锁在初始 状态(即 c = 0)的位置,之后的标定中 C 轴不再转动, 因而上述方程组可以简化为 在标定前,在 Y 轴方向上可以将测头光轴与 C 轴转 台回转轴对齐,此后 Y 轴不再运动,即 yw = y = 0。对齐 方案是在五轴白光干涉测量系统装上标定件前先在系 统真空吸盘中心装上一个高精度的标准球面,工件如 图 7(b)所示。该球面上有单点金刚石车削留下的圆环状刀纹,可以用来辅助确认测量点是否为球冠点。确认 方法如下:先调整工件使其对称回转轴与 C 轴转台回转 轴重合,再移动测头测量球面球冠点直至在相机中观察 到环形干涉条纹且圆环刀纹中心位于视场中央,此时在 Y轴方向上测头光轴与 C轴转台回转轴重合。 当调整测头光轴与 C 轴回转轴在 Y 轴方向重合 后,用非球面标定件替换标准球面工件,问题可以由三 维空间简化到二维 XZ 平面。如图 8 所示,可以将整个 系统绘制在 XZ 平面。对于任意一个测量点,当移动 各轴使测头对焦点与测量点几乎重合且光轴与工件表 面测量点法线一致时,即完成调焦调平时,可以在相机 视场内看到零条纹现象。在测量某测量点时看到零条 纹现象后,如果能够知道该点在机器坐标系中的坐标 x 和 z、B 轴转台转动的角度 b,以及在工件坐标系中坐 标 xw 和 zw 这 5 个参数时,由式(11)就能得到两组关于 关键参数 d、l、L 的方程。这里有 3 个未知数,因而使用 至少两个不同测量点就可以标定出参数 d、l、L。 在标定时,由于 Moore 五轴运动平台的 3 个直线 运动轴在全行程范围内定位精度均为 0. 3 μm,与测头 几十微米扫描范围相比小了两个数量级,B 轴转台的 定位精度为 2″,因而可以近似认为从对应的上位机系 统中读取到的坐标是该测量点在机器坐标系下的坐标 和 B 轴转动的角度 b。为了获得点在工件坐标系中的 坐标 xw 和 zw,使用一个曲面方程已知的高精度标定 件。其曲面表达式为 式中:C = 1/R,R 为曲面顶点的曲率半径;K =-t 2 ,t 为曲面的偏心率。由于曲面表达式已知,故而 C 和 K 为已知常数,该曲面方程仅为关于 xw 的函数。 在此条件下,首先对该曲面方程关于 xw 求导得到在点 xw 处的曲率,并对该曲率值求反正切得到该点对 应的切线与 X 轴方向所夹的倾角,该角度应与 B 轴转 动的角度 b 相等。因而解式(13)可得该标定点在工件 坐标系下的坐标 xw,再代入曲面表达式(12)中求得该 标定点在工件坐标系的坐标 zw。 当知道所选取的标定点对应的这 5 个值时,便可 以得到两个关于待标定参数 d、l、L 的方程。 本文中,如图 9 所示,我们选取 4 个标定点,通过上 述方法求得各标定点所对应的 5 个坐标值后,得到关 于 d、l、L 的 8 个方程。 为了便于计算,写成矩阵的形式: 式中:bi 为第 i 个标定点找到零条纹现象时 B 轴转动的 角度。 Mpara 为待标定参数矩阵: Β 为 式中:xwi 与 zwi 分别为第 i 个标定点找到零条纹现象后 在工件坐标系下的 X 与 Z 方向的坐标值;xi 与 zi 分别 为第 i 个标定点找到零条纹现象后在机器坐标系下的 X 与 Z 方向的坐标值。当得到 4 个标定点对应的 5 个 关键坐标值后,可以得到矩阵 A 和 B,于是由式(14)可 以求得标定参数矩阵 Mpara 为 式中:pinv ( A)表示矩阵 A 的伪逆矩阵。 4 实验验证 4. 1 标定实验 本文中选择一个曲面表达式已知的口径 310 mm 的高精度非球面件作为标定件,如图 9 所示,首先调整 标定件的回转轴线与 C 轴转台轴线重合,之后选取 4 个点作为标定点,分别移动五轴系统至对应测量点并 找到零条纹现象。 通过计算和读取上位机坐标得到这 4 个标定点 找到零条纹现象时对应的 4 个坐标参数和 B 轴转台 转 动 的 角 度 b,这 4 个 点 的 5 个 关 键 坐 标 值 如 表 1 所示: 根据式(15)、式(17)和表 1 可以得到矩阵 A 为 B 为 因而可以求得待标定参数矩阵 Mpara 为 故而可以得到 B 轴转台中心点到光轴的垂直距离 d 为 25. 7156 mm,测头对焦点到 B 轴转台中心与光轴 的垂足的距离 l为 232. 7352 mm,初始状态时工件坐标 系原点与机器坐标系原点在 Z 方向的偏置距离 L 为 230. 9519 mm。 4. 2 验证实验 通过上述的标定实验我们标定出了 3 个关键参 数。为了验证标定的精度,将标定出来的参数代入系 统的逆运动学解方程组,然后选取特定的点由该逆运 动解方程组计算出找到零条纹现象的各轴理论坐标, 再移动各轴到计算的理论坐标,若未找到零条纹现象, 微调 Z 轴直到找到零条纹现象并记录此时的实际 Z 轴 坐标值,并与理论 Z 轴坐标值相减得到 Z 向误差。 这里从 xw = 40 mm 处开始以 20 mm 为梯度选取 6 个点,在待测件边缘 xw = 150 mm 处和曲率中间部分 xw = 90 mm 处各取一个点,共计 8个点,如图 10所示 利用标定出来参数得到的逆运动学解方程组求解 求出这 8 个点的理论坐标,随后移动各轴至理论坐标 处,必要时微调 Z 轴直至找到零条纹现象,记录理论 Z 向坐标、实际 Z 向坐标及其误差值,具体如表 2 所示。 表 2 中 8 个点 Z 轴理论坐标分别通过标定参数得 到 的 逆 运 动 学 解 方 程 组 反 解 得 到 ,调 节 范 围 约 4. 3 mm,是通过移动 Z 轴平动台来调节的。为了更加 直观地观察验证实验结果,对上述表格数据进行处理, 针对误差绘制出折线图,如图 11 所示。由图 11 可知, 通过上述标定实验标定出的 3 个关键参数 d、l、L 得到 的逆运动学解方程组解算出来的各验证点找到零条纹 现象时的实际 Z 轴坐标值与计算出理论坐标值的误差 均在±3 μm 之内。由于 PZT 扫描范围是沿着理论对 焦点±20 μm 进行扫描的。由验证实验结果可知,白 光干涉信号中心对应的实际对焦点与理论对焦点存在 最大±3 μm 误差,但由于完整白光干涉信号宽度只有 大约 5 μm,因此即使以理论对焦点为中心前后扫描 ±20 μm,也一定能获得完整的白光干涉信号,从而还 原出待测点表面形貌。因此认为标定精度满足了扫描 白光干涉测头的测量需求。 5 结 论 将自研扫描白光干涉测头集成到 Moore 五轴运动 平台上构建了一套五轴白光干涉测量系统,用于实现 曲面光学元件表面形貌测量。在研究了该系统的运动 学模型后,对于逆运动学方程组中的未知参数提出了 一套标定方法。标定完成后在标定件上选取了 8 个测 量点进行标定精度验证。结果表明,标定精度能够满 足测头的测量需求。在系统建模和标定后,对于工件 上任一待测点,可以控制各轴使测头直接运动到运动 学反解出来的理论位置,此时测头光轴接近工件表面 待测点法线,且可以在扫描范围内得到完整且有效的 干涉信号,进而分析出待测点的表面形貌,实现工件上 任意待测点的自动化测量。 主要围绕五轴扫描白光干涉测量系统的自动化功 能开发进行运动学建模与结构参数标定研究,主要目 标是通过自动化标定实现白光干涉仪对焦点与待测点 重合且光轴与待测点法线重合,这是准确测量表面形 貌的前提。虽然本研究能够针对工件上任意一点进行 自动化测量,但要想获得工件的完整形貌需要通过子 孔径拼接的方法将多个单视场进行拼接。其次 Moore 五轴运动平台在测量时存在振动干扰,对测量重复度 会有影响。这两个问题将是后续针对该五轴白光干涉 测量系统进一步开发与优化的主要研究工作。 |