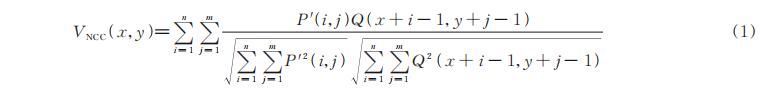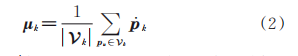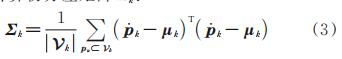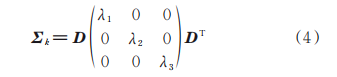|
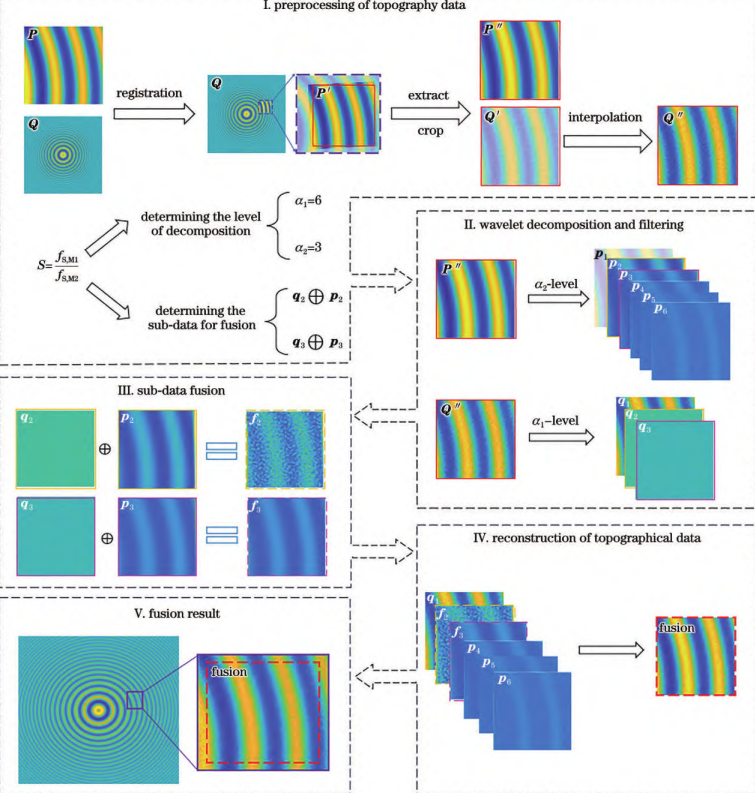
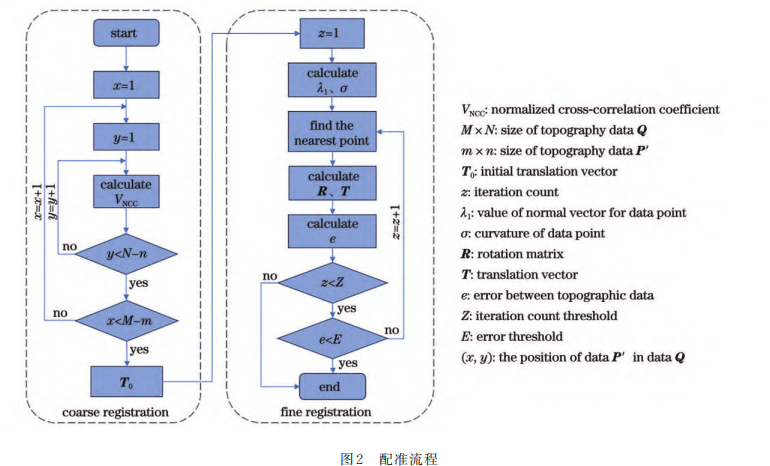
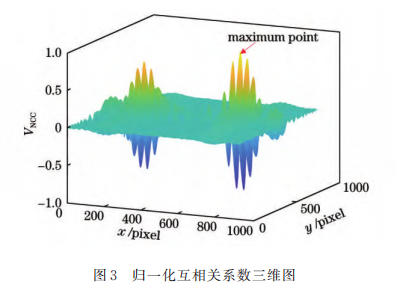
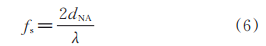
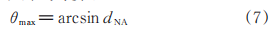
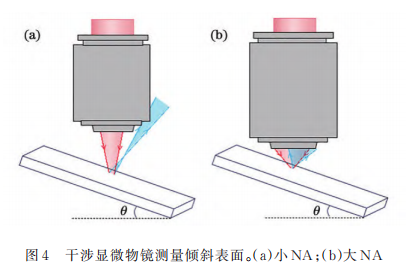
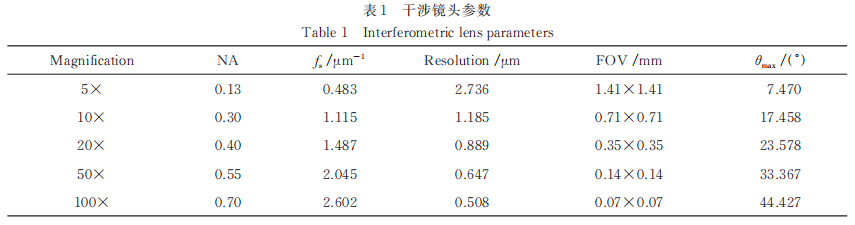
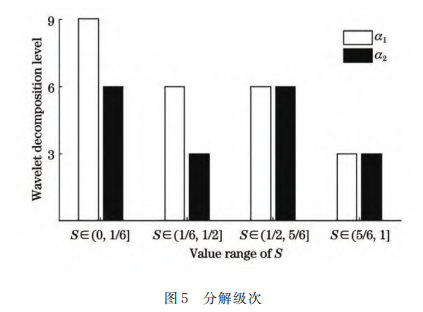
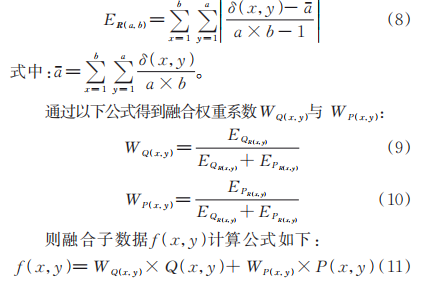
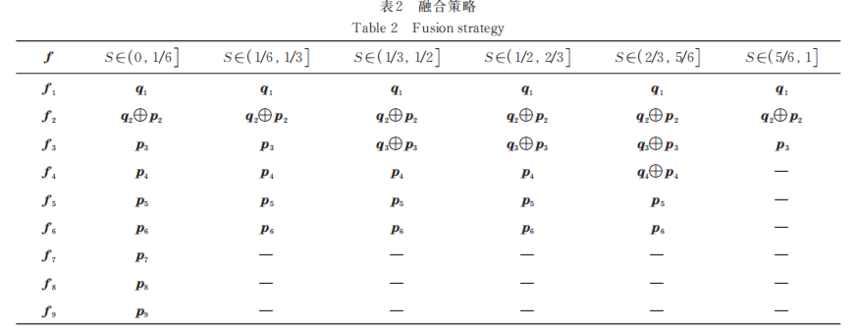
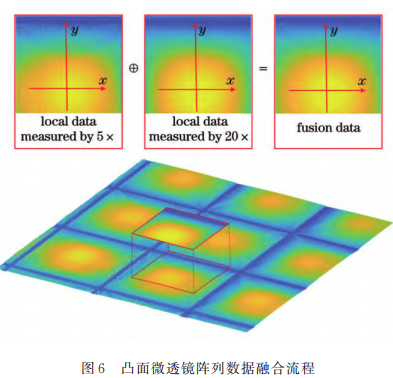
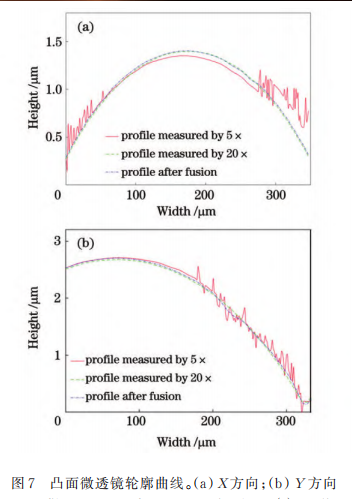
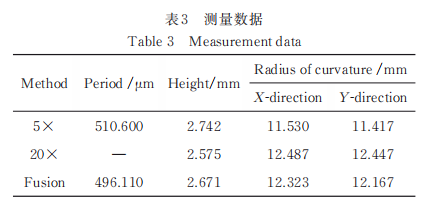
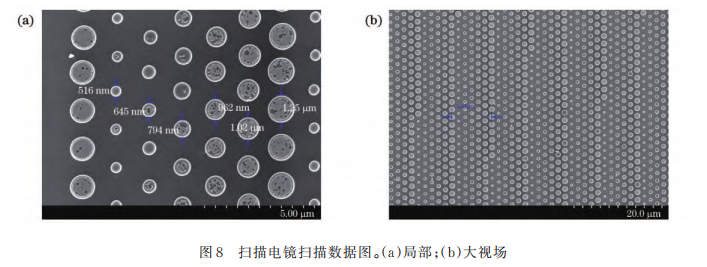
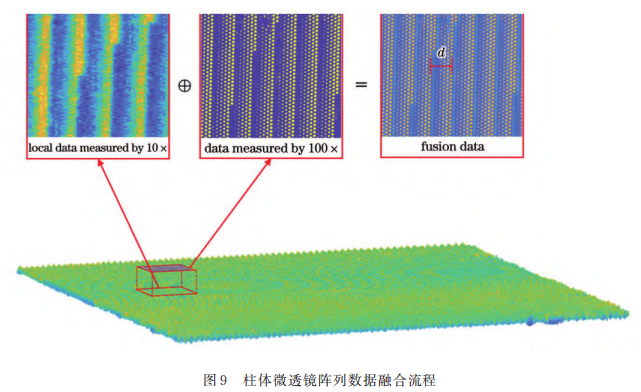
白光显微干涉多倍率形貌数据融合方法研究1 引 言 白光干涉仪通常配有多种倍率的干涉显微物镜, 以满足不同场景的形貌测量需求[1] 。低倍率干涉显微 物镜具有视场大、数值孔径(NA)小的特点[2] ,能够采 集样品表面形貌中的低频信息,获取样品表面结构的 宏观尺度。高倍率干涉显微物镜视场小,但 NA 大,具 有更高的横向分辨率与截止频率,适合检测精细结构 中具有高频特征的微观形貌参数。同时,与低倍率干 涉显微物镜相比,更大的 NA 可以收集更大角度的返 回光束,从而检测更高的斜率,提供更加准确的曲面样 品形貌检测结果[3] 。若想在检测的形貌数据中同时表 征微观形貌特征与宏观尺度特征,常规的方式是使用 高倍率干涉显微物镜在横向范围内进行拼接扫描,然 后对多组检测数据进行融合[4] 。精细的微结构并非遍 布样品表面,各特征微结构之间存在着具有低频特征 的形貌区域,无需高分辨的检测。低频区域参与拼接 融合会降低检测效率。为减少测量时间,结合白光干 涉仪中干涉显微物镜多种倍率的特点,考虑在满足宏 观尺度特征检测的情况下,对体现微观形貌特征的局 部区域进行针对性检测,即利用低倍率干涉显微物镜 的大视场对样品进行大范围测量,再使用高倍率干涉白光干涉仪通常配有多种倍率的干涉显微物镜, 以满足不同场景的形貌测量需求[1] 。低倍率干涉显微 物镜具有视场大、数值孔径(NA)小的特点[2] ,能够采 集样品表面形貌中的低频信息,获取样品表面结构的 宏观尺度。高倍率干涉显微物镜视场小,但 NA 大,具 有更高的横向分辨率与截止频率,适合检测精细结构 中具有高频特征的微观形貌参数。同时,与低倍率干 涉显微物镜相比,更大的 NA 可以收集更大角度的返 回光束,从而检测更高的斜率,提供更加准确的曲面样 品形貌检测结果[3] 。若想在检测的形貌数据中同时表 征微观形貌特征与宏观尺度特征,常规的方式是使用 高倍率干涉显微物镜在横向范围内进行拼接扫描,然 后对多组检测数据进行融合[4] 。精细的微结构并非遍 布样品表面,各特征微结构之间存在着具有低频特征 的形貌区域,无需高分辨的检测。低频区域参与拼接 融合会降低检测效率。为减少测量时间,结合白光干 涉仪中干涉显微物镜多种倍率的特点,考虑在满足宏 观尺度特征检测的情况下,对体现微观形貌特征的局 部区域进行针对性检测,即利用低倍率干涉显微物镜 的大视场对样品进行大范围测量,再使用高倍率干涉显 微 物 镜 对 存 在 精 细 微 结 构 的 区 域 进 行 高 分 辨 率 测 量,最后将多组数据进行融合,将宏观尺度和微观形貌 特征统一到一个形貌数据中[5] 。 白光干涉仪的多倍率数据融合技术将多个不同倍 率的干涉显微物镜测量的形貌数据整合为一个统一的 形貌数据,提升融合数据中形貌特征参数种类的全面 性[6] 。曲面拟合技术和加权最小二乘法融合是应用于 数据融合的先进技术。Ren 等[7] 使用 B 样条曲面对重 叠区域拟合出线性曲面,通过拟合曲面和对应残差组 合构建一个基于加权最小二乘法的数据融合方法,可 以在不同采样条件下实现高精度的数据整合,但该融 合方法主要适用于斜率连续变化的曲面,难以适用于 阶 跃 结 构。Ramasamy 等[8] 提出一种适用范围更广的 数据融合方法,首先对两组数据进行匹配,然后分别对 两组数据中的匹配区域进行小波分解,并将对应的子 数据加权融合,进行小波逆变换,得到最终的融合数据。 然而,该融合方法未考虑各倍率干涉显微物镜测量数 据间频率成分的差异,对不同干涉显微物镜测量数据 都采用同一种融合策略,导致当使用的两种干涉显微 物镜的倍率差别过大时,低倍率干涉显微物镜测量数 据的低频特征成为融合数据的主要成分,丢失了高倍 率干涉显微物镜测量数据中高频的形貌特征。 鉴于小波分解本身是一个频率筛选过程,将测量 形貌数据中的频率范围差异纳入考量显得尤为重要, 这不仅能够形成一套更完整的融合策略,还能确保该 策略的针对性和有效性。本文提出一种基于频率筛选 的白光显微干涉多倍率干涉显微物镜形貌数据融合策 略,围绕多种表面结构的形貌数据融合进行研究,在保 持形貌数据的空间覆盖范围下,实现局部区域微观形 貌特征的表征,增加形貌数据的可靠性,并减少测量时 间,在白光显微干涉仪中具有广阔的应用前景。 2 多倍率形貌数据融合策略 2.1 融合策略概述 在进行数据融合前,需要使用两个或以上倍率的 干 涉 显 微 物 镜 对 样 品 的 形 貌 进 行 测 量。先 根 据 样 品 中宏观形貌特征的尺度,选取满足视场大小需求的低 倍率干涉显微物镜进行扫描,再使用能够检测微观形 貌 特 征 参 数 的 高 倍 率 干 涉 显 微 物 镜 对 结 构 所 在 区 域 进 行 扫 描。采 用 两 组 模 拟 生 成 的 数 据 对 融 合 策 略 主 要 流 程 进 行 说 明,具 体 流 程 如 图 1 所示,其 中 低 倍 率 干 涉 显 微 物 镜 测 量 数 据 Q、高 倍 率 干 涉 显 微 物 镜 测 量 数 据 P 分 别 对 应 10× 、100× 干 涉 显 微 物 镜 测 量 数 据 。 流 程 主 要 分 为 三 个 部 分 ,分 别 是 数 据 预 处 理、数 据 筛 选 与 融 合 和 数 据 显 示。数 据 处 理 部 分 主 要 为 数 据 筛 选 与 融 合 提 供 完 善 的 初 始 条 件,白 光 显 微 干 涉 多 倍 率 形 貌 数 据 融 合 策 略 是 数 据 筛 选 与 融 合 部 分 的 核 心,最 后 数 据 显 示 部 分 则 展 示 了 所 提 融合 策 略 的 效 果。 2.2 融合数据的配准 在进行数据融合之前,需要将待融合的形貌数据 进行配准,也就是将两个或者多个形貌数据统一到相 同的坐标系[9] 。如图 2 所示,配准主要分为粗配准和精 配准两个部分,粗配准为精配准提供初始位置,从而提 高整个配准过程的效率。 使 用 一 种 归 一 化 相 关 性 匹 配 算 法(NCC)[10] ,通 过 计 算 归 一 化 互 相 关 系 数 来 确 定 数 据 之 间 的 匹 配 关 系。将 待 匹 配 的 高 倍 率 干 涉 显 微 物 镜 测 量 数 据 在 低倍 率 干 涉 显 微 物 镜 测 量 数 据 中 移 动,并 在 每 个 位 置 处 计 算 两 组 数 据 的 归 一 化 互 相 关 系 数 ,计 算 公 式 如下: 式中:VNCC 为归一化互相关系数;P(' i,j)和 Q(i,j)分 别为形貌数据 P'和 Q 中坐标(i,j)处的数值。形貌数 据 Q 和 P 的大小均为 M×N。对形貌数据 P 线性插值 来进行等比例缩小,得到形貌数据 P',其与形貌数据 P 在形貌数据 Q 中所匹配区域大小相同,记为 m×n; 最 终 得 到 一 个 归 一 化 互 相 关 系 数 的 三 维 图 ,如 图 3 所示,最大值所对应的坐标即为形貌数据 P'在形 貌数据 Q 中的位置坐标。 在粗配准获得的初始位置的基础上,采用基于法 向量的迭代最近点算法(NICP)[11] 对数据进行精配准。 NICP 算 法 在 匹 配 时 不 仅 要 求 欧 氏 距 离 相 近,还 要 求 法向量和曲率近似。算法不断进行迭代,每次在前一 次的计算结果之上再计算出新的变换矩阵,最终当迭代次数满足条件或者变换矩阵收敛时停止。 法向量和曲率计算步骤如下: 1)计算均值点 μk: 式 中:点 集 pk ∈ P(' k = 1,2,…,m × n);Vk 为 pk 周 围 半径为 R 范围内的所有点的点集;pu为点集 Vk中一点。 2)计算协方差矩阵 Σk: 3)对协方差矩阵 Σk 进行奇异值分解: 式中:λ 1 < λ 2 < λ 3;λ 1 对应法向量的方向;λ 1、λ 2、λ 3 的特 征 向 量 分 别 为 n1、n2、n3;D 为 特 征 向 量 形 成 的 矩 阵; λ 1、λ 2、λ 3 的数值代表了三个特征向量的方向上数据点 的数量等级。 4)计算曲率 σ: 由 于 配 准 后 ,形 貌 数 据 P 经 过 了 一 定 角 度 的 旋 转,为便于后续处理,需对数据进行裁切。选取中央矩 形区域数据,并将形貌数据 Q 中的匹配区域单独提取, 进行线性插值,令两组形貌数据的数据量相同,便于后 续的数据融合处理。 2.3 基于频率筛选的分解融合策略 考虑到干涉显微物镜在采集表面形貌数据时,能 接收的频率范围存在差异,单一的融合方案不再通用, 因此,在多孔小波分解[12] 的基础上,对小波分解级次和 分解子数据筛选两个方面进行深入,提出一种多倍率 融合策略。 1)基于多孔小波分解的频率筛选方法 为了应对不同的检测需求,白光干涉仪中配有不同 倍 率 的 干 涉 显 微 物 镜,其 中 常 见 的 倍 率 包 含 5×、 10×、20×、50×和 100×。不同倍率干涉显微物镜所 能接收样品表面形貌的频率范围不同,其截止频率与 NA 呈线性关系,截止频率 f s 计算公式如下: 式 中 :d NA 为 干 涉 显 微 物 镜 的 NA;λ 为 光 源 的 中 心 波长。 各 倍 率 干 涉 显 微 物 镜 的 理 论 可 测 量 极 限 斜 率 与 NA 呈正相关。如图 4 所示,在检测与水平面夹角为 θ 的样品时,若使用 NA 较小的干涉显微物镜,入射光经 样品反射后无法回到光路中;当提高干涉显微物镜的 NA 时,反射光会更加容易回到光路中,与参考臂之间 形成干涉信号。各倍率干涉显微物镜的理论可测量极 限斜率 θmax 通过以下公式计算: 表 1 详细列举了白光干涉仪中常见干涉显微物镜 的倍率以及对应的截止频率 f(s λ 取值为 0.583 μm)、分 辨率、对应物方视场大小(FOV,其中相机的像素数量 为 1024×1024,单个像素的尺度为 6.9 μm×6.9 μm),以 及各倍率干涉显微物镜可测量的极限斜率 θmax。 对形貌数据进行 3η( η = 1,2,3 )级小波分解,将子 数据等分成三类,对应形貌数据中的低频、中频和高频 分量。同时考虑两个干涉显微物镜在检测样品时频率 范围的差异,若高倍率和低倍率干涉显微物镜在频率 范围上差距较大,应当增加分解层数,提供更为细致的频率筛选,避免高倍率干涉显微物镜测量数据经过小 波分解后,低频部分仍然全部或者大部分覆盖低倍率 干涉显微物镜测量数据的频率范围。在新的小波平面 中,只考虑将两组形貌数据分解得到的低频子数据间 进行融合,高频部分应当由高倍率干涉显微物镜测量数据的高频子数据直接替代。 两组小波分解级数可以根据高倍率与低倍率干涉 显 微 物 镜 的 截 止 频 率 之 比 S 确 定。如 图 5 所 示,其 中 高倍率干涉显微物镜测量形貌数据的小波分解级次为 α1,子 数 据 记 为 p1~pα1 ;低 倍 率 干 涉 显 微 物 镜 测 量 形 貌 数 据 的 小 波 分 解 级 次 为 α2,子 数据 记 为 q1~qα2 ;融 合 得 到 新 的 α1 个 子 数 据 ,记 为 f1~fα1 ,融 合 符 号 为⊕。具体融合策略如表 2 所示 2)加权融合方法 在得到最终的形貌数据前,需要将对应子数据中 的形貌特征信息按照特定的权重进行融合,提高融合 形貌数据的准确性。为了减小融合后的形貌数据与低 倍 率 形 貌 数 据 边 缘 的 高 度 差,参 照 区 域 边 缘 强 度 方 法[13] 对子数据进行像素级融合。若 δ ( x,y )是子数据 中 的 点(x,y)处 的 数 据,且 R ( a,b ) 是 一 个 a × b 大 小 的窗口,则 R ( a,b )的边缘强度定义 E R ( a,b )如下: 3 实验结果 所提方法能够充分地利用低倍率干涉显微物镜的 大视场以及高倍率干涉显微物镜的大 NA 和高分辨率 的优势。结合两个不同特征类型的样品来验证所提方 法的实际效果。第一个样品表面存在多个凸面阵列, 在保留小 NA 干涉显微物镜测量数据中周期信息的同 时,可通过数据融合的方式,利用大 NA 干涉显微物镜 测量数据对曲率特征参数进行校正。第二个样品是阶 跃型结构,多个柱体按照特定规律排列在样品表面,低 倍 率 干 涉 显 微 物 镜 能 够 测 量 结 构 整 体 排 布 的 周 期 信 息,在与高倍率干涉显微物镜测量得到的阶跃结构的 高分辨率数据融合后,可实现多种形貌特征参数的同时 表 征。下 文 将 对 两 组 实 验 的 具 体 过 程 以 及 效 果 进 行阐述,其中样品的多组形貌数据来源于本课题组自 研 白 光 干 涉 仪[14] ,软 件 中 低 通 滤 波 器 的 截 止 波 长 为 0.8 μm,滤除形貌数据中的高频噪声,同时对仪器的移 相误差进行校正[15] 。 3.1 微透镜阵列检测数据融合 微 透 镜 阵 列 由 多 个 微 小 子 单 元 凸 面 透 镜 按 特 定 规 律 进 行 排 列,需 要 通 过 仪 器 对 每 个 子 单 元 的 周 期、 曲 率 半 径 以 及 高 度 三 个 参 数 进 行 检 测。所 使 用 样 品 为方形微透镜阵列[纳英光电科技,MRLS(DD)- 500- F5.AR1],其 结 构 周 期 为 500 μm,子 单 元 标 称 高 度 为 2.55 μm,曲率半径为 12.51 mm。参考表 1 中各倍率干 涉显微物镜参数,5×干涉显微物镜的视场能够单次检测并获取多个子单元的周期参数;20×干涉显微物镜 与 50×干涉显微物镜间 NA 差距较小,且 20×干涉显 微 物 镜 的 视 场 范 围 大 于 微 透 镜 阵 列 中 子 单 元 的 半 个 周 期,所 以 在 使 用 20×干 涉 显 微 物 镜 获 取 子 单 元 曲 率半径的同时,也可对子单元高度这一特征参数进行 检测。 只选取其中一个子单元透镜区域进行融合实验来 展示所提融合策略的效果,具体过程如图 6 所示。对 5×和 20×干涉显微物镜测量数据分别进行三级和六 级小波分解,将分解得到的 q2与 p2进行加权融合。对 子单元透镜的中央区域进行采样(如图 6 方框所示), 得到二维形貌曲线,如图 7 所示。20×干涉显微物镜 测 量 得 到 的 总 是 一 段 光 滑 曲 线,而 5×干 涉 显 微 物 镜 测量数据在 X 方向上 270 μm 后的曲线明显偏离真实 的形貌曲线,在 Y 方向上 178 μm 处已经开始出现毛刺 点。选 取 X 方 向 80~270 μm、Y 方 向 0~180 μm 区 域 内的形貌数据进行融合,以实现对曲率半径的校正,剩 余 区 域 的 形 貌 数 据 由 20× 干 涉 显 微 物 镜 形 貌 数 据 补充。 分别在两个方向上对二维形貌曲线进行最小二乘 法拟合,得到三组形貌数据在两个方向上的特征参数 曲率半径,具体结果如表 3 所示。其中,5×干涉显微 物 镜 测 得 子 单 元 结 构 周 期 为 510.600 μm,高 度 为 2.742 mm,X 方向的曲率半径为 11.530 mm,Y 方向的 曲 率 半 径 为 11.417 mm。5×干 涉 显 微 物 镜 测 得 宏 观 的结构周期特征参数与标称值偏差较小,相对误差为 2.12%,在曲率半径这一微观特征参数方面误差范围 为 7%~9%,在高度检测中也存在较大的相对误差,为 7.529%。20×干 涉 显 微 物 镜 在 测 量 曲 率 半 径 和 高 度 两个特征参数方面的相对误差有明显降低。大 NA 干 涉显微物镜测量得到的形貌数据对小 NA 干涉显微物 镜测量得到的形貌数据有效地进行校正,周期、高度与曲率半径的相对误差分别降低 1.34 百分点、2.78 百分 点与 6.17 百分点,能够很好地保留宏观和微观的形貌 特征。 3.2 超透镜检测数据融合 超透镜表面的硅基底上分布多组同心环带,每个 环带中包含几何参数变化的阶跃型微柱阵列,环带中 分布的微柱阵列结构直径分布范围为 590~1350 nm, 步长为 25 nm。微柱结构尺度的变化分布将对探测光 束产生更为复杂的调制作用,在检测过程中,需要对各 个同心带的周期参数进行扫描测量。图 8 使用扫描电 子显微镜(SEM)对超透镜表面部分区域进行检测,得 到柱体周期参数 d 为 9.077 μm。 由表 1 可知,只有 100×干涉显微物镜的成像分辨 率小于所有微柱阵列结构的直径,但部分微柱的间隔 小于 100×干涉显微物镜分辨率,所以使用本课题组提 出 的 方 法[16] ,对 100×干 涉 显 微 物 镜 扫 描 得 到 的 干 涉 条 纹 重 新 进 行 识 别 与 解 调。使 用 10×干 涉 显 微 物 镜 进行大范围检测,以便于 100×干涉显微物镜检测形貌数据在样品表面的定位,最终得到形貌数据如图 9 所 示,融 合 数 据 中 柱 体 结 构 清 晰 可 辨,其 周 期 参 数 d 为9.039 μm,与 SEM 测量数据相比,存在 0.419% 的相对 误差 4 结 论 对各种倍率干涉显微物镜检测得到的形貌数据进 行分解,融合频率成分相同的子数据,保留各形貌数据 中的特征信息。结合两种不同特征的样品,在实验中 展现所提融合方法对低倍率干涉显微物镜的斜率测量 范围的拓宽,减小低倍率干涉显微物镜的测量误差,提 高白光干涉仪对宏观与微观形貌特征参数同时分析的 效率。对该融合方法在处理各种特征样本上的普遍适 用性进行验证,进一步完善白光干涉仪的功能。所提 多倍率融合策略方法不仅可以在白光干涉仪中使用, 还适用于多种检测手段得到的多组形貌数据,为集成 多种测量技术的仪器提供一种有效的数据处理和表征 方式,进一步提升这类仪器的优势。 |