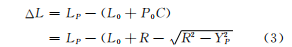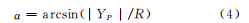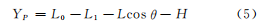|
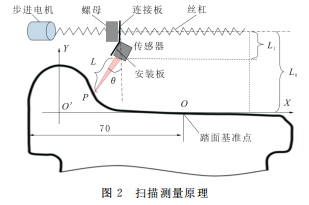
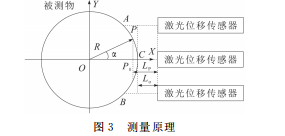
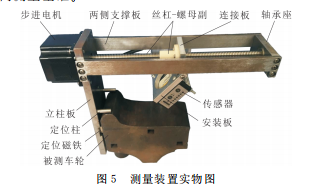
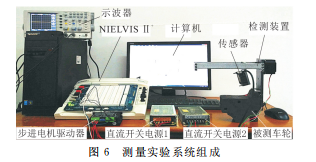
基于激光位移传感器的车轮踏面磨损检测技术研究0 引言 火车车轮踏面磨损将影响车轮与钢轨的相互 作用,导致车 轮 对 钢 轨 产 生 冲 击、轮轨间粘着力下 降、车轮容易 打 滑 和 制 动 性 能 降 低 等,严 重 影 响 列 车行驶安全[1]。因此,必须定期或定里程检测 车 轮 踏面磨损情况,以确定车轮是否需要进行旋修或更换,从而避免安全隐患[2]。随着高速铁路和城市地 铁的快速发展,迫切需求便携式、检测效率高、精度 高的小型智能化的踏面磨损检测仪器[3]。综合分析 现有的踏面检测方法,应用激光位移传感器进行踏 面检测可满足上述需求[4]。基于激光三角测量法的 激光位移传 感 器 不 但 体 积 小、结 构 简 单、具 有 高 的 测量精度和 检 测 效 率,而 且 输 出 信 号 易 于 采 集、处理,有利于实现自动化测量[5]。但由于车轮踏 面 轮 廓高度变化范围大(30mm 左右),且轮廓曲线斜率 变化大,使得传感器测量光束入射角变化大,影 响 测量精度,甚至出现测量失真。对入射角与位移测 量误差的关系和仪器设计中的关键问题进行研究。 1 踏面轮廓特征与扫描测量原理 车轮踏面轮廓如图1所示。内侧面与踏面之间 的凸出部分 称 为 轮 缘,它限制车轮横向位移,防 止 机车出轨。图中实线F-H -G段为标准车轮踏面 轮廓(即新车轮轮廓),其中H-G段为主要承力段, 与钢轨发生滚动摩擦;F-H 段与钢轨内侧面接触, 同时受到滑动摩擦力和滚动摩擦力的作用。火车驶 入弯曲路线时,轮缘与钢轨内侧面的横向力增 加, 加大了F-H 段的磨损。频繁磨损后的车轮踏面变 为虚线F-D-G 段 [6]。由此导致轮缘高度增大, 踏面斜度减 小,车 轮 强 度 降 低;车轮呈非圆化状态 对轨道系统寿命和乘坐舒适性产生严重影响,列车 运行平稳性随之降低,产生安全隐患[7]。 描述踏面轮廓曲线的坐标系如图1中的 XOY。 坐标原点O 为踏面基准 点,距 内 侧 面70mm,X 轴 平行于车轮轴线方向,Y 轴垂直于车 轮 轴 线。踏 面 磨损检测就是 测 量 磨 损 后 踏 面 轮 廓 线 上 各 点Y 坐 标相对于 踏 面 轮 廓 标 准 值 的 变 化。不 同 型 号 车 轮 的踏面轮廓标准值不同,图1为 LMD-28型车轮的 标准参 数,其 轮 缘 高 度h=28 mm,轮 缘 厚 度b= 32mm。 根据踏面轮廓特点和基于激光三角测量法的 位移传感器 特 点,经过实验测量验证,确 定 测 量 方 案如图2所 示。传感器采用直射式激光位移传感 器,传感器测量光束所在平 面(即由入射光束和线 阵 CCD的像元素排列方向所确定的平面)与踏面轮 廓线所在平面(即坐标面 XOY)垂直,并与车轮轴线 成一定夹角。测量方案特点: ①若测量 光 束 所 在 平 面 与 XOY 平 行,随 着 踏面轮廓曲线斜率的变化,测量光束在踏面上的投射 光斑近似椭圆状,椭圆的长轴沿轮廓线走向。当斜 率很大时,光 斑 甚 至 变 成 沿 轮 廓 线 走 向 的 长 条 状。 由激光三角测量原理,长条状光斑在传感器内线阵 CCD 上所成的长条状像沿 CCD 像素排列方向散 开,像的中心在 CCD 上的位置发生变化,引起测量 误差。而图2所示的扫描测量方案使得长条状光斑 在线阵 CCD上所成的长条状像的走向垂直于 CCD 像素排列方向,像的中心在 CCD上的位置不变。 ②扫描测量过程中,测量光束的入射角随踏面 轮廓曲线斜 率 的 变 化 而 变 化,且 变 化 范 围 大,从 而 引起测量 误 差。为 此,将 传 感 器 倾 斜 安 装,传 感 器 通过安装板和连接板与螺母相连接,通过调节安装 板与连接板之间的夹角,使测量光束所在的平面与 Y 轴成夹角θ。传感器沿 X 轴方向扫描测量,每 移 动 ΔX,对踏面轮廓上与之对应的被测点进行测距, 得到测量值L;对L 进行修正,转换为坐标系中的Y 坐标。最后 将 各 被 测 点 的 坐 标 值 绘 制 成 踏 面 轮 廓 曲线。 由图 2 中 几 何 关 系 可 导 出 被 测 点 P 的Y 坐 标为: L0 为丝杠中心线到 X 轴的距离;L1 为传感器 测量光束出射口到丝杠中心线的距离。 2 传感器测量光束入射角α对测量精 度的影响 为了研 究 光 束 入 射 角α 对 位 移 测 量 精 度 的 影 响,设计了图3所示的测量实验。被测物体为一圆 柱体,传感器测量光束平行于 X 轴。当对P 点进行 测量时,传感器沿Y 轴的移动距离为P 点的Y 坐标 YP。设P 点到传感器实际距离为L,而传感器的实 测距离为LP,则 LP -L 为 测 量 误 差。由 图3的 几 何关系,线 段 P0C(P0 为 过 P 点 作 X 轴 垂 线 的 垂足)为: 则测量误差为: 测量光束在P 点的入射角为: 根据上述测量原理,用圆度测量仪搭建实验装 置,分别对外圆直径已知的铜管和轴承被测件进行 了实验测 量。首 先,通过观察传感器输出,调 节 传 感器在 X 轴和Y 轴方向的位置,确定被测件与传感 利器之 间 的 距 离 保 持 在50 mm 左 右,完 成 初 始 定 位。然后,转动Y轴手柄,分别完成传感器从基准点 C 到点A(沿Y 轴正方向)和点B(沿Y 轴负方向)的 测量,每移动1mm,记录一个测量数据。根 据 测 量 结果绘制 ΔL-α的关系曲线,如图4所示。 实验结果表明,① 当α小于某一值时,ΔL随着α 的增大缓慢增大;当α大于该角度时,ΔL随着α增大 而快速增大;② 被测表面质量影响ΔL随α的变化规 律。入射角α相同时,被测表面越光滑,则测量误差 ΔL 越小。 因此,在车 轮 踏 面 磨 损 检 测 装 置 设 计 中,将 传感器倾斜安 装,使 得 在 整 个 扫 描 测 量 范 围 内,入 射 角α不会引起测量精度的剧烈变化[8]。 3 测量装置设计与实验测量 3.1 测量装置设计 测量装置如图5所示。两侧支撑板的两端分别 固连在立柱板和轴承座上,构成检测装置的主体框 架。电 机 选 用 常 州 惠 勒 电 机 有 限 公 司 生 产 的 57EA4S-05-003型两相 混 合 式 步 进 电 机,电 机 与 丝 杠为贯通轴 式 结 构,无 需 联 轴 器,结 构 简 单、紧 凑。 丝杠-螺母副传 动 比 大,对步进电机力矩要求低。 通过调节步进电机的细分倍数和脉冲频率,精 确 控 制 传 感 器 移 动。 传 感 器 采 用 本 实 验 室 已 有 的 CD33-50N(P)V 型 激 光 位 移 传 感 器。 传 感 器 固 定 在 安 装 板 上,通过调节安装板和连接板 之间的 夹 角,使 传 感器倾斜θ角,调整后由螺钉锁紧。连接 板与螺母固连,且连接板上的光孔与限位导杆之间 为小间隙配合,由此限制螺母转动,而 只 能 沿 X 轴 方向移动。测量时,两根定位柱紧贴轮缘顶端,实现 Y 轴方向的定位;立柱板内侧面嵌有两块40mm× 20mm×5mm 磁铁,吸紧车轮内侧面作 为 X 轴方向测量基准。 3.2 测量实验 实验系 统 如 图 6 所 示。计 算 机 与 NIELVIS Ⅱ+ 通过 USB 线 连 接。直 流 开 关 电 源1、2分 别 为 电机驱动器和传 感 器 提 供24V/3A、24V/5A 供 电。示波器用于检测接线端口、NIELVIS Ⅱ+ 控制 电压 信 号 是 否 正 常。电 机 驱 动 器 的 PUL-端 口 和 DIR-端口分别与 NIELVIS Ⅱ+ 的 AO0、AO1端口 连接,计算机通过 LabVIEW 程序,将连续脉冲信号 和正反转信号 发 送 到 NIELVIS Ⅱ+ 的 AO0、AO1 端口输出,实 现 对 步 进 电 机 的 控 制;传 感 器 输 出 的 电压信号送入 NIELVIS Ⅱ+ 的 AI0+ 端口,计算机 经 NIELVIS Ⅱ+ 内部 A/D 采集 AI0+ 端口的电压 信号,得到位移测量结果,并对测量数据进行存储、处理、绘制轮廓曲线等。 需要说明,CD33-50N(P)V 传感器量程为50± 10mm,由于传感器倾斜安装,实际测量范围远小于 车轮的轮缘高度。因此,采用分段测量方法实现对 整个踏面的测量,参见图2。设 P 点为分段测量的 分界点,先测量 P 点左侧的弧状轮缘段;然后,沿Y 轴向下调节传感器距X 轴的距离(或向上调节被测 车轮),调节量为H,由式(1)可得P点右侧踏面的Y 坐标为: 由参数L0,L1,θ和 H 的 误差所引起的测量误 差属于 系 统 误 差,可 利 用 系 统 误 差 校 正 方 法 予 以 消除。 3.3 测量结果分析 实测样件为车轮的一部分(由合作单位青岛艾 科瑞特科技发展有限公司提供),测量结果如图7所 示,图 中 实 线 是 由 手 持 式 三 维 激 光 扫 描 仪 (型 号 CREAFORM REVscan)测 得 的 曲 线,三 条 虚 线 分 别对应不同角度θ的测量结果。可见,θ=30°测得的 踏面轮廓曲线与三维 激光扫描仪测量结果吻合 更好。 测量过程中产生误差的主要原因分析:①机械 结构加工及安装误差,属于系统误差。在实际仪器 制成后,通过 系 统 误 差 标 定 可 以 消 除;②测 量 定 位 基准误差,由 X 和Y 方向的定位误差引起。本文的 实验测量是采用分段测量,两段之间的重新调整定 位可能引 入 较 大 误 差。采用量程大的传感器则无 需分段测量,也 就 不 存 在 这 项 误 差;③入 射 角 变 化 及其他随机因素引起的误差为随机误差。 4 结束语 通过对车 轮 踏 面 轮 廓 特 征 和 传 感 器 三 角 测 量 法的理论分 析,给 出 了 踏 面 轮 廓 扫 描 测 量 方 案:传 感器测量光束所在平面与踏面轮廓线所在平面垂 直,并与车轮轴线成一定倾斜角。该测量方案的优 点:①传感器测量光束在踏面上斜率大的被测点的 投射光斑虽为长条状,但该光斑在传感器 CCD上所 成的长条状像的走向垂直于 CCD像素排列方向,可 减小位移测量误差;②踏面轮廓线上各点斜率变化 大,导致传感器测量光束入射角α随测点位置变化 而引起位移测量误差 ΔL,将传感器倾斜角安装,使 得整个 扫 描 范 围 内,α 不 至 于 过 大,从 而 有 效 减 小 ΔL 。根据上述 测 量 方 案,自 行 研 制 了 踏 面 磨 损 检 测装置,并对实际车轮踏面进行测量。所测得的踏 面轮廓曲线与手持式三维激光扫描仪测得的曲线 进行对比,吻合较好,验证了检测装置切实可行。 需要指出,传感器倾斜安装方案虽然可以解决 踏面轮廓线上各点斜率变化大引起的测量误差问 题,但需要采用更大量程的传感器才能满足踏面轮 廓尺寸变化范围大的测量要求,而激光位移传感器 的分辨率随量程的增大而降低。为此,本课题组进 一步的研究工作是采用仿形机构,使传感器沿着标 准车轮 踏 面 轮 廓 的 仿 形 导 轨 移 动,仅 采 用 小 量 程 (±5mm)的位移传感器,即可实现踏面轮廓测量。 |