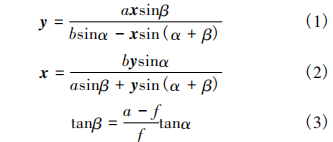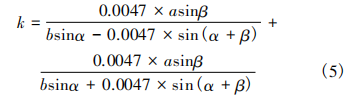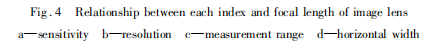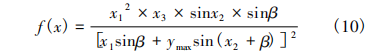|
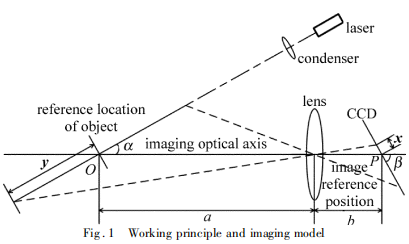
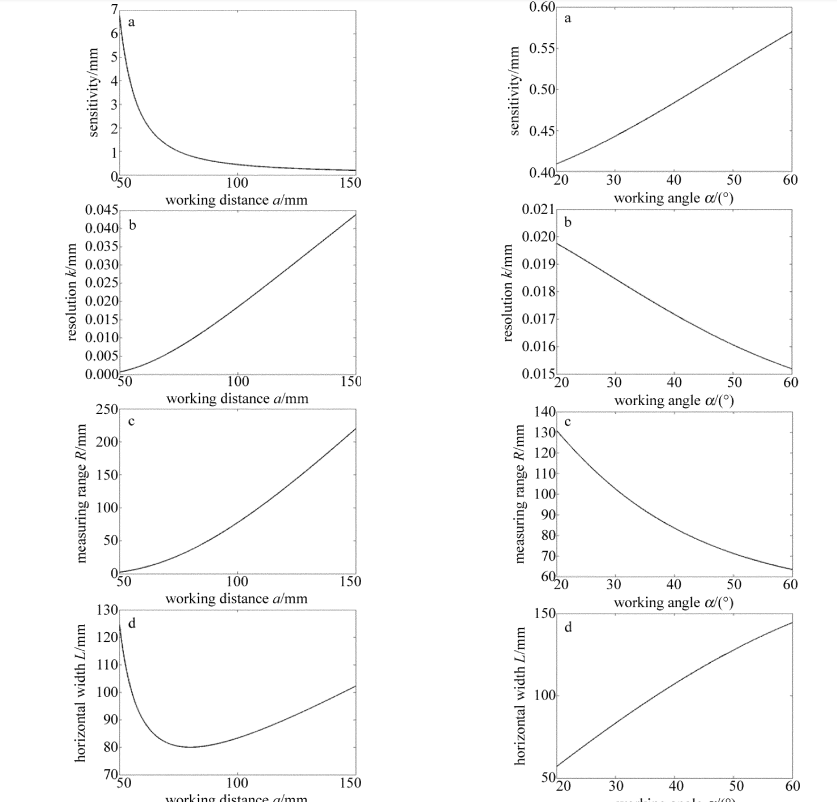
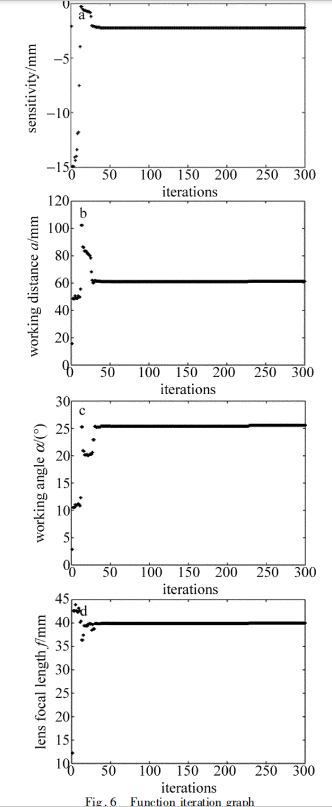
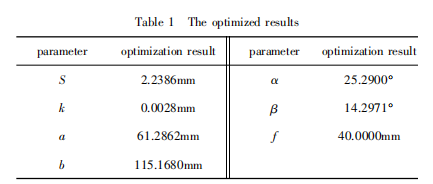
基于粒子群算法的激光位移传感器参量优化引 言 激光三角测距法作为一种传统的非接触式光电检 测方法[1],因其易实现、高精度、高效率以及优良的抗 干扰能力和实时性等优点而被广泛地应用在工业生产 的很多领域[2]。根据激光三角测距原理可知,激光投 射到被测物体表面,反射后成像于接收探测器光敏 面[3],光敏面上光斑成像质量的好坏决定系统的准确 性,故系统光学参量的选取至关重要。近年来,相关学 者在激光三角测距传感器的光学系统研究方面已经取 得一定的成果,但在光学系统参量的获取上仍延续着经验选取和实验论证的传统方法[4],并未采用可行有 效的算法,从而导致后期实验任务冗重。 本文中对于光学系统参量选取问题,提出一种基 于粒子群的优化算法。在激光三角测距传感器数学模 型的基础上,阐明工作距、工作角、成像透镜焦距、成像 长度等参量对测量系统的影响规律,采用粒子群优化 算法对参量进行优化,得到符合要求的参量值,即可缩 短获取参量时间,又可达到较高精度,为后期传感器设 计提供可靠的参考依据。 1 激光三角测距法数学模型 激光三角测距传感器作为一种非接触式光电检测 设备[5],其基本原理如图 1 所示。当被测物体放置在 参考位置 O 时,激光器发射出激光通过聚光镜,投射 到被测物表面,反射后通过接收透镜成像于电荷耦合 器件( charge-coupled device,CCD) 光敏面。当被测物 体沿激光发射方向相对位置 O 移动 y 时,则成像于 CCD 接收面的光斑相对像方参考位置 P 移动 x。x 和 y 之间满足透镜成像规律。因此,通过 CCD 接收面得 到光斑的精确位移值 x,由 x 和 y 之间满足的关系式 即可得到被测物的精确位移值 y,从而实现了测量待 测物位移的目标。 由工作原理可知,工作距 a 与像距 b 应满足近轴 透镜成像公式。工作角 α 与成像角 β 应满足恒聚焦关 系。则被测物的位移 y 与光斑位移 x 满足关系式[6]: 由( 1) 式可得,当物体沿激光发射方向远离激光 器时,y > 0mm,其最大值为可测量最远距离,定义为 ymax ; 当物体沿激光发射方向靠近激光器时,y<0mm,其 最小值为可测量最近距离,定义为 ymin,则系统的测量 范围为[ymin,ymax]。根据透镜成像规律可知,与 x 向 相反方向移动,故位移 x 与 y 满足关系( 2) 式[7]。工 作角 α 与成像角 β 满足( 3) 式的恒聚焦关系[7]。 2 参量分析 2.1 接收探测器 本系 统 中 选 用 的 接 收 探 测 器 为 线 阵 CCD TCD1711,其 有 效 像 素 数 目 为 7450 个,像 素 尺 寸 为 4.7μm×4.7μm,则有效地成像长度为 4.7μm×7450,即 为 35.015mm。 根据经验可知,光斑若成像在 CCD 的边缘位置会 影响测量准确度,为了减小测量误差,将 CCD 的边缘 部分有效像素舍弃,取像素数量的使用系数 η = 0.9,又 假定测量原点在 CCD 中间,所以 CCD 成像像素空间为: ( -7450×0.9 /2,7450×0.9 /2) ,则 CCD 测量范围为 ( -15.757mm,15.757mm) 。 2.2 灵敏度 测量系统的测量灵敏度[7]为: 从( 4) 式可以看出,灵敏度的大小与参量( a,b,α, β,f) 及被测物位移 y 有关。根据( 4) 式可以得出,灵敏 度 S 的最小值发生在位移 y 取正值最大值即 ymax处, 把最小的灵敏度记为 Smin,作为衡量测量系统精度的 主要标准,在接下来的分析中提到的灵敏度均为 Smin。 2.3 系统分辨力 系统分辨力由 CCD 两相邻像素中心距离大小决 定,则本文中系统的分辨力为 CCD 中心位置的两像素 中心距离对应的被测物位移差[8],即: 2.4 系统测量范围 根据接收探测器 CCD 测量范围可知,成像在 CCD 两端的最大像点对应的被测物位移为: 由此可得系统的测量量程 R =ymax -ymin。此外,系统 的水平宽度 L=( a+b) sinα,反映了系统体积的大小。 2.5 参量关系 2.5.1 系统指标与工作距的关系 当工作角 α = 30° 和成像透镜焦距 f = 40mm 时,工作距 a 在 ( 50mm, 150mm) 范围内逐渐增大,可得各系统指标与工作距之 间的关系,如图 2 所示。 2.5. 2 系统指标与工作角的关系 当工作距 a = 100mm 和成像透镜焦距 f = 40mm 时,工 作 角 α 在 ( 20°,60°) 范围内逐渐增大,可得各系统指标与工作 角之间的关系,如图 3 所示。 2.5.3 系统指标与成像透镜焦距的关系 当工作距 a = 100mm 和 工 作 角 α = 30° 时,成 像 透 镜 焦 距 f 在 ( 20mm,60mm) 范围内逐渐增大,可得各系统指标与成 像透镜焦距之间的关系,如图 4 所示。 综合上述分析可知,接收探测器的灵敏度 S 与工 作距的变化曲线趋势相反,与工作角和透镜焦距的变 化趋势相同,但对工作角及透镜焦距取值时需考虑到 实际物体体积,系统分辨能力的变化趋势与灵敏度相 同,与测量量程变化趋势相反; 水平宽度的变化趋势则 与变化量的变化趋势完全相同,随着工作距、工作角和 透镜焦距的变大,系统水平宽度均变大。 若使系统灵敏度和分辨力较好,根据其关系可知, 工作角和透镜焦距将取到较大值,但设计传感器时为 了操作方便,需将整个系统集成,故对工作角 α 和透 镜焦距 f 的取值不可过大。而系统分辨力的变化趋势 和测量量程相反; 同时,系统水平宽度过大,则会造成系统体积过大。所以,在进行参量选取时,应根据自己 实际需求,同时兼顾各个系统指标,选取合适的参量。 3 参量优化 激光三角测距传感器的光学参量较多且相互牵 制,目前大多数学者仅采用实验方法选择参量,参量选 取精度较低,从而大大增加了后期实验部分的工作。 因此,本文中在对光学参量深入分析的基础上采用粒 子群优化算法( particle swarm optimization,PSO) ,同时 结合本系统所需,获取符合要求的参量,为后期传感器的设计提供指导依据。 3.1 粒子群算法-罚函数法 粒子群优化算法是一种新的进化算法[9]。首先 对一群粒子进行随机初始化,然后找到搜索空间的最 优粒 子 并 追 随,即不断地更新迭代直到找到最优 解[10]。在迭代时,粒子通过追寻两个最优解来进行速 度和位置更新,其更新公式如下所示[11]:vij ( t + 1) = ω × vij ( t) + c1 × r1 × [pij - xij ( t) ]+ c2 × r2 × [pg,j - xij ( t) ],xij ( t + 1) = xij ( t) + vij ( t + 1) ( 8) 式中,i 为第 i 个粒子,i = 1,2,…,N,其中 N 为粒子群的 个数; j 为第 j 维,j = 1,2,…,d,其中 d 为粒子维数; pij为 个体极值,为粒子个体本身所找到的最优解; pg,j为全局 极值,为当前整个粒子群找到的最优解[12],用于 pg,j表 示全局极值; t 为迭代次数; ω 为惯性权重; c1 和 c2 为学 习因子; r1 和 r2 为 0 到 1 之间均匀分布的随机数[13]。 由于本文中的激光三角测距传感器的测量量程要 求为 10mm,故需在粒子群优化算法的基础上加入测 量量程的约束条件。目前罚函数法在处理约束问题时 应用最广泛,因此,本文中采用罚函数法来处理对测量 量程的约束。 罚函数法所构造的广义目标函数形式如下[14]: 式中,f( x) 是约束优化问题的原始目标函数; h( k) H( x) 为惩罚项; h( k) 为惩罚系数; H( x) 是多级分配惩罚函 数,Q 为优化设计变量空间,E 为实数集,n 为优化设计 变量个数。 3.2 参量优化及结果分析 基于罚函数的粒子群优化参量的计算流程如图 5 所示。通过试算,确定粒子群算法的参量如下: 粒子个 数为 20,粒子维数为 3 维,迭代次数为 300,惯性权 重[15] ω = 0. 6,学习因子 c1 = c2 = 1. 7,初始惩罚系数 h0 = 0.1,迭代中转步为 100,惩罚系数增大倍率 m = 1.4,确定参量工作距 a 优化空间为( 50mm,150mm) , 工作角 α 的优化空间为( 20°,40°) ,焦距 f 的优化空间 为( 20mm,40mm) 。根据( 4) 式定义原始目标函数: 式中,β 的参量关系由 x1,x2,x3 表示。 采用粒子群优化算法得到一组优化结果,函数迭 代图如图 6 所示,所有参量结果如表 1 所示。 通过粒子群算法进行参量优化,在灵敏度最大和 测量量程一定的要求下,确定粒子的搜索空间,得出满 足本系统所需的最优解。优化结果得出的最小灵敏度 Smin达到 2.2386mm 时,系统分辨力可达 2.8μm,由图 7 可知,相对市场上的部分产品,利用粒子群优化得到的 分辨力可达到较高水平,此时工作距 a = 61mm 时,像 距 b = 115mm。由于激光发射和成像部分要组装到一 起,像距过大会导致系统体积过大,因此在像距部分放 置平面镜,以光反射原理为基础,使光斑成像在 CCD 接收面上,从而减小系统体积。工作角 α 角越大及透 镜焦距 f 越大,灵敏度越大,在考虑要同时兼顾灵敏度 和系统体积的基础上,取 α = 25°,取 f = 40mm,此时成 像角 β = 14°。在所要求的搜索空间内,粒子群算法优 化结果基本符合本系统要求,可作为后期实验时的重 要参考。 4 结 论 从测量原理出发,对激光位移传感器光学参量进 行建模分析,并采用粒子群算法进行优化,获取符合本 系统要求的最优参量,通过 MATLAB 优化发现该算法 在高精度高效率情况下能够得到三角测距最优参考 值,对激光三角测距法具有一定的指导意义。但整个 分析实验均为理想情况下,并未考虑器件、环境及人为 等因素造成的误差及影响。因此在进行实际测量时, 需根据实际情况做适当调整,并采取相应手段尽可能 消除干扰,补偿器件造成的误差。
|