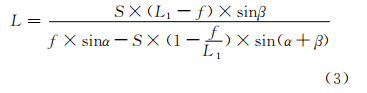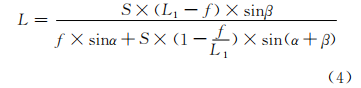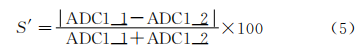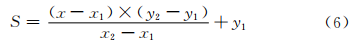|
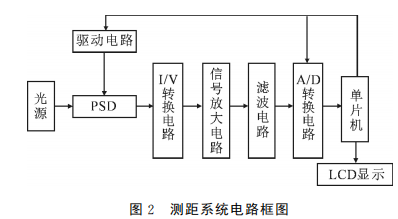
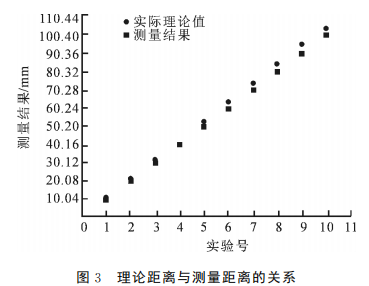
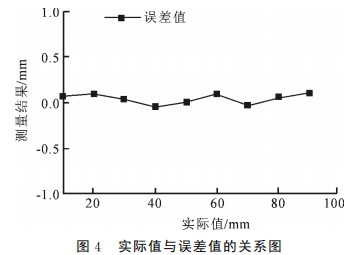
微位移的直射式激光三角法精密测量非接触式、数字式和响应灵敏的现代化激光三 角测距法被广泛的应用在测量行业中[1] .三角法测 距是指在被测物体表面上方,在一定的角度方向上用一束激光来发射,激光在物体表面发生反射或者 散射[2];在另一个角度用成像系统来接收反射或散 射光,最后汇聚在屏幕上成像,照射在被测物体表面上的激光产生的光斑位置一旦发生改变,光反射 或散射的角度也会随之改变[3] .但随着工业技术的 发展,对微小位移检测的要求越来越高,高精度、小 型化和智能化成为三角测距的 发 展 方 向[4-5] .文 献 [6-8]比较了几种常用的充分利用光斑附近众多信 息的线阵(ChargeCoupledDevice,CCD)亚像素细 分算法,并通过对采集的光斑图像进行离线分析和 处理,对这些算法做了分析、比较和改进,找到了一 种精度较高且便于硬件实现的相对最优的算 法———倍频插值的灰度质心算法,显著地提高了系 统的定位精度和稳定性,但是存在测距精度低,算 法复杂,价格昂贵等问题.文献[9-14]在 测 量 微 小 位移 的 试 验 中,使用了位置传感 器(PositionSen- sorsDetector,PSD),其原理是在位置传 感 器 上 的 光斑成像的位置发生移动,即当被测物体沿激光方 向发生移动 时,PSD 上受光面的光斑就会随之移 动,经过上位机多次采集和处理,采用曲线拟合的 方法找出光斑位移与物体实际距离的对应关系,从 而间接实现激光测距,为微小位移的测量提供了理 论基础[9-13] . 本文基于直 距,且l=L1;l′为像距,且l′=L2;f为 准直透镜焦距. 当入射光在参考面上时,代入式(2)可得 将L2 代入式(1)求得移动距离L,即,当实际 面在参考面下时, 当实际面在参考面上时, 2 系统构建 利用 PSD接收 光 源 信 号 得 到 两 路 电 流 信 号,引出经过电流转电压电路(I/V 转换电路),将采集 的信号最终转换为电压信号,经过放大电路,转换 后的两路电压信号通过滤波电路,滤除干扰信号和 低频部分,送入 A/D模数转换电路二值化处理,上 传到单片机.单片机控制驱动显示电路在 LCD 液 晶显示屏上显示结果.信号处理放大电路采用三运 放结构的仪表放大器芯片 AD822,它 主 要 应 用 于 精确应变测量,具有低漂移和高共模抑制比,既可 单电源供电也可双电源供电,双电源供电电压范围 为2.3~18V,特别适合±10V 输入电压的应用. 采用STM32F103系列单片机12~36V 供 电,最 高工作频率为72MHz,2.0~3.6V 的电源供电和 I/O 输入输出接口的驱动电压.3个12位的 μs级 A/D模数转换器(16通道),其测量范围为0~3.6 V,具有双采样和保持能力,需要转换电压电路. 电路部分以STM32F103RCT6单片机为核心 的控制电路,包括 PSD驱动电路、信号处理电路和 显示电路,基本满足系统测量精度和在线检测的要 求.系统电路框图如图2所示. 电路实现 的 功 能 如 下:① 系 统 能 够 实 现 距 离 测量与数据传输功能.② 在10~100mm 距 离 范 围内,测量不同距离.测量距离是指目标与测量显 示发射模块之 间 的 直 线 距 离.③ 结 果 数 据 通 过 光 通信后显示. 在底 板 上 有 激 光 器 固 定 座、接 收 透 镜 座 和 PSD传感器 支 座.激光器固定座上固定激光器和 准直透镜;接收透镜座上固定滤光片和成像透镜; PSD传感器支座上固定 PSD 位置 传 感 器.当 入 射 光垂直入 射 到 被 测 面 时,L1tanα=L2tanβ,从 而 确 定 AL0650P2型 尾 纤 型 激 光 器、透 镜 和 PSD-X70 型 PSD的相对位 置;成像透镜选用双胶合消色差 透镜,其焦距f′=25mm,直径为10mm,采用Z- MAX软件校 正 球 差、慧 差 等 近 轴 向 色 差;确 定 系 统所有模块及元器件的型号和尺寸后,紧固零件统一用 M3螺钉固定在底板上. 3 测试及分析 3.1 实验数据的处理 ADC1_1和 ADC1_2是采集的两路电压信号 经 A/D 模数转换后的数据,测量10~100mm 距 离,结果见表1. 经过实验 发 现,当 按 照 从 PSD 引 出 的 两 路 电 流信号经过I/V 转 换 电 路 变 为 电 压 信 号 经 采 集, 所得数据按照式(5)进行近似处理得到 PSD 的 电 压信号值S′,即 可 得 到 实 际 距 离 与 程 序 算 法 处 理 之后电压信号的曲线,S′的计算表达式为 由于激光三角法测距中 PSD 输出信号经上述 处理后与实际距离的曲线是非线性的,因此,在计 算物体实际距离采用折现法来逼近[16] .x 为 理 论 距离,y为实际测量值,建立xoy直角坐标系,在直 角坐标系中,将采集的两路信号处理后的值分别与 分割线段拐点值依次比较,找到对应区间,利用直 线线段代替曲线线段,从而得到在某一位置时所对 应的实际测量距离.例如,在直角坐标系中,采集到 的信号经上述处理后的信号值S′落在横坐标的某 一区域时,若落在被测 理 论 距 离x1 和x2 之 间,y1 和y2 分别为对应x1 和x2 的实际距离区间分割值, 计算机处理后的电压信号值S′ 经 过 分 割 成y1 和 y2,x1 和x2 区域内,将电压信号值S′进行分割,对 应的待测物体测量距离值S 为 其中x为理论距离. 本实验数据处理后所得测距仪的10组数据测 量结果与实际理论距离的关系如图3所示.从图3 可得,测距仪的测量值与实际测量距离在80cm 以 外测量的误差 较 大,这 是 由 于 PSD 受 光 面 尺 寸 的 影响,长距离测 量 时 测 量 精 度 会 降 低.但 是,在80 cm 以内范围内线性度较好,误差值较小. 3.2 实验结果分析 实验结果的实际值与误差值的关系如图4所 示.测试结果表明,在20~80mm 范围内线性度最 好,误差值达到2%以 内,本文设计的短距离激光 三角测距仪可以实现10~100mm 的位移测量,在 全量程范围内 误 差 小 于3%.同 时,激 光 三 角 法 精 密测距系统主要是由计算机和光电子器件等组成 的一个整机系统,该测距系统的系统误差来源于实 物中的电子元器件的非线性特性,以及电子元器件 在安装调试、测量标定以及环境温度等外部因素所 产生的干扰误 差,并 且 由 于 受 到 PSD 受 光 面 的 尺 寸的影响,远距离测量精度较差[17] . 4 结 论 1)基于直射式激光三角测距原理,提出了一 种微位移精密测量方法,确定了测量光路的光学结 构;实现了对各模块之间的控制与通信.位移测试 结果表明,激光测距仪可以实现10~100mm 的位 移测量,在全量程范围内误差小于3%. 2)激光三角法精密测距系统误差来源于实物 中的电子元器件的非线性特性,以及电子元器件在 安装调试、测量标定以及环境温度等外部因素所产 生的干扰误差.通过联调和在试验用导轨上进行测 距实验,本文为激光测距的近距离测量提供了技术 参考. |